


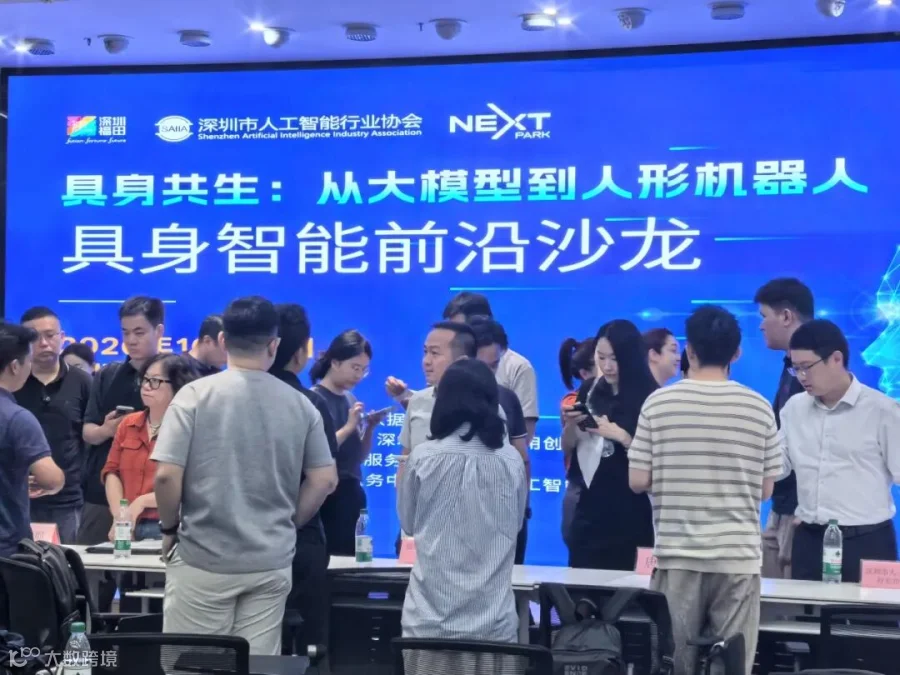
具身智能正成为 AI 从“数字世界”走向“物理世界”的关键方向,在从业者眼中,具身智能需要“通关”哪些关键技术点?10月14日下午,「益企同行·具身共生:从大模型到人形机器人」主题沙龙在深圳新一代产业园党群服务中心举行。活动由福田区政务服务数据管理局主办,深圳福田新一代智慧运营服务有限公司、深圳市人工智能行业协会、深圳人工智能应用创新服务中心承办,活动聚焦具身智能前沿技术与产业化落地,围绕世界模型、触觉感知、产品化探索等方向展开分享。
前沿视角:具身智能“困”在哪?
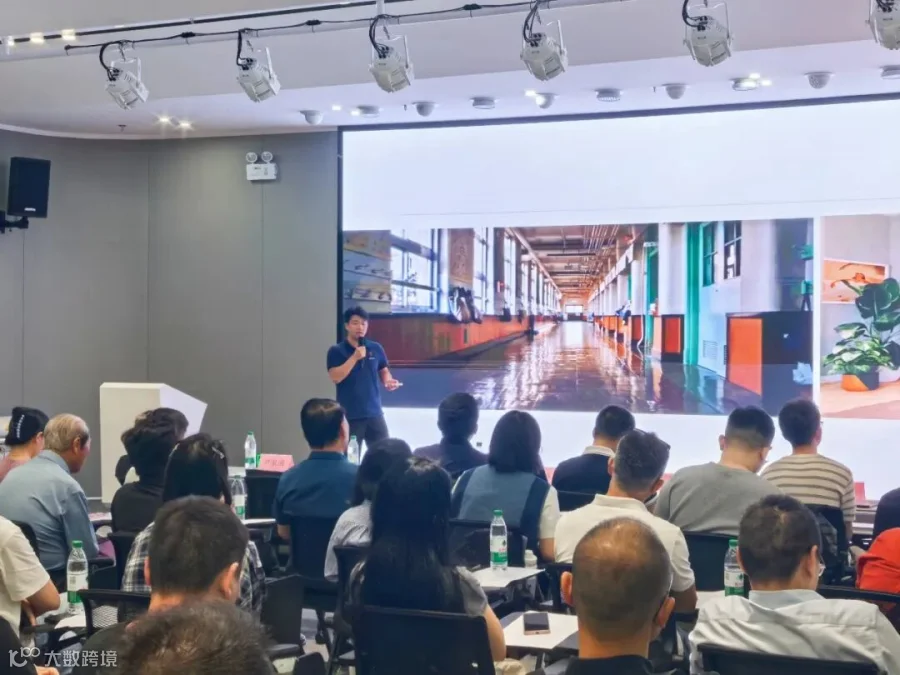
AI漫剧爆火,但剧中穿模、“反物理规律运动”等现象时有发生,这也正是制约具身智能大模型通用能力的关键——物理一致性。超脑未来(深圳)科技有限公司研发总监张宇航以鲜明实例,直指具身智能大模型的产业化堵点:高质量工业训练数据缺乏。超脑未来选了另一条路:不跟随让单个模型“更逼真”的路径,而是以群体智能补齐单个模型不足,让多个智能体共享同一套世界认知,实现任务理解、未来预测、联合决策和协同执行。他表示:“实现物理世界一致性,才是世界模型的首要任务。”

戴盟(深圳)机器人科技有限公司华南区解决方案总监杨晗睿表示,触觉正是具身智能通用能力的关键,并介绍了戴盟从技术研发到行业应用的完整路径。如今,灵巧手、机械臂等具身智能细分领域中,触觉已从选配成为标配,机器不仅要“看”,更需要感知工件的纹理、温度、表面光滑度、重量,以实现更精确、更即时的任务执行。戴盟研发的「触觉锚定世界模型TWM」及视触觉传感器,通过触觉赋予机器人精细操作、柔性抓取等场景中的适应能力,以拓展具身智能的通用能力边界。

北京探源感知科技有限公司算法总监唐文杰对触觉的重要性持相同意见,他在分享中表示:触觉是具身智能的物理感知入口,机器人与世界发生物理接触、完成操作,依赖的是触觉。探源感知的技术路径也围绕这一判断展开,公司主攻三维微应变传感芯片,走的是“物理原生解耦”路线——通过三维结构的微形变,直接测量X、Y、Z轴切向、法向的空间力场,而不再依赖后端算法对多维信号做补偿解算,形成精确、可量化的触觉感知。
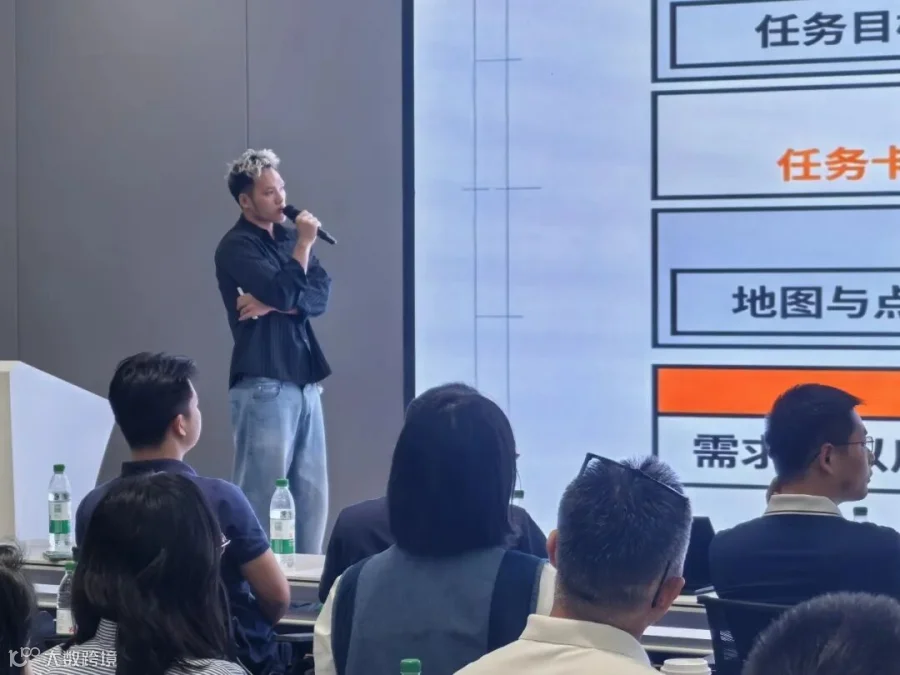
具身智能产业化的关键,更在于配合既有任务的拆解与重构。深圳星空跃迁科技有限公司CEO尹家成提出了复杂任务的另一种解法:小型具身智能的产品化。自动化任务,在产业层面并不等同于让机器人一比一“复刻”人类行为,具身智能的落地不一定要从最复杂的形态切入,从可量产、可迭代的小型产品出发,通过人机协同逻辑的重构,同样能跑通从技术验证到市场应用的完整链路。
从技术共识到产业协同,具身智能加速走向现实
四位分享嘉宾从世界模型、触觉感知、传感芯片到产品化路径深度分享,指向两个鲜明的产业趋势:其一,具身智能的机遇,不仅在于技术的单点突破,更在于多模态结合打通“感知-认知-执行”链条;其二,智能体、智能终端可通过化零为整的工程化思维整合,从细分领域中找到场景与载体,实现“先落地,后迭代”。
会后,与会嘉宾与分享者自由交流,围绕具身智能的技术路线、场景落地、产业链对接、市场真实需求等内容深入交谈。
如今,福田正加快构建“2个万亿、8个千亿、4个百亿”现代化产业集群,其中智能终端正是福田首个产值破千亿的新质集群。2026年,福田布局落地11个新质产业社区,位于深圳新一代产业园的梅林AI硬件创新产业社区正是其中聚焦智能硬件赛道的重要平台。深圳新一代产业园聚焦智能科技与数字科技,已集聚139家企业,其中包括国家高新技术企业44家、专精特新企业31家,形成了从芯片、模组整机到生态应用的完整产业链条,配套专业中试载体与敏捷制造平台,构建“孵化器-加速器-产业总部”三级梯度空间,可为具身智能企业提供从技术验证到小批量试制的全周期支撑。
本次“益企同行”沙龙,为具身智能产业的行业链接、创意碰撞、技术对接搭建了桥梁,新一代产业园将以系列产业服务为纽带,推动更多具身智能创新团队在福田扎根生长,为深圳打造人工智能与机器人产业高地贡献园区力量。
- END -