

商场里,一台人形机器人端着咖啡迎面走来,路人侧身时不小心撞到它的手臂。换作常见的工业级机器人,大概率是硬邦邦扛住这一下,咖啡晃洒一地;但这台机器人顺着碰撞的力道轻轻收了收胳膊,身体小幅度退了半步,杯里的液体几乎没晃。

星尘智能 Astribot S1 绳驱人形机器人 图源:星尘智能官方
10月13日,走这条技术路线的星尘智能宣布完成10亿元新一轮融资,估值升至150亿元。这是这家公司近半年内的第4轮融资,3个月前B轮落地时估值刚突破百亿,单季度上浮50亿的节奏,在今年的具身智能赛道里格外显眼。
主流路线的边界:为工厂而生的刚性关节
要理解绳驱的价值,得先看懂当下人形机器人的主流路线。
目前行业绝大多数玩家,走的都是刚性关节路线:用齿轮、减速器、传动杆组成动力单元,动力直接、定位精度高、输出扭矩大,最适合工业产线上高强度、高精度的重复作业——拧螺栓、搬零件、上下料,拼的就是稳定和效率。
这也是华沿、节卡这批从协作机器人起家的厂商,能快速切入人形赛道的核心原因:它们在工业场景积累的刚性关节技术、力控经验,直接就能平移过来。订单清晰、现金流稳定,工业场景先跑通了商业化的第一步。
绳驱的本质:为交互而生的柔性方案
绳驱走的恰恰是相反的路径。
它用柔性绳索替代齿轮传动,模仿人体肌肉肌腱的施力逻辑:关节的转动靠两端绳索的拉力差驱动,绳索本身就是力的传感介质,能实时反馈张力大小,不需要额外加装传感器就能实现精准力控。碰撞发生时,绳索会先吸收冲击、分散力道,天然自带柔性缓冲。整机也能做得更轻量化,动作更接近人的柔顺感。
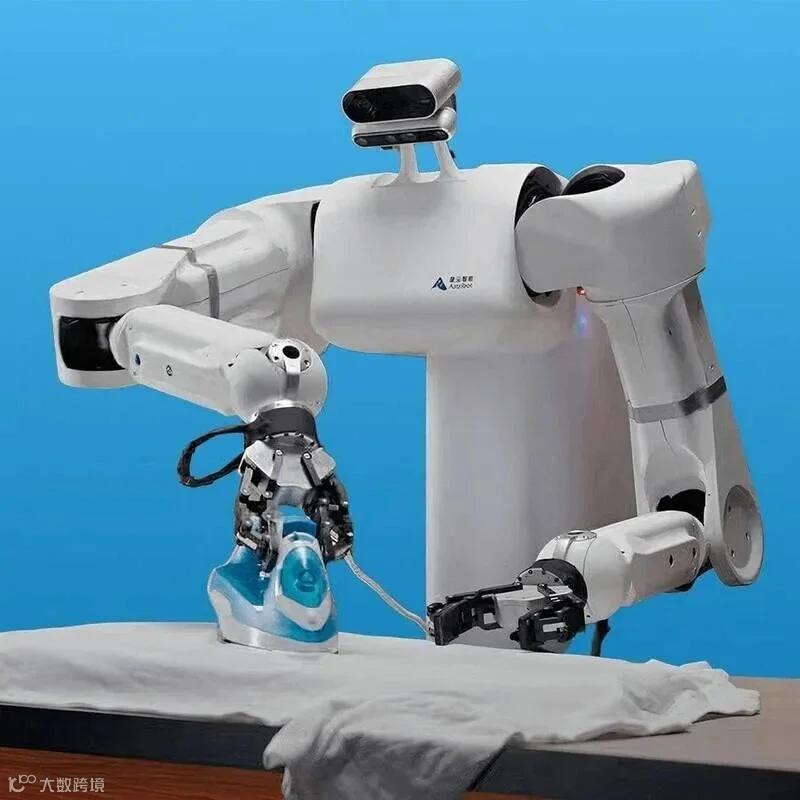
S1绳驱手臂完成柔性作业,末端速度可达每秒10米 图源:Robozaps
这条路线之所以过去几十年都是实验室里的少数派,核心卡在工程化量产。绳索磨损、张力漂移、长期蠕变、批量装配的一致性标定……每一个都是工程难题。差之毫厘,控制精度就谬以千里。
资本真正押注的:能进化的物理AI终端
资本盯上的从来不是“绳索传动”这个技术点本身,而是它背后的可能性——成为消费级具身AI的物理载体。
传统机器人的逻辑是“先做硬件,再装AI”:本体先造好,再给它写动作、接大模型,让它执行预设任务。而绳驱机器人从设计之初,就是围绕AI的进化逻辑做的——也就是星尘提出的Design for AI理念。
它的三层架构本质上是一个数据闭环系统:
底层的绳驱本体既是执行终端,也是数据采集入口,在真实场景里跑的时候,视觉、触觉、力觉、姿态数据会同步回传;
中间层的Astribot OS负责硬件调度和数据传输,打通硬件与模型的壁垒;
顶层的Lumo基座模型基于真实物理数据持续迭代,再把更新后的能力下发给本体。

S1在服务场景完成手冲咖啡全流程 图源:今日头条
两条路线,两个战场
至此,人形机器人的赛道分化已经非常清晰。
一条是工业向,刚性关节路线,玩家是华沿、节卡这批有工业积累的厂商,主战场在工厂产线,拼的是精度、效率、交付能力,商业化路径最清晰。一条是消费服务向,绳驱柔性路线,玩家是星尘这类从AI切入的公司,主战场在商业、家庭、养老场景,拼的是安全性、交互性、数据迭代能力,天花板更高但成熟度更低。

星尘机器人在零售场景独立完成接待与递送 图源:今日头条
没有谁对谁错,也没有谁取代谁,只是适配的场景完全不同。资本也在用脚投票:工业路线跑出了上市公司,消费路线也跑出了150亿估值的独角兽。
一个在工厂,一个在你身边
工厂的产线上,刚性机器人正以±0.01毫米的重复精度,一遍遍拧紧汽车零部件上的螺栓,精准、高效、毫厘不差。
商场的人流里,绳驱机器人端着饮品往前走,路过的小朋友好奇地伸手抱住它的胳膊,它没有僵硬地挣脱,而是顺着力道缓缓放下手臂,把手里的杯子轻轻放到了旁边的台面上。
两台机器人,两条技术路线,服务着两种完全不同的需求。

END
近期活动
往期精彩
