机器人能扛起一箱矿泉水稳稳上台阶,却未必能帮一位老人把胳膊伸进袖子。
前者考验力量和控制,对象是“物”;后者每一步都要面对一个具体的人——他今天有没有力气、疼不疼、愿不愿意被碰。这正是人机物理交互里公认难走的“最后100米”。
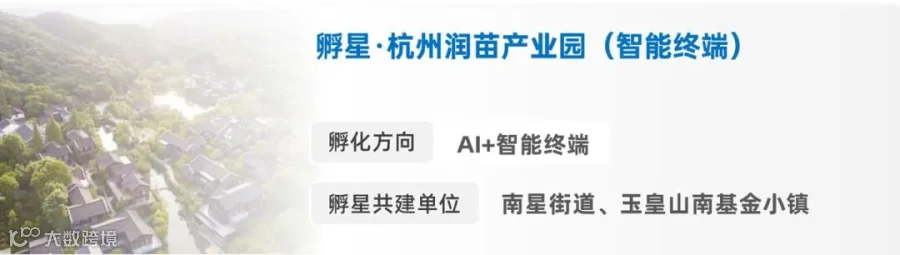
近期,一家叫执象机器人(HealorixCare)的公司落户杭州上城南星,入驻孵星·杭州润苗产业园(智能终端),专攻这道题。从团队筹备阶段开始,孵星便与执象深度对接,陪伴其从技术构想走向真实场景。几个月里,浙江省、杭州市及上城区各级领导先后走访调研,关注其在人机交互领域的技术探索。
它的底气,是一个新模型。
01
对物成熟,对人空白
主流 Physical AI 团队,都在解同一道题:空间里有什么、物体怎么动、动作如何改变环境。这几年进展肉眼可见——搬运、巡检、分拣,机器已经能做得很好。
但当任务从“搬东西”变成“服务人”,对象变了,难度也换了维度。
疲劳、疼痛、意图、压力,都是看不见的“隐状态”。同样一个抬手动作,可能是肌力不足,也可能是心里抵触;同一套方案换个人用,结果可能完全相反。
这也是这条路走得慢的原因:一个动作可以让机器练上百万次,却没法用同一套参数,去面对一百万个人。
02
先建共性,再判个体
执象给出的答案,是人类行为模型(Human Behavior Model)。
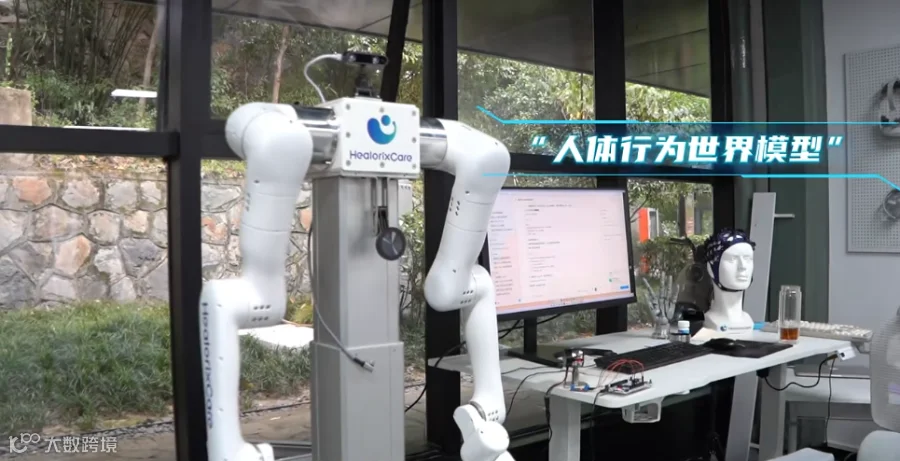
思路不是为每个人单独训练一个模型,而是先吃透人类行为的共性,再根据每个人的行为与反馈,动态刷新判断。
技术上,它采用融合显式机制模型与数据驱动模型的统一混合架构,从生理机制、运动控制、心理认知三个相互关联的层面,为“人的行为”建模。
建模之后是决策:模型通过多时间尺度的联合状态估计与动态推演,持续理解眼前这个人;再通过机制推演与潜在空间中的反事实模拟,预判不同决策的结果,权衡长期收益、风险和成本,生成下一步建议。
还是以辅助穿衣为例。
当用户抬手困难时,模型会结合他的活动能力、历史表现和实时反馈,分别推演“等一等”“换个动作”“多加一把力”几种策略的效果,在任务效率、舒适度和用户自主性之间做权衡。
决策与控制彼此独立:模型只负责高层决策,实时控制和安全保障由另一套系统承担。这让它可以装进不同类型的机器人和智能终端。
03
门槛是“干预—响应”数据
数据决定模型的上限。但执象认为,真正稀缺的不是数据量,而是能揭示“行动如何改变交互对象”的高价值数据。
普通视频、动作捕捉、公开数据集,记录的是“人在做什么”;执象要的是一条完整的“干预—响应”链:人在什么状态下、专业人员或设备采取了什么行动、人的运动、生理和行为如何响应、最终结果如何。
依托与瑞金医院、中山医院、华山医院等三甲医院及专业机构的长期研究积累,以及与司羿智能、卓道机器人、麒盛科技等产业伙伴的合作,团队已积累约30万条交互数据,覆盖人体运动、交互力、生理状态及行为反馈等维度;同时正逐步开启与多个脑机公司的合作,用多模态数据补强模型。
这些数据不是一次性消耗品。执象在搭一个闭环:专业场景数据采集—模型训练—智能终端交互—高价值数据回流—模型持续迭代。模型越强,越能识别自己判断中的不确定之处,通过更有针对性的交互去补信息——数据和能力相互滚动。
当然,飞轮转起来的前提,是足够多的终端真正跑在场景里。这是执象眼下要交的答卷。
04
两个场景,一个模型
前期,执象选了两条路同时验证。
一条是康养机器人,侧重人与机器的直接物理交互:系统改变训练任务、运动方向和辅助力度,观察人的运动、发力与适应,理解个体的运动控制能力。
另一条是智能家居,侧重长时间、低打扰的感知与调节:系统持续观察用户状态,以及用户对床、沙发等调节的响应,识别不同时间尺度下的状态变化和干预效果。
一个代表具身智能,一个代表智能终端。场景不同,核心问题只有一个:如何从交互数据里学到可共享的行为规律,持续推断具体个体的状态,预测不同干预的结果。
未来,这套能力还计划走向智慧健身、智慧宠物,以及其他自主行为体之间的协作服务。
05
不做硬件,做硬件的“大脑”
执象的核心产品不是某一款机器人或终端,而是跨设备复用的人类行为模型——用统一的状态推断、行为预测和决策能力,为不同形态的硬件提供智能。
商业化分三步走:
• 联合研发:依托康养机器人、智能家居等合作设备,在真实场景里验证模型、积累数据;
• 标准化授权:把共性能力沉淀为标准化SDK、端侧运行组件和模型服务,降低厂商集成成本;
• 规模化应用:通过模型授权、持续升级和技术服务,进入更多机器人与智能终端。
执象想改变的不是硬件形态,而是硬件理解交互对象、预测行动后果、提供个性化服务的能力。
06
学术团队,等产业窗口
人类行为模型要回答三个问题:如何从有限观测推断不可见的内部状态?如何预测行动带来的变化?如何选择最优的下一步?
这正是创始团队研究了十余年的方向。
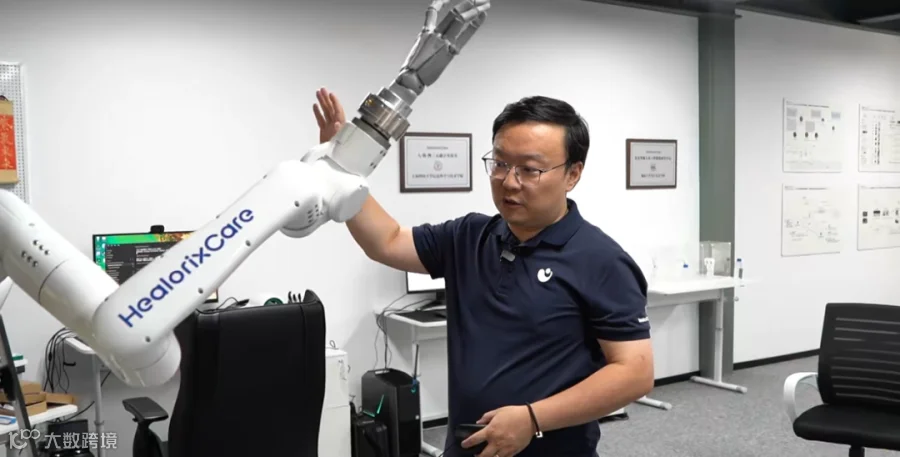
创始人兼首席技术官江智浩,拥有宾夕法尼亚大学机器人学硕士、计算机博士学位并完成博士后研究,曾任硅谷丰田信息技术中心研究员、上海科技大学助理教授及博士生导师。过去十余年,他的研究从人类生理机制建模与形式化验证起步,延伸到不确定性量化、主动信息获取和个体化决策;又通过认知数字孪生研究人的感知、偏好与行为响应;最终汇合为集共享动力学、个体状态推断与反事实决策于一体的人体行为世界模型,相关技术已完成原理验证。他累计发表论文30余篇,主持国家自然科学基金等科研项目。
07
这100米没有捷径,但执象不是一个人在走
技术的底子已经打下,真正的舞台在实验室之外。执象机器人近期也将启动首轮融资,继续投向人类行为模型的迭代与落地场景拓展。
人机交互的“最后100米”,没有一劳永逸的参数,只有一个个需要被持续理解的具体的人;它意味着长期的研发投入与数据积累,既需要耐心的资本,也需要在早期就愿意同行的陪跑者。发现那些尚在早期、敢啃硬骨头的项目,陪它们走完从技术构想走向真实场景的这段路,正是孵星一直在做的事。
这100米没有捷径,但执象不是一个人在走。