


今天聊起物理AI,很多人脑子里还是那些视频:机器人走路、跑跳,认出物品,伸手抓取,再精准放到指定位置。几十秒,动作流畅,结果漂亮。
这些演示通常经过反复打磨,呈现的是最理想的状态。可真正走进现场,变量就多了起来:物品会换位置,设备可能突然掉线,也有人会走进作业区。没有重来一次的机会,系统需要接住所有意外:下一步怎么走,哪些动作还能继续,什么情况下必须交还给人,任务结束前还要确认事情到底办成没有。
完成一个动作和持续干完一项任务,是两回事
物理AI接下来比拼的,正是这中间的差距。行业里越来越多人意识到,物理AI不是某项技术的单点突破,而是一整套能力的协同。
今年9月,Gartner在物理AI技术成熟度曲线的解读中就指出,模型、设备、数据与仿真、现场算力、安全及运营机制需要共同发挥作用。再先进的单台设备,也回答不了任务层面的问题:这一步为什么做,做完交给谁,出了偏差谁来补位。任务信息、现场状态、设备能力、执行结果,任何一环断开,智能就困在机器里,人还得跟在后面收拾。

演示可以一遍遍重来
真实的任务执行不允许NG
这不是人形机器人独有的困境。
园区里跑的无人物流车、工厂产线上的机械臂、商场和酒店里的服务机器人、变电站的 巡检设备、农田里的无人农机,还有陆续走进家庭的照护和清洁设备,面对的都是同一道考题。
单项能力怎么拼成一项完整工作,设备之间怎么围绕同一件事协同,而不是各自聪明。
这恰恰是引态科技从创立之初就选定的方向。INT AIOS物理AI原生操作系统要做的,从来不是让某一台设备更聪明,而是让设备、智能体和服务围绕同一项任务协作。
系统从意图出发,自主感知现场状态,主动组织行动,不需要人一步步下指令,执行结果再回流到系统中。这也是无感交互、主动服务的底层逻辑:你不用交代每一步怎么做,它自己会判断该做什么、何时动手、做到什么程度算完成。
现实不会原样重复,同一项任务,物品、环境、人的动作稍有变化,系统就得重新判断。多看演示有用,但更关键的是另一件事:它能不能从每次真实执行里学到东西。它得记得某个动作是在什么条件下完成的,中间出现过哪些意外,最后结果如何,再回头检验当初的判断是否成立。只有这样,上一次任务攒下的经验,才接得住下一次不一样的现场。
INT AIOS 的闭环,回答的正是这个问题
感知
思考
决策
执行
进化
让每一次执行沉淀为经验,越用越懂你
无感交互、主动服务,则是这套闭环在体验层面的呈现。系统主动感知需求、自主决策,不用唤醒、不用动手操作,服务在需要时自然发生。
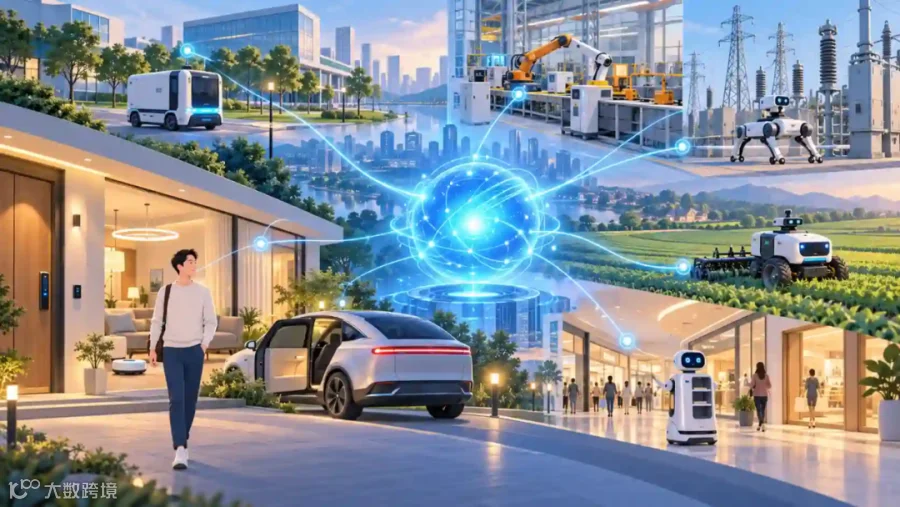
设备不再各自聪明,而是围绕同一件事协同
当AI的决定直接驱动真实设备,只说"更智能"就远远不够了,还要讲清楚它能自行处理什么,遇到什么情况必须停下,人又该如何理解、纠正和接管。
行业已经在往这个方向走,无论是芯片厂商提出的能力框架,还是操作系统层面的标准更新,指向的都是同一件事:把AI的能力边界划清楚,让它可理解、可信任。
判断
有边界
INT AIOS自主判断
执行
有记录
INT AIOS主动执行
进化
有方向
INT AIOS持续进化
这些能力仍在一个个具体场景中验证。真实世界的问题,只能在真实任务里找答案。
物理AI需要一个惊艳的开场,但决定它未来的,是无数视频宣传片之外漫长且多样的日常。环境变了它得会调整,越过边界知道该停下,任务结束时还得交付一个过得去的结果。
竞争的重心正在转移。过去行业比的是一台机器能做出多漂亮的动作,未来比的是一整套系统的协作水平、责任边界和进化速度。当设备不再只是各自能干,而是懂得如何一起把事干完,物理世界才算真正长出了智能的底座。

阅读原文,了解引态