


作者简介
李腾达
中国移动上海产业研究院产业数智化产品部高级产品经理、工程师,长期致力于智能制造、工业互联网、数字化转型、人工智能等领域的技术及应用研究。
朱紫钰
中国移动上海产业研究院产业数智化产品部产品经理、工程师,长期致力于智能制造、自动驾驶、数字化转型、人工智能等领域的技术及应用研究。
韩子奇
中国移动上海产业研究院产业数智化产品部高级产品经理、工程师,长期致力于智能制造、工业互联网、数字化转型、人工智能等领域的技术及应用研究。
论文引用格式:
李腾达, 朱紫钰, 韩子奇. “人工智能+”赋能具身智能机器人新形态及关键技术应用[J]. 信息通信技术与政策, 2025, 51(8): 15-25.
“人工智能+”赋能具身智能机器人新形态及关键技术应用
李腾达 朱紫钰 韩子奇
(中国移动上海产业研究院,上海 201206)
摘要:人工智能与机器人的深度融合正催生新一代机器人形态,其中具身智能机器人因其强调物理实体与环境交互的核心特性而成为关键发展方向。聚焦“人工智能+”赋能的具身智能机器人这一特定形态,系统综述了具身智能机器人的概念演进与发展现状,着重剖析了人工智能技术在感知、认知、决策、执行及底层数据支撑等环节带来的变革;围绕多模态感知、大语言模型与深度强化学习等核心技术,结合工业制造、医疗护理、家庭服务等场景应用,展示了“人工智能+”赋能具身智能机器人的应用成果。同时,指出了计算资源消耗、算法泛化性与鲁棒性不足等现实瓶颈,并展望了更高效模型架构、跨模态协同与多领域扩张等未来趋势,为具身智能机器人的技术创新和产业落地提供了参考。
关键词:人工智能+;具身智能;多模态感知
0 引言
随着多模态感知、大语言模型和深度强化学习的快速突破,具身智能机器人正成为“人工智能+”时代驱动工业、医疗、家庭服务等领域深度变革的关键载体。具身智能机器人作为机器人领域的重要分支,其能够在真实环境中与周围环境进行交互,执行各种复杂任务。本文首先回顾了具身智能的概念演进及其在机器人技术中的定位,概述了从行为控制到“感知—认知—决策—控制”一体化系统的技术脉络与产业进展;进而构建了“感知融合—认知规划—控制执行—数据生成”4层“人工智能+”赋能框架;最后深入探讨了“人工智能+”对具身智能机器人的赋能作用,以及相关技术及应用案例,并对未来发展前景进行了展望。
1 具身智能机器人概述
1.1 具身智能的概念
现代人工智能起源于20世纪50年代的“达特茅斯会议”,此后人工智能由“符号主义”逐渐发展向以神经网络模型为代表的“联结主义”[1]。具身智能起源于对传统“符号主义”与“联结主义”局限性的反思,强调智能源于身体、环境与认知的交互。20世纪80年代,有学者提出智能需要具身化和情境化,从而推动了仿生机器人的发展;同时,从心理与感知角度强化了“动作即认知”的观念[2]。随着材料、控制、学习等跨学科融合,具身智能逐渐发展为区别于离身智能、强调交互与形态的重要研究范式,并成为新一代人工智能突破的关键方向[3]。
现代具身智能指的是融合多模态感知、自主学习、行为决策与人机协作能力的智能系统,强调智能体通过身体与环境的持续交互,在动态、不确定环境中展现出高度适应性与进化能力[4]。其核心特征包括环境感知与认知融合、跨任务的自主适应优化以及在服务、制造等场景中的协同与实用性。
1.2 具身智能机器人的概念
具身智能机器人是指具有物理实体,并能够通过自身的感知、决策和行动能力在真实环境中与周围环境进行交互的机器人。与传统机器人相比,具身智能机器人不仅具备机械结构和运动能力,更重要的是拥有类似人类的智能感知和决策能力,能够根据环境变化自主调整行动策略。其“具身”特性使其能够直接接触和影响周围环境,基于对真实世界的物理特征与语义信息的充分理解,通过身体与环境的实时交互完成任务并基于物理世界的交互反馈实现“智能”的持续学习。例如,传统工业机械臂仅能执行预设的焊接或搬运任务,而具身智能机器人(如Optimus)则能通过多模态感知理解复杂场景,并自主规划路径、抓取物体,甚至与人类协作完成动态任务。
“人工智能+”作为推动产业智能化升级的战略方向,其与机器人技术的结合催生了多样化的智能机器人形态,这些形态根据其智能水平、交互深度和应用场景存在显著差异。其中,具身智能机器人代表了“人工智能+机器人”的一种高级形态,其核心在于强调智能体必须拥有物理实体,通过该实体在真实物理环境中进行感知、交互、行动等,并基于环境反馈持续学习和优化。如表1所示,与广义的“人工智能+机器人”相比,具身智能机器人具有以下3个特征:一是物理实体的必要性。必须具备可操作的机械结构(如四肢、传感器等),而非仅在虚拟环境中运行(如软件Agent)。二是环境交互的深度性。通过物理实体主动与环境互动(如抓取、移动),而非仅执行预设路径的简单任务(如AGV)。三是闭环学习的持续性。基于环境反馈的持续优化能力,而非静态规则驱动的执行逻辑。
表1 “人工智能+机器人”形态对比
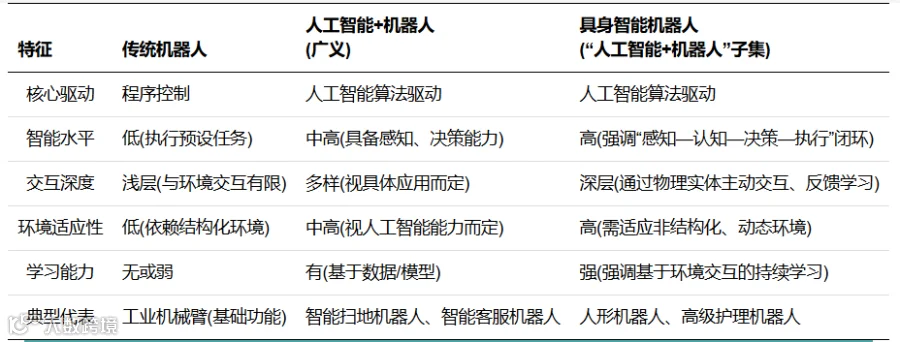
因此,具身智能机器人是“人工智能+”赋能机器人的重要体现和前沿方向。具身智能机器人从早期的行为控制探索,发展到融合感知、控制、学习与认知的高度复杂系统,其路径经历了“理论奠基—工程落地—产品化尝试—系统集成升级”4个阶段,现已成为新一代人工智能的关键技术突破口之一。
1.3 具身智能机器人发展现状
近年来,具身智能机器人在技术和应用方面取得了显著进展。在技术上,机器人硬件性能不断提升,传感器精度更高、种类更丰富,电机驱动系统更加高效和精准,为具身智能机器人的感知和运动提供了坚实基础。在软件算法方面,人工智能技术尤其是多模态大模型能力的引入极大地增强了具身智能机器人的智能水平。从早期简单的编程控制,逐渐发展到如今利用机器学习、深度学习等算法实现自主感知、交互、决策及优化学习。在应用领域方面,由于与传统移动机器人相比,具身智能机器人能够完成一些通常需要人类智慧才能完成的复杂工作,因此可广泛应用于工业制造、物流仓储、医疗护理、家庭服务等多个行业。在工业制造中,具身智能机器人能够完成复杂、柔性的装配任务,提高生产效率和质量;在物流仓储中,具身智能机器人可实现货物的智能搬运和分拣;在医疗护理领域,具身智能机器人能够辅助医护人员进行康复治疗等工作。2009年,波士顿动力公司推出四足机器人“BigDog”与人形机器人“Petman”,并于2013年研发出首代“Atlas”原型机,标志着具身智能机器人进入工程化突破阶段。2013年,我国香港汉森机器人技术公司(简称“汉森机器人公司”)与深圳市优必选科技股份有限公司(简称“优必选”)等企业相继进入该领域,推动具身智能机器人向产业化演进。2016年汉森机器人公司推出社交机器人“Sophia”,2018年优必选发布双足服务机器人“Walker”,具身智能机器人逐步具备人机交互、多模态感知与自主导航等综合能力,迈入商业化尝试阶段。2023年,特斯拉发布“Optimus”系列人形机器人,融合类人操作、环境理解与能源优化设计,推动具身智能迈入系统集成升级的新纪元。
总体来看,具身智能机器人已从单一行为控制发展为融合感知、认知、决策控制的复杂系统,成为新一代人工智能技术突破与产业落地的重要方向。目前,国内外具身智能机器人应用大多仍处于实验室测试阶段,针对特定场景、特定任务的具身智能机器人虽然有了较大的发展,但整体技术并不成熟,尚未实现产业化与商品化。
2 “人工智能+”赋能具身智能机器人的关键技术体系
“人工智能+”在机器人领域的应用涵盖广泛的技术范畴,从传统的图像识别到最新的多模态大模型方法等,在赋能具身智能机器人这一特定形态时,其技术体系呈现出围绕“感知—认知—决策—执行—数据”闭环的深度融合特征。具体而言,具身智能机器人的关键技术体系包括:多模态感知与理解技术,即通过视觉、语言、触觉等多源信息融合来构建环境的语义表征;多模态规划与决策技术,即基于大语言模型和世界模型将高层语义转化为可在物理环境中执行的动作序列;运动控制技术,即结合模型预测控制(Model Predictive Control,MPC)与深度强化学习(Deep Reinforcement Learning,DRL)实现高精度、自适应的执行;多模态生成式人工智能技术,即利用合成数据驱动模型迭代优化。
这些技术共同构成了具身智能机器人从感知到执行的完整闭环。本文将系统阐述支撑具身智能机器人发展的关键人工智能技术,这些技术不仅包括当前取得显著突破的大模型方法,也包含其他基础性人工智能方法在机器人感知、规划、控制等环节的创新应用。
“人工智能+”赋能具身智能机器人的关键技术体系可概括为4个依次递进的核心环节:其一,多模态感知与理解为具身智能机器人提供跨视觉、语言、触觉等信息的统一环境表征;其二,多模态规划与决策借助大语言模型和世界模型,将高层语义转化为可在物理环境中执行的动作序列;其三,运动控制通过模型预测与强化学习的协同,实现对真实物理约束下的高精度、自适应执行;其四,多模态生成式人工智能则以低成本、高保真的合成数据持续驱动前述各环节迭代优化。图1直观展示了支撑具身智能机器人发展的核心人工智能技术环节及其典型方法。

图1 “人工智能+”赋能具身智能机器人的关键技术体系
2.1 多模态感知与理解技术
在具身智能机器人系统中,多模态感知技术是实现智能体对复杂环境理解、行为决策和交互控制的基础能力。随着大规模多模态模型的发展,具身智能的感知范式已由传统的单模态输入与规则驱动,演进为以语言、视觉、语音、触觉等多模态信息融合为核心的深度理解机制。当前,面向具身智能机器人感知与理解能力的研究主要围绕两大路径展开:一是多模态模型用于环境感知与任务理解;二是多模态建模用于环境表征与语义增强,已形成较为系统的技术体系[5]。
2.1.1 基于多模态大模型的环境感知与任务理解技术
多模态大模型具备对图像、文本、图表、文档等多种信息形式的深度理解能力[6],涵盖多语言与多模态语义解析,可为具身智能提供环境感知与语义理解支持,并通过提示机制生成结构化输出,如任务拆解、控制指令等,从而实现智能体对复杂环境的适应与操作。一种基于GPT-4V的增强具身任务规划框架表明[7],具身智能系统可通过结合图像帧与语言指令,实现高一致性的行为生成,展示了预训练多模态模型在“感知—认知—规划”链条中的应用潜力。进一步,ViLA系统[8]实现了基于GPT-4V的闭环控制,通过动态视觉反馈引导行为调整,从而显著提升机器人在动态环境中的鲁棒性与适应性。另一种基于对象中心的具身大语言模型[9],通过定义动作标记与状态标记,使语言模型在多模态反馈引导下完成动作生成与状态感知的循环,为自然语言驱动的具身交互提供了新范式。
2.1.2 基于多模态大模型的环境表征与语义增强技术
在环境建模与空间理解层面,多模态模型被用于构建语义增强的场景表示。以图文多模态模型(Contrastive Language-Image Pre-training,CLIP)为代表的预训练“视觉-语言”模型被广泛应用于开放词汇物体识别、图像语义嵌入与场景语义理解。例如,HomeRobot系统引入CLIP进行弱监督3D语义建模[10],使机器人具备开放环境下的识别与操控能力。一种基于体素化场景的算法可通过从“粗”到“细”的注意机制构建注意力放大路径[11],提升感知与控制的区域聚焦能力;而一种3D特征场模型[12]则将多模态特征编码至3D网格与特征场中,进一步增强了机器人在视觉定位与语义检索中的泛化能力。
值得关注的是,近年来基于3D高斯的场景建模方法在多模态感知中展现出极高的效率与精度。将3D高斯与语言特征相结合[13],可构建响应自然语言查询的语义场,实现高效渲染与交互查询,并可进一步将高斯表示引入具身任务中,构建集语义理解、实时编辑与抓取生成为一体的具身交互系统[14]。
综上所述,现代具身智能机器人的多模态感知体系正在由“感知融合”向“语义建模—反馈调节—任务适应”的全面跃迁。以大模型为核心的“语言-视觉”嵌入结构、“体素化与高斯化”场景建模、语义增强的行为闭环控制,构成了具身智能多模态感知的关键技术路径。这些进展显著提升了具身智能机器人的泛化能力、操作精度与环境适应性,也为未来多模态智能体的构建提供了坚实的技术基础。
2.1.3 环境建模与定位技术
在具身智能机器人的技术体系中,环境建模与定位是构建其“空间认知”的核心模块,直接决定了机器人能否在动态环境中实现自主导航、任务执行与安全交互。该技术的本质是解决两大核心问题:“我在哪里”(定位)与“周围是什么”(环境建模),其输出的时空数据不仅是感知层的“终点”,更是决策层的“起点”,为运动规划、任务推理提供基础语义支撑。
传统同步定位与地图构建(Simultaneous Localization and Mapping,SLAM)技术通过传感器数据实时构建环境地图并确定自身坐标,是具身智能机器人在未知环境中自主探索的“眼睛”。在室内服务场景中,激光SLAM(如Cartographer算法)利用360°激光雷达构建厘米级精度的点云地图,为扫地机器人规划无碰撞路径;而视觉SLAM(如ORB-SLAM)则通过单目/双目摄像头提取环境特征,凭借轻量化优势在消费级机器人中广泛应用。随着具身智能向复杂场景延伸,语义SLAM成为关键突破方向,它不再局限于几何结构建模,而是通过深度学习(如MaskR-CNN语义分割)为地图赋予“门”“楼梯”“餐桌”等语义标签,使机器人不仅能“看到”障碍物,更能“理解”物体功能。例如,当机器人接收到“去厨房倒垃圾”指令时,语义地图可直接定位“厨房门”的位置与开合状态,结合几何地图规划避障路径,大幅提升任务执行效率。
环境建模与定位技术的进步,正推动具身智能从“几何级导航”向“认知级交互”进化。当机器人的地图不仅包含坐标点与障碍物,更整合了物体功能(如冰箱用于存储食物、插座需要避免触碰)、空间关系(如杯子通常在餐桌上)等先验知识,其决策逻辑将从简单的“避障”升级为“理解环境意图”。例如,搭载语义动态SLAM的机器人进入陌生房间时,能通过识别“书桌→可能有电脑”“垃圾桶→应避免靠近”等语义信息,自主规划符合人类习惯的行动路线,这种基于空间认知的智能,正是具身智能机器人实现复杂任务的核心前提。
环境建模与定位技术如同机器人的“空间记忆系统”,其精度与智能程度直接决定了机器人在非结构化环境中的适应性。随着多传感器融合(如“激光-视觉-惯性数据”的深度融合)、轻量化模型(如基于NeRF的实时三维重建)等技术的突破,这一核心模块正逐步赋予具身智能机器人接近人类的空间理解能力——不仅能“看到”物理世界,更能“读懂”环境语义,为感知决策闭环奠定坚实基础。
2.2 多模态规划与决策技术
多模态规划与决策层作为具身智能机器人的“智能大脑”,负责根据感知信息推理未来动作序列,并输出符合任务约束的轨迹、姿态或协同方案。
多模态大模型通过分层协同架构整合视觉、语言、深度、触觉等多源感知,在动态环境中推理未来动作序列并输出符合物理约束与任务目标的轨迹、姿态或协同方案[15]。基于物理感知与语义解析的结果,“智能大脑”进行任务分解与长期规划:大语言模型对人类指令进行编码,例如将“给盆栽浇水”细化为定位“水壶”“抓取”“移动”“浇水”等子任务,并结合多模态SLAM构建兼具几何精度与语义信息的环境图,同时通过具身记忆持续积累交互经验以支持任务中断恢复与价值对齐。
近期研究聚焦以下3类代表性方向:一是零样本操作规划[16],通过语言模型调用“视觉-语言”模型合成三维价值地图,再用“贪心搜索”生成无碰撞末端位姿,零样本完成上百种日常操作;二是3D世界模型驱动[17],基于3D物理信息的视觉语言动作模型(Vision-Language-Action,VLA)场景、物体与动作特征统一嵌入3D Transformer框架,给定初始与目标状态即可想象完成任务后的深度图与点云并输出动作序列,另一种交互式视频生成模型[18]则将视觉、动作和奖励标记为自回归序列,既可作条件视频预测也能为强化学习提供可扩展世界模型;三是多机器人协作规划,一种多机器人协作方法利用预训练的大语言模型进行高层次的通信和低层次的路径规划[19],各智能体之间以自然语言讨论任务策略, 并生成子任务计划和任务空间航点路径。
总体来看,多模态规划与决策技术正沿着“大模型结合三维价值映射实现可解释零样本操作”“世界模型结合时序想象支撑‘预测-控制’一体化”和“多模态大模型驱动自然语言协同简化导航与多机器人分工”3条主线加速演进,使得具身智能机器人在最少先验和最小标注的条件下获得高效、稳健且可泛化的决策能力。
2.3 运动控制技术
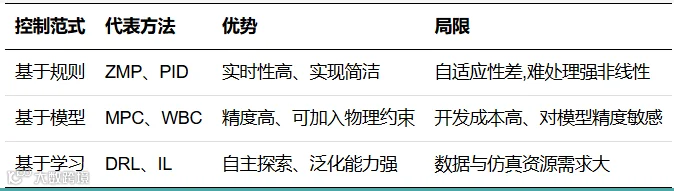
运动控制算法作为具身智能机器人的“运动小脑”,负责将高层决策映射为可执行的关节指令,其技术路线经历了“基于规则—基于模型—基于学习”3个阶段(见表2),并逐步向多算法融合过渡。基于规则(Rule-Based)的控制算法包括零力矩点(Zero Moment Point,ZMP)动态平衡、比例-积分-微分(Proportional Integral Derivative,PID)控制系统协同控制与抗扰补偿,优点是实现简单、实时性高,缺点是适应性与可扩展性有限。基于模型(Model-Based)的控制算法以模型预测控制(Model Predictive Control,MPC)、全身控制算法(Whole-Body Control,WBC)为代表,兼具精度与物理解释性,但对准确动力学模型和算力依赖大,开发周期长。基于学习(Learning-Based)的控制算法,即深度强化学习(Deep Reinforcement Learning,DRL)和模仿学习(Imitative Learning,IL)可在未知环境中自动探索最优策略,大幅降低控制器调参成本,但训练样本和高保真仿真平台需求高。
表2 运动控制算法的3种控制范式
在当前的工业应用中,传统工业机器的控制策略仍以“视觉-时序网络”控制的传统模型控制方案为主。以电子元件焊接为例[20],通过CNN识别微米级焊点位置,然后利用RNN预测机械臂运动轨迹时间序列,实现±0.1 mm的控制精度,满足高精密器件装配要求;某半导体封装产线引入后,焊接良率从85%提升至99.2%,生产效率提高40%。
在实验室级别,“小脑运动”控制正由规则驱动走向“模型-学习”融合。学习机制赋予机器人在复杂动态环境中的自适应性,而MPC、WBC仍是安全约束与力控制的关键。未来,高保真仿真平台与高质量数据集的完善将进一步促成多算法协同,推动具身智能机器人实现更高水平的精准、灵活与可靠运动控制。
2.4 多模态生成式人工智能技术
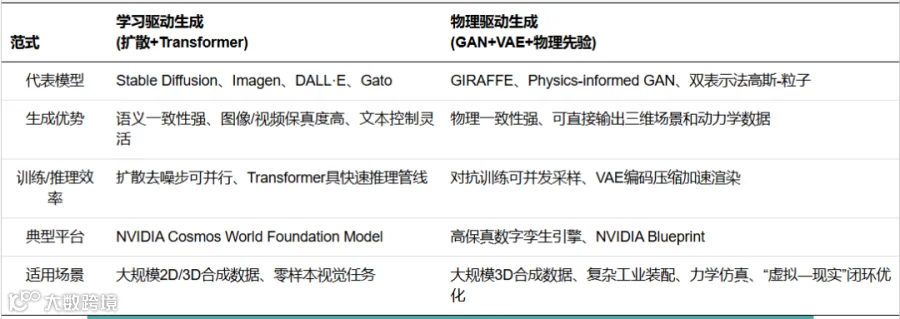
数据是训练和优化具身智能系统的关键。多模态生成式人工智能技术作为“人工智能+”工具箱中的重要组成部分,正日益成为具身智能机器人训练的重要支撑手段,尤其在面对真实数据获取成本高、标注困难、场景复杂性高等行业共性难题时,其大规模、低成本的二维/三维数据合成能力在结合仿真与深度学习的具身智能模型训练环节展现出巨大潜力(见表3)。
表3 多模态生成式人工智能技术
2.4.1 基于深度学习的大模型生成方法
基于深度学习的大模型生成技术正在重塑多模态内容生成方式,其核心依托于扩散模型和Transformer架构等主流技术路径。扩散模型通过建模噪声添加与逐步去噪的过程,能够合成高保真图像,典型代表如Stable Diffusion,不仅在图像质量上接近真实世界,还在计算效率与生成速度上实现了优化。Imagen模型则在此基础上引入了大规模预训练语言模型,显著提升了文本到图像的语义对齐能力,支持更精细的自然语言驱动图像生成。Transformer架构则基于自注意力机制可有效建模长距离依赖关系,在图文联合建模、跨模态理解和生成中展现出卓越能力。代表性成果如OpenAI的DALL·E系列,通过图文配对大数据训练,使模型具备对复杂语义描述生成一致性图像的能力;而DeepMind推出的Gato模型则更进一步,提出统一输入/输出范式,实现感知、操作、语言任务的多任务、多模态集成。
从技术发展趋势来看,扩散模型偏重于生成质量与细节控制,而Transformer架构在多模态理解与语言引导方面更具优势。二者结合正在推动生成模型向泛化能力更强、指令响应更灵活的方向演进。
英伟达的世界基础模型(Cosmos World Foundation Model)正是基于学习的大模型生成技术的应用实例,其通过大模型生成能力,构建物理一致、高保真、多模态融合的训练数据和仿真环境,从而提升具身智能机器人的感知、预测和决策能力。
2.4.2 基于物理的大模型生成方法
基于物理的大模型生成方法通过将物理信息引入生成框架,融合生成对抗网络(Generative Adversarial Networks,GAN)与变分自编码器(Variational Autoencoder,VAE),构建可与真实物理环境高度契合的虚拟仿真空间。该模型采用“生成—判别—优化”闭环架构,生成器用于构建多样化虚拟场景数据,判别器进行真实性与合理性判别,并通过对抗学习迭代优化生成能力。技术上,该模型支持多视角切换、光照调节等可控场景生成功能,可用于构建覆盖复杂工业环境的高保真训练样本。以工业装配场景为例[21],多模态大模型可生成在不同光照条件、姿态变化和遮挡情况下的零部件三维图像数据,覆盖超90%的真实工况,并形成“20%真实采集+80%仿真合成”的高效数据生产模式;对比传统方式,该模式可实现训练样本获取效率提升10 倍以上,显著增强机器人对未知环境的适应与泛化能力。
“人工智能+”赋能具身智能机器人的关键技术体系呈现出“数据—感知—决策—执行”的闭环革新:多模态大模型与语义增强场景重建让感知环节由单源采集迈向跨视觉、语言、深度、触觉的高精度融合;大语言模型驱动的分层规划架构利用三维价值映射、世界模型时序想象与自然语言协同,使机器人在最少先验下即可完成零样本操作、端到端导航与多机协作;模型预测控制与深度强化学习结合的混合控制算法为精细力控与动态避障提供亚毫米级自适应性能;扩散、Transformer与物理先验融合的多模态生成大模型则以低成本合成高保真2D/3D数据,为上述各层提供持续演进的训练燃料。纵观整体,人工智能技术在感知、规划、控制和数据生成4个维度形成协同增益,加速了机器人系统向更高泛化性、自主性与可靠性的方向演进,为工业、服务及探索等场景的规模化落地奠定了坚实基础。
3 “人工智能+”赋能具身智能机器人的应用案例
3.1 工业制造领域
在工业制造中,具身智能机器人将成为提高生产效率和质量的重要力量,把感知、推理与执行深度融合进工业装备,正加速传统制造向智能、柔性和高效方向跃迁。借助实时感知与闭环优化,生产系统不仅能实现高度自动化,还具备自适应和自我迭代的能力,为制造业智能升级注入新动能。例如,在汽车制造行业,一些汽车厂商引入了搭载人工智能技术的具身智能机器人进行汽车零部件的装配工作。这些机器人通过多模态感知技术,能够精确识别零部件的形状和装配位置,利用强化学习算法不断优化装配动作,提高装配精度和效率。同时,借助大模型技术,机器人可以理解复杂的装配工艺要求,对生产过程中出现的问题进行快速分析和解决。在装配发动机等复杂部件时,具身智能机器人能够准确抓取各种零部件,并按照规定的顺序和扭矩进行装配,极大地提高了装配质量,减少了人工操作带来的误差。与传统自动化生产线相比,具身智能机器人能够更好地适应小批量、多品种的生产需求,快速调整生产任务,降低生产成本。在柔性生产领域,常州市某智能机器人单元通过快速学习和参数自整定,将整线调试时间由一周缩短至数小时,使多品种、小批量生产更加灵活高效。对于存在易燃、易爆或有毒气溶胶的作业环境,具身喷涂机器人可用标准化动作替代人工操作,既消除安全隐患,也保证涂装质量均一性[22]。上述实践表明,具身智能机器人已成为智能制造提质增效、保障安全及提升柔性的关键驱动力。
此外,基于多模态生成式大模型技术的合成数据正成为机器人、汽车等行业训练具身智能系统的核心资源。当前行业的具身智能数据技术实现主要分为3种思路:一是以上海智元新创技术有限公司等企业为代表的主要依赖真机数据采集,在上海设立数据采集工厂,形成百万级AgibotWorld数据集,并联合推出大规模数字孪生平台;二是以北京银河通用机器人有限公司等企业为代表的纯仿真数据驱动,通过完全基于仿真合成数据进行预训练,构建端到端具身抓取基础大模型(如GraspVLA),训练规模可达数十亿级“视觉-语言-动作”对;三是以优必选等企业为代表的混合数据训练方案,结合开放源大模型与仿真框架,利用如UNDERS2系统在本地低成本生成多样化训练场景,实现真机数据和合成数据的融合方案。
当前,主流具身智能行业正在形成以第三种数据方案为主的仿真数据驱动为主、真机数据辅助的混合数据训练范式,基于多模态生成式大模型技术的合成数据由补充手段正转变为具身智能模型训练的主要支撑。
3.2 医疗护理领域
在医疗护理领域,具身智能机器人的应用为患者带来了更好的护理体验和治疗效果。例如,一些康复治疗机器人利用人工智能技术,能够根据患者的身体状况和康复需求制订个性化的康复训练方案。通过多模态感知技术,机器人可以实时监测患者的运动状态、肌肉力量等生理数据,并通过强化学习算法不断调整训练参数和动作指导,以达到最佳的康复效果。在辅助老年人或行动不便者的日常生活中,具身智能机器人也发挥着重要作用。这些机器人可以通过语音识别和自然语言处理技术理解用户的指令,完成如取物、协助行走等任务。借助大模型技术,机器人还能够与用户进行简单的交流,提供陪伴和心理支持。一款智能护理机器人可以根据老年人的日常习惯,提醒他们按时服药、进行锻炼等,同时还能通过摄像头监测老年人的身体状况,如发现异常及时通知医护人员或家属。
3.3 家庭服务领域
家庭服务领域是具身智能机器人应用的一个重要方向。随着人们生活水平的提高,对家庭服务的智能化需求也日益增长。一些家庭服务具身智能机器人利用人工智能技术,能够完成清洁、洗碗、照顾儿童等多种任务。在清洁任务中,机器人通过视觉和激光雷达等传感器构建家庭环境地图,利用强化学习算法规划最优清洁路径,高效完成地面清洁工作。在照顾儿童方面,机器人可以通过语音交互与儿童进行游戏、讲故事等活动,借助大模型的知识储备为儿童提供学习辅导。当儿童提出问题时,机器人能够通过接入大模型快速找到准确答案并进行生动解答。这些家庭服务具身智能机器人的出现,极大地减轻了人们的家务负担,提高了家庭生活的便利性和智能化水平。
4 具身智能机器人当前面临的挑战
4.1 计算资源与能耗问题
“人工智能+”赋能的具身智能机器人在运行过程中,需要处理大量的感知数据和运行复杂的算法模型,这对计算资源提出了极高要求。例如,多模态感知数据的实时处理、大模型的推理运算等都需要强大的计算能力支持。然而,目前硬件计算资源的发展还难以完全满足具身智能机器人的需求,特别是在一些对实时性要求较高的场景中,计算延迟可能导致机器人决策和行动的滞后。此外,高性能计算往往伴随着高能耗问题,这对于需要长时间自主运行的具身智能机器人来说是一个严重挑战。高能耗不仅增加了使用成本,还限制了机器人的续航能力和应用范围。开发高效节能的计算硬件和优化算法,以降低计算资源需求和能耗,是当前具身智能机器人发展面临的重要问题。
4.2 算法的泛化性与鲁棒性不足
虽然人工智能算法在特定场景下能够使具身智能机器人表现出良好的性能,但在面对复杂多变的真实环境时,算法的泛化能力和鲁棒性仍有待提高。例如,在视觉感知算法中,当环境光照、物体遮挡等情况发生变化时,机器人可能会出现目标识别错误或丢失的情况。强化学习算法在训练过程中,往往依赖于特定的环境设定和奖励机制,当机器人进入新的环境或任务发生变化时,之前学习到的行为策略可能不再适用。大模型虽然具有强大的知识理解和推理能力,但在实际应用中也可能出现对一些模糊或异常情况处理不当的问题。提高算法的泛化能力和鲁棒性,使具身智能机器人能够在不同环境和任务中稳定、可靠地运行,是亟须解决的关键技术难题。
4.3 人机交互的自然性与安全性
在具身智能机器人的应用中,人机交互的自然性和安全性至关重要。目前,虽然具身智能机器人在语音交互、手势识别等方面取得了一定进展,但与人类之间自然流畅的交互仍存在差距。例如,在语音交互中,机器人对语音语义的理解还不够准确,特别是在多人同时说话、口音多样化等复杂场景下,容易出现理解错误。在人机协作任务中,机器人对人类意图的感知和预测能力不足,导致协作效率低下。此外,安全性也是人机交互中的重要问题。具身智能机器人在与人类近距离接触和协作过程中,一旦出现故障或误操作,可能会对人类造成伤害。如何设计更加自然、安全的人机交互方式,提高机器人对人类行为和意图的理解能力,确保人机交互过程中的安全性,是具身智能机器人走向广泛应用的必要条件。
5 未来发展趋势
5.1 人工智能技术的持续创新与融合
随着人工智能技术的不断发展,未来将有更多先进的算法和模型应用于具身智能机器人领域。例如,更加高效的深度学习架构可能会进一步提升具身智能机器人的感知和认知能力,使其能够更快速、准确地处理复杂信息。同时,不同人工智能技术之间的融合将更加深入,多模态感知技术、强化学习、大模型等将相互协同,形成更强大的智能体系。例如,通过将强化学习与大模型相结合,使具身智能机器人能够在大模型提供的知识指导下,更快速地学习和优化行为策略,提高在复杂任务中的执行能力。此外,量子计算等新兴计算技术的发展也可能为具身智能机器人的人工智能应用带来新的突破,解决当前计算资源瓶颈问题,推动具身智能机器人智能水平的进一步提升。
5.2 具身智能机器人的智能化与自主化升级
未来,具身智能机器人将朝着更高程度的智能化和自主化方向发展。在感知方面,机器人将具备更敏锐、更全面的感知能力,能够实时感知环境中的细微变化,并对各种复杂场景进行深度理解。在决策和行动方面,具身智能机器人将能够根据感知信息自主作出更加合理、高效的决策,灵活应对各种突发情况和任务变化。例如,在救援场景中,具身智能机器人能够自主判断灾害现场的危险程度,规划安全有效的救援路径,并根据实际情况调整救援策略。通过不断提升智能化和自主化水平,具身智能机器人将能够在更多复杂、危险的环境中替代人类完成任务,为人类社会的发展提供更强大的支持。
5.3 多领域应用的拓展与深化
随着“人工智能+”赋能机器人技术的不断成熟,其应用领域将进一步拓展和深化。在工业领域,具身智能机器人将不仅局限于传统的装配、搬运等任务,还将在更复杂的生产环节,如精密加工、质量检测等方面发挥重要作用,推动工业制造向智能化、柔性化方向发展。在医疗领域,具身智能机器人将在手术辅助、远程医疗等方面取得更大突破,为患者提供更精准、高效的医疗服务。在教育领域,具身智能机器人有望成为个性化学习的重要工具,根据学生的学习情况和特点提供定制化的教学内容和辅导。此外,在农业、航天、深海探测等领域,具身智能机器人也将发挥独特优势,为解决各领域的实际问题提供创新解决方案,创造更大的社会和经济效益。
6 结束语
“人工智能+”为具身智能机器人的发展带来了前所未有的机遇,通过从多模态感知与理解、规划与决策、运动控制到多模态生成等关键技术,形成“感知融合层—认知规划层—控制执行层—数据生成层”4层由上至下的递进架构,最终形成“感知—认知—控制—数据”相互耦合的闭环体系,显著提升了具身智能机器人的智能水平和应用能力,在工业制造、医疗护理、家庭服务等多个领域取得了令人瞩目的应用成果。然而,当前具身智能机器人在发展过程中仍面临计算资源与能耗、算法泛化性与鲁棒性、人机交互自然性与安全性等诸多挑战。未来,随着人工智能技术的持续创新与融合,具身智能机器人作为“人工智能+机器人”的重要代表,将朝着智能化、自主化方向不断升级,应用领域也将进一步拓展和深化。为了推动具身智能机器人技术的持续发展,需要产学研各界共同努力,加强技术研发,突破关键技术瓶颈,完善相关标准和规范,确保具身智能机器人在安全、可靠的前提下,更好地服务于人类社会,为经济发展和社会进步作出更大贡献。
Key technologies and typical applications of “AI+” empowered embodied intelligence robots
LI Tengda, ZHU Ziyu, HAN Ziqi
(China Mobile Shanghai Industrial Research Institute, Shanghai 201206, China)
Abstract: The deep convergence of artificial intelligence (AI) and robots has become a decisive catalyst for the next leap in robots technology, giving rise to new forms of intelligent agents. Among these, embodied intelligent robots stand out due to their core emphasis on physical embodiment and environmental interaction. Focusing on this specific form enabled by “AI+”, this paper offers a comprehensive survey of the conceptual evolution and current development of embodied intelligence robots, highlighting how AI reshapes perception, cognition, decision-making, execution, and data foundations. By examining key technologies, namely, multimodal perception, large language models, and deep reinforcement learning, and demonstrating their deployment in industrial manufacturing, healthcare, and household services, this paper illustrates the concrete achievements of “AI+” empowered embodied intelligence robots. The paper also identifies practical bottlenecks, including high computational demands and limited algorithmic generalization and robustness, and discusses future directions such as more efficient model architectures, cross-modal synergies, and broader domain expansion. These insights aim to provide references for both technological innovation and industrial adoption of embodied intelligence robots.
Keywords: AI+; embodied intelligence; multimodal perception

本文刊于《信息通信技术与政策》2025年 第8期
公众号封面由AI生成
主办:中国信息通信研究院
《信息通信技术与政策》是工业和信息化部主管、中国信息通信研究院主办的专业学术期刊。本刊定位于“ 信息通信技术前沿的风向标,信息社会政策探究的思想库 ”,聚焦信息通信领域技术趋势、公共政策、 国家/产业/企业战略,发布前沿研究成果、焦点问题分析、热点政策解读等,推动5G、工业互联网、数字经济、人工智能、大数据、云计算等技术产业的创新与发展,引导国家技术战略选择与产业政策制定,搭建产、学、研、用的高端学术交流平台。
期刊荣誉与收录情况
AMI(2022版)A刊扩展期刊
RCCSE中国核心学术期刊
入选中国科协信息通信领域高质量科技期刊分级目录
《信息通信技术与政策》投稿指南!
为进一步提高期刊信息化建设水平,为广大学者提供更优质的服务,我刊官方网站(http://ictp.caict.ac.cn)已正式投入运行,欢迎投稿!
推荐阅读
