


在北卡罗来纳州立大学(NCSU)的实验室中,一款重不足 15 克的软体机器人仅凭两根气管驱动,便能在“水母”、“鱼”和“转子”三种模式间灵活切换,完成升降、悬停及转向等复杂动作。该机器人未搭载微型电脑或传感器,而是通过材料与结构的巧妙耦合实现控制。
这一成果由 NCSU 机械与航空航天工程系尹杰(Jie Yin)教授团队研发,灵感源自海羽星(feather star)。相关研究已于当地时间 10 月 7 日发表在《科学进展》(Science Advances)期刊上。团队将这种设计理念定义为“机械智能”,即通过材料、几何形状和结构耦合替代传统算法控制。
(来源:Science Advances)
“四两拨千斤”的精巧力学设计
既往软体水下机器人多局限于二维平面运动,难以实现转向。例如 MIT CSAIL 2018 年推出的 SoFi 机器鱼,需依赖六个独立驱动输入及复杂的液压、电池系统才能实现三维游泳。
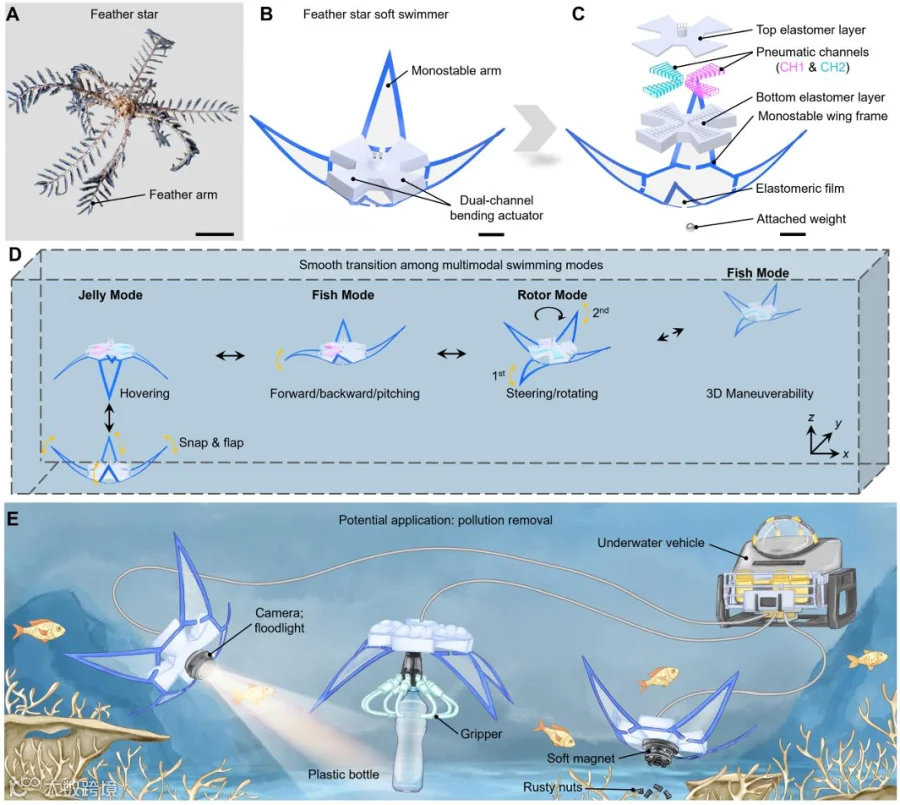
尹杰团队通过简化架构实现了突破。他们参照海羽星形态,设计了连接四条柔性三角形臂的中央八边形框架,内部集成超软硅胶扁平气囊作为双通道气动执行器。整机长 55 毫米,重仅 14.5 克。
核心创新在于两处力学结构:
其一为“单稳态”柔性臂。通过对预弯带状结构进行局部裁切释放预存能量,并经热处理消除残余应力。单次充气即可驱动手臂完成“下拍-弹回”周期,翻转耗时约 26 毫秒,瞬时推力远超缓慢弯曲。
其二为中央框架的力学耦合枢纽作用。两个对称布置的气动通道通过不同时序充放气,改变四条臂的运动轨迹,从而生成三种运动模式:
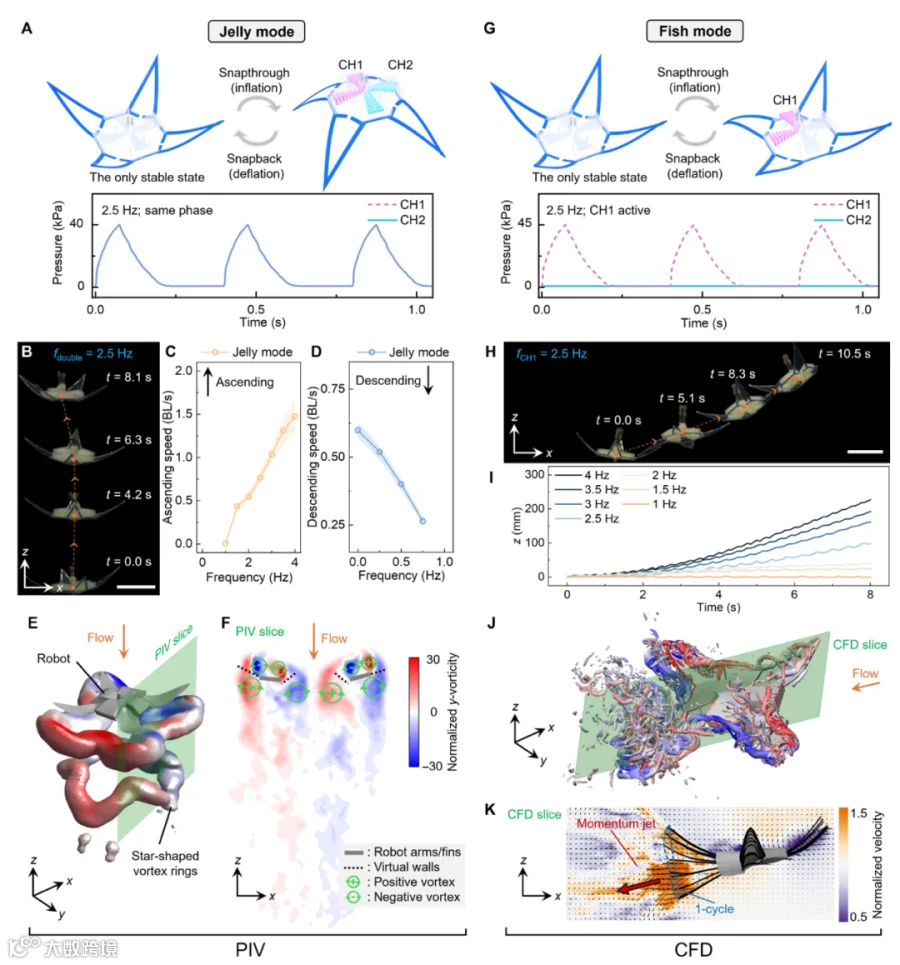
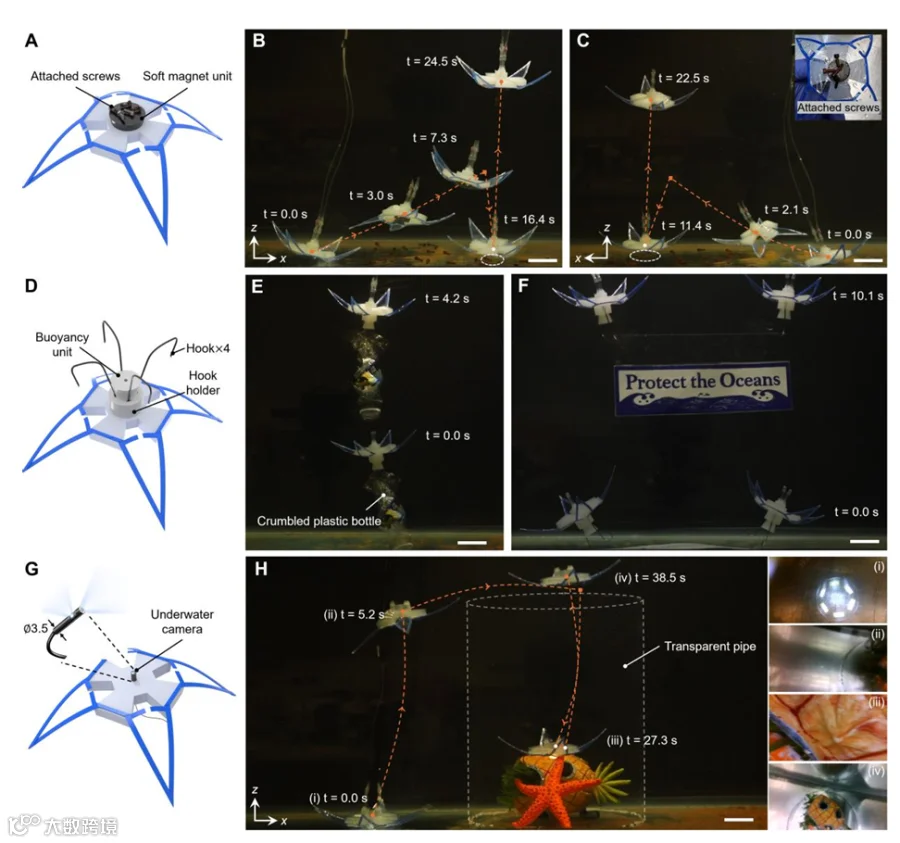
- 水母模式(Jelly mode):双通道同步充放气,四肢同步拍打,实现垂直升降与悬停;
- 鱼模式(Fish mode):单通道充气,一侧大幅拍打,另一侧辅助摆动,实现定向游动;
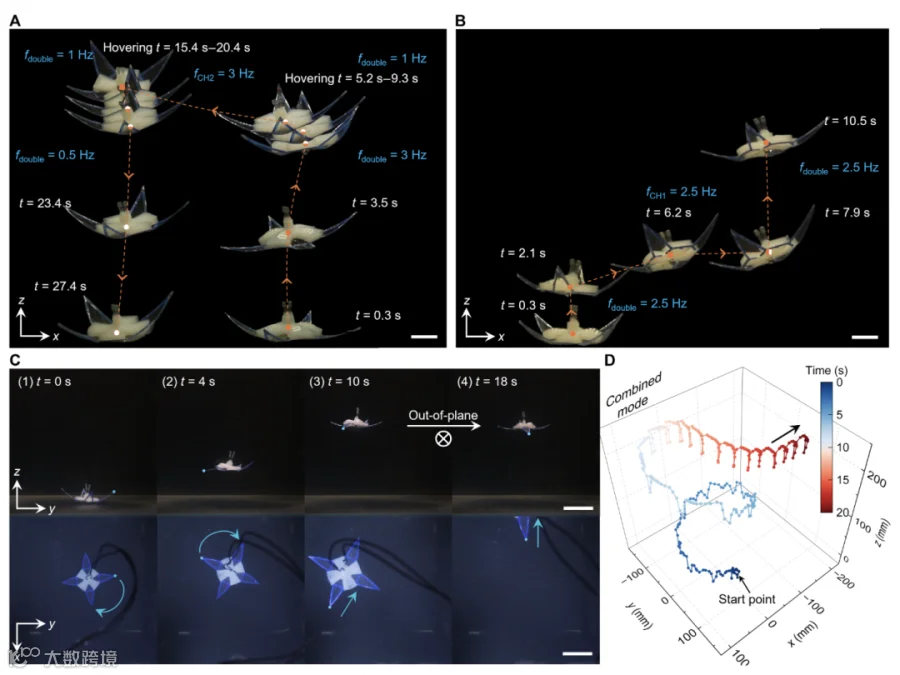
- 转子模式(Rotor mode):双通道以 180 度相位差交替充气,相邻臂轮流拍打,实现原地螺旋上升。
性能测试显示,水母模式下最大上升速度达每秒 1.64 个体长,运输成本(CoT)低至 17.6,优于同类仿生机器人;转子模式最大旋转速度约每秒 90 度。三种模式可平滑切换,支持П形轨迹运动及真正的三维机动。
应用演示包括:底部搭载软磁铁收集螺钉、配合钩子打捞垃圾、以及安装微型摄像头进入管道拍摄。
(来源:Science Advances)
仿生对象的选择逻辑
海羽星作为一种棘皮动物,能在不改变身体形态下,通过多臂协调实现垂直脉冲、悬停、水平推进及三维调整。团队第一作者清海涛博士指出,选择海羽星并非单纯复制外形,而是基于工程问题导向:寻找自然界中以简洁结构解决多模态和三维运动难题的生物。

(来源:Science Advances)
鉴于真实海羽星拥有十多条臂及复杂神经肌肉控制,直接复制会导致系统过于臃肿。团队进行了工程化精简:保留四条径向柔性附肢组成最小可行单元,沿两个正交方向排列,并通过两个气动通道实现多模态推进。
中央八边形框架不仅是外观模仿,更是结构与驱动协同设计的结果。它既作为机器人主体,又充当机械“协调器”,将气动变形分配至四肢,并通过弹性耦合协调跳变与回弹。
机械智能:让身体承担部分控制
“机械智能”是该团队的核心理念,旨在将传感、计算和控制功能前置到机器人结构中,以最少驱动实现最多功能。这一路线历经三次演进:
- 2022 年蝶泳机器人:利用双稳态结构提升推进力,但限于二维运动且需两次驱动完成一次拍打;
- 2024 年蝠鲼仿生机器人:升级为单稳态,一次驱动完成完整拍打,打破速度纪录(每秒 6.8 个体长),但仍局限于二维;
- 本次海羽星机器人:引入几何不对称、弹性耦合和驱动相位调制,用两个气动输入实现三种模式及三维空间活动。
(来源:Science Advances)
针对同行评审中关于“机械智能边界”的疑问,团队明确其非简单部件堆叠,而是精密的结构响应设计,无需复杂计算即可消除控制延迟。但清海涛也坦承其局限性:结构固化导致重新编程和跨场景适应能力弱于电子控制系统;目前仍属开环控制,缺乏传感器和实时决策,在复杂环境中适应性有限,如模式切换时残余角动量会影响定向精度。
未来发展方向倾向于融合:由机械智能负责高速、重复的低层级身体协调和被动稳定,传感器与控制器负责高层级任务规划、环境识别和误差修正,从而优化计算资源分配。
迈向真实海洋的挑战与展望
目前高性能验证多在实验室静水中进行,距离真实海洋应用尚需克服深水静压、洋流扰动、生物附着及长期稳定性等问题。
针对深水环境,团队建议探索压力平衡设计及磁驱动、电液驱动等替代方案;针对洋流扰动,需集成传感器实现闭环控制,结合结构被动抗扰与控制主动修正。
清海涛提出分层部署构想:由 AUV 或 ROV 承担长距离航行、能源供应及全局定位,抵达目标区域后释放小型软体机器人,利用其柔顺性和三维机动能力进入狭窄或脆弱区域进行局部探索。
下一阶段技术重点在于实现真正的自主行为,使机器人能自主判断模式切换并在扰动中保持稳定。长远目标是推动“具身适应”,让结构在不同流场或接触条件下自动改变状态,结合少量传感计算,建立支持无缆、多机器人、长时间可靠作业的设计方法。
(来源:Science Advances)
该研究获 Science Advances 编辑及审稿人高度评价,并同期发表评论文章。论文第一作者为清海涛博士,通讯作者为尹杰教授。
参考内容:
https://www.science.org/doi/10.1126/sciadv.aeg9211
https://www.science.org/doi/10.1126/sciadv.aem0495
注:封面/首图由 AI 辅助生成