


若无人机要接管复杂任务,就必须提升智能水平并学会协同作业。中国研究人员最新演示中,一群无人机成功自主导航穿越了从未涉足的茂密森林,充分展现了这两项核心能力。
从“中央控制”到“集体自主”
无人机蜂群技术虽已发展多年且协调性良好,但尚未实现真正的“集体自主”。传统模式下,无人机虽能以可调队形飞行并避障,但其轨迹仍依赖中央计算机监控位置并下发指令。
若能摆脱中央组织功能、实现相互自主协调,无人机应用价值将大幅提升。然而难点在于:快速感知与响应环境所需的传感器及计算资源,往往会牺牲执行任务必需的敏捷性。
浙大团队突破:10架微型无人机自主穿越陌生森林
浙江大学(杭州)研究团队成功打造了一支由10架无人机组成的蜂群。它们不仅足够智能,能自主飞越茂密陌生的森林,而且小巧轻便,每架均可轻松握于掌心。这一成果为航拍勘测、灾害响应等场景的应用迈出了关键一步。
Treeswift 正使用无人机监测森林
基于现成超紧凑无人机设计,团队构建了完全依赖机载传感器数据的轨迹规划器。数据在本地处理后于蜂群间共享,无人机可保持平衡或追求特定目标,如维持安全间距、最小化两点间总飞行时间等。
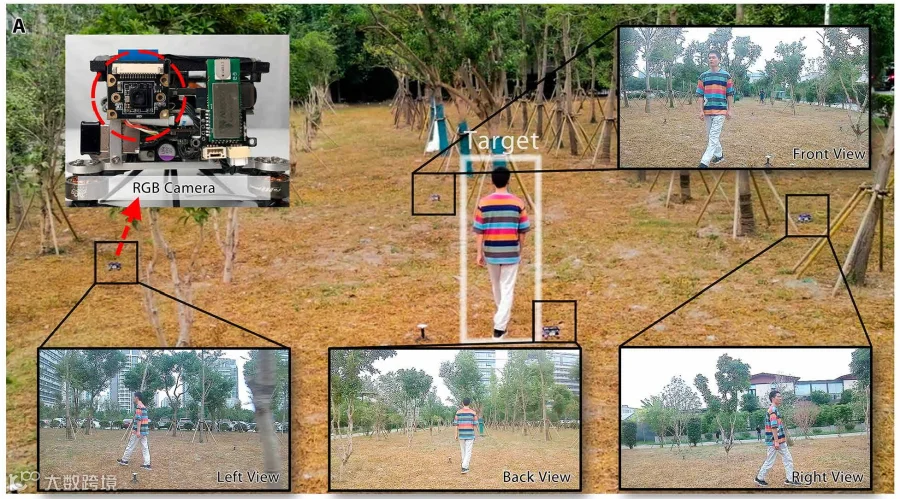
值得注意的是,该系统还可执行“跟随特定人员”等任务。尽管此类设定常出现在影视作品中,但在救援或实战场景下同样具有重要实用价值。
环境建模与研究成果
导航过程中,无人机需对周围环境进行实时建模。论文展示了蜂群穿越环境的3D可视化模型,直观呈现了其空间感知能力:
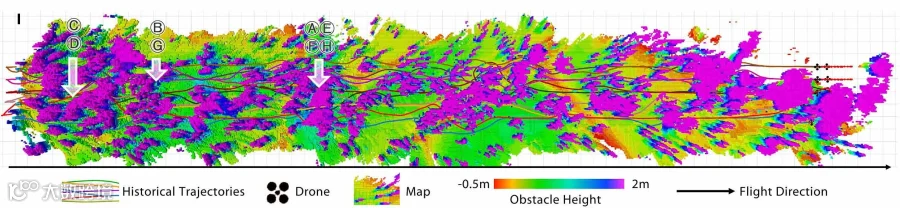
图片来源:Zhou等人的研究发表于最新一期《Science Robotics》期刊,相关论文及多段实操视频可供查阅。