


操纵与感知是释放机器人潜力的两大关键支柱,且存在显著重叠。随着夹爪成为工业机器人不可或缺的基本组件,系统需具备合适的机制以与环境交互。
视觉一直是核心要素,但触觉(tactility)正逐渐被更多公司采纳为数据采集方法。它不仅能辅助感知,还能让机器人精准判断对特定物体(如农产品或人类)施加的压力大小。
几个月前,总部位于苏格兰爱丁堡的初创公司Touchlab在TC Sessions: Robotics演讲比赛中脱颖而出。评委一致认为其机器人皮肤研发方法至关重要,有助于充分释放传感技术潜力。XPrize亦持相同观点,目前该公司已成为1000万美元XPrize Avatar竞赛的决赛入围者之一。
该公司现正与德国机器人公司Schunk合作,后者将为XPrize决赛提供夹爪。
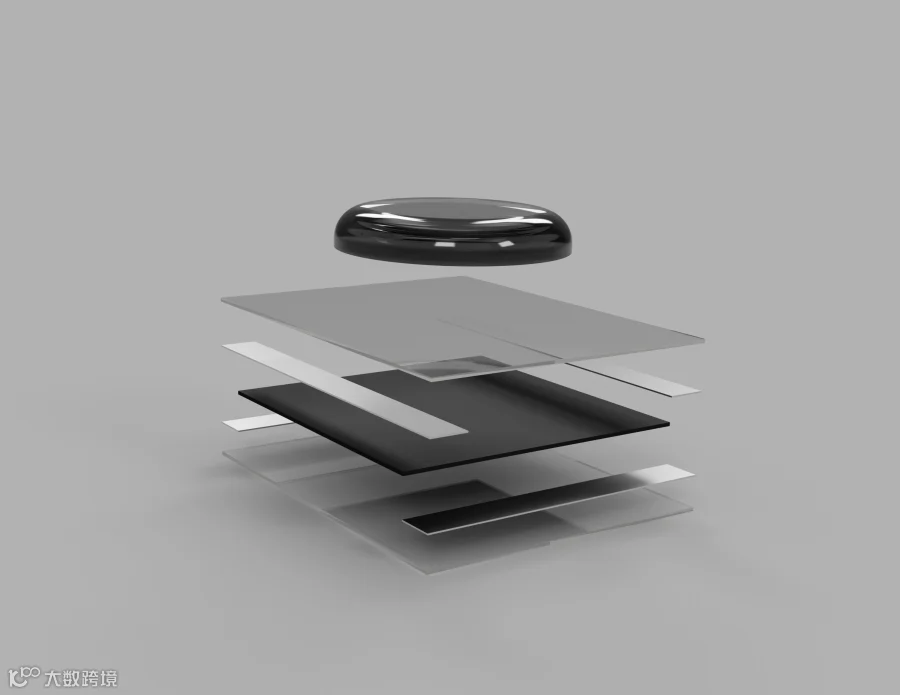
联合创始人兼首席执行官Zaki Hussein在公司新办公空间接受TechCrunch采访时表示:“我们的使命是为机器人制造电子皮肤,赋予机器人类人触摸的能力。”实现类人触摸涉及诸多要素,其研发的传感技术比人类皮肤更薄,可在安装于机器人的任意位置提供位置和压力信息,并在接触点输出三维力数据,从而支持灵巧且具有挑战性的操作活动。
起初,该公司聚焦远程操作应用(这也是XPrize Avatar项目的由来),旨在利用该系统解决医院人手不足问题。具体而言,配备传感器的TIAGo++机器人作为人类工作人员的“额外双手”;另一端操作员则穿着触觉VR全身服接收所有触觉数据。尽管此类技术目前仍存在局限性。

Hussein表示:“我们有一层软件可将皮肤的触觉压力转换为全身服的反馈信号,同时配合使用触觉手套。”他指出,当前皮肤收集的数据量远超触觉界面的传输能力,因此存在瓶颈。“我们可以充分利用当下最先进触觉接口的全部潜力,但当机器人感受到的刺激超过用户所能感知时,就会达到极限点。”
机器人收集的其他信息会通过多种渠道转换,例如通过VR头显呈现视觉数据。该公司已接近开始实地试点,Hussein透露:“将于二月启动为期三个月的医院试验,对象为老年急性病房的老年患者。这是全球首例在该环境中部署此类机器人。”