


自动化领域仍有无数重大难题亟待解决,而机器人学习正处于这一挑战的核心位置。诚然,人类在针对特定任务编程系统方面已相当熟练,但随之而来的一个开放性问题却是:然后呢?
今天早晨在纽约举行的谷歌人工智能活动上展示的一项新研究提出了让机器人系统有效编写自身代码的概念。该设计旨在让人类开发者免于在新信息出现时不得不重新编程的繁琐工作。
该公司指出,现有的研究和训练模型在实施这一概念方面已经行之有效。所有这些工作都为开发能够根据在现实世界中遇到的对象和场景持续生成自身代码的系统奠定了基础。今天展示的这项新工作是“代码即策略”(Code as Policies,简称 CaP)。
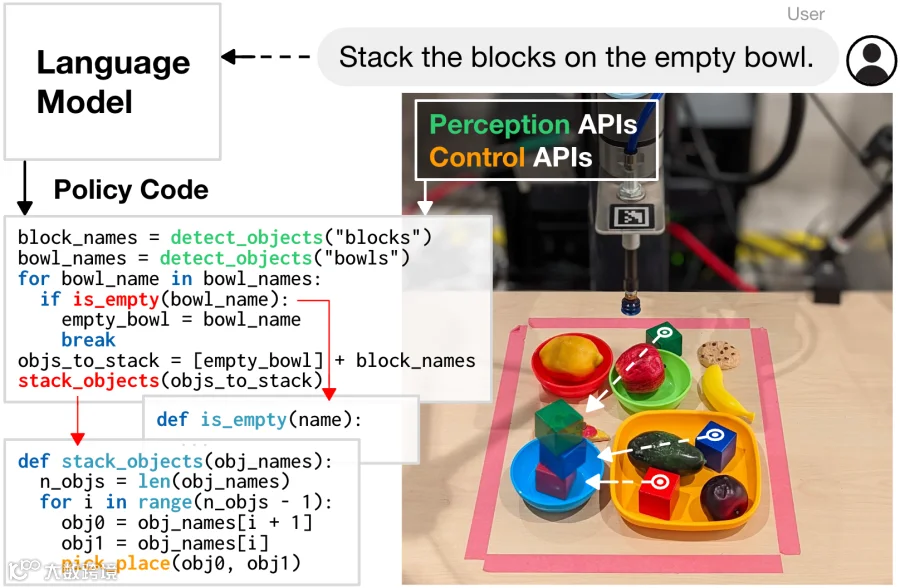
Google研究实习生Jacky Liang和机器人研究科学家Andy Zeng在一篇博客文章中指出:
通过 CaP,我们提出使用语言模型,通过少样本提示(few-shot prompting)直接编写机器人代码。我们的实验表明,与直接学习机器人任务和输出自然语言动作相比,输出代码能带来更好的泛化能力和任务表现。CaP 允许单个系统在无需针对特定任务进行训练的情况下,执行多种复杂且多样的机器人任务。
据描述,该系统还依赖第三方库和 API 来最好地生成适合特定场景的代码——同时支持各种编程语言以及(为何不可?)表情符号。目前这些 API 中可访问的信息是现有局限之一。研究人员指出:“这些局限性指明了未来工作的方向,包括扩展视觉语言模型以描述低级机器人行为(例如轨迹),或将 CaP 与探索算法相结合,从而自主扩充控制基元集合。”
作为今天公告的一部分,Google正在发布开源版本的代码,以便在其迄今为止展示的研究基础上进行构建。因此,请注意这里关于早期阶段研究的所有注意事项。