


在机器人领域,简单任务往往蕴含着对人类而言习以为常、但对机器人却极为复杂的潜在变量。因此,行业长期聚焦于结构化环境中的可重复任务。近年来,随着机器人学习领域的突破性进展,构建更具适应性的系统正逐步成为现实。
去年,Google DeepMind团队推出了Robotics Transformer(RT-1),训练Everyday Robot执行拾取、放置及开抽屉等任务。基于13万条演示数据,该系统在700多项任务中实现了97%的成功率。
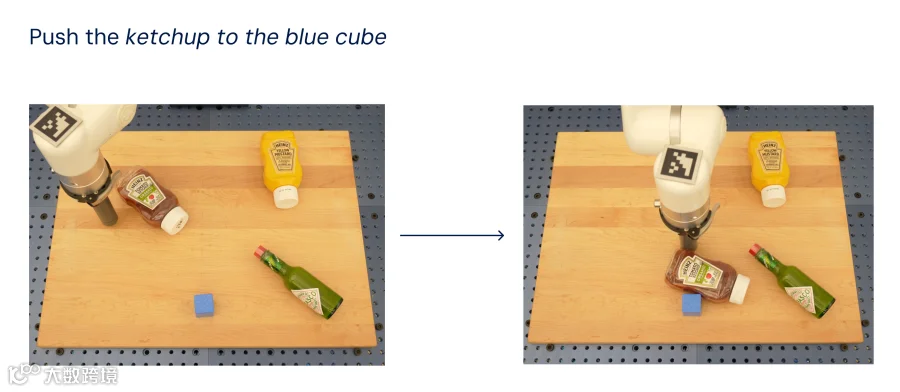
如今,DeepMind正式发布RT-2。其机器人负责人Vincent Vanhoucke指出,新系统能将从小规模数据集中学习到的概念有效迁移至不同场景。
据Google介绍,RT-2展现出超越原有机器人数据的泛化能力,并在语义与视觉理解方面显著提升。它不仅能解释新指令,还能通过初步推理响应高层描述或物体类别,并依据上下文信息自主判断执行新颖任务的最佳工具。
Vanhoucke举例说明:传统模型需逐一教导机器人识别“垃圾”并完成丢弃动作,这种细粒度训练难以扩展至多任务场景。而RT-2凭借从海量网络语料中迁移的知识,无需显式训练即可理解“垃圾”的抽象概念(如薯片包装、香蕉皮),并自主完成丢弃操作。
数据显示,从RT-1到RT-2的升级使新任务执行成功率由32%大幅提升至62%。