


机器人学习新突破:丰田研究院展示“一夜学会技能”系统
学习是机器人领域最令人兴奋的前沿方向。尽管该领域已有数十年历史,但来自卡内基梅隆大学(CMU)、麻省理工学院(MIT)和加州大学伯克利分校(UC Berkeley)等机构的研究正指向一个未来:机器人将像人类一样学习。
在TechCrunch Disrupt硬件舞台上,丰田研究院(TRI)展示了最新成果——一套能让机器人几乎“一夜之间”掌握新技能的系统。
从百万样本到数十样本的跨越
TRI首席执行官兼首席科学家吉尔·普拉特(Gill Pratt)表示:“其工作速度令人惊叹。过去机器学习存在权衡:模型虽有效,但需数百万训练案例;而在物理任务中,机器往往在达到1万个案例前就已损坏。现在,我们仅需几十个案例即可,这主要是为了保持数据多样性,某些情况下甚至更少。”
该系统结合了传统机器人学习技术与扩散模型(类似Stable Diffusion等生成式AI的机制)。目前,TRI已用此方法训练机器人掌握60项技能并持续增加。但现有模型尚无法独立解决所有问题。
填补认知与操作间的缺失环节
TRI高级研究科学家本杰明·伯奇费尔(Benjamin Burchfiel)指出:“大语言模型赋予机器人高水平认知智能,例如可理解‘拿起那罐可乐’或多语种指令。但若涉及插入USB、拿纸巾等精细操作,这些模型便失效了。我们的重点正是填补这一缺失环节,而目前系统的基本原理已被验证正确。”
该方法的一大优势是能编程出适应多环境的技能。机器人在非结构化环境中常表现不佳,这也是仓库比家庭或道路更易部署机器人的原因——仓库环境相对固定,变量较少。
应对现实世界的复杂性与通用性
理想中的机器人应能灵活应对突发状况。以养老助老为例,在日本等老龄化社会,开发能适应环境变化(如家具移动、物品乱放)的系统至关重要。传统“蛮力”编程难以预判所有边缘情况,因此需要更具适应性的方案。
此外,“通用型”系统成为关键目标。这类机器人能学习并适应新任务,区别于仅擅长单一任务的专用系统。不过,真正的通用机器人仍有很长的路要走。
遥操作+力反馈:高效训练的核心
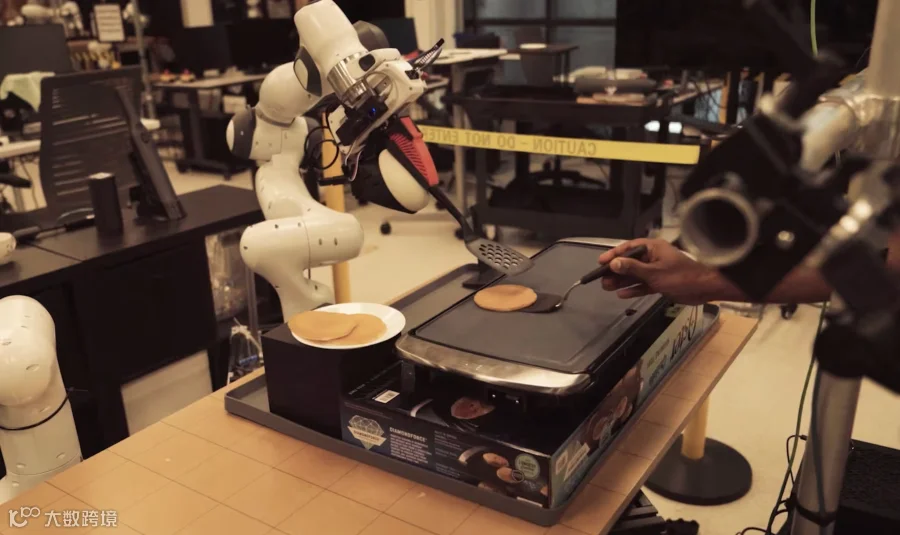
训练初期采用遥操作技术。伯奇费尔解释:“相当于远程驾驶机器人进行演示,通常需几十次重复,教授基本行为约一小时。我们常用带力反馈的装置,让操作者感受机器人与环境的互动,从而完成更复杂的协调任务。”
系统整合视觉与力反馈信息,只要数据间存在关联(如视觉-触觉对应),便能通过传感器复制动作。力反馈对判断工具握持是否正确尤为关键。
初步实验显示触觉感知显著提升成功率:翻煎饼达90%(无触觉为83%);擀面团和端菜分别高达96%和90%,而无触觉时仅为0%和10%。
人工演示完成后,神经网络会在夜间自主训练。若顺利,次日清晨技能即已掌握。
扩散策略与多模态融合的未来
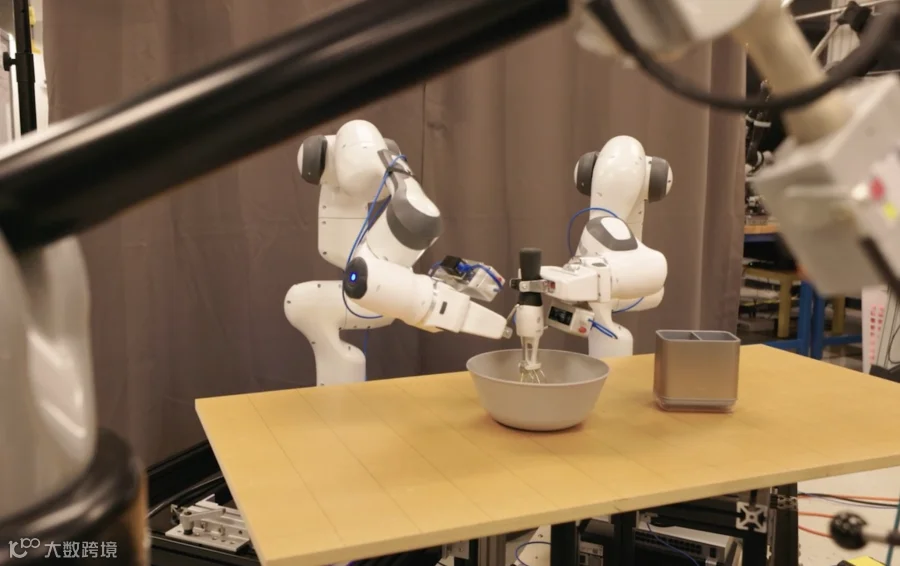
系统核心为“扩散策略”,即将机器人视觉运动策略建模为条件去噪扩散过程,从噪声中提取有意义行为。这与生成式AI原理相似,但应用于机器人动作生成。
机器人学习并非单一路径淘汰其他方法,而是多种技术融合,正如人类学习方式。另一关键是“车队学习”——基于云的集中系统,使机器人能共享经验、相互学习。
迈向大型行为模型
下一步重点是构建“大型行为模型”。机器人研究副总裁Russ Tedrake表示:“我们正扩大规模,今年底技能数将达100项,明年底有望数千项。目前尚不清楚扩展规律:多少技能才能催生质变?这正是当前研究的核心问题。”
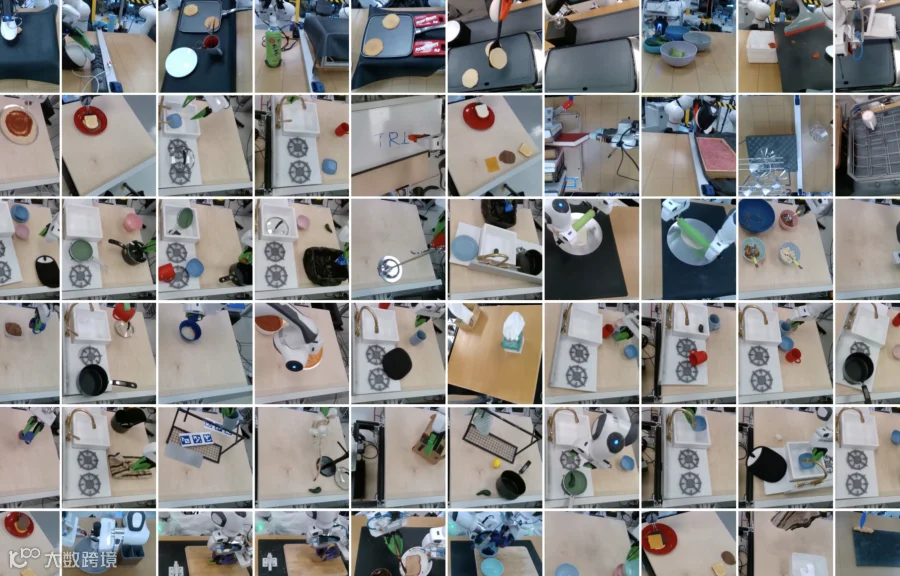
展望未来,团队期望机器人能在新环境中与新物体交互,并根据已有行为即时生成动作。许多任务由可串联的小行为组成,但这仍需时间积累。
普拉特还将与Boston Dynamics AI Institute执行董事Marc Raibert共同参与Disrupt硬件舞台讨论,分享更多突破性进展。