


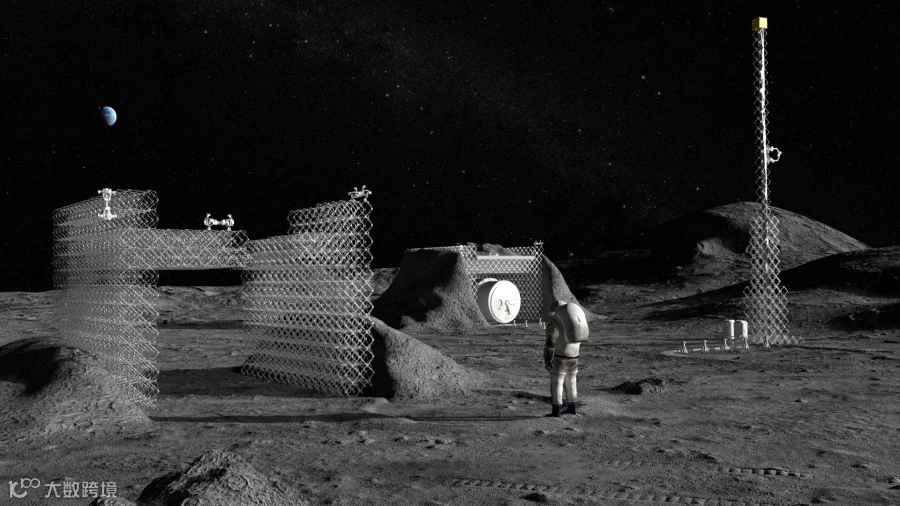
若想移居月球或火星,住房短缺是一大难题。NASA未雨绸缪,近日展示了一种自组装机器人结构,有望成为人类地外定居的关键。
ARMADAS:自重编程机械超材料
NASA艾姆斯研究中心在《Science Robotics》发表论文,介绍了“自重编程机械超材料”(Automated Reconfigurable Mission Adaptive Digital Assembly Systems,简称ARMADAS)。这是一种高度精确的“自我建造建筑”技术。
首席作者Christine Gregg表示,该技术自主性强、结构轻量化,极适用于月球表面或太空等严酷环境。近期可应用于宇航员抵达前的通信塔、庇护所建设,以及轨道桅杆和天线搭建。
仿生协同:行走机器人与固定蠕虫
该系统的核心在于立方八面体框架(体素)与两类机器人的协同:
- 行走机器人:仿生物肌动蛋白运输机制,背负体素在地面移动;
- 固定机器人:如蠕虫般在框架内部滑行,负责拧紧可逆连接点。
两者均无需高精度传感系统。图片展示了行走机器人交接体素、固定机器人潜伏等待锁定的过程。
体素支持多角度连接且强度良好。虽不宜直接承重岩石,但作为基础层配合隔热密封材料,即可建成住所。
共同作者Kenneth Cheung指出,该系统特别适合长期大型基础设施(如栖息地、设备塔)。结构与机器人均为可优化资源,未来或仅需保留结构并定期派机器人巡检。
就地取材与可扩展性
Gregg强调,体素可由多种工艺制造,终极目标是利用月球等地外天体就地资源生产。
尽管演示视频经过加速,但在太空建造中速度并非首要因素。Cheung表示,提升效率的核心策略是增加机器人数量,将复杂性转移至算法层面的规划、调度及故障维修。
实验室测试中,机器人耗时4.2天用256个体素组装出基础庇护所结构:
若提前一年部署,机器人可在充裕时间内建造更大规模结构,或后续加装外部面板与密封层——这也是下一步研究方向。
能源供应与微重力适应
虽然实验室测试使用线缆供电,但设计已考虑电池或现场供电方案。紧固件机器人已采用电池供电,团队正研究行走机器人的充电方式。
Gregg设想,机器人可通过电站自主充电或无线能量传输获取电力,甚至通过结构本身布线为设备及自身供电。
此类机器人已在太空中完成微重力作业验证,原则上完全适应月球等非地球重力环境。这仅是开端,更多潜力概念请参阅NASA相关新闻。
未来展望:集群化与功能集成
Gregg透露,下一代实验室机器人将更快、更可靠,重点探索不同建筑模块的功能性集成。
研究将持续推进机器人集群作业。相比少数机器人耗时数天建造简陋庇护所,大规模集群将显著提升效率,让复杂建造任务更加轻松高效。