


Atlas 静止地俯卧在相互交叠的健身垫上。唯一的背景音是电动马达的嗡嗡声。这并不安静,但与其祖先那液压驱动的剧烈抖动相比,简直微不足道。
随着镜头环绕机器人的背部移动,它的双腿在膝盖处弯曲。起初动作自然,随后便滑入一种令人不安的领域,仿佛出自山姆·雷米(Sam Raimi)的电影。原本看似仰面躺着的机器人,通过巧妙的腿部旋转,实际上已经调换了位置。
当 Atlas 完全站立时,它的背部朝向镜头。接着,头部旋转了 180 度,随后躯干也跟随转动。它伫立片刻,向镜头展示了其头部的第一个清晰视角——一圈环形灯构成了完美圆形屏幕的边缘。紧接着,躯干再次跟随头部旋转 180 度,Atlas 背对镜头走开,离开了画面。
在退役了其液压版人形机器人一天后,Boston Dynamics 刚刚宣布——就像鲍勃·迪伦(Bob Dylan)此前所做的那样——Atlas 已转为电力驱动。
步伐很快,脚步仍有些许僵硬——尽管比过去几年中我们接触到的许多新型商用机器人要流畅得多。如果说有什么相似之处,这种步态让人联想到 Spot 那种张扬的自信,而 Spot 是 Atlas 的“表亲”,其进化分支早在几代之前就从人形机器人谱系中分叉出去。
全新 Atlas
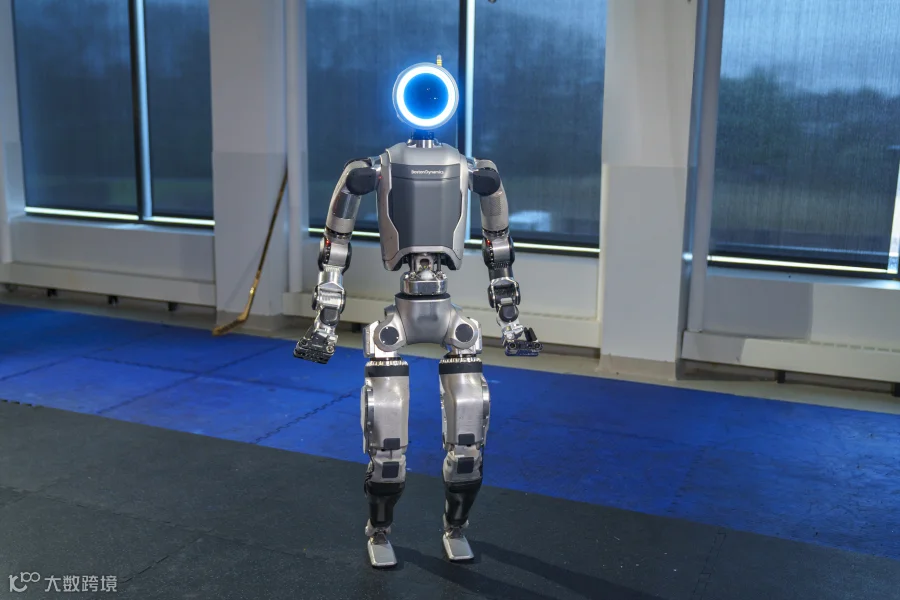
这款新版本的机器人几乎难以辨认。曾经笨重的上半身、弓形的双腿和装甲板都不见了。在这具纤细的新机械骨架上,再也找不到任何外露的线缆。这家几十年来一直抵御着“机器人末日”论调的公司,选择了比初代 Atlas 以及 Figure 01 和 Tesla Optimus 等更当代的机器人更为温和、柔和的设计。
新机器人的美学风格更接近 Agility 的 Digit 和 Apptronik 的 Apollo。这个顶着交通信号灯形状头部的机器人呈现出更柔和、更具卡通感的设计。正如视频中所说,这是“全新 Atlas”。Boston Dynamics 打破了自身的惯例,为一款旨在推向商业化的产品保留了其研究代号。SpotMini 变成了 Spot,Handle 变成了 Stretch。不过目前,Atlas 仍然是 Atlas。
Boston Dynamics 首席执行官 Robert Playter 表示:“当我们真正准备好进行批量生产和交付时,可能会重新考虑这一点。但我认为,就目前而言,维持现有品牌是有价值的。”
这位高管的表态透露出该项目仍处于早期阶段。Boston Dynamics 目前的计划是,电力版 Atlas 将于明年早些时候在现代汽车(Hyundai)工厂开始试点测试,全面生产则将在几年后展开。
Playter 指出:“我们明年将开始在现代汽车现场进行实验,我们已经为此工作了一段时间。要让这件事成功,你需要的不仅仅是酷炫的技术。你必须真正理解这种使用场景,并且要有足够的生产力,才能使对机器人的投资变得值得。”
彻底转变
在40秒的“全新Atlas”预告片中,最引人注目的是机器人的动作。这提醒我们,制造人形机器人并不需要将机器人做得尽可能像人类。数十亿年的进化并没有让我们人类成为完美的机器。如果我们真的要按照自己的形象创造机器,为什么不建造一些能做我们做不到的事情的呢?
Playter 介绍道:“我们在大多数关节处定制了一套高功率且非常灵活的执行器,这提供了巨大的运动范围。这真的将精英运动员的力量浓缩在这个小小的装置中,并且我们将这个装置应用到了整个机器人身上。”
观看这段视频时,有一件事值得牢记:Boston Dynamics凭借数十年来病毒式传播的视频而闻名。最近加入其经典作品的视频,与其展示工业环境中真正有用的功能,更有可能展示机器人的舞蹈动作。因此,很难将该公司认为的真正功能与仅仅是炫耀的部分区分开来。
例如,从俯卧姿势开始,是一个展示酷炫的倒蟹腿技巧的机会——但它也具有实用性。正如 Boston Dynamics 在液压 Atlas 的告别视频中乐于展示的那样,摔倒也是工作的一部分——同样,站起来也是。事实是,目前的大多数工业机器人出现故障时需要人工干预。而一个能拍拍灰尘继续工作的机器人,则是对生产力的巨大提升。
系统能够瞬间转向的能力也极大地增强了其生产力潜力。这让我想起了 Agility 的 Digit 演示,其中机器人走到货架前,转身,走到传送带前,再转身走回去。如果每天重复这项工作数百次甚至数千次,你就会开始看到节省宝贵秒数的价值。
Playter 解释道:“它将具备人们无法做到的一系列动作,这将有很实用的用途。”
显著减小机器人的转弯半径在狭窄空间中也非常重要。请记住,这些机器旨在作为棕地解决方案——也就是说,它们被设计为插入现有空间和现有工作流程中。机动性的提高最终可能意味着在现有环境中工作与不得不重新布局之间的区别。
头部和手部
视频中的手部并非全新设计,此前它们曾出现在液压版机器人上。不过,这也体现了公司决定不完全以人类设计为唯一指导原则的意图。这里的区别很简单:末端执行器采用了三指设计,而非四指。
Playter 表示:“手的结构非常复杂。当执行器与外界发生碰撞时,必须确保可靠性和鲁棒性。因此,我们设计了少于五根手指的结构,以控制其复杂性。我们仍在继续探索这些机器人的迭代版本。我们希望实现柔性抓取,使其能够适应各种形状,并配备丰富的内置传感功能,以便在接触时获得清晰的感知。”
从内部来看,设计中争议最大的部分可能是头部。那个巨大的圆形显示屏带有一种化妆镜的风格。
Playter 坦言:“这是我们反复斟酌的设计元素之一。其他人都采用了某种人形外观。我希望它与众不同。我们希望它显得友好且开放。它为显示屏提供了一个展示平台。当然,里面也埋藏着传感器,但这种形状主要是为了传达友好感。这在未来与这类设备互动时将非常重要。”
圣诞节的 Atlas
自液压版 Atlas 推出以来的十年间,格局发生了巨大变化。电动版 Atlas 并不孤单,因为市场上出现了来自 Figure、Apptronik、Tesla 和 1X 等公司的类人机器人。
对我们来说,显然出现了巨大的兴趣涌入。我认为这种涌入是由三个事件驱动的。波士顿动力被现代汽车以近十亿美元的价格收购,这就像一记警钟,让所有人意识到存在退出路径;特斯拉对制造表现出兴趣,也在某种程度上验证了我们长期以来所做的工作;此外,人工智能作为应对通用性问题的工具的出现,使得这一切变得可行。我们一直谨慎地推迟发布,因为我们希望进行充分的研究,以确保能够解决操作问题,并对新一代机器充满信心。
尽管波士顿动力在类人机器人领域拥有巨大的先发优势,但 Playter 表示,该公司在2023年圣诞节前后完成了新机器人的首次组装。在此之前,他们一直在通过仿真解决许多更复杂的问题。
看来,这家公司终于准备好展示这台机器人能做什么——或者至少是它计划中系统的早期阶段成果。
通用智能
关于埃隆·马斯克,你可以肯定的一点是他总是许下宏大的承诺。在 Optimus 最早面向公众的日子里,当特斯拉的机器人看起来不过是一个穿着紧身衣的人类时,这位高管曾描绘过一个无所不能的系统。你的 Optimus 可以在工厂里工作一整天,然后去帮你买杂货,再为你做晚餐。这就是梦想,对吧?
当然,现实的情况是一步一个脚印。机器人公司可能已经在讨论“通用型类人机器人”,但他们的系统是一次扩展一项任务。对大多数公司来说,这意味着将货物从A点移动到B点。然而,要真正利用这种形态,则需要更通用的智能。
看起来,应用商店模式可能是实现这一目标最清晰的路径。毕竟,开发者访问一直是扩大 Spot 功能集的重要组成部分。然而,Playter 表示,波士顿动力不会为 Atlas 采取这种方法。
他说:“我们肯定会针对某个应用场景自行开发,而不是构建一个平台。我们的经验表明,加快速度的方法是让我们专注于一个应用场景并解决问题——而不是指望别人为我们解决。我认为人工智能在这里是必不可少的。支持任务的通用性将需要并会通过人工智能技术得到加强。”
该公司最近开放了 Spot 的强化学习算法给开发者。这项工作将成为 Atlas 不断增长的技能集的基础。
跳出框框
Playter 解释说,为了取得成功,类人机器人必须超越盒子。
他表示:“我认为用其他许多机器人也能做到这一点。类人机器人需要能够支持极其广泛的任务。你有两只手,你希望能够拿起简单箱式拾取器无法处理的复杂、沉重的几何形状——而且你必须完成数十万次这样的操作。我认为单任务机器人已成为过去式。Stretch 是少数几个可以让机器人仅仅通过移动箱子就能成功运行的应用之一。”
如果不是搬运箱子,新的 Atlas 在现代汽车展台上将承担什么任务?答案可以在公司发布的一段视频中找到。早在二月,该视频展示了液压版机器人与汽车减震支柱的互动——这正是 Playter 此前曾提及的现代汽车部件。
他说:“我们在动态机动性方面的悠久历史意味着我们实力强劲,并且知道如何在保持巨大机动性的同时承载重型负载。我认为这将是我们的一大差异化优势,即能够拾起沉重、复杂且庞大的物体。视频中的那个减震支柱可能重达25磅。至于拾取车轮——我们将在稍后发布一段视频,作为此次整体工作的一部分,展示我们与 Atlas 一起使用真实物体进行的一些操作任务。我确信我们擅长这部分工作,而且我还没有看到其他人做到这一点。”