


谷歌DeepMind于周二发布Gemini Robotics On-Device语言模型,支持在机器人端本地运行任务,无需依赖互联网连接。
该模型基于3月发布的Gemini Robotics升级而来,具备机器人运动控制能力。开发者可通过自然语言提示词对模型进行控制与微调,灵活适配多样化需求。
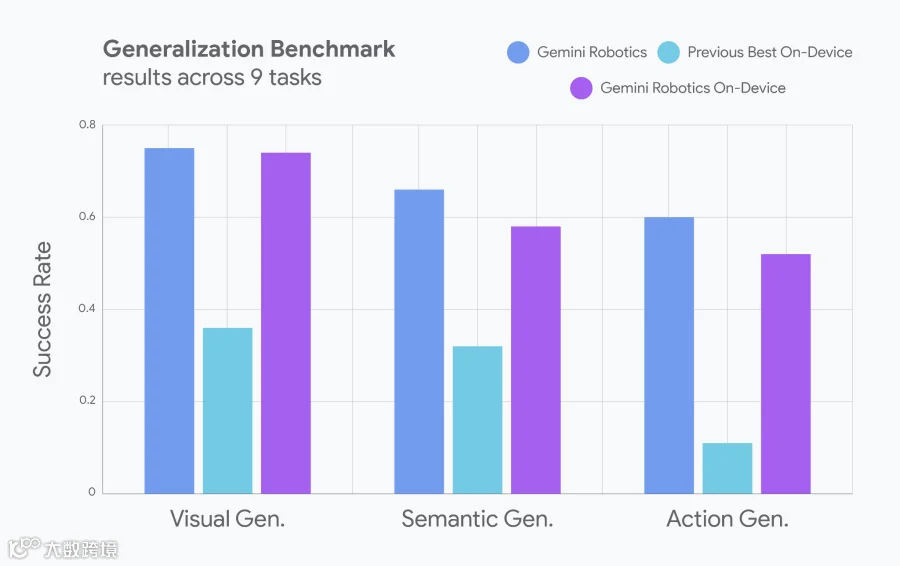
基准测试显示,其性能接近云端版Gemini Robotics,且在通用测试中优于其他设备端模型(未披露具体对比对象)。
演示环节中,搭载该模型的机器人成功完成拉拉链、折叠衣物等操作。尽管最初针对ALOHA机器人训练,现已适配双臂Franka FR3及Apptronik人形机器人Apollo。
据Google介绍,双臂Franka FR3在处理未见过的场景与物体时表现优异,例如可在工业传送带上执行装配作业。
同步发布的Gemini Robotics SDK允许开发者在MuJoCo物理模拟器中使用模型,仅需50至100次任务演示即可训练机器人掌握新技能。
当前AI企业正加速布局机器人领域:Nvidia搭建基础模型创建平台;Hugging Face研发开源模型、数据集并涉足机器人整机;韩国Mirae Asset支持的RLWRLD则专注为人形机器人打造基础模型。