


重塑Physical AI底层架构:聿核科技的破局之路
“如今的机器人看似动作灵活,但实际能干的有效工作十分有限,整体响应动作依旧偏慢。”聿核科技创始人许飞翔指出,当前具身智能发展的瓶颈,根源在于现有芯片存在底层架构上的先天短板。
过去两年,行业焦点多集中于模型、数据与机器人本体,芯片端大多仍沿用CPU、GPU和智驾芯片“凑合”处理物理AI任务。许飞翔认为,传统GPU擅长数字大模型推理,难以支持物理AI持续的“感知-推理-执行”闭环,架构天生不匹配。他强调,底层芯片架构对实际体验的影响占比达70%,软件仅占30%。
基于此,成立于2025年的聿核科技致力于为Physical AI(物理人工智能)重新设计芯片架构。核心团队拥有深厚的GPU与处理器架构设计经验,曾参与英伟达多代GPU设计及量产全流程。目前,公司首款产品“聿启Y10”研发过半,计划于2026年底推出FPGA版本计算平台供客户测试。
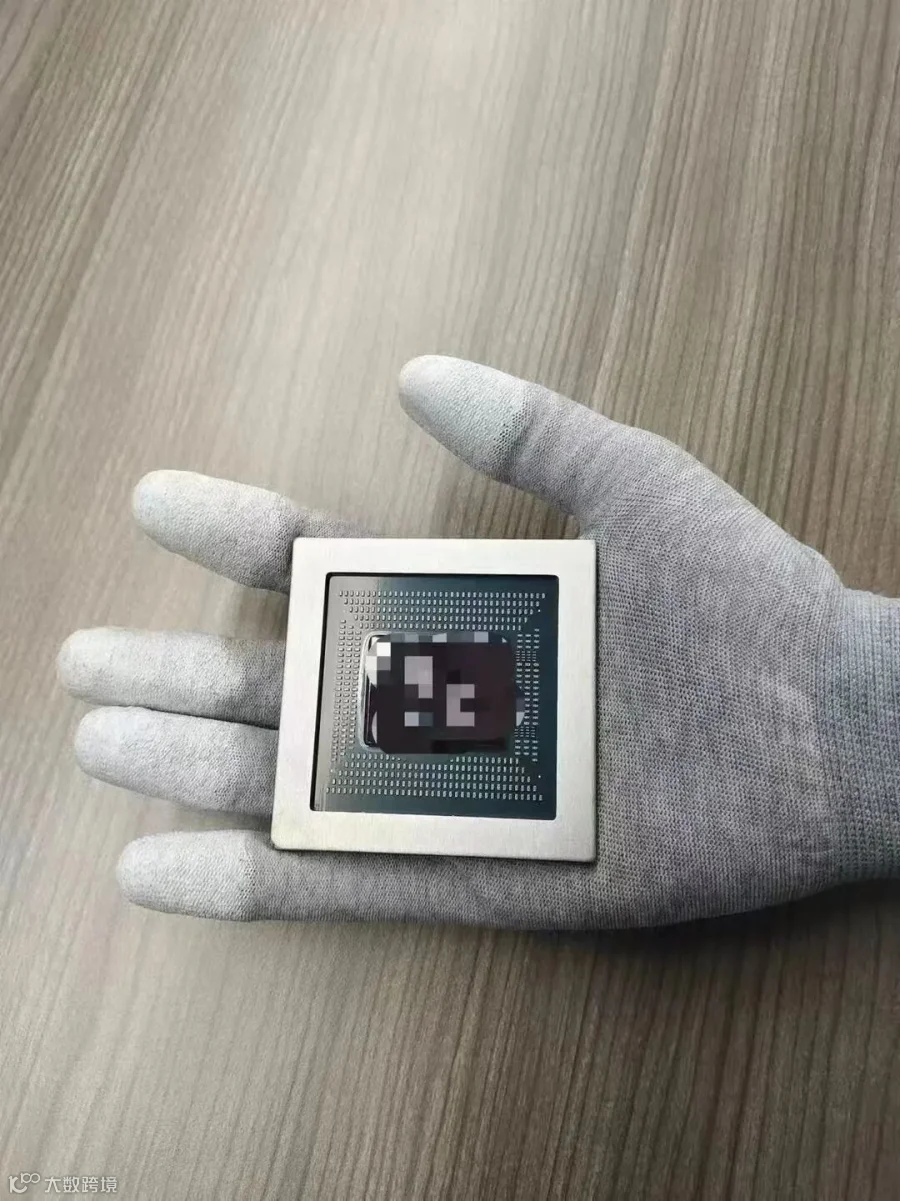
基于物理AI原生架构芯片Y10
许飞翔将此次创业契机类比上世纪90年代从x86向ARM的迭代:当上层应用发生根本性变化,底层架构必将迎来更新换代。他判断,若未来3-5年Physical AI行业爆发,目前市场对机器人真实算力需求被严重低估,当下的算力水平仅相当于1985年的386芯片。
在2026(第二十届)DEMO CHINA期间,聿核科技入选“创业邦2026年度值得关注的创新力量20强”。以下为对话实录精选。
算力很高,为何机器人交互依然迟缓?
物理AI需要毫秒级闭环推理
创业邦:现在GPU、NPU已广泛用于机器人,但在涉及感知、接触交互的自主操作时,很多机器人动作依然很慢。问题出在哪里?为何需要新的Physical AI芯片架构?
许飞翔:大语言模型关注上下文概率,芯片追求大吞吐量和低计算成本;而Physical AI的底层计算范式发生跃迁,不仅要求AI算力,更要求机器人能感知空间、理解物理世界并做出动作,且需根据反馈持续高频调整。
两类芯片指标不同。Physical AI不能单纯看TOPS值,更要看闭环推理时长及功耗成本。我们的目标是将闭环推理时延压至1毫秒以内。当前机器人“能蹦能跳”但干活弱、动作迟缓,主要源于物理常识鸿沟、多模态感知能力不足以及现有计算平台闭环推理时间过长。
这类似早期深度神经网络阶段,底层计算资源的革新决定了产业发展速度。
以通用处理器应对算法迭代风险
创业邦:机器人模型尚未定型,芯片研发周期长,是否存在模型迭代导致芯片过时的风险?
许飞翔:我们的芯片面向Physical AI,但内部采用具备极强通用能力的处理器架构,而非简单的ASIC电路。通过自定义的高度可编程指令集实现真正的处理器功能,兼顾通用性与高性能。
团队在平衡通用性与性能方面拥有成熟方法论。此外,芯片产业需提前2-3年布局,若等市场爆发再设计已来不及。鉴于未来算力需求增长不确定性高,具备通用性的处理器架构更能适应长期发展。

绕不开英伟达,但不能被困住
架构决定70%的软件易用性
创业邦:此前国内AI芯片创业常卡在软件生态和客户迁移上,你们如何解决?
许飞翔:业界常将国产芯片不好用归咎于软件或CUDA生态壁垒,但我认为芯片是软硬一体化产品。对于并行计算芯片,上层软件开发与底层硬件架构耦合极深。芯片架构本身决定了70%的易用性,软件优化占30%。
我们的思路是先解决架构层面的70%,在设计之初融入指令级可编程性;剩余30%通过服务客户不断迭代。我们旨在降低客户开发成本,提高效率,而非抢占下游应用市场。
通过架构革新降低成本
创业邦:工程师习惯CUDA,迁移成本高,如何突破?
许飞翔:我们深入理解英伟达底层结构,在设计指令集时尽量兼容现有体系,以实现平滑迁移。
此外,成本是规模化关键。现有方案多为“CPU+Orin+传感器芯片”,存在实时处理能力不足、时延大、可靠性低及成本高等痛点。我们通过架构革新提升计算密度,降低对先进制程和存储的依赖,以更少的晶体管实现同等甚至更优性能,从而在保证高利润率的同时提供更具竞争力的价格。
我们希望将感知、推理、执行、反馈尽可能整合进一颗芯片,强化端侧处理能力,提升可靠性和时效性。
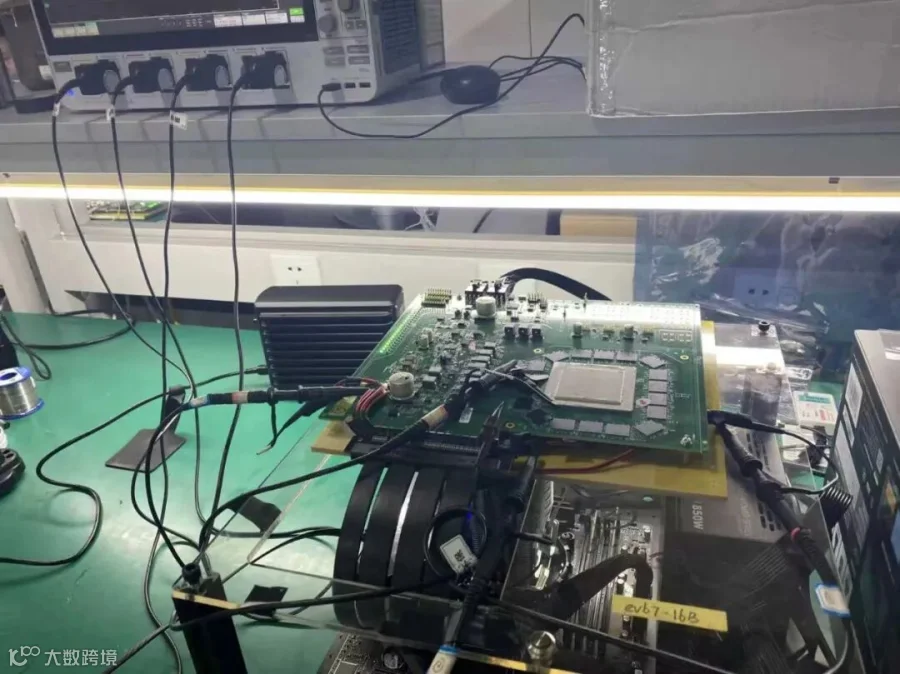
Y10芯片实验室测试中
独立芯片公司的机会在于单点突破
创业邦:机器人厂商是否会自研芯片?英伟达也可能入局,聿核的机会在哪?
许飞翔:处理器级别芯片设计难度极高,真正具备核心基础架构设计能力的团队很少。机器人应用需求持续迭代,固定功能的ASIC难以覆盖未来所有场景,需跟随需求持续迭代芯片。
面对英伟达等巨头,我们的策略是单点突破。大公司受限于庞大历史包袱,架构调整困难;而Physical AI原生架构是新赛道,我们可以重新定义范式。熟悉英伟达架构是我们的优势,有助于寻找弯道超车机会。

硬科技最终要过客户这一关
仿真性能提升5倍,成本降80%
创业邦:目前产品进展如何?
许飞翔:团队已完成架构设计与性能仿真,误差控制在3%以内,并完成编译器开发与系统算法验证。目前已与国内头部机器人公司进行测试。相比客户现有的“x86+Orin”方案,仿真验证显示整体性能提升5倍,成本降低80%。
今年底将推出FPGA版本计算平台供实物测试,随后推进芯片工程化。团队坚持在前端设计和验证上投入更多时间,确保流片成功率,过往近10年芯片均实现一次流片点亮。
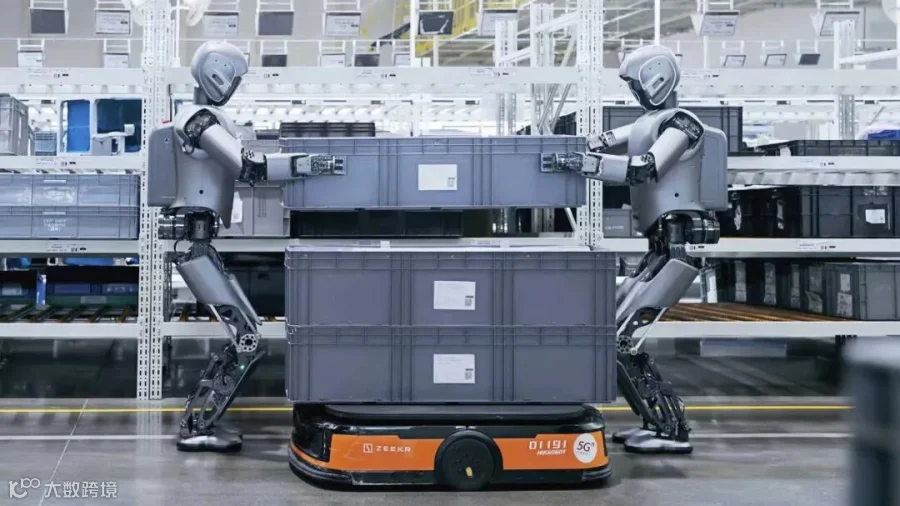
机器人应用
拒绝空谈,聚焦产品落地
创业邦:如何看待资本对硬科技公司的作用及部分公司融资后“躺平ا”的现象?
许飞翔:硬科技不同于互联网平台模式,后者靠流量和规模,前者靠产品。芯片性能与价格直观可测,若产品具备性价比优势,即有替代机会。
部分公司融资后缺乏技术迭代方向,甚至理财,这是对资源的浪费。聿核科技坚持先做架构、验性能、跑软件、证客户,一步步扎实前行。硬科技无法仅靠讲故事生存,最终需由客户测试验证。

从改造机械臂走向人形机器人
聚焦工业机械臂智能化
创业邦:人形机器人放量尚存不确定性,首批商业化机会在哪?
许飞翔:现阶段聚焦传统工业机械臂智能化。数据显示,现有机械臂仅能替代2%的人工操作,其余98%仍需人工,难点在于智能化与柔性化。该场景付费意愿明确,技术收敛度高。
人形机器人与机械臂技术相通,从机械臂切入可为通往人形机器人铺平道路。
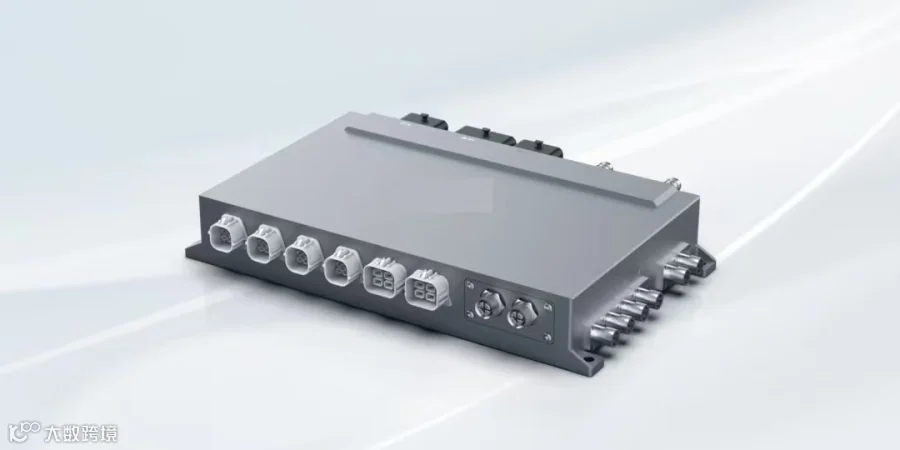
具身智能域控制器
低估了Physical AI的算力需求
创业邦:若未来3-5年Physical AI快速增长,行业最容易看错什么?
许飞翔:行业最容易误判的是Physical AI对芯片的需求量。当前算力距离Physical AI真正爆发所需仍有巨大差距,正如当下算力仅相当于1985年的386芯片。
此外,我们也正探索基于自研芯片的小型世界模型服务器,以支持视频生成、训练数据推理等应用。
