


作者丨岑峰
▎演讲标题:(Geometry Strikes Back: Scaling 3D Reconstruction and Structuring 3D Scene Generation)
01
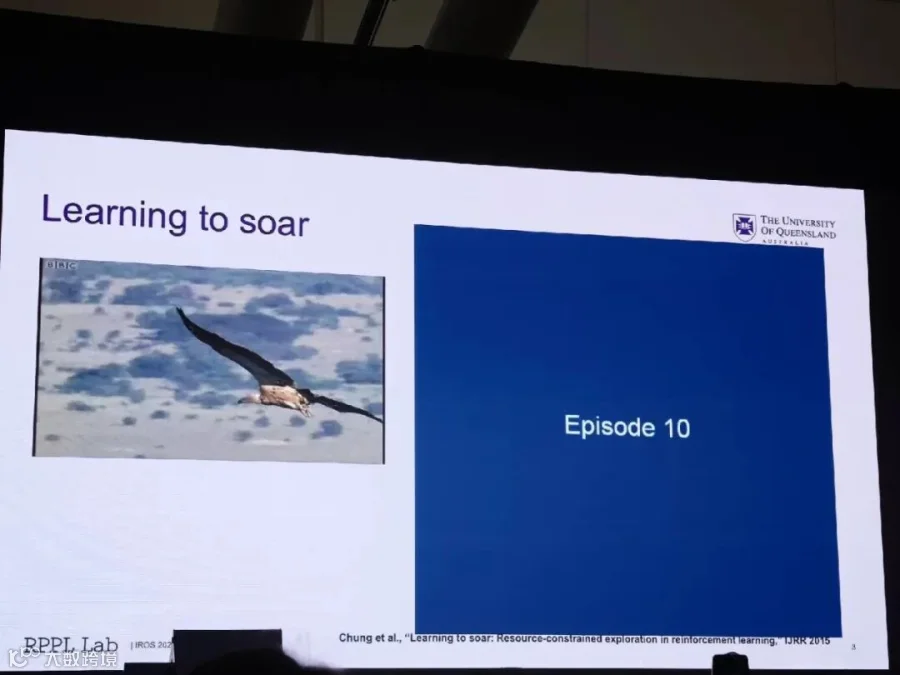
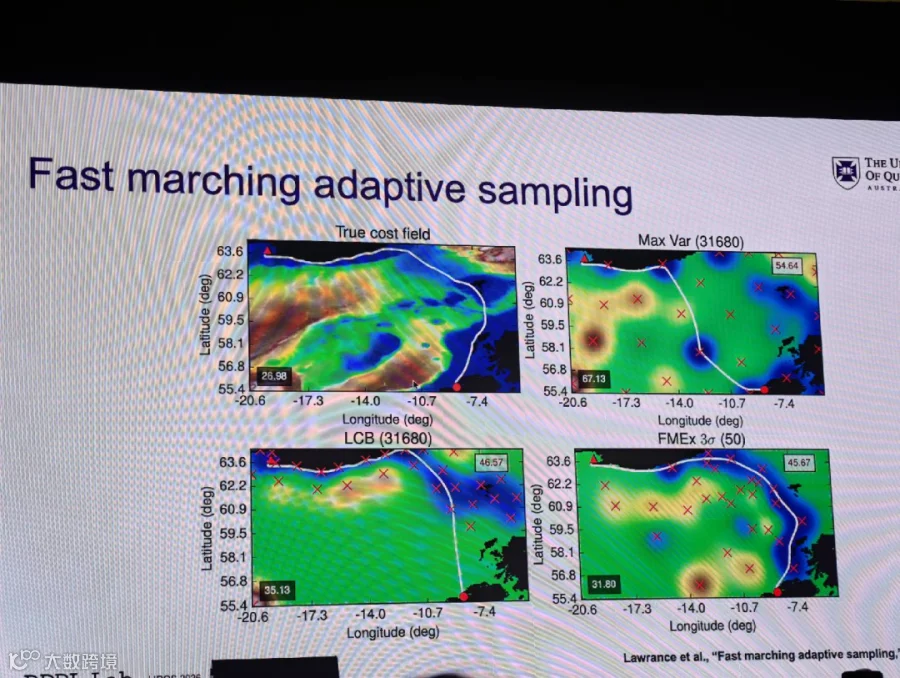
从无人机滑翔说起:数据与信息的脱节
02
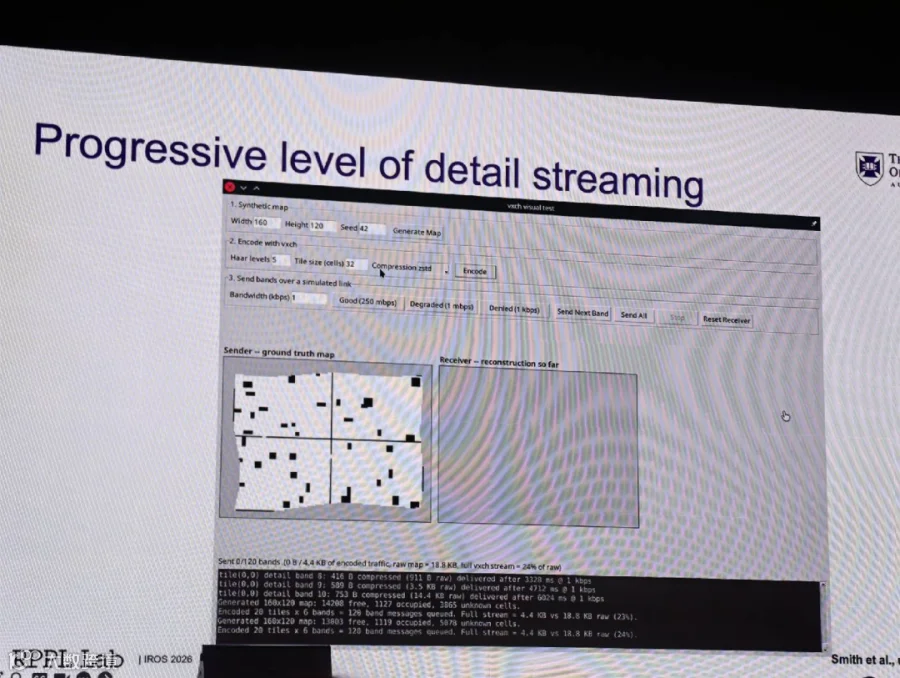
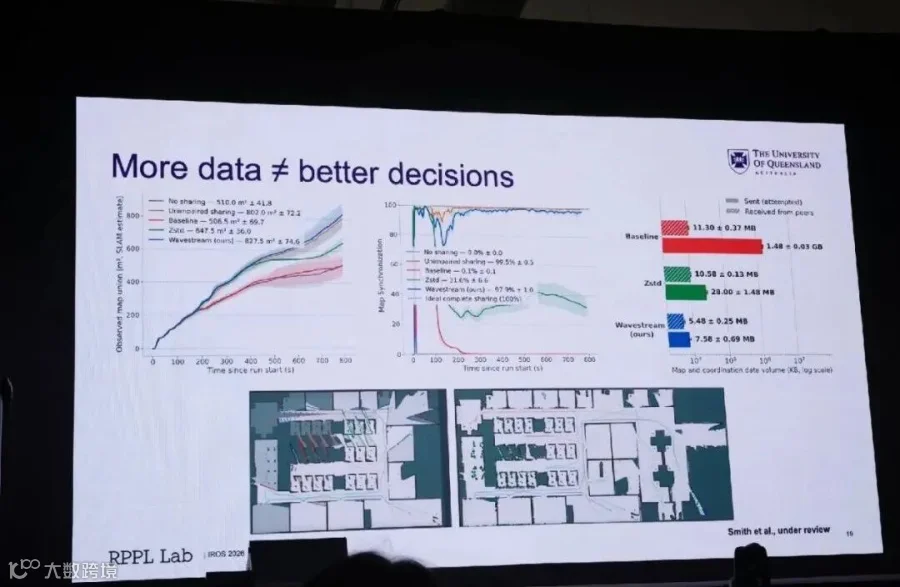
多机器人系统:
数据共享从来不是无代价的


03
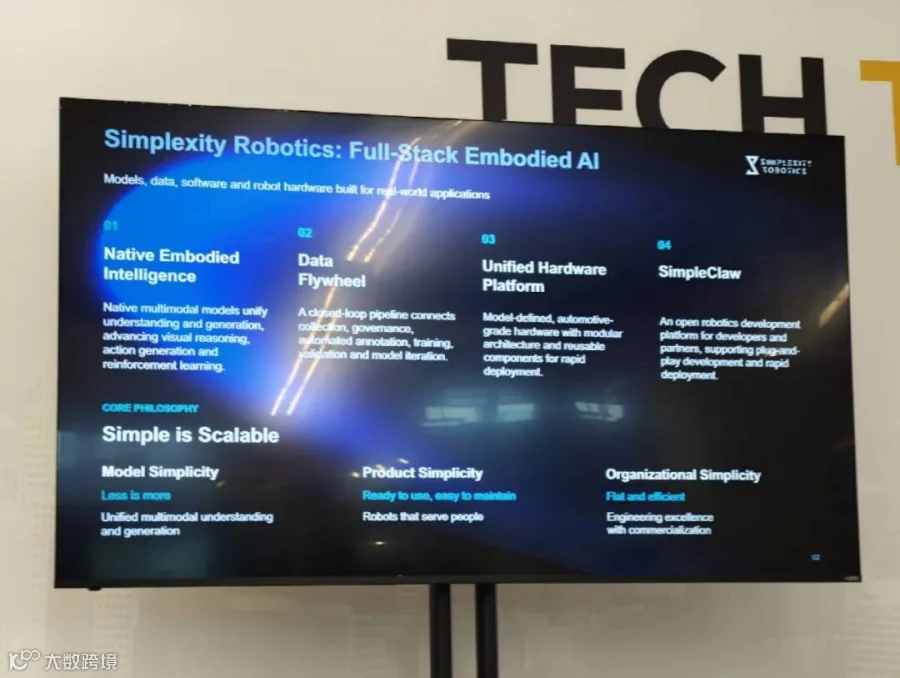
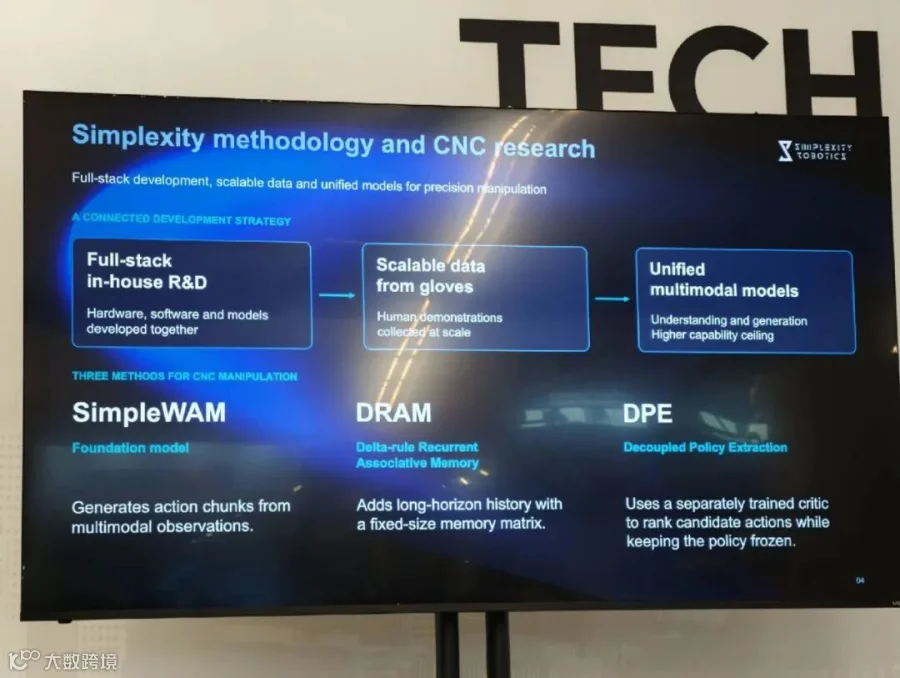
机器人策略学习:
问题不在数据匮乏,而在过拟合



04
Q&A
▎Q: 相比于在标称环境下 90% 的基准表现,即便实施了策略修复,面对外界扰动漂移时依然存在一定的成功率差距。
▎Q:如果上升到方法论层面,你思考机器人通信问题的核心底层哲学是什么?

▎Q:我想请教一个关于开篇提到的布隆过滤器局限性的问题。特别是在去中心化多机器人协同探索中,通常采用概率学方法来融合状态;但这里存在数据“二次利用/循环计数”的经典痛点:你无法追溯当前信息是由谁发出的、各伙伴节点之间是如何多跳流转的。在这种高度压缩的有损表征中,你该如何编码“这笔数据由谁生成”以及“该数据已被哪些节点集成过”这类溯源元数据?