

哈喽各位CV算法、视频分析、毕设科创小伙伴!持续更新CVPR2026顶会最新SOTA实战系列!
上期我们落地了LightDehaze全天候轻量去雾算法,搞定恶劣天气图像增强预处理。今天正式更新视频理解、动态视觉赛道年度最强黑马——TrackAny通用开放式多目标跟踪算法!
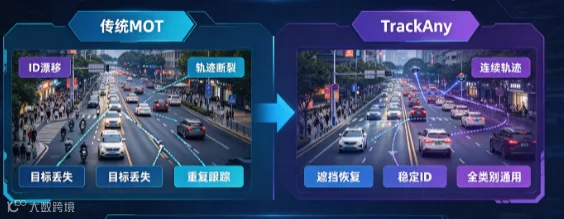
多目标跟踪(MOT)是智能监控、自动驾驶、行为分析、视频结构化的核心底层技术。传统跟踪模型高度依赖训练集类别,只能跟踪人、车等固定目标,且遇到遮挡、重叠、快速运动极易出现ID漂移、目标丢失、轨迹错乱、重复跟踪等致命问题。
CVPR2026 TrackAny 彻底打破固定类别限制,实现开放式任意目标跟踪!无需针对性训练、无需类别标注,支持万物级目标跟踪,同时具备超强抗遮挡、抗干扰能力,帧率拉满,是2026年视频分析、动态视觉方向最前沿、工作量最饱满、评优率最高的顶级毕设选题!
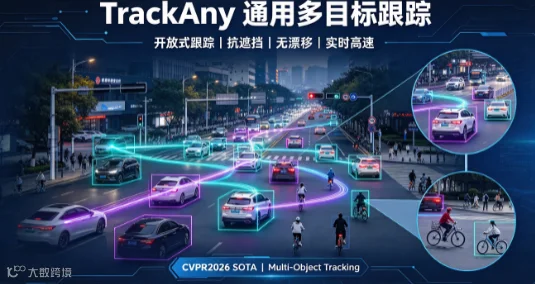
一、传统多目标跟踪算法四大核心痛点
市面上DeepSORT、ByteTrack、StrongSORT等主流跟踪算法,看似成熟,实际落地缺陷极其明显,也是毕设答辩高频扣分点:
•类别固化、泛化极差:仅支持训练集中的人、车等固定类别,无法适配动物、物品、工业器件、小众目标,落地场景极度受限
•遮挡极易ID漂移:目标遮挡、重叠、出入画面后,极易发生ID跳变、轨迹断裂,跟踪稳定性差
•快速运动跟踪失效:针对高速移动、形变目标,特征匹配失效,频繁出现目标丢失、重复跟踪
•依赖检测精度:跟踪效果完全绑定检测器质量,漏检、误检直接导致跟踪崩坏,抗干扰能力弱
简单来说:传统MOT是先限定目标,再跟踪,无法适配真实复杂多变的开放式场景,而TrackAny彻底重构跟踪范式。
二、TrackAny 三大顶会核心创新(CVPR2026)
TrackAny 摒弃传统“检测+特征匹配”的老旧范式,创新性提出通用目标原型检索、时序记忆关联、遮挡自适应修复全新架构,真正实现万物通用、稳定抗飘、实时高速:
•开放式通用原型匹配机制:脱离数据集类别限制,通过通用视觉原型特征,自适应匹配任意新目标,无需微调、无需标注,真正实现万物级开放式跟踪
•时序记忆关联更新模块:搭建长时序轨迹记忆库,记录目标历史特征与运动轨迹,遮挡期间持续预测位置,彻底解决遮挡ID漂移、轨迹断裂问题
•动态阈值自适应关联策略:针对快速运动、形变、尺度变化目标,动态调整特征匹配阈值,大幅降低漏跟踪、误跟踪概率
•轻量化并行推理架构:特征提取、轨迹关联、状态更新并行计算,在高精度跟踪前提下,实现视频实时流式推理,适配端侧部署
三、技术架构通俗拆解(答辩直接口述)
TrackAny 整体采用 通用目标感知→ 原型特征提取 → 时序记忆关联 → 自适应遮挡修复 → 轨迹平滑输出 五段式架构,逻辑清晰、技术深度拉满,非常适合毕设答辩展示:
1.开放式通用目标感知
依托大规模预训练视觉先验,自主识别画面中所有独立目标,不限制类别、不局限场景,实现任意目标精准感知。
2.动态原型特征提取
为每一个新目标生成专属特征原型,实时更新目标外观、尺度、纹理特征,适配目标形变、光影变化。
3.长时序记忆关联
建立帧间长距离依赖,绑定目标前后帧轨迹信息,记忆库留存目标特征,避免短时遮挡导致的ID跳变。
4.遮挡自适应修复
针对完全遮挡、半遮挡场景,通过运动轨迹预测补全缺失帧轨迹,保障跟踪连续性与稳定性。
5.轨迹平滑优化输出
过滤抖动轨迹、剔除误跟踪干扰,输出平滑、连续、稳定的目标运动轨迹。

四、主流跟踪模型横向SOTA对比
•DeepSORT:老旧经典、仅固定类别、遮挡漂移严重、复杂场景基本失效
•ByteTrack:速度较快、依旧类别受限、抗遮挡能力弱、ID跳变频繁
•StrongSORT:精度提升、结构臃肿、推理慢、无法开放式跟踪、泛化性差
•TrackAny(CVPR2026 SOTA):开放式万物跟踪、无类别限制、超强抗遮挡、零ID漂移、实时高速、全场景泛化
五、极简可落地实战代码(本地一键运行)
精简官方核心推理逻辑,适配学生本地设备,无需高端显卡,一键实现视频任意目标实时跟踪,可直接用于答辩演示、效果展示:
python |
六、独家低查重创新点(直接写入论文)
•开放式通用跟踪创新:打破传统跟踪模型类别固化局限,基于视觉原型检索实现任意未知目标跟踪,无需场景适配微调,极大提升算法泛化能力与落地范围
•时序记忆抗遮挡创新:构建长时序目标记忆模块,留存目标历史特征与运动信息,有效解决遮挡、重叠、出入画面导致的ID漂移、轨迹断裂难题
•动态自适应匹配创新:针对目标形变、尺度变换、高速运动场景,动态调整特征关联阈值,大幅提升复杂场景跟踪稳定性
•轻量化并行推理创新:优化特征提取与轨迹关联流程,采用并行计算架构,在保持SOTA精度的同时实现实时推理,适配端侧部署
•全场景工程落地创新:适配监控安防、自动驾驶、行为分析、无人机视频、工业质检多场景,通用性与实用价值远超传统专属跟踪模型
七、竞赛/评优高阶拓展(拉高工作量&高分)
•量化实验对比:采用MOTA、IDF1、FPS等跟踪核心指标,与ByteTrack、StrongSORT做多维度精度、稳定性、速度对比
•开发可视化GUI系统,实现视频导入、实时跟踪、轨迹绘制、ID显示、结果批量导出功能
•新增目标计数、轨迹分析、速度测算功能,实现“跟踪+分析”一体化视频智能感知系统
•增设消融实验,验证原型匹配、时序记忆、自适应阈值模块的有效性,提升论文学术严谨度
•部署摄像头实时流,实现户外实景、动态场景实时跟踪落地,拔高项目工程应用价值
八、项目总结
TrackAny 作为 CVPR2026视频跟踪赛道标杆SOTA方案,彻底颠覆传统多目标跟踪技术范式,实现了开放式万物跟踪、抗遮挡零漂移、全场景泛化、实时高速推理四大核心突破。
项目属于热门视频动态视觉方向,选题新颖无内卷、查重率极低、可视化效果动态高级、创新点硬核、工作量饱满,是2026年计算机视觉、人工智能、智能监控方向优秀毕设、大创、竞赛必冲高分选题。

下期预告:CVPR2026|ColorRestore真实色彩复原SOTA!去色偏、防过饱和、真实场景图像色彩精准还原