



谐波减速器油封加速模型探讨


为民可靠茶话会(苏州站)上,质量可靠性专家代玉虎带来《谐波减速器油封加速模型探讨》专题分享,针对人形、协作机器人谐波减速器油封漏油这一工程现实难题,从密封机理、试验设计、加速寿命模型拟合以及现存局限与未来方向展开探讨。

谐波减速器作为机器人关节的核心精密部件,油封承担着双重防护功能,一方面锁住内部润滑脂防止油脂泄漏造成传动部件干磨损坏,另一方面阻挡外界粉尘水汽进入腔体,保护齿轮、轴承等精密零件不受腐蚀磨损,油封直接决定谐波减速器整机的服役寿命。
现场经常出现实际工况下油封发生漏油,但供应商给出的磨损宽度、唇口面压等检测指标全部合格的矛盾现象,传统单向旋转测试无法复现真实漏油故障,根源在于机器人关节大量进行正反往复摆动,并非简单单向连续旋转,现有油封评价标准均建立在单向旋转工况之上,难以反映机器人真实往复摆动工况的失效特点。
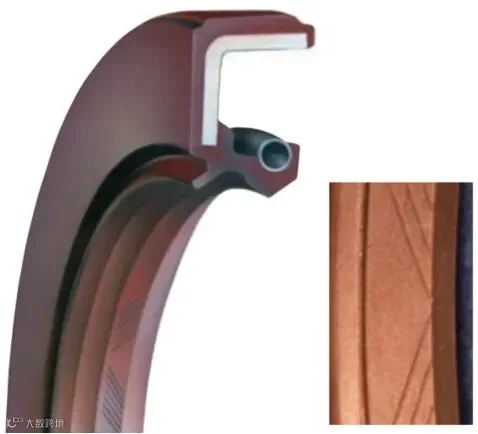
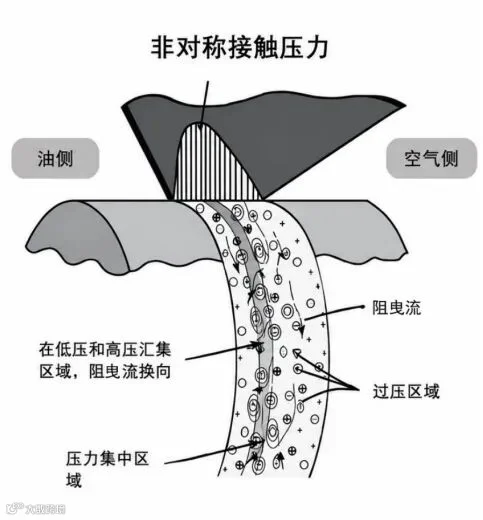
代玉虎的分享首先解析油封两大主流密封理论,接触变形泵吸假说与微泵凸理论,油封唇口依靠过盈配合形成非对称接触压力,轴转动过程中借助唇口微观结构产生泵吸效应,把油脂往腔体内部泵送,以此实现动态密封效果,而频繁正反转会不断改变泵吸方向,破坏原本稳定的泵吸密封机制,这也是往复工况下油封容易漏油的内在机理。

为还原机器人关节真实工作状态,本次研究设计多组试验,覆盖不同摆动角度、摆频、转速的往复摆动工况,开展加速寿命试验,借助威布尔分布校验加速试验有效性,对比不同应力水平下威布尔形状参数β,两组β数值分别为2.883与2.914,数值高度接近,证明在不同加速应力下油封的失效机理保持一致,满足加速寿命试验的基础前提。
基于采集到的试验数据开展加速寿命模型拟合,最初构建包含摆动角度与摆频交互项的三元数学模型,分析发现二者交互项显著性极低,交互作用几乎可以忽略,于是剔除交互项得到简化二元模型,拟合结果表明油封寿命和摆动角度、摆频呈负相关,摆动角度越大、摆动频率越高,油封的使用寿命就越短,摆频对寿命的影响统计上表现为显著,摆动角度处于边缘显著水平,得到初步寿命预估公式。
同时代玉虎客观指出当前研究存在明显短板,受限于试验资源,威布尔分析使用的样本数量偏少,部分组别仅有3个失效样本,会影响分析结果可靠性;另外拟合优度R²数值偏低,模型解释能力有限,也存在试验过程中失效发现不及时带来的数据偏差问题,试验还需要持续补充更多样本数据进一步优化模型。
该加速模型属于统计类经验模型,需要大量试验样本作为支撑,单家企业很难覆盖全部油封型号,不同结构、不同密封机理的油封不能直接套用现有公式,都需要重新开展试验标定。
代玉虎指出,行业需要多方企业、科研机构协同共建,积累海量工况样本数据,迭代完善谐波减速器油封的加速寿命模型,以此实现油封寿命的精准预判,为机器人关节油封选型、可靠性设计、寿命评估提供工程依据,解决机器人谐波减速器往复工况下的油封漏油痛点。
更多精彩点评,见“老康锐评”
老康锐评 | 第37期为民可靠茶话会报告点评(合集·开篇)
【确定开课】10月15-16日,康锐教授领衔,确信可靠性技术标准培训!
-END-

信息来源:深圳市为民可靠性系统工程研究院
编辑整理:子木
如需转载,请注明以上内容