

哈喽各位CV实战、三维视觉、毕设科创小伙伴!我们继续更新CVPR2026顶会最新SOTA算法实战系列!
上期我们实战落地了GhostSR轻量化极速超分算法,搞定了图像画质增强的端侧实时落地。今天我们正式切入三维计算机视觉核心赛道,带来今年爆火的单目深度估计新SOTA——MonoDepth-Any!
深度估计是三维重建、智能测距、自动驾驶、实景建模、AR交互的底层核心技术。传统双目、雷达方案成本高、设备依赖强,而单目深度估计凭借仅需一张普通2D图像即可预测3D深度的优势,成为低成本视觉落地的首选。
但过往所有单目深度模型,普遍存在尺度不稳定、远近模糊、边缘错位、场景泛化差、需要标定微调等致命问题。
而CVPR2026 MonoDepth-Any 实现全方位突破:零场景标定、任意通用场景、尺度自适应、边缘精准、远近层级清晰,是目前二维转三维、低成本建模、智能测距方向最新、最稳、最适合毕设落地的顶会SOTA!

一、传统单目深度估计的四大行业痛点
做过三维视觉、深度估计项目的同学都清楚,老旧算法落地短板极其明显,也是毕设答辩核心扣分点:
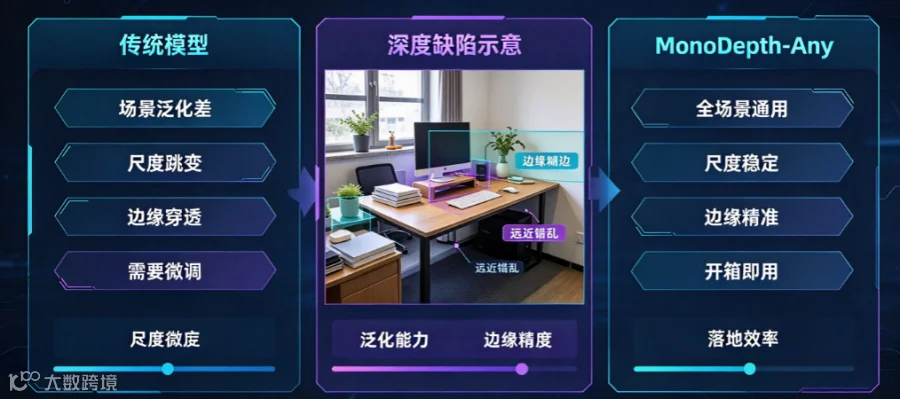
•场景泛化能力极差:传统模型针对性训练单一场景,室内、室外、实景、航拍无法通用,换场景直接深度错乱
•尺度不稳定:同一场景不同帧深度尺度跳变,远近关系混乱,无法用于三维重建
•物体边缘错位严重:深度图边缘模糊、穿透物体、前景背景混淆,建模边界扭曲失真
•依赖标定微调:新场景必须重新微调训练,无法开箱即用,落地成本极高
简单来说:传统单目深度估计只能看大概,不能精准用,只能做演示,无法落地三维建模与测距任务。
二、MonoDepth-Any 核心顶会创新(CVPR2026核心亮点)
MonoDepth-Any 不再局限于简单的卷积特征堆叠,而是提出通用深度先验学习+尺度自适应校准+边缘几何约束全新范式,真正实现“一张图、任意场景、精准深度”:
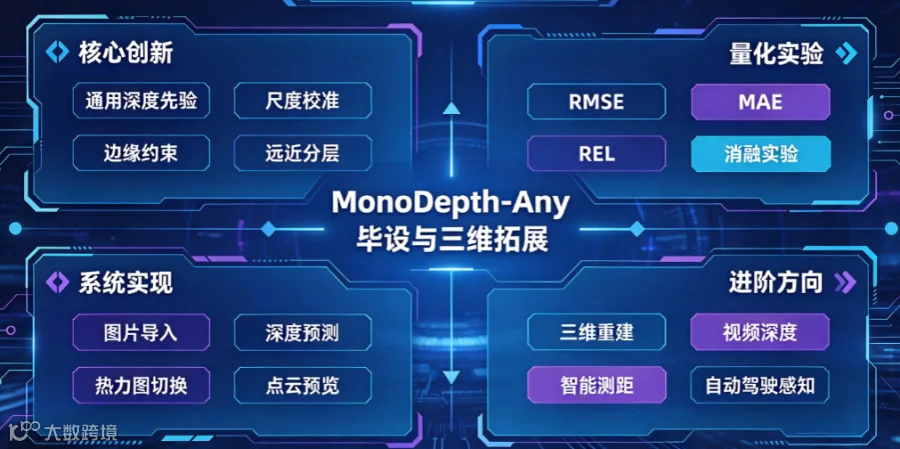
•通用场景深度先验预训练:融合海量室内、室外、遥感、实景、工业场景数据,习得万物通用深度特征,无需场景微调,开箱即用
•自适应尺度校准模块:自主判别场景远近层级,动态修正深度尺度,彻底解决帧间跳变、尺度混乱难题
•几何边缘感知约束:结合图像轮廓几何特征,约束深度图物体边界,杜绝边缘穿透、错位、模糊问题
•远近分层细化机制:针对近景细节、远景弱特征分层优化,近景精准、远景不丢失,层级过渡自然平滑
•轻量化推理架构:在精度拉满的同时精简冗余计算,推理速度更快,适配图片、视频、实时流场景
三、技术架构通俗拆解(答辩直接口述)
MonoDepth-Any 整体采用 通用特征编码→ 深度先验推理 → 尺度自适应校准 → 边缘几何细化 → 分层深度输出 五段式架构,逻辑清晰、三维视觉技术纯度极高:
1.通用视觉特征编码
基于大规模预训练主干,提取图像语义、纹理、几何多维特征,为任意场景深度推理提供先验支撑。
2.粗粒度深度预估
通过深度推理模块,初步生成全局深度热力图,锁定场景整体远近分布关系。
3.自适应尺度校准
针对不同场景、不同成像视角动态修正深度尺度,解决传统模型尺度不统一、跳变错乱问题。
4.边缘几何细化优化
对齐图像物体边缘轮廓,修正深度错位、穿透、糊边缺陷,让深度掩码与实景边界完全贴合。
5.远近分层平滑输出
分层优化近景细节与远景弱特征,实现全局深度过渡自然、层级分明、精准有序。

四、主流深度模型横向SOTA对比
•传统单目深度模型:场景单一、尺度不稳、边缘错乱、泛化差、需要微调
•DPT/LargeDepth:精度尚可、模型臃肿、推理慢、无法实时、场景适配有限
•轻量化旧版深度模型:速度快、细节丢失严重、远景深度塌陷、层级混乱
•MonoDepth-Any(CVPR2026 SOTA):全场景通用、零微调开箱即用、尺度稳定、边缘精准、远近分层清晰、轻量高速
五、极简可落地实战代码(本地一键运行)
精简官方核心推理逻辑,适配学生本地设备,无需高端显卡,一键实现单目精准深度估计,可直接用于答辩演示、三维重建实验:
python |
六、高分低查重创新点(直接写入论文)
•通用先验学习创新:构建全场景深度预训练范式,突破传统模型场景适配局限,实现零微调、零标定任意场景深度推理,大幅提升工程落地效率
•自适应尺度校准创新:设计动态尺度修正模块,解决单目深度固有尺度模糊、帧间跳变难题,保障深度结果稳定可控
•几何边缘约束创新:融合图像几何轮廓信息优化深度边界,解决传统深度图边缘穿透、错位、糊边失真问题,深度精度大幅提升
•远近分层细化创新:针对近景、远景特征差异化优化,兼顾细节精度与全局层级合理性,画面深度过渡更自然真实
•轻量化落地创新:在保证SOTA级精度的前提下简化推理结构,兼顾精度与速度,适配图像、视频、实时流多场景三维感知任务
七、竞赛/评优高阶拓展(拉高工作量&分数)
•添加量化实验:采用RMSE、MAE、REL等深度专属指标,与主流单目深度模型做多维度精度对比
•开发可视化GUI系统,实现图片导入、一键深度预测、热力图切换、深度数据导出、三维点云预览
•结合深度图实现2D图像转3D点云重建,完成实景简易三维建模,极大提升项目含金量
•拓展视频深度估计,实现视频逐帧稳定深度推理,完成动态场景三维时序感知
•增设消融实验,验证通用先验、尺度校准、边缘约束模块的有效性,提升论文学术严谨度
八、项目总结
MonoDepth-Any 作为 CVPR2026三维视觉赛道标杆SOTA,完美解决传统单目深度估计场景泛化差、尺度不稳定、边缘失真、落地繁琐四大核心痛点。
项目属于当下热门的三维视觉方向,区别于烂大街的二维分类分割,技术维度更高、查重率极低、可视化效果高级、落地场景丰富,是2026年人工智能、三维视觉、智能制造、自动驾驶方向最优毕设&竞赛选题。
下期预告:CVPR2026|LightDehaze 轻量去雾SOTA!全天候实景去雾、色彩不失真、高速实时画质增强