摘要:针对全国统一烟叶生产经营管理平台建设中,片烟物流环节条码数据采集存在的识别准确率低、漏扫率高、条码与RFID数据不同步、现场安装参数无标准化规范等核心痛点,本文提出一种基于光学建模、硬件适配、条码-RFID协同技术融合的烟叶物流数据采集优化方案。通过建立工业读码器光学成像数学模型,完成5项核心安装参数的定量优化与验证,并结合Datalogic Matrix220工业读码器的性能适配与抗干扰设计,构建了“感知、传输、融合、上报”全链路数据采集体系。安徽蚌埠卷烟厂片烟高架库现场测试结果表明,最优参数组合下条码扫描准确率稳定达到100%,彻底解决了时间差漏扫、安装干涉、环境反光干扰等行业共性问题,完全满足烟草行业“应扫尽扫,出入必扫,凭码流通”的作业规范。该方案形成了可复制、可推广的标准化技术体系,为烟叶全产业链数字化追溯提供了技术支撑。
关键词:工业条码识别;RFID技术;光学建模;数据采集
作者:陈林 涂建峰 李林 李磊 王旭翼
湖北中烟工业有限责任公司
一
引言
随着烟草行业数字化转型的深入推进,全国统一烟叶生产经营管理平台(以下简称“烟叶平台”)于2023年正式上线运行,行业以烟叶“两打八扫”为业务操作主线,构建了农、商、复、工全产业链的计划物流管控体系,对片烟物流环节的“一箱一码、件码一体、凭码流通”提出了强制性规范要求。片烟高架库出入库环节作为烟叶物流追溯的核心节点,其条码数据采集的准确性、实时性直接决定了烟叶平台数据链路的完整性与可靠性。当前行业内片烟条码数据采集多采用单一图像式扫码方案,该方案在工业仓储现场应用中暴露出诸多技术瓶颈。一是扫码识别率不稳定,受镜头对焦距离、拍摄角度、标签反光、烟包晃动、印刷瑕疵等因素影响,易出现对焦失败、图像模糊、解码错误等问题;二是安装参数无标准化规范,现场实施多依赖经验调试,缺乏定量的光学建模与数据支撑,导致不同场景下采集效果差异显著;三是条码与RFID数据不同步,传统方案中两类数据采集触发逻辑分离,易出现“同箱不同码”、时间差漏扫等问题,无法满足“过一箱、报一箱”的业务要求;四是环境适应性不足,工业仓储现场的粉尘、温湿度波动、强电磁场等环境因素,对采集设备的防护性能与抗干扰能力提出了更高要求。
现有相关研究中,国内外学者多聚焦于单一条码识别算法优化或RFID技术在烟草物流中的应用。针对烟草行业特定场景,结合光学建模、硬件适配、多技术协同的系统性采集优化的实践研究相对匮乏。基于此,本文以XC-FM306V2.0扫描器解决方案为核心框架,融合工业视觉光学理论、条码-RFID协同采集技术、工业设备性能适配方法,构建了多维技术融合的烟叶平台数据采集优化体系,通过现场测试完成了核心参数的定量优化与方案验证,为行业烟叶物流数据采集提供了标准化的技术方案[2]。
二
系统总体架构
基于上述需求,本文构建了“感知层、传输层、处理层、应用层”四层架构的多维融合数据采集系统,整体架构如图1所示。
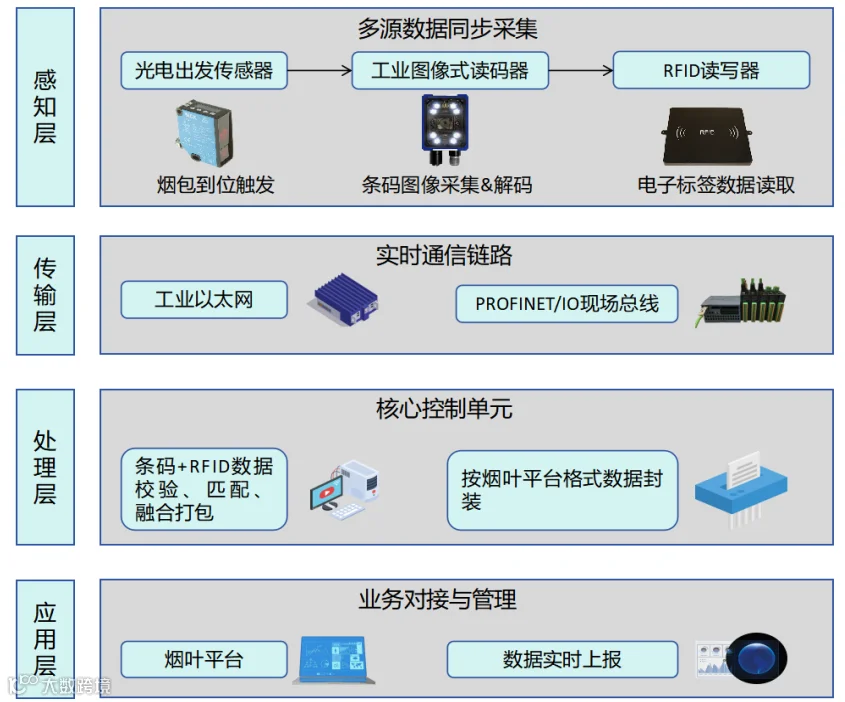
图1 系统总体架构图
感知层作为数据采集核心,由光电触发传感器、DatalogicMatrix220工业图像式读码器及RFID读写器与天线构成。光电触发传感器负责烟包到位检测与采集触发,工业图像式读码器完成条码图像采集与解码,RFID设备实现电子标签数据读取,三者协同完成多源数据的同步采集[3]。传输层基于工业以太网与PROFINET/IO现场总线构建通信链路,通过低延迟、高可靠的实时通信实现感知设备与处理单元的数据交互,同时支持PoE以太网供电,简化现场设备的供电与布线。处理层作为核心控制单元,承担条码数据与RFID数据的校验、匹配及融合打包功能,按照烟叶平台的数据格式要求完成数据封装,并实现对感知层设备的参数配置、状态监控与故障告警。应用层通过标准化接口与烟叶平台对接,实现采集数据的实时上报,同时具备本地数据存储、历史追溯、报表统计等功能,满足现场运维与业务管理的需求[4]。
1.系统工作流程
本系统为基于RFID与条码融合技术的烟包信息采集管控系统,其完整工作流程形成闭环循环,系统工作流程如图2所示。流程启动后,待检测烟包进入检测工位,系统同步触发双路并行采集链路,分别执行RFID数据采集与视觉条码采集作业,获取烟包对应的RFID标签数据与条码解码信息;两路采集完成后,系统进入数据融合环节,以烟包包装序号为核心匹配依据,完成同一时间窗口内RFID数据与条码数据的关联匹配与整合;匹配完成后,系统执行数据上报环节,按行业接口规范向上位机实时上报单箱完整数据报文;同时,针对数据匹配不一致、单路数据缺失、双路数据均缺失等异常情况,系统执行异常上报与分级处置流程;单箱检测与数据处置完成后,系统自动回到初始状态,进入下一轮检测循环,实现烟包信息的全流程自动化、连续化采集与管控[5][6]。

图2 系统工作流程图
2.数据融合与校验机制
为确保RFID与条码两类采集数据的精确匹配,本研究设计了由硬件关联、软件匹配、业务校验构成的三层递进式校验机制,如图3所示。第一层为硬件关联,RFID标签的EPC区严格按照规范存储15位烟叶包装索引码,该索引码由9位码包序列与6位包装序号组成,条码体系中二维码内容包含同源的9位码包序列,一维码则直接包含对应的6位包装序号,以此在物理层为两类数据建立了强关联映射;第二层为软件匹配,控制器内置软件搭载KMP字符串匹配算法,将RFIDEPC区解析出的“码包序列+包装序号”完整字符串与条码解析结果进行全字符比对,仅当二者完全一致时方判定为匹配成功,可充分保障数据匹配的处理效率与实时性;第三层为业务校验,完成匹配融合的上报数据中,同步携带两类数据源的时间戳、置信度、图像质量评分等元数据,上位机可基于这些元数据开展二次业务校验,若发现数据异常,可及时触发数据重传或人工复核流程,以此形成全链路、闭环式的数据校验管控,全方位保障烟包数据采集与融合的准确性与可靠性[7][8]。
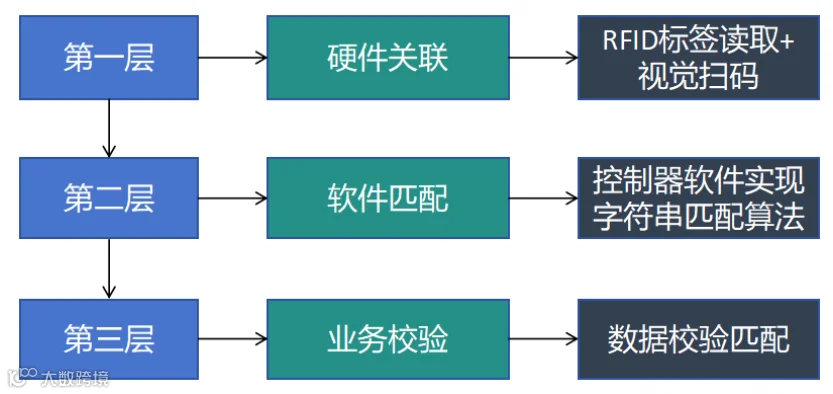
图3 数据融合与校验机制图
三
数据采集系统优化方案设计
1.核心硬件选型与行业规范适配
硬件选型严格遵循行业标准,针对片烟烟包标签的技术参数与应用场景,完成核心设备的选型与性能适配。成品片烟包标签采用150mm×100mm规格,包含30mm×30mm二维码,可选配符合ISO标准的RFID电子标签,标签粘贴于烟包前后窄面右上角。基于此,本研究选用Matrix 220工业图像式条码阅读器作为核心采集设备。
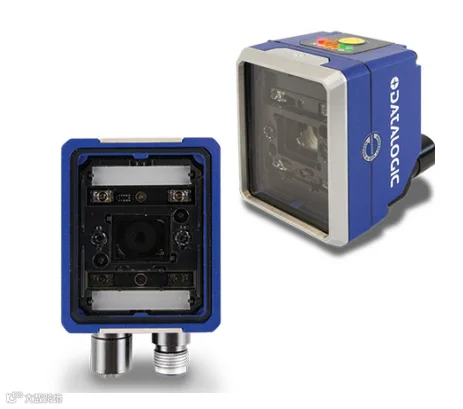
图4 Matrix 220硬件实物图
Matrix 220采用CMOS全局快门传感器(如图4),像元尺寸3.75μm,光学格式1/3英寸,焦距可选7mm或12mm。其光学传递函数(MTF)在最佳工作距离处达到峰值,当镜头离焦时,MTF值下降,易导致条码图像模糊。根据镜头成像公式,物距μ、像距υ、焦距f满足高斯公式,如公式1所示:

对于7mm镜头,当物距μ=335mm(最优参数对应的直线距离)时,像距υ≈7.15mm,放大倍率β=ν/μ≈0.0213,即条码在传感器上的像尺寸约为实际尺寸的2.13%。150mm宽的标签在传感器上成像宽度约3.2mm,对应约853像素,足以满足解码算法的分辨率要求。
2.基于光学建模的安装参数优化
安装参数是决定条码识别准确率的核心因素,本研究通过建立光学成像数学模型,结合控制变量法现场测试,完成5项核心安装参数的定量优化,最终确定统计最优解。
(1)光学成像数学模型构建
在视觉采集系统的部署中,安装参数直接决定了成像质量与解码成功率,是影响识别性能的核心因素。为系统研究各参数对条码识别率的影响规律,首先对可调节的几何参量进行量化定义,建立数学模型如图5所示,三维安装模型图如图6所示。基于现场安装的工程实际与光学成像原理,本文选取5个独立可调的安装参数作为研究对象,分别为:相机到标签水平距离(d)、相机到型材的水平距离(ds)、垂直高度差(h)、相机翻转角度(θ)以及安装位置(p)。
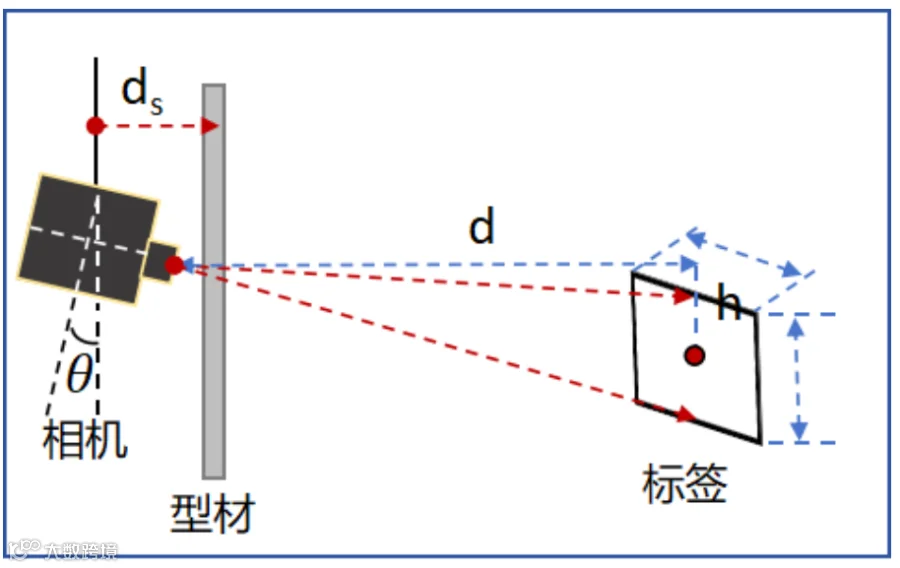
图5 数学模型图
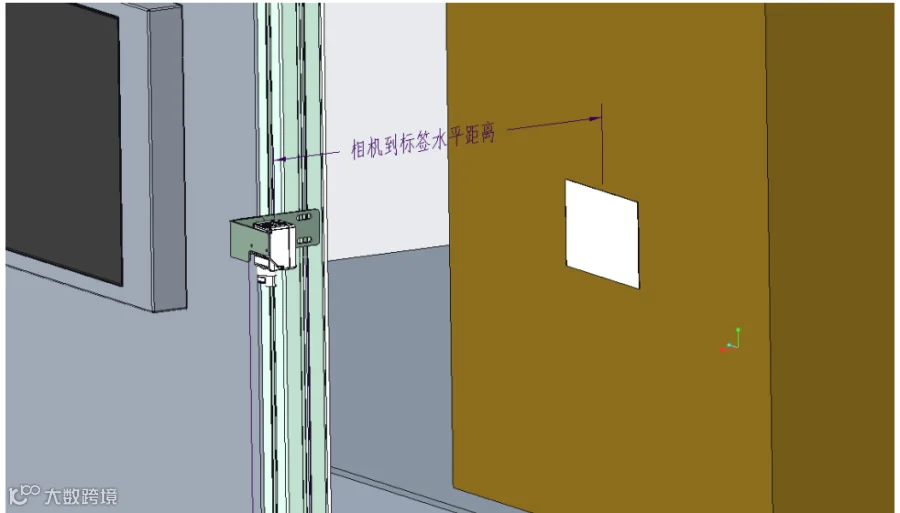
图6 三维安装模型图
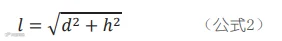
由相机镜头中心到标签的垂直高度差为h,相机到标签的水平距离为d,则镜头到标签的直线成像距离如公式2所示:
(2)递进式参数约束推导与最优解确定
①相机到标签水平距离d的最优解
根据Matrix 220物理固有特性,其最小读取距离lmin=40cm,最大读取距离lmax=400cm(7mm镜头),需满足40cm≤l≤400cm。该模型用于验证成像距离是否处于设备有效对焦范围内,确保对焦稳定性。结合现场控制变量测试收敛最优值,当d=30cm时,代入式2(取∆h=15cm)得L≈33.54cm,处于有效对焦范围的中间区间,对焦稳定性最佳,现场测试识别准确率100%;d=20cm时接近近焦极限(准确率73.33%),d=40cm时成像分辨率不足(准确率86.67%),均不满足要求,得出最优值d=30cm。
②垂直高度差∆h的最优解
基于已确定的d=30cm,结合公式1推导约束:为避免条码出现严重梯形畸变,镜头光轴与标签平面法线的夹角需小于45°,即∆h<d=30cm。结合现场验证确定最优值,当∆h=+15cm时,光轴与标签法线夹角≈26.57°,处于无畸变最优区间,物距L对焦稳定,无视野遮挡风险,全场景测试准确率稳定100%。最终确定最优值∆h=+15cm(相机高于条码15cm)。
③相机到型材水平距离的最优解
该参数决定烟包行进方向的拍摄覆盖范围,基于镜头水平视场角θh,覆盖宽度Wcover与的ds定量关系如公式3所示:
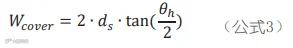
为覆盖标签宽度及烟包±20mm的晃动余量,需Wcover≥19cm,代入7mm镜头参数得ds≥2.74cm;同时需规避安装干涉,ds需≥5cm。结合上述约束,ds的理论可行区间为ds≥5cm。在此基础上,进一步考虑成像质量与现场工况的综合影响:当ds取值过小时,虽可满足覆盖宽度要求,但镜头距输送线型材过近,存在设备安装干涉风险,且烟包晃动幅度相对视场占比增大,易导致标签偏离拍摄中心;当ds取值过大时,覆盖宽度虽进一步增加,但标签在图像中的相对占比减小,有效分辨率下降,同时视场边缘的畸变程度增大,背景干扰信息增多,不利于解码算法的稳定运行。综合权衡覆盖宽度、成像分辨率、抗晃动能力及安装可行性,确定最优值为ds=5cm。该取值下,标签宽度覆盖余量充裕,烟包±20mm晃动范围内标签始终处于视场中心区域,且设备安装与输送线结构无干涉,兼顾了成像质量与工程适配性。现场对照测试结果亦验证了这一结论:ds=5cm时47箱测试准确率达100%,而ds=10cm时准确率降至90%,表明过度增大该距离将引入冗余视场,对识别稳定性产生负面影响。
(3)相机翻转角度∅的最优解
该参数核心优化目标为抑制标签镜面反光,基于光的反射定律(入射角=反射角),读码器同轴光源的镜面反射光与镜头光轴夹角为2∅。为使反射光完全偏离镜头接收视场,需满足反光抑制充分必要条件如公式4所示:
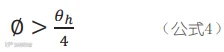
同时为保证条码完整取景,需满足∅<θh。代入7mm镜头参数,得∅的最优区间为9.575°<∅<38.3°。现场验证表明∅=30°时,可完全抑制标签镜面反光,与镜头视场完美匹配,无畸变、无漏扫,还可与设备内置偏振光源形成双重抗干扰效果,测试准确率100%,最终确定顺时针翻转最优值∅=30°。
(4)安装位置最优解
基于“过一箱、报一箱”的时序约束,可消除时间差漏扫的安装位置为龙门架出口:烟包触发光电的瞬间,条码刚好进入拍摄视场中心,触发信号、条码采集、RFID采集三者时序完全同步,从根本上解决“烟包离开光栅、条码未进入扫码头”的漏扫问题。综上,联立所有约束条件,得到全局最优安装参数组合:距离标签水平30cm、距离型材水平5cm、垂直高度差+15cm、顺时针翻转30°、安装于龙门架出口。
四
现场测试与结果分析
1. 测试环境与方案
本次测试地点为某卷烟厂片烟高架库二楼入库工位,测试对象为成品片烟烟包,设备安装如图7所示,标签粘贴于烟包前后窄面右上角,包含行业标准二维码,内置符合标准的RFID 电子标签。测试设备包括Matrix 220 工业读码器(7mm 镜头)、XC-FM306V2.0 扫描器控制系统、RFID 读写器与天线、光电触发传感器、工业交换机与上位机。测试采用控制变量法,对5项核心安装参数分别开展多组对照测试,统计不同参数组合下的条码识别准确率;对最优参数组合进行大样本连续测试与 2小时稳定性测试,验证方案的可靠性与长期运行稳定性。

图7 设备固定安装示意图
2.单参数对照测试结果
核心参数对照测试结果如表1所示,测试数据验证了各参数最优值的合理性,现场设备测试角度调节如图8所示。
表1 核心安装参数对照测试结果

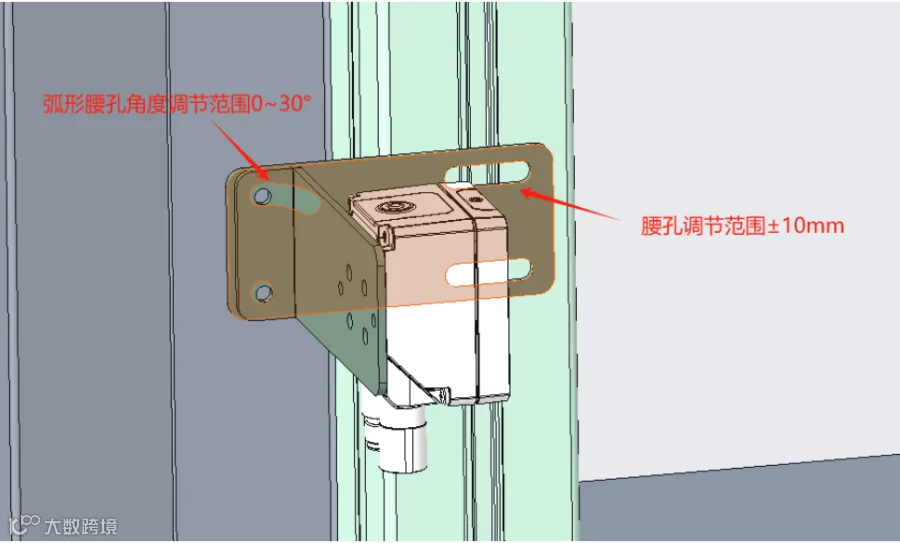
图8 现场设备测试角度调节图
测试结果表明,仅当参数组合为“型材距离5cm、标签距离30cm、高度差+15cm、翻转30°、龙门架出口”时,在47箱大样本测试中实现了100% 的识别准确率,其余参数组合均存在不同程度的准确率下降,验证了最优参数组合的唯一性与可靠性。
3.稳定性与兼容性测试结果
对最优参数组合进行72小时连续运行稳定性测试,期间累计过箱量1246箱,条码识别准确率持续保持100%,条码与RFID数据匹配准确率100%,无漏扫、无数据上报延迟、无设备故障,验证了方案的长期运行稳定性。同时,针对标签粘贴位置±20mm偏差、标签表面轻微污损、烟包行进速度波动等现场常见复杂工况,开展系统兼容性测试,结果表明,最优参数组合下,系统仍可保持100%的识别准确率,具备充足的工况容错空间,适配现场复杂作业环境。
五
结论
本文针对全国统一烟叶生产经营管理平台建设中,片烟物流数据采集的行业共性痛点,提出了一种基于多维技术融合的优化方案。通过建立工业读码器光学成像数学模型,完成了5项核心安装参数的定量优化,结合硬件性能适配、条码-RFID协同采集逻辑优化、抗干扰设计,构建了全链路数据采集体系。现场测试结果表明,最优参数组合下条码扫描准确率稳定达到 100%,解决了时间差漏扫、条码-RFID数据不同步、设备安装干涉、标签反光干扰等行业共性问题,符合行业作业规范。研究在理论上确立了工业视觉参数定量优化的工程化方法,在实践上形成了可复制、可推广的标准化安装规范,填补了行业技术标准空白。该成果有力支撑了“一箱一码、凭码流通”的业务规范落地,为烟叶全产业链数字化追溯与智能决策奠定了可靠的数据底座。
参考文献:
程子健.基于物联网的智慧烟叶数据采集与控制系统[D].湖北文理学院.2023.
[2]姜滨,臧传江,范增博,等.潍坊烟区烟叶生产数据采集移动平台构建与应用[J].现代农业科技,2020(17):253-254.
[3]张文竹.基于数据融合技术的智能压力传感器研究[J].现代电子技术,2012,35(14):4-7.10.16652/j.issn.1004-373x.2012.14.052.
[4]胡延平,刘菲,魏振亚,等.毫米波雷达与视觉传感器信息融合的车辆跟踪[J].中国机械工程,2021,32(18):2181-2188.
[5]蔡若君.基于深度学习的二维码检测与增强技术研究[D].广东工业大学.2020.
[6]胡月航,杨玺,任宏光.二维码在卷烟产品包装中的应用现状分析[J].设计,2016(02):108-109.10.20055/j.cnki.1003-0069.2016.02.031.
[7]王旭,石镇华.二维码技术在烟草产品质量追溯中的应用研究[J].产业创新研究,2023(24):105-107.
[8]黄飞杰,尹健康,宋红文,等.基于二维码卷烟智慧供应链数据可靠性研究[J].物流科技,2020,43(08):75-78.10.13714/j.cnki.1002-3100.2020.08.019.
本文内容源自《物流技术与应用》2026年8期(点击可查看掌上电子刊)
欢迎文末分享、点赞、在看!转载请联系后台。