大数跨境

至简动力冯宗宝:在间隙仅 0.5 毫米的真实场景下,实现机器人造机器人 | IROS 2026

至简动力冯宗宝:在间隙仅 0.5 毫米的真实场景下,实现机器人造机器人 | IROS 2026 AI科技评论
2026-10-07
42
导读:具身智能从实验室走向真实工厂、迈向精密制造。
具身智能从实验室走向真实工厂、迈向精密制造。

    作者丨邓哲敏
    编辑丨齐铖湧

机器人走进车间,亲手制造组装自身所需的零件,这并非玩笑,而是具身智能落地的核心命题。若机器人能自主操作CNC机床完成工件抓取、上料及加工,将形成“机器人造机器人”的正反馈闭环,大幅降低制造成本。
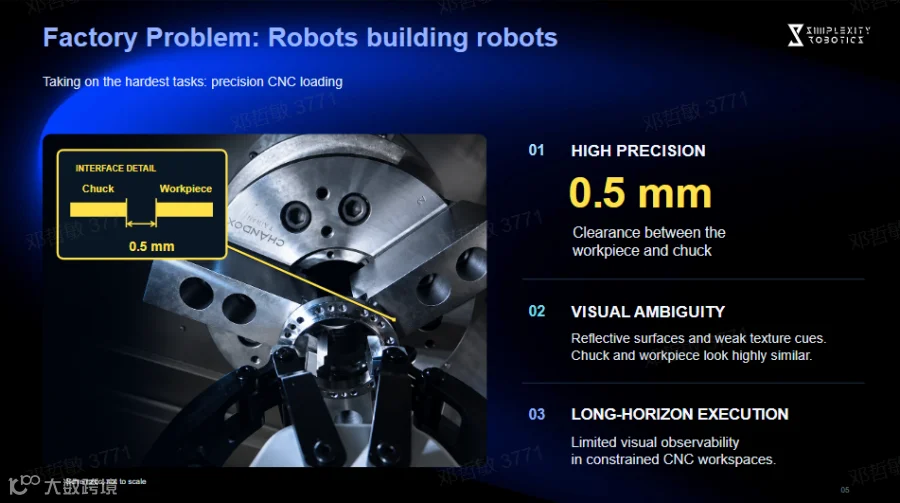
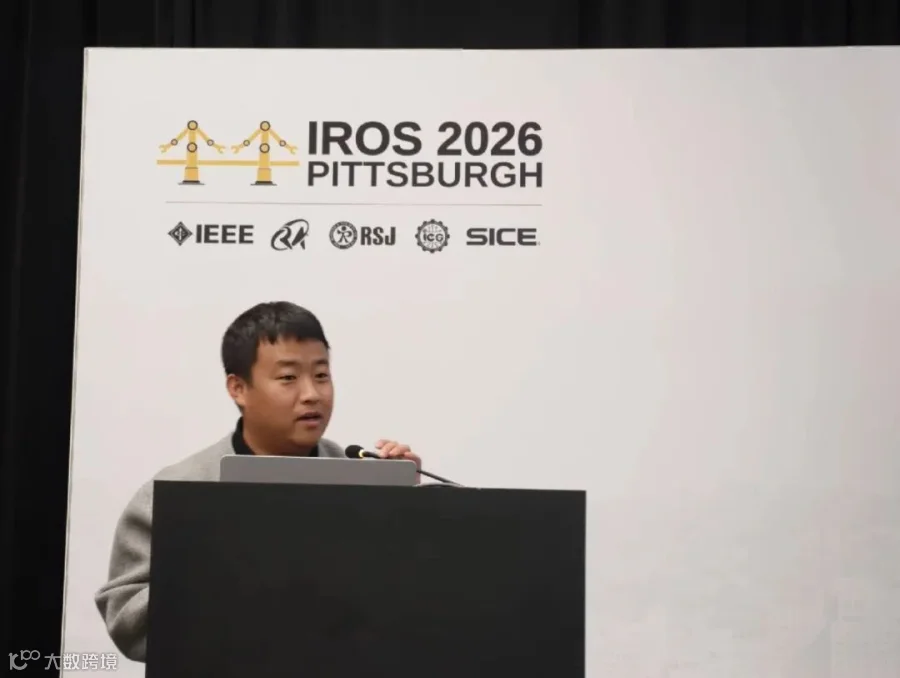
然而,精密制造对精度要求极高:工件与卡盘间隙仅0.5毫米,且面临反光金属表面、无纹理外形等视觉挑战。实验室演示需跨越公差、节拍、良率三道关卡才能真正进入工厂。2026年9月29日,在IROS 2026会议上,至简动力强化学习负责人冯宗宝分享了如何通过600条真实轨迹训练,实现机器人自主照看两台CNC机床的技术方案。

用机器人造机器人:弥合实验室与工厂的鸿沟

至简动力作为一家全栈具身智能公司,通过自研多模态模型、闭环数据飞轮、模块化硬件平台及SimpleClaw开放平台,致力于解决这一难题。其硬件产品线涵盖轮式机器人i7 Pro、轮式人形机器人iX、模块化力控机械臂及数据采集手套,旨在通过规模化人类演示数据提升机器人在精密CNC操作上的能力上限。
针对CNC操作中的动作生成、记忆与选择问题,至简动力提出了三种互补方法:SimpleWAM用于从多模态观测中生成动作片段;DRAM(Delta规则循环关联记忆)处理长时序上下文;DPE则通过独立训练的评估器对候选动作打分,保持策略冻结。

真实工厂难题:精度与感知的双重挑战

精密CNC操作面临三大难点:
首先,工件与卡盘间隙仅0.5毫米,容错空间极小;其次,反光表面和微弱纹理导致视觉对位困难;最后,关键接触界面往往不可见,要求系统在视觉信息不完整时仍能保持全程精度。
为此,系统架构需具备强视觉编码器以应对弱纹理,利用头部与腕部相机提供多视角以支持长程接近,并结合接近感知条件化以实现精密接触。

具体应对方案:多模态融合与记忆增强

SimpleWAM:统一的世界动作模型
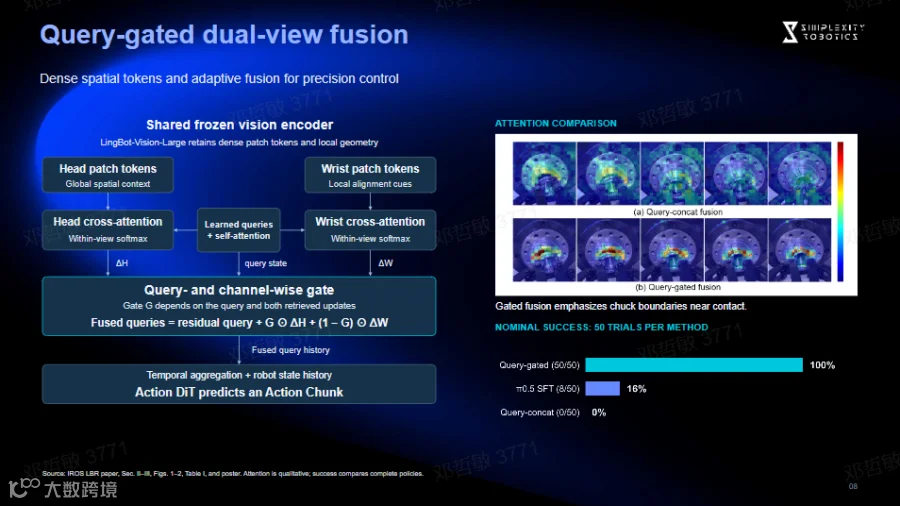
SimpleWAM核心理念为“训练时从丰富未来监督中学习,推理时直接预测动作”。训练阶段,视频DiT、3D DiT和动作DiT联合重建未来视频帧、3D状态与动作片段;推理阶段,仅输入当前图像、3D状态和语言指令,直接输出动作片段。
特征提取采用共享冻结编码器保留密集图像token,通过独立查询读取各视角,再经门控平衡全局上下文与局部线索。测试显示,该融合方法在标称试验中成功15次,远超基线方法。

DRAM:长时序记忆模块

为应对长任务中的上下文需求,引入DRAM模块。它利用固定大小的关联矩阵存储历史上下文,在不修改骨干架构前提下附加于预训练策略之上。冻结的SimpleWAM骨干提取特征,DRAM读取相关历史,动作DiT结合两者生成动作,并通过Delta规则更新记忆。

力觉反馈与DPE评估器

针对视觉缺失的接触信息,系统利用力与力矩进行补充:一方面通过接近感知条件化调整状态输入,另一方面利用实时阻抗控制器稳健执行。此外,DPE(Delta Policy Evaluation)使用单独训练的评估器对候选动作打分,仅更新评估器而保持动作器冻结,有效避免策略漂移,提升了任务成功率并减少执行步数。在精密CNC插入任务中,该组合方法实现了100%的成功率。

成果展示:全自动值守双CNC机床

至简动力最终实现了单机器人全自动值守双CNC机床的作业方案。演示视频展示了工件自主抓取、精准上料卡盘、加工后取件归位的全流程。值得注意的是,整个模型训练仅使用了600条真实机器人运动轨迹。
全流程展示
抓取工件
把工件插入卡盘
取出并放置工件
这项工作的核心价值在于,将具身智能从实验室基准测试真正落地到高精度、高真实度的工业制造场景中。

未经「AI科技评论」授权,严禁以任何方式在网页、论坛、社区进行转载!

公众号转载请先在「AI科技评论」后台留言取得授权,转载时需标注来源并插入本公众号名片。

【声明】内容源于网络
0
0
AI科技评论
聚焦AI前沿研究,关注AI工程落地。
内容 8982
粉丝 0
AI科技评论 聚焦AI前沿研究,关注AI工程落地。
总阅读265.7k
粉丝0
内容9.0k