



|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|

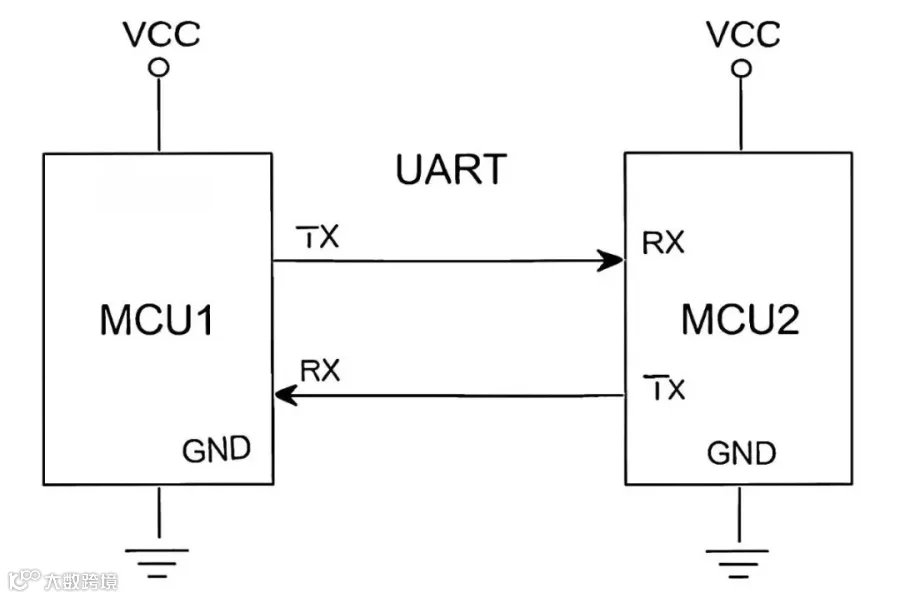
-
A设备通过TX发送数据。 -
B设备通过RX接收数据。 -
双方约定好通信速度、数据格式。
-
硬件简单,成本低。 -
开发容易,调试方便。 -
适合短距离、少设备通信。
-
普通TTL UART抗干扰能力较弱。 -
通信距离较短。 -
本身没有统一的数据协议、地址和校验机制,需要软件自行定义。

-
BMS发送电池电压、温度、故障信息。 -
控制器发送电机控制指令。 -
仪表读取车辆速度和故障状态。
-
抗干扰能力强,适合电机、电池等复杂电控环境。 -
多设备可以共用总线,减少线束。 -
支持多主机通信,实时性和错误处理机制较好。
-
硬件和软件开发相对复杂。 -
需要CAN控制器、收发器等配套硬件。 -
需要合理设计波特率、终端电阻和总线拓扑。 -
传统CAN单帧数据量有限,传输大量数据需要分帧。


-
通信距离较远。 -
差分传输,抗干扰能力较好。 -
硬件成本较低。 -
可支持多个设备共用总线。
-
通常需要主从轮询,多个设备不能随意同时发送。 -
本身没有统一的数据格式、仲裁和错误处理机制。 -
需要处理收发方向切换、终端电阻及总线偏置等问题。 -
设备虽然都支持RS485,也不代表通信协议一定兼容。

-
UART解决的是“数据怎么一位一位传”。 -
CAN解决的是“多个设备如何可靠、有优先级地交换信息”。 -
RS485解决的是“数据如何通过抗干扰的线路传得更远”。

往期推荐
大骑创新获产业资本战略投资:金轮集团控股体系携手张奇,共启两轮车全球化新征程
中国品牌如何进入欧洲本地生产体系?
Ebike、电摩、滑板车的工厂信息和客户都在这里了
中国Ebike出口欧洲,怎么合法降本?
增程式电摩,它能给行业带来些什么启发呢?