

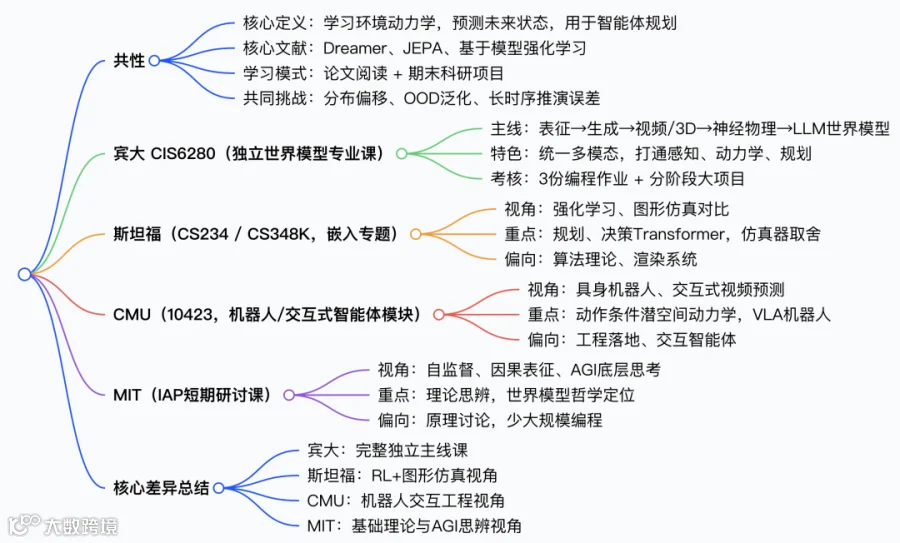
编者摘要:宾大 CIS6280 是目前全球少数独立开设、完整系统讲授世界模型的研究生课程;斯坦福、CMU、MIT 并无专门同名世界模型专业课,世界模型内容嵌入在强化学习、机器人、基础模型课程中。共性:均认同世界模型是学习环境动力学的预测模拟器,目标是支持智能体规划、想象推演、Sim-to-Real 迁移;覆盖经典 Dreamer、JEPA、视频生成、基于模型强化学习;都强调论文研读 + 科研项目作为核心考核,关注 OOD 泛化、模型漂移等核心痛点。

差异:宾大 CIS6280(Jiatao Gu)自成完整体系,从概率状态空间模型、表征学习、生成模型,延伸至视频 / 3D / 神经物理、机器人与 LLM 作为世界模型,打通感知 - 动力学 - 规划全链路,覆盖多模态与具身智能,作业与期末项目强制落地建模与评估。斯坦福(CS234/CS348K)视角偏向强化学习与图形渲染,侧重世界模型与传统仿真器的对比、决策 Transformer、规划理论,偏算法决策与图形系统视角。CMU(10423 等)立足机器人与交互式智能体,重点是动作条件视频预测、潜空间动力学、交互式世界模型,大量结合具身机器人与 VLA 任务,工程落地性强。MIT 以自监督学习、因果表征为根基,更偏理论思辨,探讨世界模型与 AGI 的底层关系,偏向基础原理研讨,实操编程任务偏少。
宾大课程最大特色:把 LLM、视频生成、3D 几何、神经物理统一归入世界模型框架,而其他三校多将世界模型视为 RL / 机器人 / 多模态的一个专题模块。四校都把评估与分布外泛化作为开放难题;宾大是唯一把世界模型作为主线完整开课的项目。
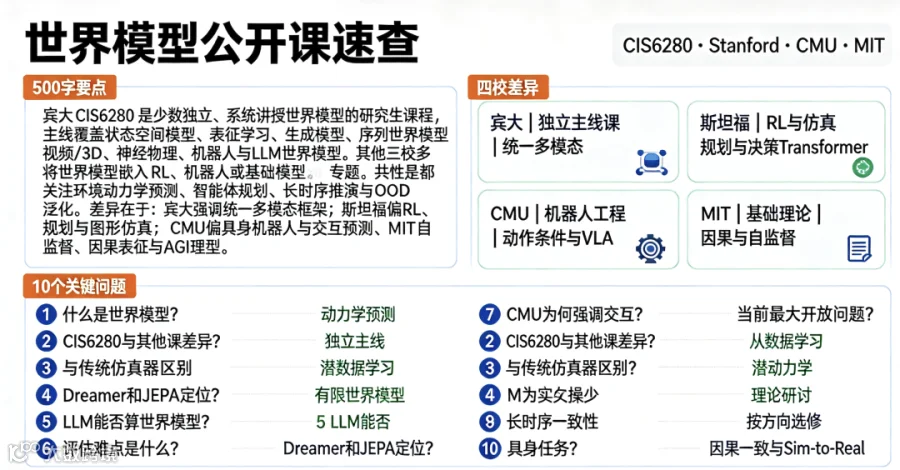
10 个关键问题问与答
Q1:什么是世界模型?A:世界模型是学习得到的环境动力学模型,输入当前状态 + 动作,预测下一时刻环境状态 / 观测;智能体可以在模型内部做想象推演、规划试错,降低真实环境交互成本。
Q2:宾大 CIS6280 和斯坦福 / CMU/MIT 课程最大区别?A:宾大是全球少有的专门以世界模型为主线的完整学期课程;其余三校没有独立 WM 专业课,仅作为嵌入专题,依附 RL、机器人或基础模型课程。
Q3:世界模型和传统物理仿真器有什么不同?A:传统仿真器依靠人工编写物理方程;学习型世界模型直接从观测数据学到动力学,更容易处理复杂真实世界,但存在预测漂移、不确定性问题。
Q4:JEPA、Dreamer 在四门课程里定位是否一致?A:基本一致,均作为表征学习 + 潜动力学的标杆;宾大扩展 JEPA 到视频 / 3D,CMU 更侧重 Dreamer 在机器人交互场景落地。
Q5:LLM 能否算作世界模型?A:四校共识:LLM 是隐式时序预测模型,但缺少物理空间、几何、精确状态转移,属于有限世界模型;宾大专门设一章讨论 LLM 作为世界模型的局限与改进方向。
Q6:世界模型的核心评估难点是什么?A:不是单帧生成质量,而是长时序推演一致性、动作条件可控性、OOD 泛化;推演误差随时间累积是最大痛点。
Q7:CMU 课程为什么特别强调交互式世界模型?A:CMU 聚焦机器人具身智能,世界模型必须接收动作作为条件,支持交互试错,而非单纯无条件视频生成,服务 VLA 机器人任务。
Q8:MIT 世界模型相关课程为什么实操作业很少?A:MIT 相关内容多为短期研讨课,定位是基础理论、自监督与 AGI 底层逻辑思辨,不是工程实践课。
Q9:自学优先选哪条路线?A:系统学习完整理论框架选宾大 CIS6280;强化学习视角选斯坦福 CS234;机器人落地选 CMU 材料;理论哲学思考选 MIT 自监督研讨资料。
Q10:世界模型当前最大开放问题?A:如何保证长时序预测的因果一致性、缩小仿真与真实世界 Sim-to-Real 鸿沟,以及如何统一 2D 视频、3D 几何、语言符号的表征空间。
附录:宾大 CIS‑6280 World Models(世界模型)课程总结(2026 秋季)
该课程由宾夕法尼亚大学 Jiatao Gu 主讲,并非单纯的强化学习课程,系统讲授世界模型:即学习得到的环境动力学表征与预测模型,服务感知、规划与决策;覆盖强化学习、视频 / 3D、多模态智能体、机器人等方向。
基础信息
- 授课时间
周二、周四 12:00‑13:29;教室 AGH 105A &105B;助教办公时间:周四 16:30‑17:30,AGH423。 - 授课团队
讲师 Jiatao Gu;3 位助教:Mutian Tong、Yong‑Hyun Park、Enxin Song、Xinyue Ai。 - 临时调课
因讲师出差,9.15、9.22 线上 Zoom 授课;9.17 暂定停课;另有秋假、COLM 会议、感恩节假期停课。 - 先修背景
需要 CIS5190 / CIS5200 或同等研究生机器学习基础。 - 课程构成
23 节正式讲座、期末项目汇报、期末考试,搭配作业与期末大项目。
课程大纲主题(授课顺序)
- 基础理论
世界模型概述;历史与概率形式化;仿真环境与轨迹采样;状态空间模型(卡尔曼滤波等)。 - 表征学习
表征学习 I、II,包含对比学习、JEPA 联合嵌入预测等内容。 - 生成模型基础
VAE/GAN;自回归模型;扩散与 Flow‑Matching;归一化流、自回归流。 - 序列世界模型 + 基于模型强化学习
序列生成世界模型;基于模型强化学习、规划、控制(MPC、CEM 等)。 - 视频世界模型
视频世界模型架构与滚动推演;交互、记忆、效率问题。 - 空间 / 3D 世界模型
几何与 3D 表征;4D 动力学、场景交互。 - 神经物理、机器人学习
可学习物理动力学仿真;机器人仿真控制、Sim‑to‑Real;视觉‑语言‑动作智能体。 - 大模型作为世界模型、推理模型、数字智能体
LLM 充当世界模型;时序推理、测试时计算;游戏 / GUI 多智能体数字代理。 - 评估与开放问题
世界模型的评价指标、鲁棒性、OOD、漂移、现存挑战。 - 期末环节
学生项目展示、课堂期末考试。
课程作业与期末项目
编程作业
-
Assignment1:9.10 发布,9.24 截止 -
Assignment2:9.30 发布,10.19 截止 -
Assignment3:10.21 发布,11.18 截止
期末大项目(四阶段)
学生自选领域(物理系统、视频 3D、机器人、语言数字智能体),研究某一类世界模型方法,明确状态、转移、动作接口与评价指标:
-
10‑14:项目提案(问题、领域、方法、评估方案) -
11‑16:中期检查点(初步系统、实验、风险) -
12‑01:课堂项目汇报 -
12‑14:报告 + 代码最终提交
课程资源
课程整理了大量参考资料,分为 4 大类:
- 观点论文 / 文章
经典 World Models 论文、LeCun《自主机器智能》、李飞飞从语言到世界、Richard Sutton 等文章。 - 教程与综述合集
CVPR 教程、Mila 世界模型研讨会、Awesome‑World‑Models 等。 - 讲座视频
Ilya Sutskever、黄仁勋、Yann LeCun 等相关主题访谈与报告。 - 代表性系统 Demo
DreamerV3、V‑JEPA2、Genie、DayDreamer、DINO‑WM 等前沿世界模型实现。
常见答疑要点
-
不是 RL 课:只讲授理解世界模型所必需的强化学习与控制知识,更多覆盖表征、生成、视频 3D、机器人、语言智能体。 -
日程:大的时间节点固定;阅读材料、课题顺序、特邀讲师可能变动,课件随学期逐步上线。 -
大项目:自选应用方向,评分细则、组队规则会在提案截止前发布。 -
遵守宾大学术诚信规范;Canvas 发布课件、作业、临时会议链接