

9月,AI领域迎来重磅事件:全球芯片巨头AMD宣布以82亿美元(约合人民币550亿元)收购由“AI教母”李飞飞创立的World Labs。这一巨额交易释放出一个明确信号——AI竞争的下半场正转向可理解、可推演、可落地的物理空间智能。
在此背景下,国内企业影身智能作为该赛道的先行者,凭借原生4D基座世界模型,在物理具身与数字文娱两大方向取得了显著进展。
影身智能成立于2024年,构建了覆盖4D数据采集、模型训练与产业应用的完整技术体系。创始人兼CEO闵伟指出,AI落地物理世界的关键在于从数据形态、世界表征到模型架构的全方位重构,以适配真实物理场景。
为何4D世界模型是具身智能的最优解
当前世界模型的探索路径多样,包括视频生成、物理仿真及多模态大模型等。然而,这些基于二维像素或简化虚拟环境的低维路线,难以真正还原真实、连续且复杂的物理世界。
影身智能坚定选择4D路线(三维空间+时间维度)。闵伟认为,“数据的核心问题不是数量,而是维度”。真正的4D数据不仅包含时空信息,更补齐了物体形变、表面摩擦、受力轨迹、接触关系及材质惯性等关键物理属性。
为解决数据采集成本高、规模化难的痛点,影身智能自研“影身360”多模态采集系统。该系统仅需4-6个消费级RGB摄像头和普通显卡,即可实现25帧/秒的动态采集,产出毫米级精度4D数据,使硬件综合成本降低90%以上,实现了轻量化、可量产的工业数据采集。

目前,影身智能已构建万小时级高质量4D数据集。基于此,公司推出自研的“破界S1”4D世界模型。该模型具备三维空间认知与时间演化推演能力,能从根源规避反物理错误,让AI学习真实世界的物理因果与交互规律,而非简单的像素概率关联。
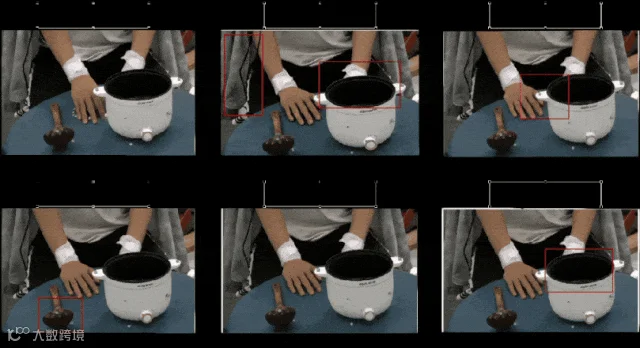
依托“破界S1”强大的物理感知与状态预测能力,机器人无需逐行编程,通过观摩熟练工人操作即可自主理解工艺意图,并灵活泛化至新工况,真正跑通了“数据—模型—应用”的完整闭环。
攻克制造业“禁区”,实现实体产业落地
世界模型的终极试炼场在于高门槛的双柔性制造场景(工艺柔性与材料柔性)。以鞋服行业为例,软质来料易形变、款式迭代快、来料非标严重,导致传统自动化渗透率长期不足5%。
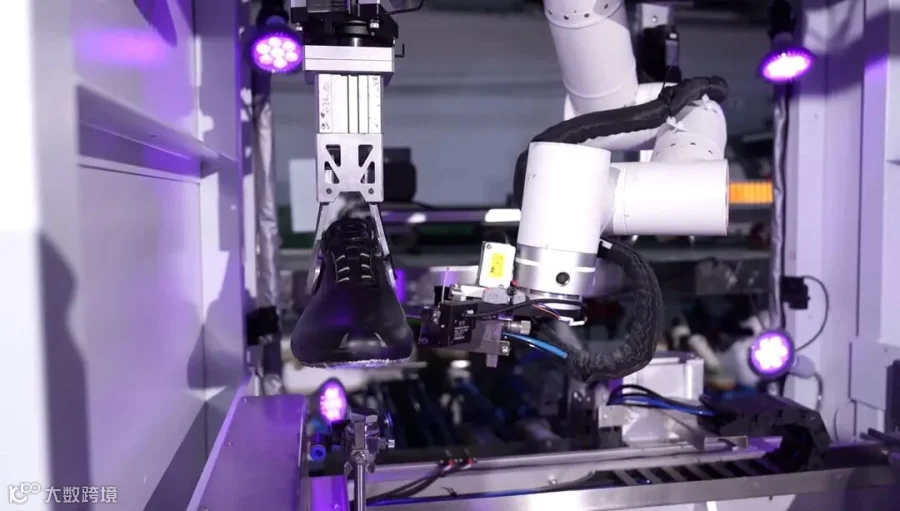
影身智能将原生4D世界模型应用于这一“无人禁区”,打造了ShadowGlue涂胶、ShadowPress压底、ShadowBox打包三大柔性具身机器人矩阵,实现了零产线改造、零停工、零驻场。
- ShadowGlue涂胶机器人:实时感知胶水粘稠度变化,0.1秒内完成动态补偿,物料浪费率小于1%;
- ShadowPress压底机器人:依托视觉算法实现亚毫米级精准对位,末端精度要求降低10倍,良品率超99.9%,支持7×24小时无人化作业。

除工业智造外,影身智能还布局4D数字文娱(4D直播、4D游戏),并预研居家服务赛道(养老护理、家庭清洁),探索生活化服务场景。
凭借扎实的技术实力,影身智能已成为全球少数实现世界模型工业级量产验证的企业。目前,公司在手柔性智造订单总额达数亿元,排产规模达千台级。同时,公司产品成功出海,向越南头部制鞋集团出口数百台机器人,订单规模达数千万元人民币。
硬核团队支撑:清华科研+产业老兵
影身智能的核心竞争力源自其“学术科研+工程能力+产业经验”的复合型团队。
创始人兼CEO闵伟为清华大学工学博士,拥有20年机器人行业经验及165项发明专利。首席科学家刘烨斌为清华大学自动化系长聘教授,专注三维视觉与4D内容生成;特别科技顾问朱煜为清华大学机械工程系长聘教授。强大的智囊团为4D世界模型的产业化落地提供了坚实保障。
结语
AMD收购World Labs标志着AI从数字智能向物理智能的范式转移。在这场竞赛中,影身智能已通过万小时级4D数据集和工业级量产验证,率先跑通商业闭环。数亿元在手订单与海外市场的突破证明,世界模型的产业时刻并非遥远预言,而是正在发生的现实。
声明:本文根据公开市场信息整理,观点仅供参考,不构成投资建议