


在架空输电线路铁塔建设中,传统组塔方式依赖大量人力高空作业,存在风险高、效率低等痛点,尤其在偏远陡峭地形下施工难度极大。无人机吊运作为新兴辅助作业方式,通过多旋翼无人机搭载吊装设备完成塔材运输与构件就位,显著降低了人员安全风险并提升了施工效率。本文系统梳理铁塔建设场景中,无人机吊运从前期准备到现场执行的全流程要点。
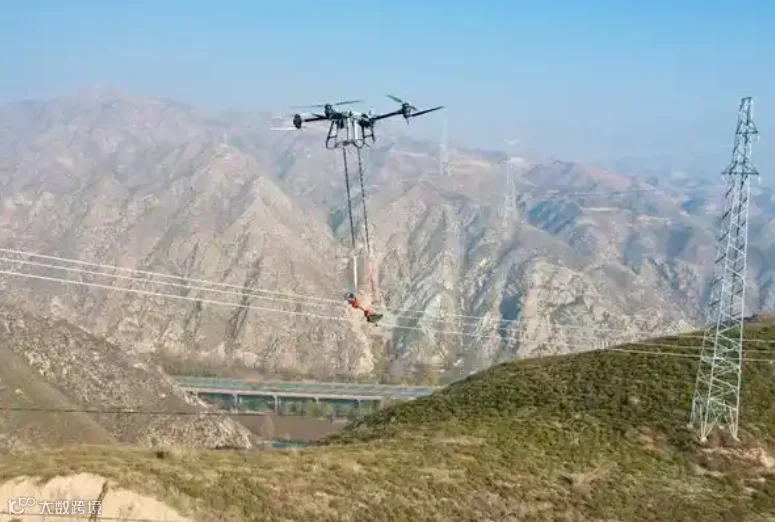
一、前期评估与方案规划
作业前需将任务需求、环境条件及工具性能转化为可执行方案,核心在于充分掌握任务细节与环境限制。
1. 任务需求澄清
明确吊运对象的物理参数,包括塔材重量(kg)、尺寸(长宽高)、体积及重心位置。针对标准件与异形件需分别标注,特别是异形件需单独设计吊点。同时确认放载地点、时限要求及并行作业数量,形成书面任务清单。
2. 风险识别与应对
结合载荷重量、吊装高度、路径障碍、地形地物、人员密度及天气条件编制风险清单,并制定对应对策。例如,针对山区阵风风险,应提前规划备选作业窗口和应急降落点。
3. 许可与合规核验
确认场地空域可用性并取得飞行许可。依据铁塔组立施工工艺,作业环境需满足以下标准:风速不超过9米/秒,相对湿度低于75%,能见度超过2公里,设备整体抗干扰电流强度不低于100kA。
二、现场准备与环境标准
1. 航线建模与数据导入
现场需提前完成无人机航线建模,将铁塔各部件重量、连接点荷载值导入飞控系统,确保载荷分配合理、飞行轨迹精确。航线规划必须避开高压带电体,保持足够的安全距离。
2. 场地清理与警戒设置
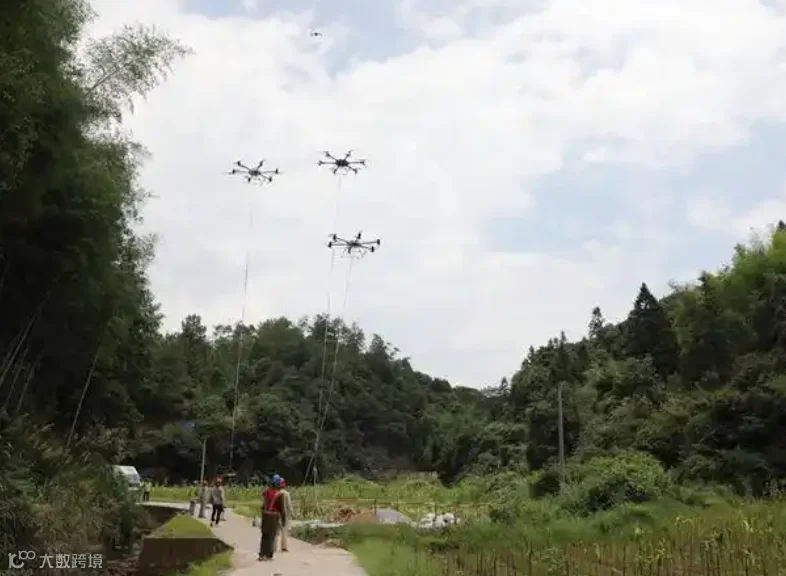
作业前后需确认地面通道无牲畜或人员活动。以铁塔塔架为中心,吊装半径50米范围内设置为高风险警戒区,安排专人值守,严禁非作业人员进入。地面需平整出足够的起降与物料堆放空间,并规划清晰的物料标识分区。
3. 设备检查与载荷标定
作业前对无人机动力系统、吊挂机构、飞控传感器、通信链路等进行全面检查。载荷重量通常不超过无人机自重的50%,需逐件核对塔材重量与无人机额定载荷的匹配关系,超限件必须拆分吊运或换用更大机型。
三、吊运作业执行流程
1. 起飞与悬停定位
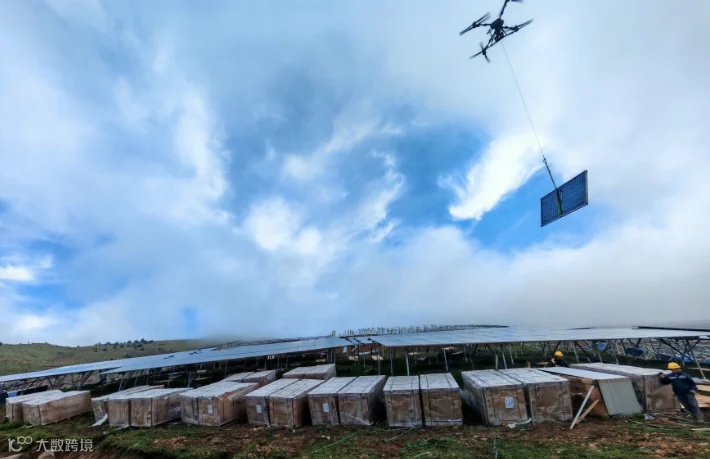
无人机起飞后先升至安全高度,飞至取料点上方稳定悬停。借助飞控系统与传感器协同工作,实现吊运物体的稳定悬停与精准投放,误差范围通常小于0.5米。操作人员确认吊挂牢固后发出指令,无人机缓速上升带载。
2. 航线飞行与避障
按预设航线飞行,实时监控载荷摆动情况。遇到障碍物或突发气流时,飞控避障系统自动介入调整航迹。飞行过程中保持匀速,避免急停急转导致载荷剧烈摆动。多机并行作业时,须提前规划各机航线的安全间距,防止空中冲突。
3. 精准放载与脱钩
抵达放载点后,无人机下降至构件就位高度,由地面配合人员引导对接。确认构件到位后执行脱钩指令,无人机空载返航。铁塔组立中,主材、辅材、螺栓等需按组装顺序分批吊运,避免现场堆放混乱影响进度。
四、风险管控与应急处置
吊运全程须建立完善的风险管控机制。作业前编制应急预案,涵盖载荷脱落、通信中断、动力失效、突发恶劣天气等典型场景,明确每类场景的处置流程、责任人与撤离路线。现场配备备用电池和应急维修工具,确保故障情况下能快速恢复或安全终止作业。作业结束后清点塔材数量,核对吊运记录,确认无遗漏后撤离现场。