
9月27日至10月1日,IEEE/RSJ 智能机器人与系统大会(IROS 2026)在美国匹兹堡举行。戴盟机器人以 From Touch to Intelligence 为主题,携「感知 - 数据 - 模型」全链路物理智能体系亮相现场,勾勒出一条从触觉出发、通向物理智能的清晰路径。
触觉锚定世界模型
让精细操作难题迎刃而解
展会现场,戴盟机器人带来「友谊手链制作」「把幸运袋回家」「笔袋收纳」三项长时序自主操作任务,展示 Daimon-TWM 触觉锚定世界模型在微小物体精细操作、柔性材料处理、连续任务执行中的能力优势,吸引了大批参会学者和专业人士驻足围观。
在「友谊手链制作」任务中,机器人需要在毫米级的微观尺度内,自主完成取珠、对准、穿入及磁吸锁扣等步骤。依托 Daimon-TWM 的物理认知、推演决策与瞬时操控三大能力,机器人可根据接触状态进行高频姿态微调,及时纠正穿入偏差,降低卡阻、滑脱与掉落风险,展现动态交互中的精细操作与容错能力。从穿珠引绳到精密装配,这些能力可延展至线束穿孔、连接器插接、服装箱包穿绳、吊牌挂装等场景,为柔性物体操作与多步骤精细装配提供新的技术路径。
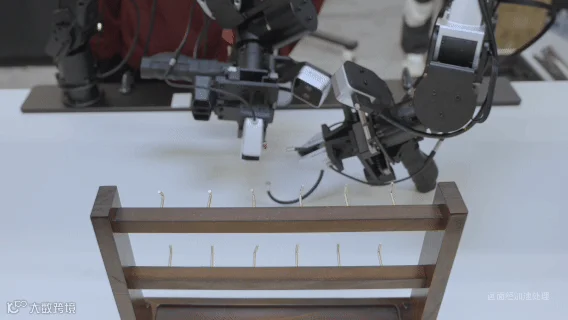
「友谊手链制作」任务全自主现场演示
在「把幸运袋回家」任务中,模型需自主完成贴纸取放、高温烫印、撕纸固色等热转印工序。半透明、轻薄且易变形的贴纸,对撕拉提放的操作过程带来多重挑战:既要精准定位、又要细控力度、还要根据接触状态实时调整动作。如果仅依赖视觉,模型也无法根据胶层阻力变化来判断熨烫完成度。这一任务充分体现了 Daimon-TWM 触觉锚定世界模型的自主推理决策与鲁棒执行能力,展现出了在服装烫标、3C 贴膜、包装贴标等应用场景下的巨大价值潜力。
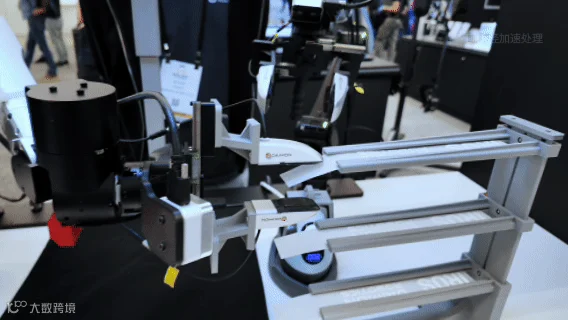
「把幸运袋回家」任务全自主现场演示
在「笔袋收纳」任务中,柔性笔袋在抓取和开合过程中不断形变,细小拉链的牵引则需要兼顾方向与力度,对双臂协同、精细接触控制及跨步工序衔接提出了极高的要求,Daimon-TWM 模型同样能够轻松胜任。
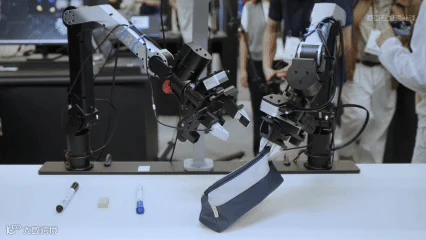
「笔袋收纳」任务全自主现场演示
Physical AI Infra
产品矩阵集中亮相
模型自主操作之外,视触觉传感器与物理交互数据采集体系同步亮相,形成可持续迭代的 Physical AI Infra 底座。
在「触觉感知终端」方面,戴盟展出最新视触觉传感器产品,捕捉接触、受力、形变等物理交互信息,为机器人理解真实物理世界筑牢感知基础。
除高分辨率、高频率与多模态优势外,产品在耐用性与环境适应性上同样表现出色:感知层具备优异的抗穿刺、抗撕裂能力,可承受 500 万次工业级按压测试;防护等级达到 IP67,在现场整机浸水测试中,感知性能未见衰减,为复杂场景下的稳定运行提供支撑。
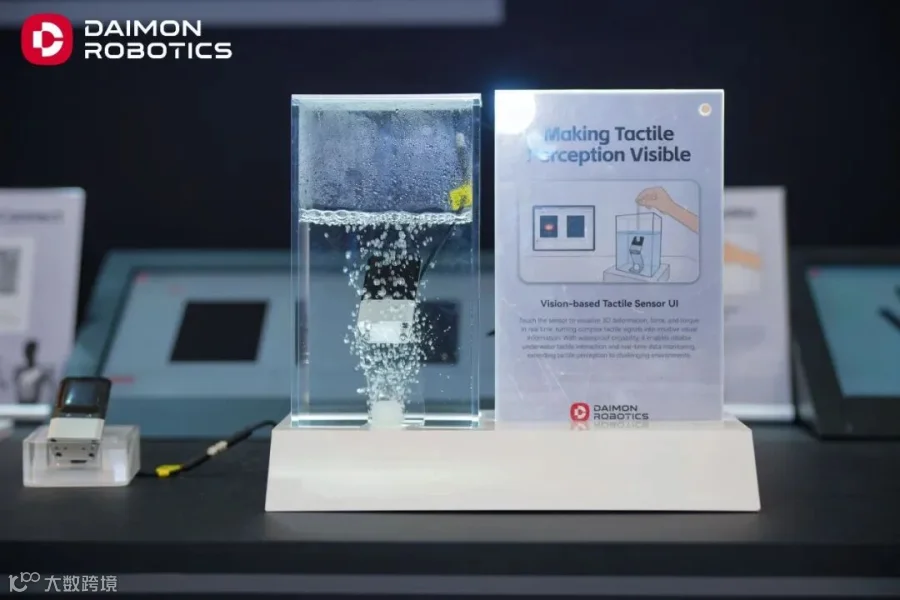
戴盟机器人视触觉传感器防护等级达 IP67
在「物理交互数据」方面,戴盟还完整打造了 DataNexus 数据采集体系,端到端贯通「采集-处理-标注-质检-训练-评测」全流程,实现了从采集硬件入口到数据处理 pipeline 的完整布局,为后端模型学习持续提供高质量、大规模、可追溯的数据支撑,实现「训练有反馈,迭代有依据」。
展会现场,不少观众上手体验戴盟自研的遥操作数采手套 DM-DataMaster Hand,其具备力/触反馈能力,且能将动作实时映射至仿真环境。体验者通过手套即可隔空按压虚拟小球,并通过不同频率的振动反馈,感受仿真手与小球之间的接触变化,从而主动调整按压力度,形成一套人机交互的实时遥操闭环。
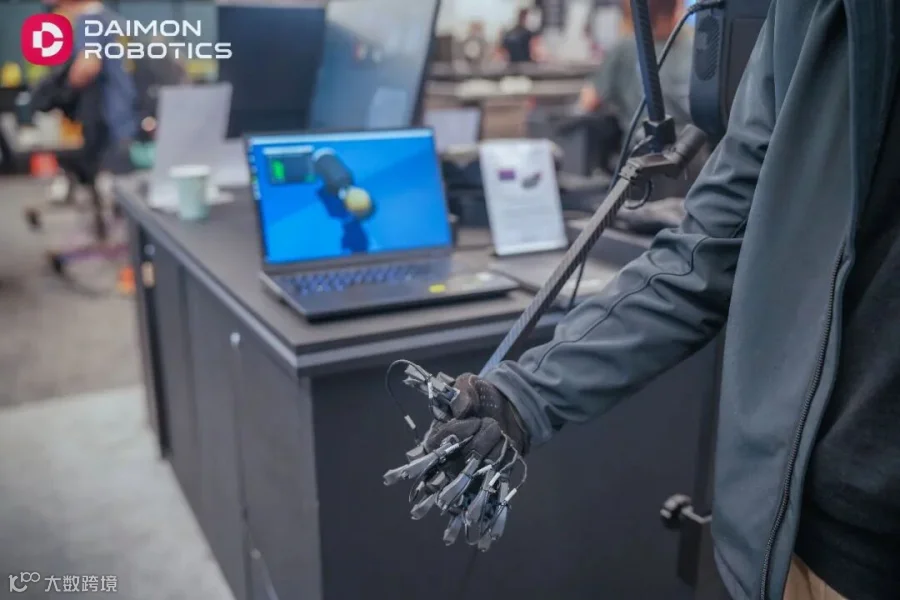
戴盟机器人 DM-DataMaster Hand 遥操作数采手套
深化技术交流
共探物理智能新路径
展会期间,戴盟机器人还参与了技术快闪分享、Workshop 等多场学术交流活动,与全球同仁围绕触觉感知与物理智能展开深入对话,分享技术洞见、交流研究进展。
在触觉专场研讨 Workshop《From Touch to Action: Enhancing Robot Manipulation through Tactile Perception》中,戴盟机器人系统分享了围绕触觉感知与灵巧操作的技术路线图,涵盖传感器设计、数据体系、仿真技术等,并介绍如何将其应用于模型训练。

触觉专场研讨 Workshop
戴盟机器人还联合将门技术社区主办「群星闪耀精英晚宴」,并带来主题分享《How Robots Understand the Physical World》,强调在基座模型性能愈发强大的当下,触觉是解决机器人精细操作「最后一厘米」问题的关键要素,并表示戴盟将持续定位于物理智能的基座构筑者,愿与全球伙伴一道共探具身智能发展前沿路径。
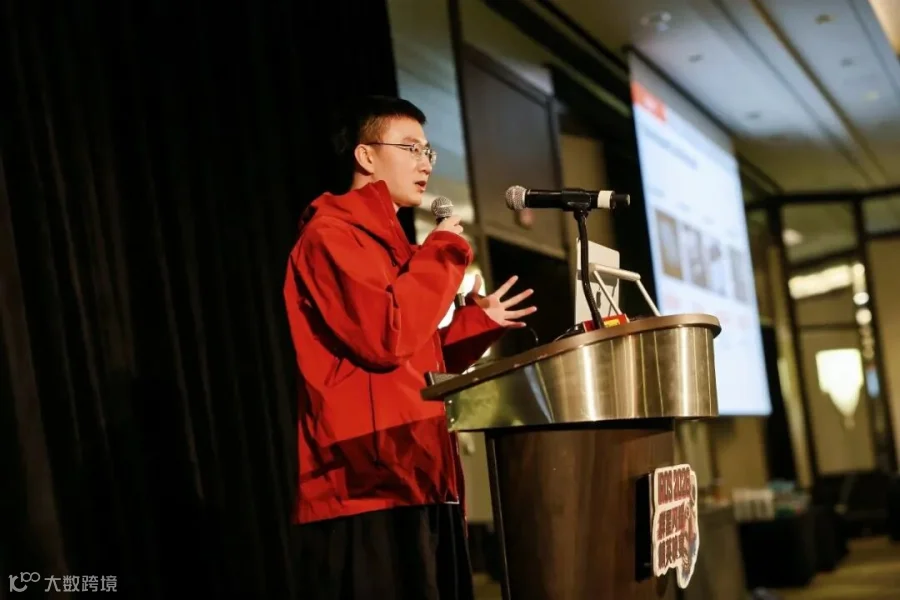
《How Robots Understand the Physical World》主题分享
未来,戴盟机器人将持续夯实「感知—数据—模型」全链路能力,推动具身智能走向真实场景,进入更复杂、更开放的物理世界。我们也期待与全球合作伙伴在下一站再聚首,继续分享实践经验、交流前沿洞见,共同探索 Physical AI 的更多新进展与新可能。
告别匹兹堡,我们下次再见!