

折叠衣物对人类而言是本能动作,但对机器人而言却是复杂挑战:需实时判断物体形态、规划抓取点并应对布料形变。2026年9月,Citrini Research分析师在旧金山湾区走访十余家机器人企业发现,部分机器人已能连续数小时自主分拣和折叠不同衣物。然而,从“单次演示成功”到“具备成本效益的规模化应用”,仍有关键门槛需要跨越。
从单次成功到连续稳定作业
衣物折叠的核心难点在于非标准化:材质、尺寸、朝向及褶皱状态千差万别。机器人不仅需完成既定动作,还需处理抓偏、缠绕等突发状况。仅凭单次成功无法反映连续作业中的故障率及人工介入需求。
Dyna公布的数据显示,其餐巾折叠系统从Dyna-1升级至Dyna-2后,性能显著提升:吞吐量从每小时35件增至95件,符合生产质量要求的比例从75%提升至93%。这意味着每100次操作中,合格次数由约75次增至93次。速度与质量的双重提升,标志着设备向实际作业场景迈出了重要一步。
需注意的是,上述量化测试针对的是形状规则的餐巾,而非现场演示中形状各异的混合衣物。餐巾数据不能直接等同于混合衣物的产能,亦不能完全代表机器人在复杂场景下的维护成本和人工介入率。

Dyna餐巾折叠测试数据:左侧为每小时完成量,右侧为达标质量比例
Citrini提出的“机器人自主能力曲线”指出,固定重复动作已实现自动化,而折叠衣物处于中间地带——虽非通用劳动,却是检验机器人在变化环境中保持稳定性的重要指标。
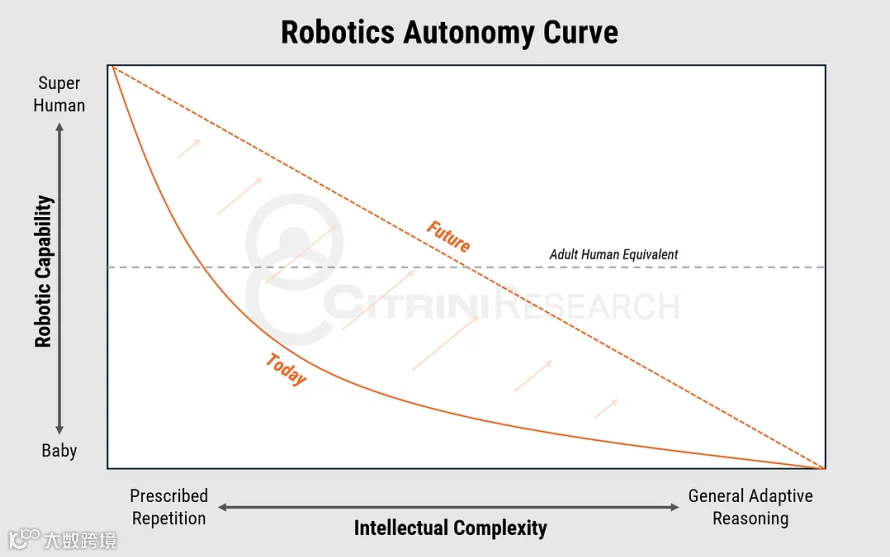
概念示意图:任务对适应变化的要求越高,机器人实现稳定作业的难度越大
形态选择:任务决定结构,而非越像人越好
机器人形态应由具体任务决定。若工作范围局限于桌面,双臂机械臂配合视觉系统即可胜任;若需室内搬运,轮式底盘更为高效。双足人形机器人虽能适应楼梯等人类空间,但需额外解决平衡控制问题,增加了整机复杂性及可靠性风险。
Citrini对比了机械臂、轮式上半身机器人及全人形机器人三类形态。接近人形并不等于更早产生实用价值。例如在仓库混合码垛场景中,已有企业采用轮式双臂机器人处理不同尺寸货箱,避免了双足行走的技术难题。
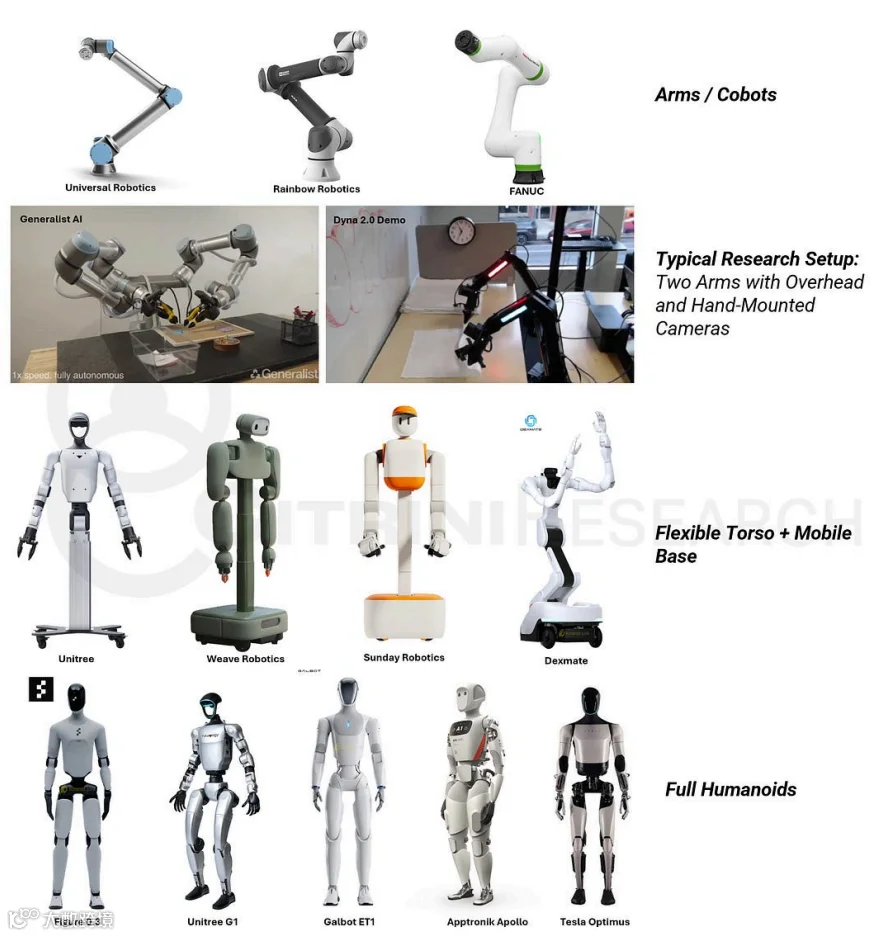
三类形态对比:桌面作业、平面移动及适应人类空间(如楼梯)的需求差异
硬件形态也影响训练难度。人类五指的操作逻辑无法直接套用于双指夹爪,相同的视频示范对不同执行末端而言,并非通用的动作教程。
数据瓶颈:机器人缺乏高质量的“动作练习”
机器人模型能力可分为四层:场景理解、物理变化预测、动作决策及底层控制。以折叠为例,识别衣物类型属于感知层面,预判拉扯后果涉及物理模拟,而抓取位置与力道控制则属于决策执行。

机器人能力层级:从下至上依次为场景理解、物理预测、动作决策及控制执行
当前互联网虽有海量图文数据,但缺乏可直接指导机器人动作的高质量数据集。主要数据采集方式包括:佩戴摄像头记录第一人称操作(易采集但身体映射难)、使用相同夹爪示范(贴近硬件但规模受限)及遥操作收集数据(真实但成本高)。
仿真训练虽能覆盖大量场景,但难以完全模拟真实世界的布料弹性、摩擦力及设备差异。Dyna数据显示,当预训练视频从1万小时增加至10万小时,机器人处理未见任务的成功率从20%升至66%。这表明面对新任务的能力仍高度依赖数据积累,但特定测试结果不可简单线性推广至所有场景。
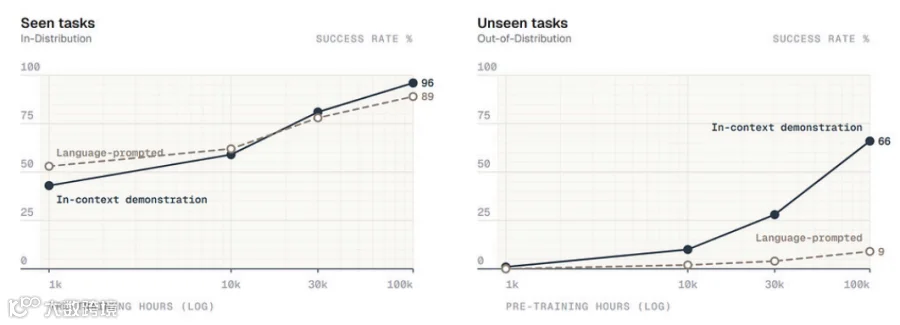
Dyna自报数据:重点关注右侧“未见任务”曲线,横轴为预训练时长
商业化落地:关注长期运行的综合指标
汽车工厂提供了另一种验证路径。据Citrini引述试点数据,Figure 02在宝马美国Spartanburg工厂执行零件取放与装载任务,累计运行超1250小时,处理零件超9万个,宣称任务成功率逾99%。这些数据证实了机器人在明确任务下的重复作业能力,但尚不足以证明其具备处理工厂全域复杂工作的通用性。

从折叠衣物到装配零件,动作完成的可行性已获案例支持。决定行业下一步发展的关键,在于连续运行时的质量稳定性、速度效率、人工介入频率、维护成本及总体拥有成本。只有当这些指标能在统一标准下被核实,才能准确判断机器人是处于训练阶段,还是已具备稳定承担工作岗位的能力。