摘要
本研究聚焦于开发一套机器人工作站试验台,以在最少的人工干预下制造变几何管状零件。该系统将双臂操作与切割、激光焊接工位相集成,并与一家对焊接接头强度与密封性能有严格要求的工业合作伙伴共同评估。实验研究表征了关键焊接工艺参数(特别是机器人末端执行器行进速度(mm/s)与激光功率(W))对焊接接头力学性能的影响,随后利用这些参数制造了具有代表性的三维管道几何件。此外,采用初步密封性能评估考察焊接构件承受内部压力的能力。研究结果凸显了机械部件、几何形状与材料行为的影响,以及对先进数字化工具的需求。文中提出了一种初步的自动化路径生成方法,以支持可自适应调整的机器人轨迹。总体而言,研究结果支持该集成式机器人制造概念的可行性,同时明确了在实现全自动化生产之前仍需开展的进一步开发工作。

关键词
双臂机器人;热塑性复合材料;激光焊接;自动化轨迹生成;航空制造

1 引言
近年来,研究与工业界对热塑性复合材料零件的成形与加工日益关注,尤其受到航空航天与汽车等行业对轻质高性能材料需求增长的驱动[1]。与热固性复合材料相比,热塑性复合材料具有成形与固结时间更短、化学稳定性好、可回收以及可焊接等优点[2,3]。尽管具备这些优势,其在工业界(尤其是航空航天领域)的应用仍受制造自动化相关难题的制约。
航空航天工业中热塑性复合材料零件的制造在很大程度上仍依赖人工操作,主要原因在于制造工艺复杂、零件几何形状多样,以及该行业产量相对较低[4,5]。传统工业机器人系统适合大批量、高重复性作业,但往往缺乏小批量生产与零件几何频繁变更所需的柔性[6]。引入一个新零件可能需要大量工程投入,包括刀具路径重编程、末端执行器适配、工作站重构、工艺速度标定以及新仿真与机器人指令生成。此外,针对单一零件几何形状设计制造专用工装,会进一步削弱机器人自动化的经济可行性。随着机器人需应对更广泛的零件、任务与轨迹,这些制约因素愈发显著。
本研究针对推进热塑性复合材料零件制造自动化的两个关键方面展开:第一,研究工艺参数(包括运行速度、焊接功率与材料配置)对机器人制造构件质量的影响,通过制造试样零件并进行力学测试来评估与验证其性能;第二,提出一种用于自动化机器人轨迹生成的数值工具,作为迈向更完整机器人复合材料制造数字化工作流的一步。
双臂机器人工作站架构及部分配套工装已在前期工作中开发完成[7,8]。在此基础之上,本工作有三项主要贡献:
(i) 面向具体应用的集成:将两台工业机器人与切割、激光焊接工位集成为面向变几何热塑性复合材料管道的统一制造工作流; (ii) 开发初步的基于 CAD 的流程管线,从 STEP 几何模型生成离散机器人位姿并传输至离线编程环境; (iii) 通过焊接参数研究、力学测试、直管与弯管试样制造以及密封测试,对集成制造工作流进行实验表征与初步可行性验证。
因此,本工作的创新性在于面向具体应用的实现、数值工作流与实验评估三者的结合。轨迹生成部分仍处于原型阶段,尚需进一步集成与实验验证。
本文余下部分组织如下:第 2 节文献综述考察热塑性复合材料制造与自动化机器人编程;第 3 节提出研究目标,界定本研究范围;第 4 节机器人工作站开发部分介绍实验设备、轨迹生成流程管线以及切割与焊接工艺的验证;第 5 节结论总结主要发现与未来工作方向。

2 文献综述
2.1 热塑性复合材料的焊接
热塑性复合材料因其高比强度、低重量以及可自动化制造的潜力,在航空航天领域的应用日益广泛。本工作开发的工作站面向热成形、切割与焊接等关键制造工序。尽管这些工艺已较为成熟,但其工艺参数必须针对目标工业应用的要求进行调整与优化。热成形的重要参数包括加热温度、施加压力与固结时间,而焊接性能主要受功率、压力与行进速度等参数影响。理解这些参数的作用及其交互效应,需要同时考虑制造工艺与材料本身的性能。
复合材料在航空航天领域应用需采用专门的制造与合格鉴定程序[9]。聚合物基复合材料(PMC)主要由提供强度与刚度的增强相与粘接增强相并在增强单元之间传递载荷的聚合物基体构成。热固性基体发生不可逆固化,而热塑性基体可在加热后软化并重新成形,为制造与装配提供了更大的柔性。图 1 给出了复合材料板材及其主要组成单元。
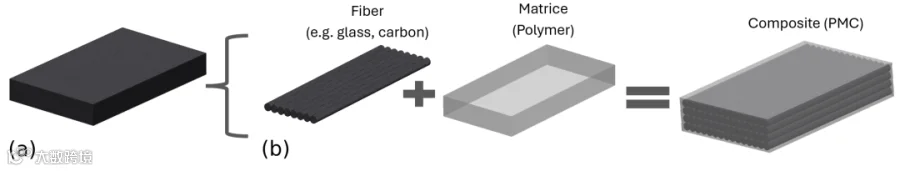
图 1 (a) 原始复合材料板材示例;(b) 复合材料各组成单元的区分(据文献 [10] 改绘)。 Figure 1. (a) Example of a raw composite plate and (b) distinction between the constituent elements of a composite material, inspired from [10].
在目标应用中,热塑性复合材料流体输送管道的制造仍高度依赖人工操作,缺乏标准化的自动化生产流程,因此切割、焊接、热成形与热冲压等工序必须加以研究并适配机器人制造。该机器人工作站及配套工装的早期开发情况见文献 [7] 与 Sauvain 的工作[8]。本工作在此基础上进一步研究工艺参数与自动化制造策略。由于航空管道必须满足严格的功能要求,其合格鉴定通常包括力学强度测试与密封性能测试。
Côté 的工作[7]聚焦于机器人工作站及其工装的开发,包括三维 CAD 模型的创建、将工作站各模块集成到专用离线编程软件中,并提出了基础制造方法。与此同时,Sauvain 的工作[8]研究了工作站的实际配置与软件架构,包括两台机器人之间的控制器级通信(即主–从架构),随后开展了机器人刀具路径编程及相关逻辑处理(I/O、安全检查与机器人后处理器适配)。因此,文献 [7,8] 的贡献可分别视为奠定了双臂机器人工作站的硬件与软件基础。如引言所述,本工作在以上基础上,重点关注实验测试与工艺改进、所选工艺参数的评估,以及用于自动生成机器人刀具路径的初步数值方法,旨在实现变几何复合材料管道制造的快速适配与柔性化。
在现有连接方法中,激光焊接是自动化装配热塑性复合材料结构(尤其是半壳连接与密封)的一种有前景的方案。成功的激光焊接需要精确控制工艺参数,特别是焊接速度(mm/s)与激光功率(W),以获得满足力学要求的接头。合适的工作条件可通过实验或数值建模确定,但通常仍需通过实验表征来验证所得接头质量。由于焊接行为强烈依赖于材料性能、接头构型、传热与工艺条件,因此不存在能保证所有热塑性复合材料应用均获得无缺陷接头的通用参数组合。
热塑性复合材料可考虑多种连接策略,如图 2 所示。机械紧固在航空航天领域应用广泛,因为它能提供可靠的结构连接;但螺栓、螺钉与铆钉会增加重量、需要额外的制造工序,并可能引入局部应力集中。胶接可在简化接头几何的同时提供良好的强度–重量比[3];然而,胶接工艺需要谨慎控制固化或干燥条件、湿度、温度与表面处理等因素,这使其难以融入全自动化制造流程。因此,焊接对于热塑性复合材料的机器人化加工尤为有吸引力,因为它无需额外紧固材料即可快速形成接头。多数热塑性焊接技术通过在施加压力的同时对聚合物基体进行局部加热至熔点以上,以促成界面处的紧密接触与固结[2]。
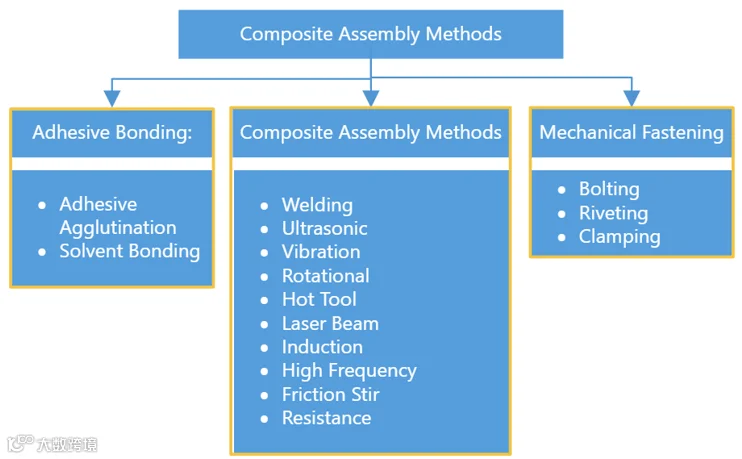
图 2 热塑性材料的连接方法(据文献 [11] 改绘)。 Figure 2. Joining methods for thermoplastic materials, adapted from [11].
对焊接试样进行力学表征对于验证制造工艺至关重要。合适的评价方法取决于构件的几何形状、功能与预期载荷条件。胶接与焊接界面通常可承受三种基本断裂载荷模式:张开型(I 型)、面内剪切(II 型)与面外剪切(III 型)[12]。对于本研究所考虑的搭接接头类型,可用拉伸加载来表征焊接界面的力学阻力并量化其表观剪切强度。拉伸试验用于量化焊接接头的剪切强度,通常以应力 σ 与应变 ε 表示。
2.2 机器人刀具路径的生成
开发用于切割与激光焊接增强热塑性构件的柔性机器人工作站,需要能够减少传统人工机器人编程工程量的编程方法,尤其是在零件几何频繁变化的小批量生产中。CAD-to-Path(C2P)方法通过从 CAD 模型中提取几何信息,并经数值处理与仿真生成刀具轨迹与机器人指令,从而应对这一挑战。这类方法构成了自动离线编程(AOLP)的重要组成部分。
在传统离线编程(OLP)中,机器人轨迹通常在仿真环境中通过人工选取几何特征并指定与工艺相关的路径点来定义。例如,Wu 等人[13]针对机器人焊接应用展示了这类方法。较新的发展将 OLP 环境与应用程序接口(API)相结合,使编程工作流的部分环节得以自动化,并便于实现轨迹生成与优化算法。
针对焊接与表面加工应用,已提出多种自动化轨迹生成方法。例如,文献 [14] 提出了一种基于网格化 CAD 几何二维与三维插值的路径点生成策略;尽管该方法有助于自动化 CAM 的发展,但其实现仍依赖商用 CAD 软件(SolidWorks 2021)与 MATLAB 2022a。类似地,基于 SolidWorks API 开发的 IRoSim[15](如图 3 所示)在统一的 CAD 环境中集成了机械设计与机器人仿真;虽然该框架便于机器人编程,但仍依赖专有软件,且当被制造构件的几何形状发生变化时需要重新定义轨迹信息。其他基于 CAD 的方法(如文献 [16])通过定义有限数量的路径点并将 CAD 模型与实体机器人装置配准,减少了所需的用户输入;然而,此类方法并非为自动生成热塑性复合材料管道制造中所遇到的复杂曲线轨迹而设计。

图 3 基于 SolidWorks 的 IRoSim 离线编程流程管线(据文献 [15] 改绘)。彩色虚线框区分 CAD 模型、IRoSim 核心与物理制造阶段,箭头表示信息流方向。 Figure 3. IRoSim offline programming pipeline using SolidWorks, inspired from [15].
上述局限凸显了对轻量、开源数值工具的需求,以便从 CAD 几何与有限的少量高层工艺参数出发生成完整的机器人轨迹。减少针对具体应用的人工编程量,是迈向更自动化离线编程工作流的重要一步。
另一项需要考虑的因素来自本研究所考察的机器人工作站构型。多数传统轨迹规划方法假设工件固定、而安装在机器人上的工具沿既定加工路径运动。而在本研究的方案中,热塑性构件安装在机器人末端执行器上,相对于固定的加工工具被操控。因此,所需的制造轨迹必须以待加工工件的运动(而非工具的运动)来表达。该构型带来了坐标变换、机器人运动学与速度控制方面的额外问题,尤其是工件与加工工具之间的相对速度必须与规定的工艺参数保持一致。
标准化 CAD 表示为应对上述挑战提供了有益基础。例如,STEP 文件可在 ISO 10303 框架内表示包括非均匀有理 B 样条(NURBS)曲面在内的复杂几何[17,18];随后可使用 Open Cascade Technology(OCCT)等几何处理库以编程方式访问并操作这些 CAD 信息。Bedaka 与 Lin[19]展示了利用此类工具自动处理 CAD 几何、而无需直接操作底层 STEP 文件表示的方法。这类方法对于开发面向机器人热塑性复合材料制造、与软件平台无关的轨迹生成工具尤具吸引力。
更广泛地看,AOLP 研究日益关注直接从 CAD 模型提取几何与语义信息,以最大限度地减少用户干预并自动生成可执行的机器人轨迹。代表性应用包括复杂表面上的自动喷涂轨迹[20]、复杂几何加工的适应性刀具路径生成[21]以及面向航空无损检测的半自动检测路径规划[22]。这些研究展示了 CAD 驱动式机器人编程在多种制造工艺中的潜力。
近期研究表明,朝向完整 AOLP 工作流的进展可从三个互补维度加以分析。第一是轨迹编写与数据互操作性:例如 Babcinschi 等人[23]将从 CAD/CAM 提取的位置与从单次专家演示获取的工具姿态和速度相结合,并使用基于 AutomationML 的 PathML 格式在编程工作流中传递工艺与机器人数据;其焊接与胶粘剂沉积试验量化了位置与姿态误差,但该方法仍依赖专家演示与虚拟–实际标定。第二是定量性能评估与系统级优化:Kawabe 等人[24]利用 RRT*、NSGA-II 与代理模型联合优化机器人运动与工作站布局,并以工作站面积、机器人作业时间、计算时间与代理模型精度作为明确性能准则。第三是考虑不确定性的稳健优化:尽管并非专门针对机器人编程,Zhang 等人[25]提出的序贯优化与时效可靠性评估方法说明了如何将确定性优化与可靠性分析解耦,以降低时效不确定性下设计优化的计算成本。
综合来看,文献表明该领域正从面向具体应用的路径构建,经可互操作的程序生成与基于仿真的验证,走向机器人运动与制造工作站性能的联合优化。然而,这些能力通常分散于不同框架之中:CAD 驱动方法减少了人工路径点定义,但仍依赖针对具体应用的几何处理;基于演示的方法可捕获工艺经验,却需要操作者输入与标定;系统级优化方法则需要明确的目标函数、约束与性能数据。表 1 从编程输入或方法、性能或优化重点以及相对本研究所考虑的变几何管道应用的主要局限三方面,对已综述的方法进行了结构化比较。
尽管取得了这些进展,机器人制造应用领域尚未形成通用或标准化的 AOLP 方法。虽然文献在自动化编程工作流的主要阶段上具有广泛相似性,但用于提取几何、识别相关特征、生成工艺轨迹并将其转换为可执行机器人指令的方法仍高度依赖具体应用。这促使本研究提出面向热塑性复合材料构件机器人切割与激光焊接具体需求的轨迹生成方法。
以下各节将介绍研究目标、所提出轨迹生成工具的开发、机器人工作站与实验装置,以及由此获得的实验验证结果。
表 1 机器人离线编程、性能分析与制造系统优化代表性方法的综合比较
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|

3 研究目标
本研究的主要目标是论证在适应航空航天应用中显著几何变化的前提下,实现热塑性复合材料流体输送管道制造自动化的可行性。为实现该目标,机器人制造工作站必须能够适应不同管道几何形状,同时满足目标应用的工艺与力学要求。图 4 展示了一套典型的飞机管道系统,凸显了座舱空气分配所需构件的几何多样性。
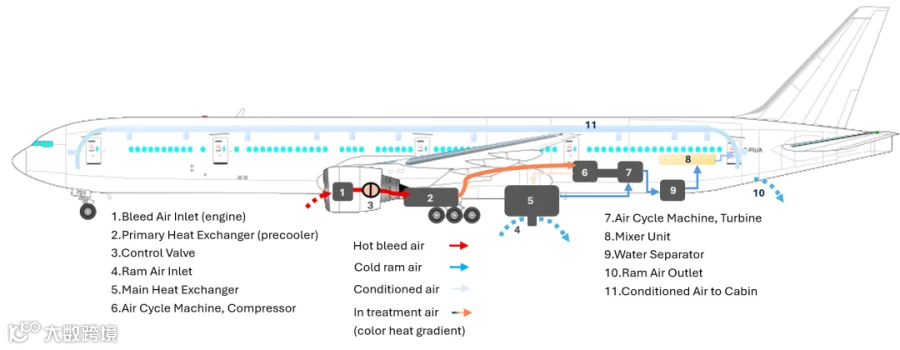
图 4 飞机中的流体输送管道系统(据文献 [26] 改绘)。 Figure 4. Fluid-transfer duct system in an aircraft, inspired from [26].
该总体目标通过两个互补方面加以实现。第一,开发数值轨迹生成方法,以减少将机器人工作站适配到不同零件几何时所需的编程工作量。目标是根据构件几何自动推导合适的机器人轨迹,同时考虑切割与焊接工序所需的工艺参数。第二,对制造工艺进行实验表征,以确定关键运行参数(特别是焊接功率与行进速度)对所得接头力学性能的影响。
随后,通过具有代表性的热塑性复合材料试样与构件的制造及力学表征,对机器人工作站、配套工装与所提出的编程方法进行评估。特别地,通过评估焊接接头的力学阻力来比较所测试的工艺条件。总体而言,这些工作旨在论证所提出的机器人工作站作为面向变几何热塑性复合材料管道的柔性制造平台的潜力。

4 机器人工作站开发
本节介绍机器人制造工作站的开发与本研究所开展的两项互补研究工作。第一项涉及用于自动轨迹生成的数值流程管线的初步开发,旨在减少将工作站适配到不同管道几何所需的编程工作量;第二项聚焦于通过代表性热塑性复合材料构件的制造与力学表征,对切割与焊接工艺进行开发与实验验证。
图 6 给出了机器人工作站三维模型的立面视图,突出显示了与各工位相关的主要构型。每种构型对应一组特定的关节值,使机器人到达给定参考位置;每种构型以相应工位编号标识。例如,ST12 是机器人 1(R1)在切割工位的位置,而 ST30 是任一机器人在激光焊接工位的位置;ST10 与 ST20 分别是 R1 与机器人 2(R2)为装载原始半壳所需的初始位置。
图 5 给出了制造带辅助接头的复合材料管道试样的工艺流程。该图应与图 6(展示工位布局及相应机器人构型)对照阅读。流程中的每次转换均以机器人执行下一步操作须到达的构型加以标注。两个半壳由两台机械臂各持一件并行加工:R1 与 R2 分别从初始位置移动到 ST10 与 ST20,以人工装载原始复合材料半壳;随后分别移动到 ST12 与 ST22,在各自的切割工位进行超声修边。此后两个流程出现差异:R1 所持半壳进行辅助孔切割与接头点焊,而 R2 所持半壳直接进入装配构型并在该处等待。最后,R1 与 R2 到达 ST30,两个半壳在此合拢并通过激光透射焊接(LTW)连接。图中所示工作流终止于 ST30,此时焊接完成的管道仍由两台机器人共同支撑。
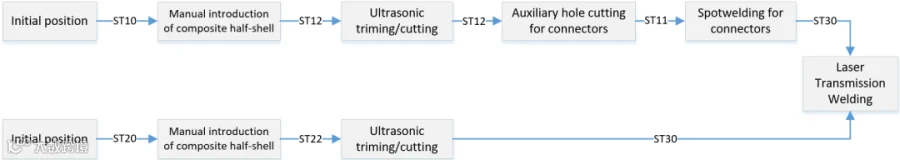
图 5 制造带辅助接头的复合材料管道试样的工艺流程。 Figure 5. Manufacturing sequence for the production of a composite duct sample with an auxiliary connector.
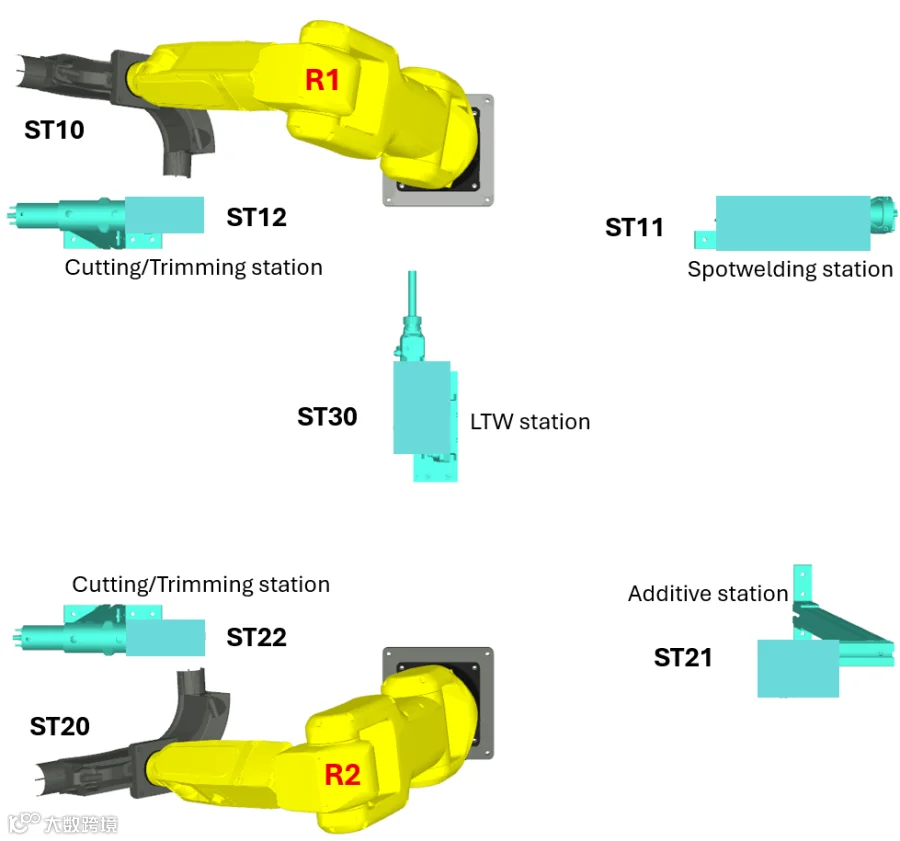
图 6 工作站布局的立面视图,显示各作业工位及其相应构型。 Figure 6. Elevation view of the cell layout showing the operating stations and their respective configurations.
4.1 研究设备
该机器人工作站由两台工业六自由度(6-DOF)机械臂与两个复合材料切割工位组成,每台机器人配有专用切割工位;激光焊接工位位于两台机械臂之间。机器人轨迹与控制程序目前基于 RoboDK 5.6.9 及其 Python 3.10 API 开发,可实现离线仿真、轨迹验证与可执行机器人程序生成。
力学表征采用两个主要试验台。图 7 给出了焊接试样拉伸测试的实验装置,对二维与三维管道试样均评估了接头破坏载荷(N),并选取接头破坏载荷最高的参数组合用于进一步研究。剪切试验在二维管道试样上进行,每个焊接参数组合测试 4 个试样,所用设备为 INSTRON 5980 系列万能试验机(Instron,美国马萨诸塞州 Norwood)。拉伸加载依据 ASTM D3039 标准[27](聚合物基复合材料)执行,横梁位移速率为 0.08 英寸/分钟。该标准规定了完整的测试流程,包括试样几何、加载速率、表面处理、标距位置与预载条件,特别适用于高模量纤维增强的薄型复合材料层合板。

图 7 用于拉伸测试的试验台。 Figure 7. Test bench used for tensile testing.
在所示工作流中,每台机器人将一件半壳运送到其专用切割工位,随后两个由机器人持握的构件被直接移至中央激光焊接工位,中间无需传送装置或夹爪之间的中转。焊接过程中,主–从运动保持两者的相对位姿,同时使接头相对固定的激光工具运动。本研究未评估工位间的转运时间或生产节拍。
图 8 所示的泄漏测试装置可在受控条件下对管道加压,用于评估其密封性能与力学完整性。定性泄漏检测与压力衰减测量均被用作判断所制造管道能否满足目标应用功能要求的初步指标。
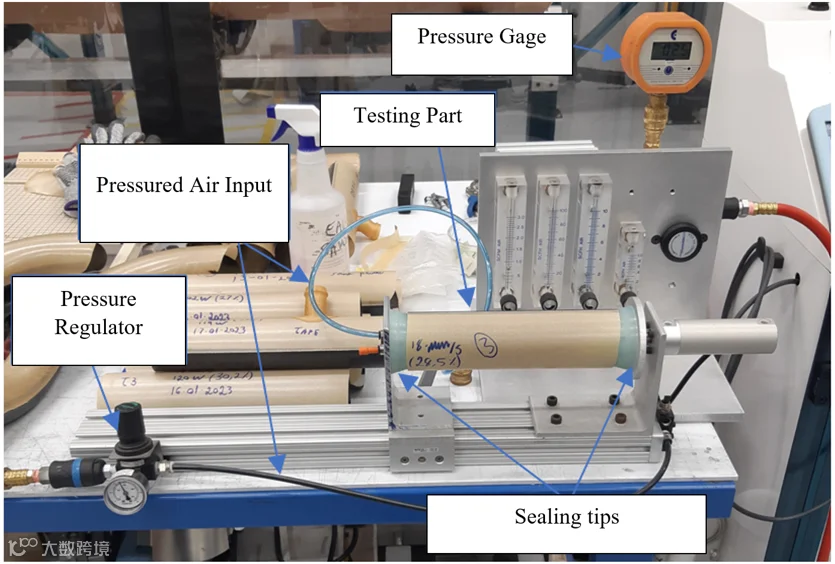
图 8 用于管道泄漏测试的试验台。 Figure 8. Test bench used for duct leakage testing.
4.2 初步轨迹生成流程管线
自动化机器人轨迹生成是面向小批量、零件变异性大的柔性制造工作站的重要组成部分。本工作开发了一条数值流程管线,可直接从流体输送管道的 CAD 几何生成制造轨迹,从而减少每个新构件所需的人工机器人编程量。该方法处理三维 CAD 模型并生成离散的机器人位姿序列,描述制造轨迹上所需的位置与局部姿态(偏航、俯仰与滚转)。所得轨迹随后导入 RoboDK 进行仿真、验证与机器人代码生成。所提出的轨迹生成流程管线包括以下主要步骤:
1. 从 STEP 文件导入三维模型; 2. 从模型中提取相关几何基元; 3. 依据零件几何计算有向包围盒(OBB); 4. 生成焊接平面及其相应法向量; 5. 依据零件几何重新定义全局参考坐标系; 6. 离散化零件的中心轨迹; 7. 定义各轨迹点处的局部姿态; 8. 为在离线编程环境中进行机器人相关变换准备几何位姿序列; 9. 将所得轨迹导出到离线编程环境,用于验证、仿真与机器人代码后处理。
图 9 突出显示了路径生成算法的三个关键步骤。需要指出的是,离散路径的主要组成可用 Frenet 标架表述:轨迹上的每个离散点由三维位置坐标(x、y、z)以及由三个相互正交的单位向量(切向、法向与副法向)定义的姿态表示,从而在机器人路径的每一点处构成局部坐标系。该离散化可用如下 4 × 4 变换矩阵 Fk 表示:
Fk = [ Rk Pk ; 0 1 ] = [ Tk Pk⊥ Bk Pk ; 0 0 0 1 ] (1)
对于可微的中心曲线 C(u),在采样参数值 uk 处的位置与局部 Frenet 基定义为:
Pk = C(uk),Tk = C′(uk)/‖C′(uk)‖,Pk⊥ = T′(uk)/‖T′(uk)‖,Bk = Tk × Pk⊥ (2)
其中,Pk ∈ R³ 表示第 k 个轨迹点的位置,Tk、Pk⊥ 与 Bk 为分别定义切向、法向与副法向的三维单位向量。这些向量构成旋转矩阵 Rk,从而定义与各轨迹点相关联的局部姿态。所得齐次变换序列为后续的轨迹适配、仿真与机器人程序生成提供了所需的位姿信息。
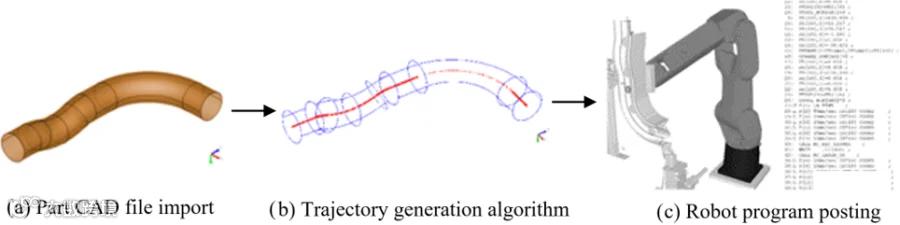
图 9 用于自动路径生成的数值工具的主要步骤。 Figure 9. Main steps of the numerical tool for automated path generation.
在当前实现中,STEP 几何采用 OCCT 处理,并利用有向包围盒建立与零件对齐的参考坐标系;焊接平面及其法向量提供了用于识别中心路径的参考方向。该路径以参数曲线 C(u) 表示,并在相继的参数值 uk 处采样,得到离散位置 Pk = C(uk)。局部曲线方向给出切向量,相应的法向与副法向量定义 Fk 中所用的姿态。本研究未考察或优化采样间隔的影响,因此当前工作尚未建立与几何无关的离散化步骤。
当前输出为几何位姿序列,而非完全时间参数化、协同的双机器人运动。通过对相邻采样点之间的姿态进行插值,可保持轨迹上的角度连续性;该处理可限制低曲率或曲率方向变化区域附近标架姿态的突变,其采用的是直接插值而非专门的替代活动标架表述。本流程管线未包含速度曲线规划以及向两台机器人标定基坐标系的自动变换;碰撞、可达性与奇异位形检查,以及工艺速度分配和机器人专用坐标变换,均在导入 RoboDK 后于现有主–从编程工作流中完成。这些局限与该轨迹生成工具的初步定位相符,并界定了其后续与实体工作站集成的主要需求。
评价准则分别针对制造工艺与初步轨迹生成流程管线加以定义。制造性能通过以下方面评估:每种焊接参数组合由 4 个拉伸试样得到的平均接头破坏载荷(kN);在无人工干预或工艺相关停机情况下完成自动化制造运行;以及基于最大施加内压与所测压力衰减的初步密封性能。
该自动化轨迹生成流程管线并未用于生成制造试验中所采用的路径,且尚未与实体工作站完全集成。因此,本研究未测量编程时间缩短量、实体轨迹精度与循环时间。在当前的初步阶段,该流程管线通过定性方式评估,即验证其能够生成姿态一致、可导入 RoboDK 进行仿真与后处理的完整离散位姿序列。因此,这些指标的定量基准测试被列为此后开发阶段的工作,而非本工作所声称的结果。
图 10 概述了本研究的技术路线。该工作建立在文献 [7,8] 所开发的双臂机器人工作站基础之上,并沿两条并行的发展主线展开:第一条主线采用传统 OLP 开展物理工艺开发与实验验证;第二条主线开展初步 AOLP 流程管线的开发。本研究对这两条主线分别进行评估,而其向实体制造工作流的完整集成留待未来工作。

图 10 本研究的技术路线(基于文献 [7,8] 所报道的开发工作):左侧为物理工艺开发与实验验证;右侧为初步 AOLP 轨迹生成与仿真。 Figure 10. Technical roadmap of this study, building on the developments reported in Refs. [7,8].
4.3 切割与焊接工艺的开发与验证
本工作的第二部分涉及采用该机器人工作站制造零件的工艺开发与实验验证。研究考虑了四种零件构型,涵盖直形(2D)与弧形(3D)增强热塑性管道以及基于泡沫的管道构件。图 11 给出了具有代表性的增强热塑性管道三维模型,每条管道主要由两个半壳组成,分别记为 R1 与 R2,由机器人 R1 与 R2 分别持握。

图 11 增强热塑性管道三维模型:左为爆炸视图,右为装配构型。 Figure 11. Three-dimensional model of a reinforced thermoplastic duct: exploded view (left) and assembled configuration (right).
双臂操作用于在多工位机器人工作站内协同定位与装配两个半壳。在激光焊接及其相关的接近、定位与再定位运动中,精确控制两机械臂之间的相对位姿尤为重要。如图 12 所示,系统采用主–从控制策略,机器人 R1 为引导机器人,机器人 R2 跟随协同运动。每台机械臂持握一个半壳,两个构件被定位以形成完整管道并暴露出焊接所需的界面。
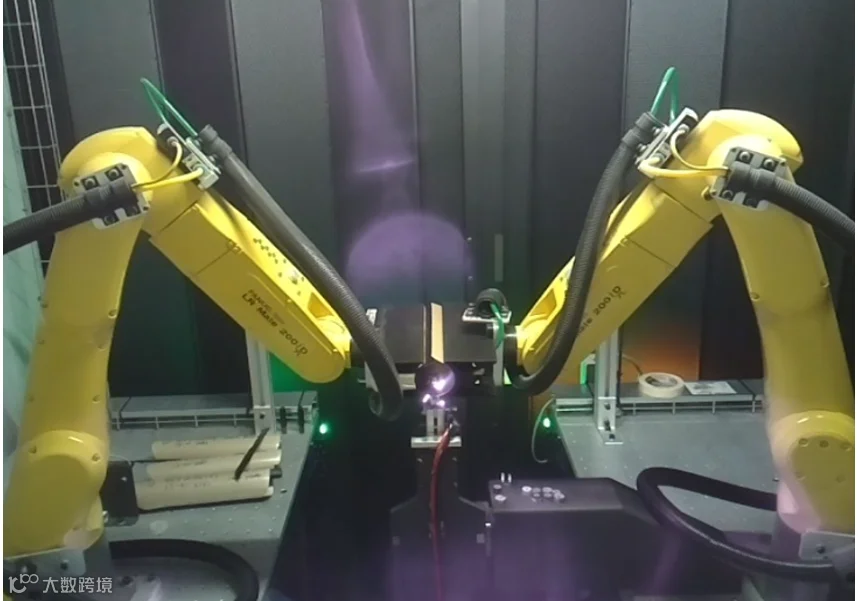
图 12 机器人 R2(左)与 R1(右)在定位并启动激光焊接过程时的状态。 Figure 12. Robots R2 (left) and R1 (right) during positioning and initiation of the laser-welding process.
在该传统 OLP 工作流中,机器人 R1 的运动定义参考轨迹,而机器人 R2 通过文献 [8] 所述现有主–从控制器架构维持两个半壳之间规定的相对位姿。逆运动学由 RoboDK 与机器人原生控制器求解。程序传输之前,对仿真轨迹进行可达性、关节限位、奇异位形以及与建模工作站部件碰撞的检查。本工作未引入新的逆运动学求解器或实时避碰模块;碰撞风险管理依赖于离线验证与现有工作站的控制器级安全逻辑。
尽管工作站的整体架构在设计上可容纳包括涂覆在内的更多工序,本文所报道的实验工作流聚焦于切割与激光焊接。采用 100 W 与 12 mm/s 的标称焊接参数,测试扩展到三维管道。在对机器人速度与工装间隙进行小幅调整后,成功实现了三维几何构件的制造。在最终设置下,以全自动模式完成了四次生产运行(一条带 SPUD 的三维聚醚酰亚胺(PEI)管道与三条增强热塑性管道),全程无人工干预、无工艺相关停机,即在这一有限演示集内达到 4/4 的完成率。该结果作为可行性指标报告,而非对工业生产可靠性的估计。
在此语境下,“无人工干预”特指在零件、工装、工艺参数与机器人程序准备并验证完毕之后,所编程制造工序的执行过程。初始零件装载与装夹、工作站标定、离线程序准备、工艺参数选择以及后处理检验仍为需要操作者参与的活动。因此,自动化主张针对的是协同切割与焊接操作的执行,而非完全自主的端到端生产。
该机器人工作站采用激光透射焊接(LTW),以近红外(NIR)激光对焊接界面进行局部加热。如图 13 所示,激光辐射穿过半透明层,被下方吸收(黑色)层吸收,由此产生的局部加热提高了界面温度,并在接触压力作用下实现热塑性材料的熔合。
焊接参数的影响首先采用二维管道试样进行研究,通过改变激光功率与机器人行进速度来确定可使焊接接头具备足够力学阻力的运行条件。每个参数组合测试 4 个试样,使用 INSTRON 5980 系列万能试验机,横梁位移速率 0.08 in/min。对焊接试样施加拉伸载荷,并以接头破坏载荷作为比较焊接条件的主要指标。

图 13 热塑性复合材料构件的激光透射焊接过程(据文献 [28] 改绘)。 Figure 13. Laser transmission welding process for thermoplastic composite parts, inspired from [28].
结果通常以应力 σ 与应变 ε 表示,分别由式 (3) 与式 (4) 给出:应力(σ)为施加力(F)除以垂直于加载方向的原始横截面积(A0);应变(ε)为伸长量(l − l0)与初始长度(l0)之比。
σ = F / A0 (3) ε = (l − l0) / l0 (4)
图 14 总结了实验工作流:首先,双臂机器人工作站采用选定的机器人行进速度与 NIR 激光功率组合制造管道试样;随后对所得零件进行目视检查,以识别明显的焊接缺陷;最后将管道切割成试样进行力学测试,并记录所得破坏载荷以供分析。
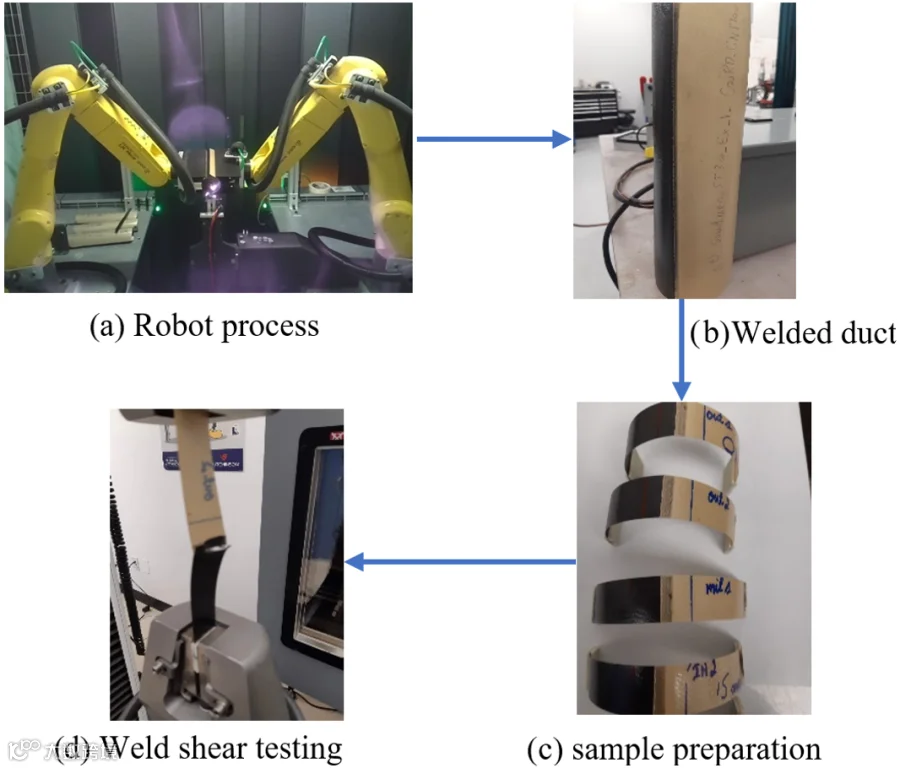
图 14 焊接试样制造与力学测试的工作流。 Figure 14. Workflow used for manufacturing and mechanical testing of welded samples.
图 15 给出了所测试参数组合的平均接头破坏载荷(kN),每组柱形对应不同的激光功率。在所测试条件中,激光功率 100 W 与行进速度 12 mm/s 组合产生的平均破坏载荷最高,约为 1.5 kN,因此这些参数被选为后续实验的标称焊接条件。
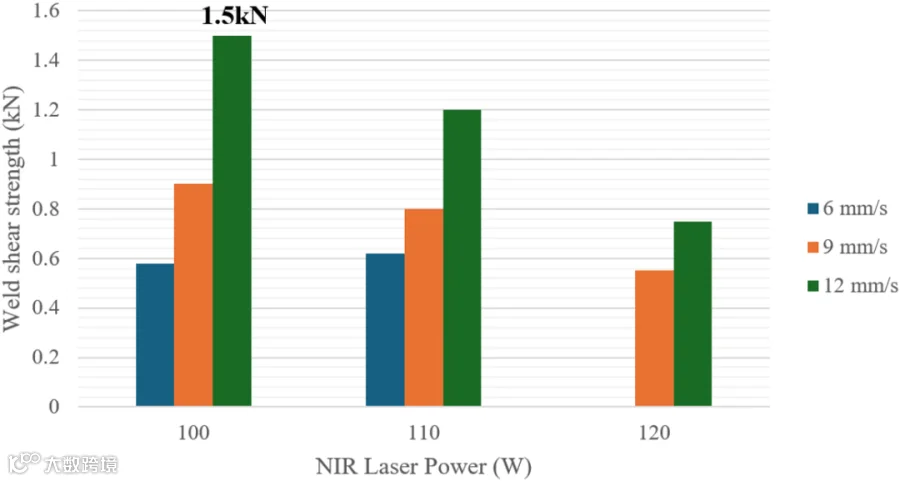
图 15 所测试激光功率与机器人行进速度组合下的平均接头破坏载荷(kN),每个组合 4 个试样。 Figure 15. Mean joint-breaking load (kN) for the tested laser-power and robot-travel-speed combinations (four specimens per combination).
120 W 与 6 mm/s 组合没有得到有效结果,因此其在图 15 中的缺失不应被理解为破坏载荷为零。归档数据集仅保留了每种条件下 4 个试样的均值,而未保留各试样的破坏载荷个体值,因此无法回溯计算标准差与置信区间。相应地,该比较被严格视为描述性的参数筛选;100 W 与 12 mm/s 条件仅被认定为所测试条件中均值最高者,而非经统计验证的最优值。
将激光功率进一步提高很可能导致过度加热与聚合物基体的热降解,从而降低焊缝剪切强度。结果表明,在较高功率水平下热降解占主导,凸显了在充分熔合与过热之间保持微妙平衡的重要性,也说明了热塑性激光焊接工艺窗口狭窄,需要对功率与行进速度进行精确控制。在气密性泄漏测试中,管道安装于试验台上并以 2.5 psi 为步长逐步加压,从 2.5 psi 至最高 15 psi;每一步都在管道表面喷洒肥皂水溶液以检测泄漏,气泡形成即指示泄漏(如图 16 所示)。这些压力水平是对同一根代表性二维管道施加的单次加载序列的相继阶段,因此不作为独立实验或重复性证据。
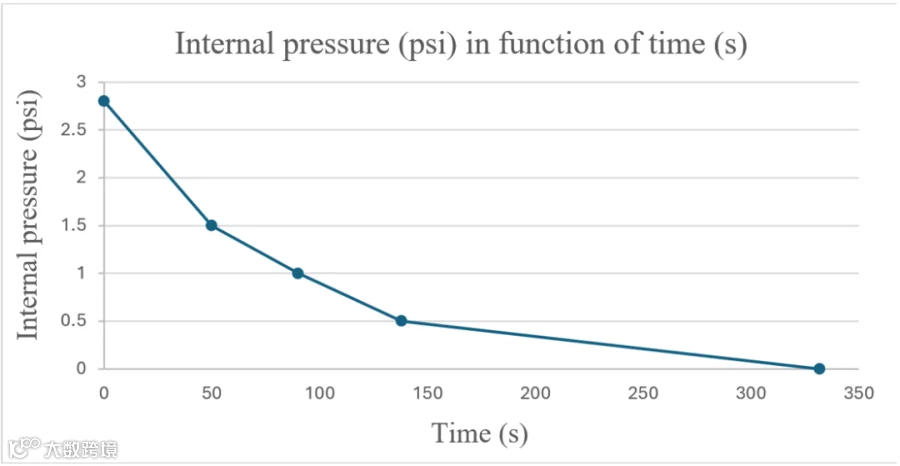
图 16 在 7.5 psi 下通过肥皂泡检测发现的局部泄漏。 Figure 16. Localized leakage detected by soap-bubble inspection at 7.5 psi.
所测试的二维管道在最高 15 psi 的施加压力下未出现可见结构退化,但肥皂泡检测发现了局部泄漏。该分步加压测试未包含在 15 psi 下的标准化保压时间,也未提供经标定的体积泄漏率。因此,它表明的是耐压能力,而未证明满足密封要求。
另使用同一试验台开展了独立的压力衰减测试:加压后关闭气源,记录内部压力随时间的变化。如图 17 所示,所测压力由 t = 0 时的约 2.8 psi 降至 330 s 后的约 0 psi,整个区间的平均压力衰减率约为 2.8/330 = 0.0085 psi/s。由于衰减呈非线性,该值仅作为总体指标报告,而非恒定泄漏率。
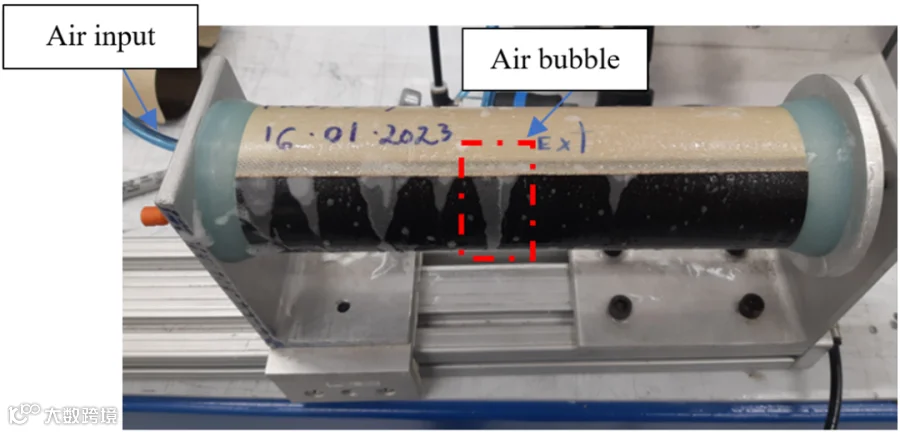
图 17 所测内部压力随时间的衰减。 Figure 17. Measured internal pressure decay over time.
现有的压力衰减测量结果无法换算为管道合格鉴定常用的归一化体积泄漏率,因为该试验未提供经标定的连续流量数据,也未按有效管道面积进行归一化。此外,工业合作伙伴提供的验收阈值属于专有信息且与具体应用相关,因此无法披露与其的直接比较;本研究结果仅作为初步密封评估,而非工业合格鉴定试验。
图 18 给出了采用所选焊接参数制造的增强热塑性三维流体输送管道的最终结果。泡沫切割工位在切割过程中也因材料行为而面临挑战:振荡刀片与泡沫相互作用产生的力导致切割区域变形与撕裂,而无法形成洁净切面。图 19(a) 显示了切割前的泡沫半壳预制件,图 19(b) 显示了机器人 R1 与 R2 所需的最终切段。多次试验调整了切割速度,并改变了工装设计与机器人偏置,但这些调整均未能在机器人工作站内实现洁净切割。
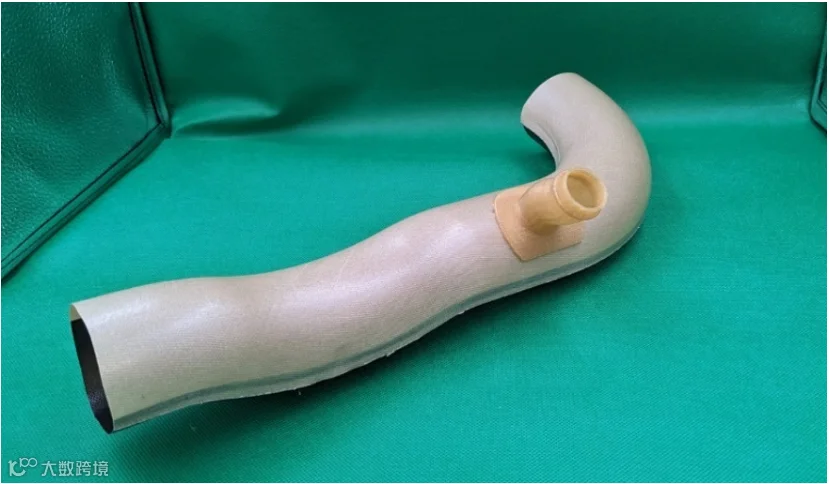
图 18 制得的增强热塑性三维曲面试验件。 Figure 18. Resulting reinforced thermoplastic 3D curved test part.
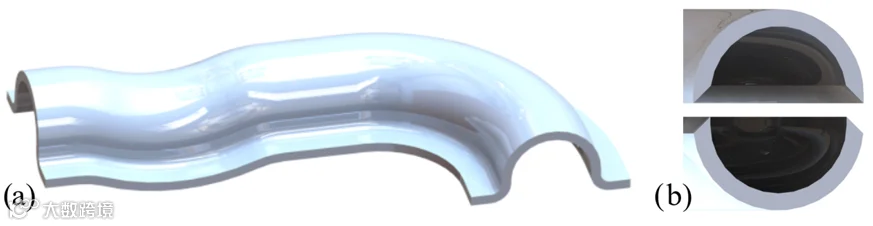
图 19 (a) 泡沫半壳预制件;(b) 最终切割结果。 Figure 19. (a) Foam half-shell preform and (b) final cutting result.
图 20 突出显示了切割力对三维形状泡沫的影响。由于泡沫柔软且柔顺,无法承受来自刀片的局部压力——该压力超过其极小的弹性变形阈值,因而导致撕裂而非洁净分离。研究考察了切割失效的若干可能原因:更换振荡刀片以排除刀片磨损这一主因,并重新设计切割工具以改善对泡沫的引导与支撑;同时评估了机器人速度与刀具偏置的调整。尽管采取了这些改进,采用振荡刀片构型仍无法获得足够洁净且可重复的切面。
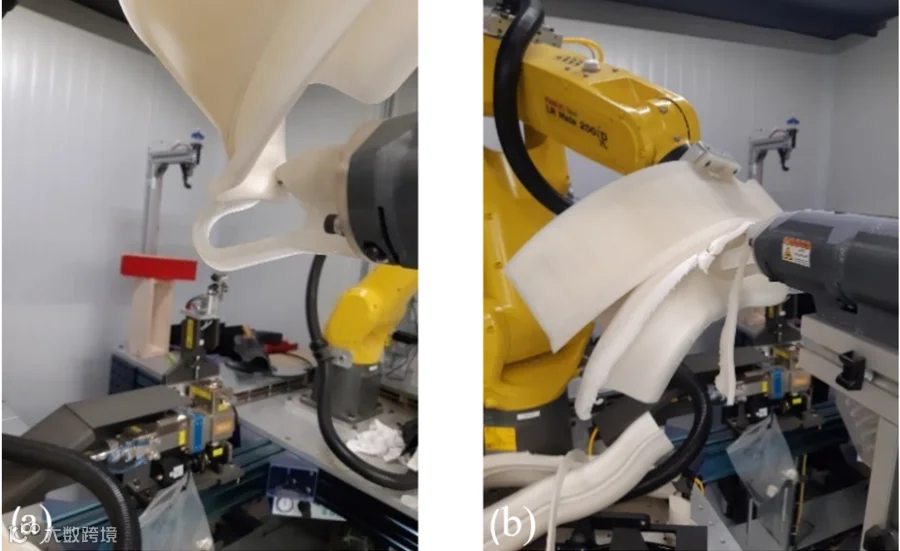
图 20 三维形状泡沫切割过程中的失效:(a) 半壳初始勾挂与变形;(b) 半壳中撕裂的扩展。 Figure 20. Failures during cutting of 3D-shaped foam: (a) initial snagging and deformation of the half-shell; (b) progression of tearing in the half-shell.
因此,研究了一种基于加热镍铬丝的替代切割方法,图 21 给出了相应的实验装置。对镍铬丝进行焦耳加热可使泡沫在显著更低的机械切割力下被分离,从而减少柔顺工件的变形。初步人工实验获得的切面比振荡刀片更洁净、更一致。所提出的装置包含用于温度监测的热电偶,主要可调工艺参数包括电流、施加电压、丝张力与机器人行进速度;其中,保持充分且稳定的丝张力对于限制丝的变形、降低切割过程中断丝风险尤为重要。

图 21 采用镍铬丝切割泡沫的试验装置。 Figure 21. Test setup for foam cutting using a Nichrome wire.
研究评估了不同直径的镍铬丝,其中 36 号丝(直径 0.19 mm)在所测试配置中结果最具前景。仍需进一步研究以确定丝材力学强度、热响应与切割阻力之间的合适折中;同时,所得表面质量对后续装配与焊接性能的影响也尚待量化。因此,未来工作将聚焦于表征丝径、电流与机器人行进速度对切割质量以及所得焊接接头力学性能的影响。
5 结论
航空航天制造具有产量低、几何变异性大、工艺要求严格的特点,使传统机器人自动化难以经济地实施。在这一背景下,热塑性复合材料流体输送管道的制造仍高度依赖人工操作。本工作通过开发双臂机器人制造工作站,研究了提高自动化水平的可行性,重点包括工艺表征、初步的力学与功能评估,以及用于自动轨迹生成的数值流程管线的初步开发。
激光透射焊接工艺的实验表征表明,在所评估的参数组合中,机器人行进速度 12 mm/s 与激光功率 100 W 产生的平均破坏载荷最高,约为 1.5 kN;这些条件随后被用作制造三维管道几何件的标称参数。增强热塑性管道在自动运行下成功制得,为将机器人方法应用于直形与弧形构件提供了有限的概念验证。初步密封实验进一步表明,所制造管道可承受高达 15 psi 的内压而无显著结构退化,但观察到局部泄漏,仍需开展更多的定量表征。
研究还考察了切割柔顺泡沫构件的替代策略:采用振荡刀片切割会导致材料显著变形与撕裂,即使调整切割参数与修改工装亦如此;因此评估了以加热镍铬丝作为替代方案,使用直径 0.19 mm 的 36 号丝进行的初步实验获得了更洁净、更一致的切面,表明该方法有望在未来集成到机器人制造工作站中。
在实验开发工作站的同时,还开发了一条初步的数值流程管线,用于从 CAD 几何自动生成制造轨迹。所提出的方法从 STEP 模型中提取几何信息、构建局部轨迹标架并生成离散机器人位姿,随后可导入离线编程环境用于仿真与机器人代码生成。未来工作将聚焦于完善并验证该自动轨迹生成框架,以适配更复杂的管道几何,进一步与双臂机器人工作站集成,并对焊接、密封与泡沫切割工艺进行定量表征。这些开发旨在进一步减少人工编程与工艺适配需求,推动面向航空航天应用的变几何热塑性复合材料管道实现柔性化、自动化制造。
Ref]

END