大数跨境

IROS 2026大奖揭晓:长期记忆拿下最佳论文,人形机器人打网球、端托盘双双获奖

IROS 2026大奖揭晓:长期记忆拿下最佳论文,人形机器人打网球、端托盘双双获奖 AI科技评论
2026-10-01
31
导读:在机器人领域,一个更大的模型并不能自动解决所有问题。
在机器人领域,一个更大的模型并不能自动解决所有问题。

    作者丨马晓宁

    编辑丨岑   峰


当地时间 9 月 30 日,IROS 2026 主会在美国匹兹堡落下帷幕。本届大会的最佳论文奖(Best Paper Award)授予了一项关于机器人“长期记忆”的研究,最佳学生论文奖(Best Student Paper Award)则聚焦于无人机编队飞行中的气流干扰应对。此外,人形机器人在网球动作学习及托盘稳定搬运方面的突破也备受关注。
纵观今年获奖名单,长期记忆、VLA、世界模型、4D 场景理解、视触觉操作、飞行控制、人形机器人等方向悉数亮相。与以往单纯展示新动作不同,今年的获奖研究更侧重于解决机器人在现实环境中能力持续、稳定工作的实际问题。

01


最佳论文:赋予机器人“长期记忆”

今年 IROS 最佳论文由 Yumin Lee、Hyoseok Ju 和 Giseop Kim 凭借《LT-Mem: Volatility-Aware Spatio-Temporal Memory for Lifelong Scene Understanding》获得。该研究核心在于解决机器人如何理解“时间”的问题:若机器人在同一环境长期运行,应记住什么?
传统机器人系统多关注“此时此刻”的场景理解,新状态往往覆盖旧状态,导致“时间性遗忘”(temporal amnesia)。然而,对于长期运行的机器人,历史信息至关重要。例如,墙体稳定、办公椅偶尔移动、背包位置多变、停车位呈现周期性规律等。
LT-Mem 并未简单扩大模型规模,而是设计了包含 Live Memory(当前状态)、Delta Memory(变化记录)和 Meta Memory(长期规律总结)的分层记忆结构。其核心概念是“易变性”(Volatility),即根据对象历史变化频率判断其稳定性,从而优化记忆组织。
这使得机器人不仅能识别物体位置,还能推断“该物体过去出现的位置”、“停车位空闲概率”及“物体是否适合作为导航参照”。这种从静态照片到动态历史世界的认知转变,体现了 lifelong scene understanding 的核心价值。

02


从毫秒级编队到复杂技能操控

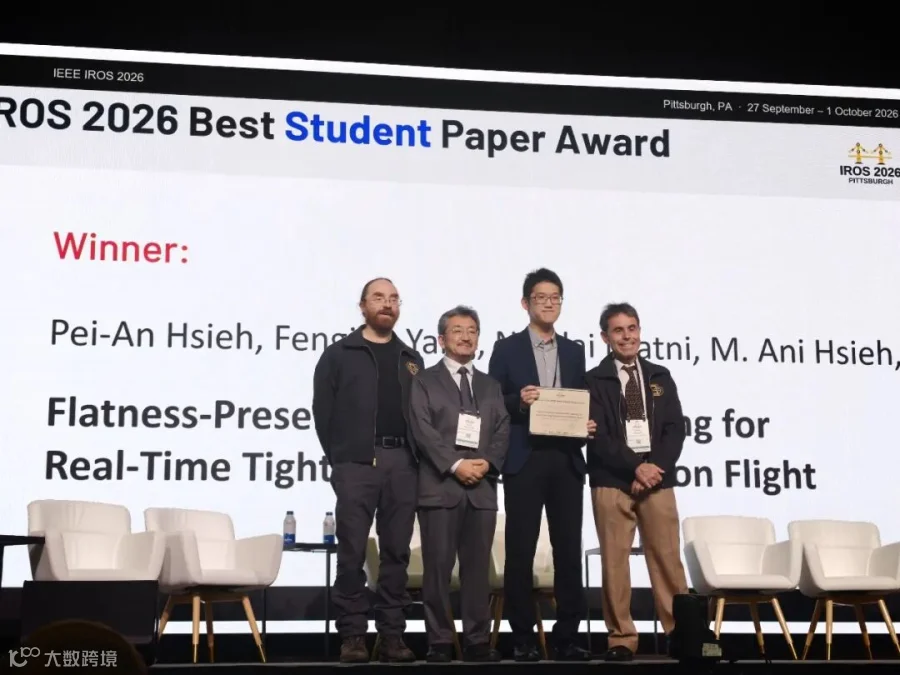
最佳学生论文奖由 Pei-An Hsieh 等人获得的《Flatness-Preserving Residual Learning for Real-Time Tight Quadrotor Formation Flight》摘得。该研究解决多架四旋翼无人机极近距离编队飞行时,因下洗气流产生的复杂空气动力学干扰问题。
研究者引入物理信息残差动力学学习(physics-informed residual dynamics learning),补偿传统模型难以描述的空气动力学效应,同时保留系统的微分平坦性(differential flatness),以利用高效的轨迹规划与控制方法。
在人形机器人方面,张智楷团队凭借《Learning Athletic Humanoid Tennis Skills from Imperfect Human Motion Data》获得最佳娱乐与 amusement 论文奖。该工作旨在从非完美的人类运动数据中提取技能,协调腿部、躯干和手臂完成网球击球任务,突破了高质量动作捕捉数据稀缺的瓶颈。
另一项获奖研究《SteadyTray: Learning Object Balancing Tasks in Humanoid Tray Transport Via Residual Reinforcement Learning》由 Anlun Huang 等人完成,获最佳移动操作论文奖。该研究将行走(locomotion)与负载稳定(payload stabilization)解耦,通过额外的残差策略学习利用上半身动作抵消双足行走产生的扰动,实现了人形机器人端托盘行走的稳定性,标志着研究从单纯移动向移动中完成任务(loco-manipulation)的转变。

03


深耕垂直场景:导航、穿戴与特种作业

除主流方向外,多项专项奖展示了机器人在具体现实环境中的应用深化。
认知机器人:Yi Du 团队的《VL-Nav: A Neuro-Symbolic Approach for Reasoning-Based Vision-Language Navigation》获最佳论文奖。该研究采用神经符号方法,结合神经网络感知与符号推理,提升机器人基于语言描述理解环境并进行导航的能力。
机械设计与穿戴:Amanda Weckerly 团队凭借《Design, Modeling, and Performance of a Robotic Zipper for Self-Donning Clothing》获最佳机制与设计论文奖。该研究通过重新设计拉链结构,使服装更适配自动化穿戴,体现了通过机械创新而非单纯算法优化来解决问题的思路。
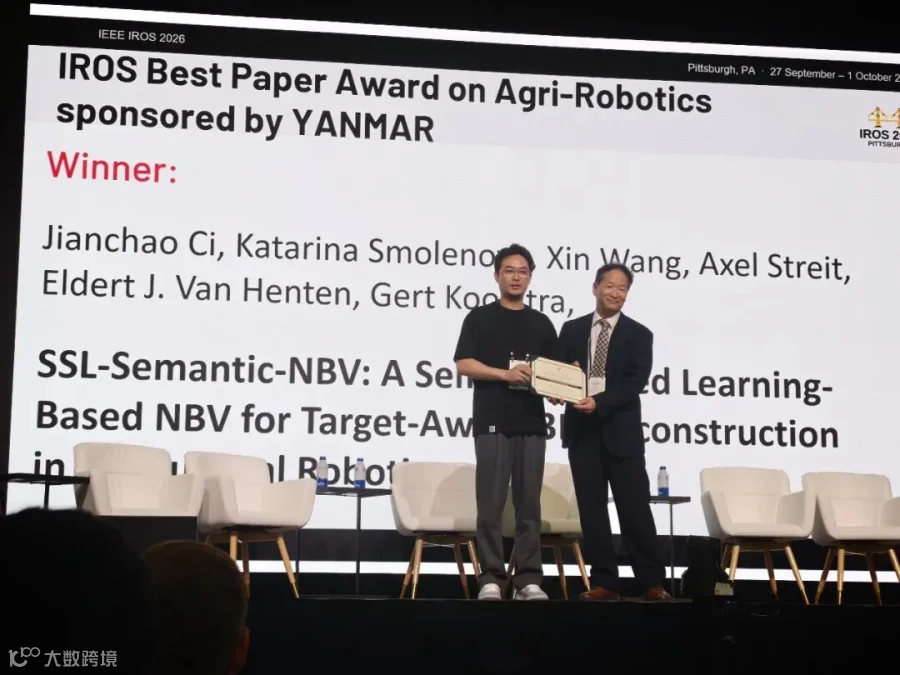
农业机器人:Jianchao Ci 团队的《SSL-Semantic-NBV》获最佳农业机器人论文奖。该研究利用自监督学习优化 Next-Best-View 策略,引导机器人获取对目标最有价值的三维重建信息。
水下救援与安全:Michele Grimaldi 团队的《Contact-Aided Factor-Graph Localization for Underwater Sampling》获最佳安全、安保与救援机器人论文奖。在 GPS 受限的水下环境,利用机器人与环境的接触信息辅助定位。
医疗应用:Yizhao Qian 团队的《Acoustic-Aware Texture Optimization for Ultrasound-Based Capsule Pose Estimation》获最佳应用论文奖。
工业应用:Florian Töper 团队的《Picking Bins Empty》获最佳工业机器人研究应用论文奖。该研究提出分层混合方法,实现在线自学习抓取点,确保持续清空料箱,解决了遮挡、堆叠等复杂工业场景下的可靠抓取问题。

04


十大候选论文折射技术多元化

进入 Best Paper Finalist 的 10 篇论文进一步揭示了 IROS 2026 的技术关注点。除了获奖作品,还包括:
  • Boseong Jeon 团队的 Shallow-π,研究 Flow-based VLA 的知识蒸馏;
  • Yuhao Zhou 团队的 VTAP Gripper,融合指尖传感与视觉触觉主动手掌,提升灵巧手内操作能力;
  • Maximilian Luz 团队的 Streaming Gaussian Encoding,推进动态 4D 场景理解;
  • Yohan Choi 团队的 DAWN,利用深度去噪世界模型提升四足机器人 Parkour 的抗噪性;
  • Jiamin Zheng 团队针对玻璃表面三维重建的研究;
  • Bin Wang 团队关于磁性软体机器人的自主多模态运动控制;
  • SeungTaek Hong 团队面向生物制造组织植入的非接触式机器人操纵系统。
这份名单显示,VLA、World Model、Memory、Gaussian、Visuo-Tactile 和 Residual Learning 等技术路线并存,且大量工作仍致力于解决空气动力学、接触力学、机械结构及实时控制等基础物理问题。没有任何单一技术路线统治全场,反映出机器人领域的多元发展态势。

05


结语:从能力展示走向系统整合

在个人奖项方面,王志东获 IROS Distinguished Service Award,Roberto Martin-Martin 与 Roberto Calandra 获 Toshio Fukuda Young Professional Award,Ralph Hollis 获 Emeritus Keynote Award for Research Achievement。
IROS 2026 的获奖结果并非某种大模型的单独胜利,而是机器人研究向“真实世界持续可用性”迈进的缩影。从长期记忆的理解、复杂动力学的控制,到农田、工厂、水下等具体场景的深耕,机器人正从单一能力的展示者,演变为具备记忆、感知、稳定控制及任务执行能力的完整系统。
【声明】内容源于网络
0
0
AI科技评论
聚焦AI前沿研究,关注AI工程落地。
内容 8980
粉丝 0
AI科技评论 聚焦AI前沿研究,关注AI工程落地。
总阅读260.0k
粉丝0
内容9.0k