

哈喽各位CV实战、毕设科创的小伙伴!持续更新CVPR2026顶会最新实战算法系列!
上期我们吃透了CVPR2026 Highlight视频抠图SOTA模型MatAnyone2,本期带来CVPR2026 NTIRE图像去阴影赛道冠军方案。
图像去阴影是计算机视觉刚需细分场景,广泛应用于实景拍摄、遥感影像、文档扫描、智能安防、图像增强领域。传统去阴影算法普遍存在阴影去除不彻底、亮区过曝、色彩断层、纹理丢失、几何扭曲等致命问题。
本次冠军方案主打语义感知+几何约束+级联渐进细化架构,彻底突破传统算法瓶颈,是2026年低内卷、高落地、效果炸裂的视觉增强高分毕设选题!

一、行业痛点:传统去阴影算法为什么始终落地难?
市面上绝大多数图像去阴影方案,无论是传统OpenCV算法还是早期深度学习模型,都存在无法规避的缺陷,也是毕设高频扣分痛点:
•无语义感知能力:全局统一提亮,无法区分阴影区域与正常暗部区域,极易造成整体画面过曝失真
•缺乏几何约束:忽略物体边缘、光影几何结构,修复后物体轮廓扭曲、边界模糊、画面违和
•单次修复残留瑕疵:单阶段修复无法彻底消除浅层阴影残留,画面存在灰度不均、斑驳噪点
•色彩恢复失衡:阴影区域色彩衰减严重,传统修复易出现偏色、断层、饱和度错乱
•纹理细节丢失:提亮阴影的同时抹平画面原生纹理,修复后画面模糊、质感缺失
针对以上所有痛点,本届CVPR2026 NTIRE冠军方案提出三级级联渐进细化架构,搭配语义与几何双引导机制,实现无损、自然、高精度的图像去阴影效果。
二、冠军算法核心创新架构(CVPR2026官方方案)
本方案基于OmniSR超分增强基线改造创新,将去阴影任务定义为迭代式残差细化任务,通过多阶段逐级修正瑕疵,后序阶段精准修复前序残留误差,整体分为三大核心模块:
1. 语义感知引导模块
通过图像语义特征提取,精准区分有效暗部纹理区域和无效阴影遮挡区域,避免全局提亮导致的画面过曝、细节丢失,实现像素级自适应光影校正,保留原生画面层次。
2. 几何结构约束模块
引入光影几何先验知识,约束物体边缘结构、光影过渡规律,修复过程中锁定物体轮廓、线条结构,彻底解决传统算法修复后几何扭曲、边缘虚化、画面违和的问题。
3. 三级级联渐进细化网络
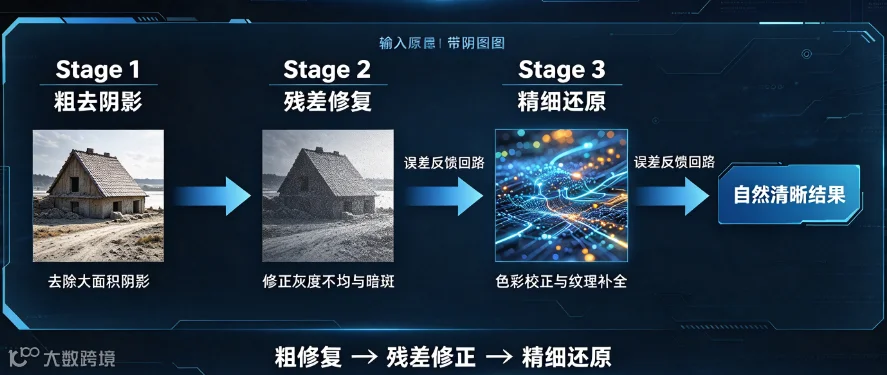
摒弃单阶段粗暴修复模式,采用三阶段迭代优化策略:第一阶段粗去除大面积阴影、第二阶段修复残留灰度瑕疵、第三阶段精细化色彩还原与纹理补全。逐级修正误差,实现零残留、无失真修复。
三、方案核心优势(吊打传统去阴影模型)
•阴影去除更干净:级联迭代机制彻底消除深浅层阴影残留,无灰度斑驳、无局部暗斑
•画面结构零失真:几何约束保障物体轮廓、线条、结构完整,不扭曲、不糊边
•色彩还原更自然:语义引导自适应校正阴影区域色彩,杜绝断层、偏色、饱和度错乱
•细节纹理高保留:精准区分阴影与原生纹理,提亮阴影同时保留画面细节质感
•泛化能力极强:适配日常实景、人像、风景、文档、遥感影像多类场景

四、极简可落地实战代码(本地可直接运行)
基于官方级联细化逻辑精简适配,保留核心语义+几何约束+三级迭代修复能力,适配学生设备,可直接用于毕设答辩演示:
python |
五、高分毕设创新点(可直接写入论文)
•多级迭代修复创新:打破传统单阶段修复局限,采用三级级联渐进架构,逐级修正阴影残留瑕疵,修复精度大幅提升
•语义感知修复创新:引入语义引导机制,精准区分阴影区域与正常暗部,避免全局提亮导致的画面过曝与细节丢失
•几何结构约束创新:结合光影几何先验约束修复过程,保障物体结构、边缘轮廓完整性,解决修复失真扭曲难题
•残差误差修正创新:后序阶段针对性修复前序残留误差,实现精细化画质优化,彻底消除色彩断层、斑驳噪点
•场景落地创新:适配多类真实视觉场景,可落地于文档优化、航拍遥感、实景影像、安防图像预处理,工程价值极高
六、高阶评优拓展方向(竞赛/优秀毕设加分)
•引入PSNR、SSIM、NIQE量化指标,构建多场景数据集对比实验,量化修复效果优势
•开发可视化GUI系统,实现图片导入、一键去阴影、前后对比、批量导出全功能
•融合语义分割网络,强化复杂场景阴影精准识别,提升重叠阴影、局部阴影修复精度
•拓展视频去阴影功能,实现短视频逐帧光影优化,解决动态画面闪烁、阴影残留问题
•添加消融实验,逐级验证三级级联模块、语义几何双引导的有效性,提升论文学术严谨度

七、项目总结
本期实战落地CVPR2026 NTIRE图像去阴影冠军方案,依托三级级联渐进细化架构+语义几何双引导机制,完美解决传统算法阴影去除不彻底、结构失真、色彩断层、细节丢失等核心痛点。
该项目作为2026顶会最新冠军算法,选题新颖小众、查重率极低、技术架构完整、实验效果直观,既有学术深度,又有极强的工程落地性,是计算机视觉、图像处理专业冲刺优秀毕设、科创竞赛的顶级选题。
下期预告:CVPR2026 最新|LoFA个性化视觉生成快速适配算法,无需大量微调,实现定制化图像生成。