


近日,全球机器人领域重要学术会议IROS(IEEE/RSJ智能机器人与系统国际会议)在美国匹兹堡举行。BrainCo强脑科技团队携Revo 2、Revo 3灵巧手及灵巧操作数据采集方案亮相,与来自全球的机器人研究者和产业团队围绕灵巧操作、触觉感知、具身数据等方向展开交流。
当机器人开始进入更复杂的真实场景,行业对“灵巧”的要求也在不断提高。从完成抓取,到感知接触状态,再到学习人类的精细操作,机器人如何真正用好一双“手”,正在成为具身智能持续探索的重要方向。
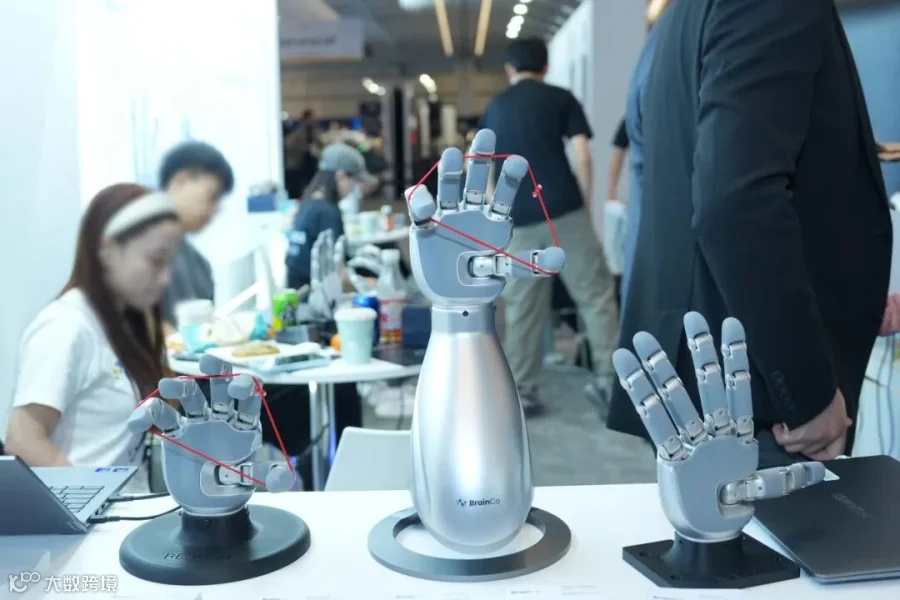
此次IROS现场,强脑科技带来的几项技术进展,也围绕这一问题展开。
Revo 3拥有21个主动自由度,在运动能力进一步提升的同时,也将感知深入到机器人与物体发生接触的最前端。此次展示的视触觉版本采用全掌压阻阵列触觉与指尖视触觉结合的方案,其中全掌分布336个压阻触觉点,指尖视触觉引入约2000个视觉标记点。
当机器人手指与物体接触时,指尖会随之产生细微形变。视触觉系统通过捕捉视觉标记点的变化,获取更加细致的接触信息;与此同时,覆盖手掌和手指的阵列触觉持续感知压力等信息。不同维度的感知相互配合,为机器人判断接触状态、完成更加精细的操作提供基础。

Revo 3采用全直驱、可反驱设计,让灵巧手能够根据实时接触情况持续调整动作与力度。当机器人面对不同形状、软硬和材质的物体时,运动与感知之间更紧密的配合,也为精细操作提供了更多可能。

要让机器人进一步掌握丰富的灵巧操作,还需要将人的操作经验转化为可以用于机器人学习的数据。
人类拧开瓶盖、整理衣物、使用工具时,手指角度、手腕姿态、接触位置和力度始终处于连续变化之中。如何把这些自然发生的动作完整记录下来,并同步保留动作过程中的视觉、触觉等信息,是具身智能训练中的重要课题。
此次一同亮相IROS的灵巧操作数据采集方案,就围绕这一需求展开。高精度人类数据采集手套能够同步采集21自由度关节角度、手部位姿、全指触觉与腕部视角等多模态信息,在尽量减少对人手自然操作影响的同时,记录操作过程中动作与接触的变化,为机器人学习人类灵巧操作提供更丰富的数据支撑。
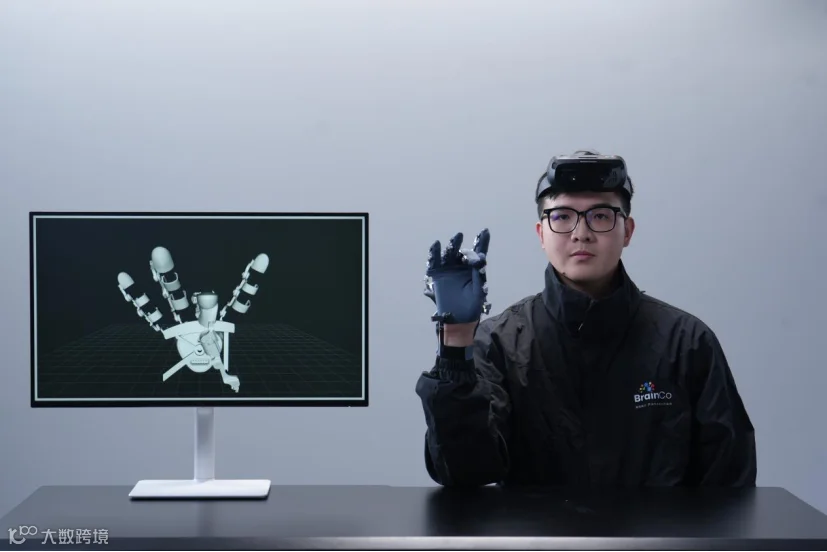
从灵巧手本体,到更加细致的触觉感知,再到灵巧操作数据,围绕机器人如何更好地使用“手”,不同技术环节正在进一步连接起来。
展会期间,各顶级学府和行业头部公司的工作人员来到BrainCo强脑科技展位,围绕灵巧手、触觉感知、数据采集等技术方向进行了交流。
BrainCo强脑科技持续推进机器人手部运动、感知与数据采集能力的迭代。随着机器人面对的任务越来越复杂,如何感知更细微的接触变化、获取更丰富的操作信息,并将这些能力进一步用于机器人的学习与执行,也将成为灵巧操作持续深入的重要方向。

