


11 月 15 日实施!
近日
北京市表决通过新修订的
《北京市无人驾驶航空器管理规定》
进一步严密管控举措
全面排查安全隐患
加强首都地区空域安全管理

随着无人机应用普及
黑飞、扰航、隐私窃取
潜在恶意攻击等
安全隐患日益凸显
除了政策管控
如何从技术上加强管理?
近日,中国电信人工智能研究院(TeleAI)牵头,联合包括央企、高校、部队等在内的多家单位共同起草,提出《反无人机视觉智能感知系统通用技术要求》团体标准,经中国图像图形学会标准化技术工作委员会审定核准,批准正式发布。
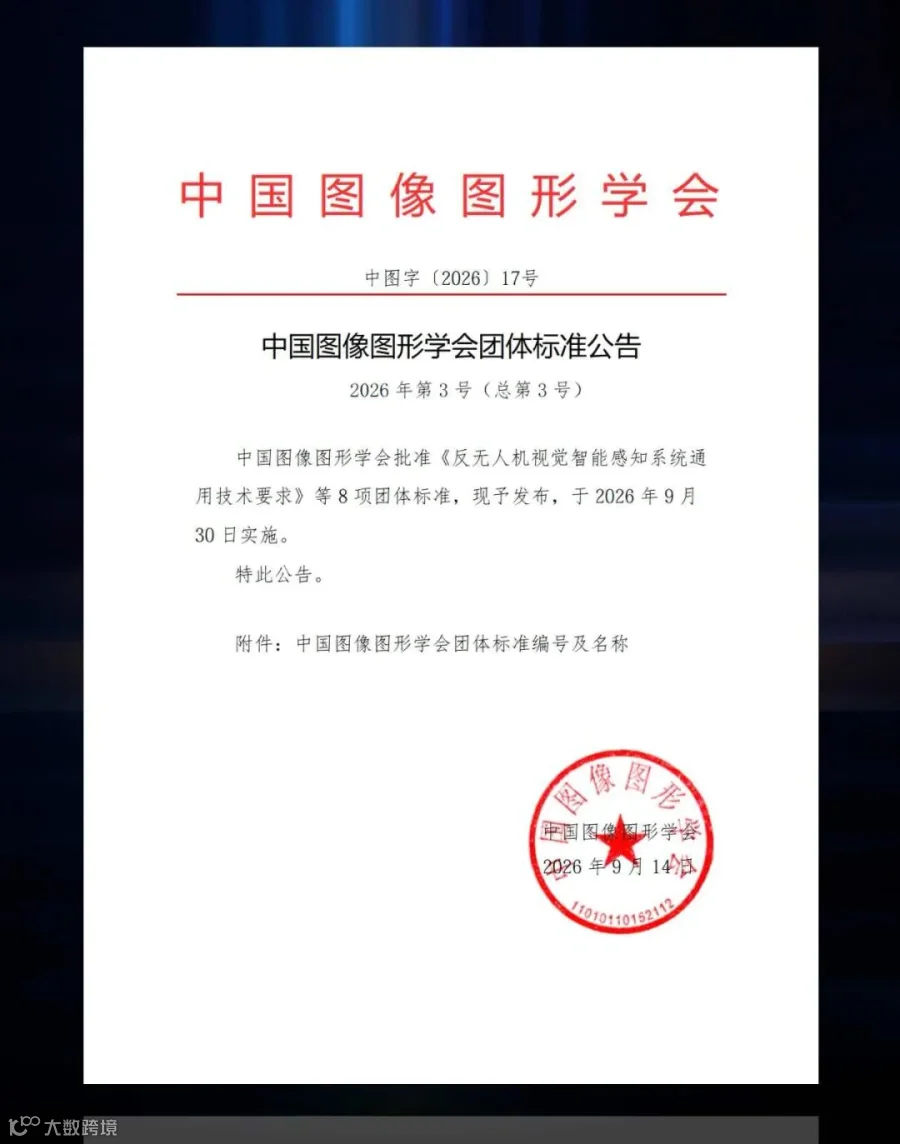
此项标准为反无人机视觉智能感知系统建立了一套更加明确的技术规范,将 AI 治理的安全、可信、可追溯原则嵌入技术指标体系,填补了反无人机视觉智能感知这一新兴技术领域长期缺乏专门技术规范的空白,为临地安防领域的防护装备研发、选型与验收提供了统一技术标尺。
一套标准的形成,并非一蹴而就,背后是对技术问题持续多年的追问:面对一架“小、快、远、难看清”的无人机,究竟怎样才能精准、稳定地识别它?
在实际环境中,无人机视觉感知面临着多维度的挑战:
[ “动”].
目标飞得快、尺度又不断变化,检测和跟踪本就容易吃力,再叠加运动模糊,目标特征还会被进一步削弱。

[ “远” ] .
探测距离一拉长,目标在画面中的成像细节和分辨率就会下降,小目标更难被准确识别。

[ “乱” ] .
楼宇、山地、海面、云层等复杂背景,加上昼夜交替带来的光照变化,都可能让目标和背景混在一起,难以区分。

这些因素叠加在一起,使现有视觉感知产品在复杂气象、极端光照等场景下更容易出现误报率升高、跟踪丢失等问题。围绕这些挑战,TeleAI 团队在国际上首次提出 Anti-UAV 学术问题,并持续开展体系化研究。
其中包括,首次系统性提出了无人机跟踪与意图理解(UTIU)新任务,在实现稳定目标跟踪的同时,对无人机的运动状态和潜在意图进行联合感知与描述。针对现有反无人机研究将任务简化为“已知目标的跟踪问题”、严重偏离真实应用场景这一核心局限,首次系统性地提出了无先验信息条件下的复杂场景无人机感知与防御问题。

相关成果已发表于 TPAMI、CVPR 等国际顶级期刊和会议,并获得多项国家发明专利授权,并在 CVPR PBDL Workshop 低照度目标检测与实例分割挑战赛中获得冠军。

然而,技术要想真正被产业共同用起来,还得能够走出“论文”本身。
多年来,TeleAI 在 CVPR、ICCV 等人工智能领域顶级国际会议组织了四届 Anti-UAV Workshop & Challenge 国际研讨会与挑战赛,并面向全球发布覆盖云层、楼宇、山地、海面等复杂场景,及快速运动、离焦模糊、尺度变化和多尺度目标等情况的大规模红外反无人机数据集与评测基准。
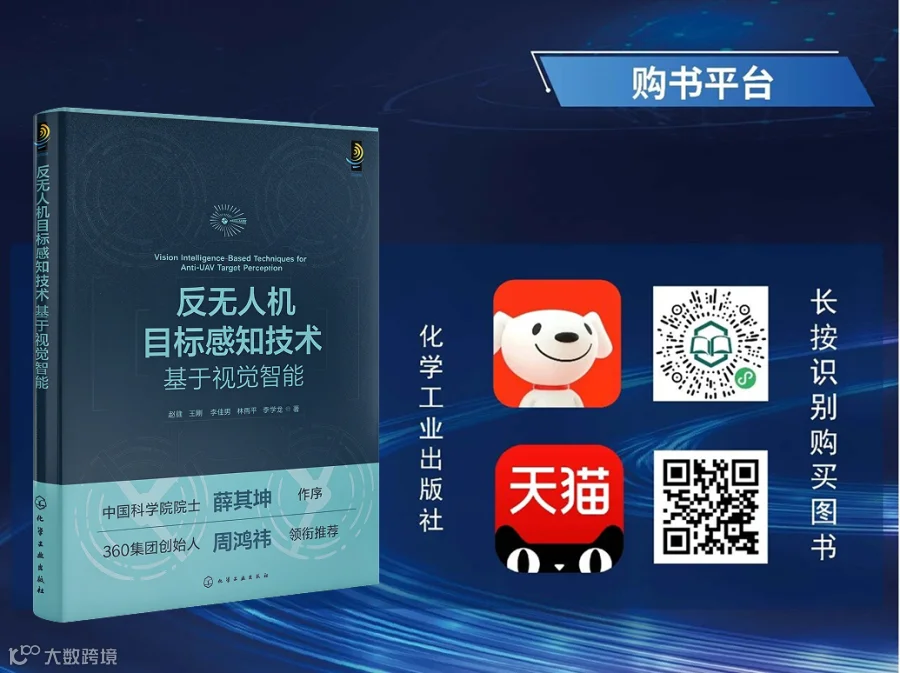
不仅如此,TeleAI 还将多年研究成果进一步沉淀为学术专著《反无人机目标感知技术:基于视觉智能》,并结合 TeleAI 自研的新一代通信网“智传网(AI Flow)”,推动相关技术走向实际应用。
目前,相关技术已在重大活动安保、机场和关键基础设施防护等场景实装部署,相关创新项目还获得“挑战杯”首都大学生课外学术科技作品竞赛“揭榜AI”人工智能+专项赛道特等奖,实现了从理论方法、算法模型到装备产品的完整链路贯通。
