


在制造工厂、仓储物流和生产车间里,叉车与人员、货架、设备以及其他车辆持续发生高频交互。传统叉车防撞方案多基于固定距离实现预警:人员闯入预设区域,系统触发声光告警,风险加剧后执行限速、制动。该模式虽能缓解部分盲区隐患,但面对日趋复杂的人车混流工况,仅依靠固定距离阈值,已经难以还原现场真实风险水平。

安全判断的核心,是人与车辆是否形成冲突轨迹、叉车处于直行、转弯、倒车何种工况、驾驶员是否存在分心疲劳,同时结合作业区域固有风险等级综合评估。第六镜科技将车外盲区感知(BSD)、车内驾驶行为分析(DMS)、分级风险预警、车辆联动控制与安全数据管理结合,使叉车防撞系统升级为动态风险判断体系。


动态安全域:
预警不再只依据固定距离
同样距离叉车3米,人员背向车辆远离,与横穿叉车行驶路径,二者的危险等级截然不同。
第六镜跳出单纯距离判定逻辑,采用面向工业场景训练的专用视觉模型,前端摄像头采集视频, BSD盲区监测持续感知叉车前侧、后侧及转弯区域内的人员和障碍物。画面实时进入镜鉴魔盒,由边缘侧视觉算法完成实时目标检测与分类,为后续目标跟踪、轨迹分析和风险研判提供基础输入。同时结合大模型判断车辆行驶速度、转向姿态、行驶方向、人员运动趋势、相对距离变化、运动轨迹等多维信息,并引入 TTC(Time To Collision) 碰撞预计时间,量化风险紧迫程度。
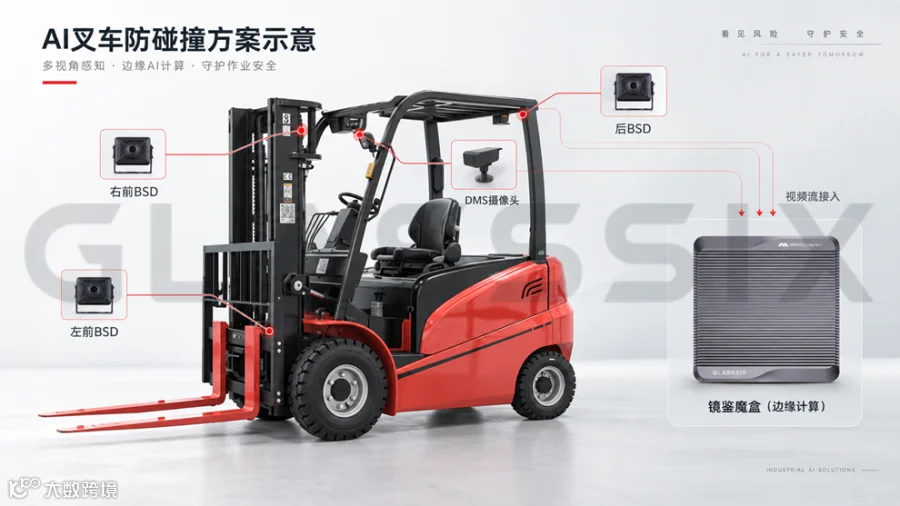
△AI叉车防碰撞方案硬件部署示意
由此,叉车周边不再是静态不变的红黄绿告警圈层,而是随车辆工况实时变化的动态安全域,叠加车辆运动状态分析后,系统由简单的距离触发告警,转变为基于实际碰撞风险的分级预警。

多传感器融合:
视觉与定位能力互补,强化复杂场景感知
工业现场环境复杂,安全体系不能依赖单一传感器完成全部工作。摄像头可识别人员状态、障碍物与现场行为,但易受货架遮挡、粉尘干扰;UWB 定位可输出稳定位置与距离数据,非视距环境下也可感知人员靠近,却无法解析现场实际行为态势。
基于此,第六镜将AI视觉、UWB人员定位和车辆状态数据在边缘侧进行融合。
当人员被货架遮挡,摄像头无法捕捉画面时,定位模块可提前捕捉人员向作业区域靠近的信号;待目标进入视觉可视范围,镜鉴魔盒中的大模型算法进一步甄别目标类型、运动方向,结合车辆工况综合判定是否存在冲突风险,系统再读取叉车当前速度、转向、前进或倒车状态,将三类信息进行融合:
UWB解决“人在哪里”,视觉算法解决“目标是谁、正在怎么移动”,车辆数据解决“叉车正在怎么运行”。
这一机制也能减少传统简单电子围栏中“只要进圈就报警”带来的无效告警。

△多源感知与实时风险研判示意
V2X 厂区移动风险协同:
安全边界从车人交互拓展至全域场景
叉车安全的覆盖对象,不应局限于车辆与人员。
在大型工厂内,同时存在车‑人、车‑车、车‑设备、车辆‑高危区域等多重交互关系。尤其在交叉路口、库门、狭窄通道,两台叉车易被货架遮挡互相不可见,但通过位置、速度、行驶轨迹,系统能够预判二者是否会在同一时间进入冲突区域。
这类能力可以用 V2X(Vehicle-to-Everything)来理解,即把车辆与人员、其他车辆、基础设施和区域规则统一放到同一个安全体系中。
第六镜将单车防撞能力拓展为厂区级移动风险感知能力:依托车辆实时位置、速度、航向、轨迹与区域通行规则,提前识别潜在冲突。即便是双方尚未进入互相可视范围的高危路口,也可提前触发预警与管控,将安全处置前置。
叉车防撞,由此从车载独立安全装置,转变为厂区交通体系内的智能感知节点。

△V2X车车协同防碰撞示意

Near Miss险肇捕捉:
把潜在险情转化为可复盘的管理数据
安全生产管理,不能仅聚焦已经发生的事故。
相较于实际碰撞,工厂日常会产生大量未造成损伤,但已经逼近事故的危险工况,也就是行业所说的 Near Miss 近失事件。
例如叉车和人员在路口近距离交叉、车辆突然急刹、人员快速避让、两辆车在盲区同时进入路口,这些情况虽然最终没有造成事故,却已经暴露出风险正在积累。
第六镜方案具备车辆轨迹记录、报警数据、实时视频和录像回放等基础能力。在算法完成一次风险判断后,不仅输出“是否报警”,还可以把当时的目标类别、人员轨迹、车辆状态、风险等级、位置及关联视频同步形成结构化事件数据。
数据持续沉淀后,企业得以跳出碎片化告警,掌握厂区风险的热力分布与演变趋势。
举例来说,某仓库路口一月内频繁发生近失事件,根源除驾驶员操作疏漏外,还可能来自路口视野设计、通行动线、限速机制这类结构性短板。
平台承担的就不只是数据存储,更逐渐搭建起:事件发现—证据留存—风险分析—管理优化的闭环管控体系。

△AI+叉车防碰撞方案演示

AI深度介入:
基于场景的车辆行为控制
识别危险并不等于消除危险。
叉车AI系统真正进入工业现场,还有一个关键环节:如何把算法输出转化成车辆动作。
如果系统只是发出声音和灯光提醒,最后一道安全防线仍然完全依赖驾驶员。在人员突然横穿、视线遮挡或者驾驶员疲劳等情况下,留给驾驶员的反应时间可能很短。
因此,第六镜构建了“感知—计算—决策—执行”的分层链路,让视觉算法不直接控制刹车。
摄像头、DMS、UWB及车辆接口采集数据;镜鉴魔盒在边缘侧运行BSD、DMS等算法完成实时推理;风险决策模块综合目标轨迹、TTC、驾驶员状态、车速和区域规则输出风险等级;车辆控制接口将对应指令传递给声光报警、限速或制动单元。

△叉车驾驶第一视角风险感知演示
不止于单一报警能力,AI 深度融入叉车安全运行全链路。

未来延伸:
建立叉车、AGV、AMR共同遵守的“交通规则”
随着智能物流不断普及,未来厂区里的移动设备不会只有人工驾驶叉车。
无人叉车、AGV、AMR和物流机器人会与人工车辆长期共存。届时,一个更复杂的问题会出现:不同类型的移动设备怎样在同一空间里协同行驶?
第六镜正在尝试将现有的AI视觉、人员定位、车辆感知、边缘计算和安全生产智能体能力进一步延伸到混合车队场景,让人工叉车、AGV和AMR能够进入同一套安全管理体系。
这个阶段真正需要建立的,是一套共同遵守的“交通规则”:谁在路口具有优先权,哪辆车需要减速,人员进入后哪一类设备先停,临时障碍出现后不同车辆如何重新组织通行。
这代表叉车安全正在由单车智能继续向群体协同演进。

如果把第六镜目前的叉车主动安全能力重新归纳,这套体系已超越单一的摄像头识别或电子围栏,形成一条更完整的技术链:
多源感知 → 动态风险判断 → V2X协同 → 主动控制 → Near Miss分析 → 数据管理平台→ 策略优化
这也是第六镜对 AI + 叉车防碰撞方案的理解:一套具备实际价值的安全系统,要持续感知厂区内人、车、空间之间动态变化的风险关系,把隐性风险转化为可落地、可优化的管理依据。
往期推荐

