



导语:
一个反直觉的事实:一台机器人独立完成了一场化学实验,而在后训练阶段,其使用的真机遥操作数据为零。
这场实验包含24个连续动作,涵盖开瓶取样、药勺转移、滴管吸液、玻璃棒引流及摇匀观察等步骤。过程中涉及三种工具频繁切换、双手多次协同,每一步均要求毫米级定位与稳定力控。而支撑这台机器人掌握上述技能的,仅是数百条无本体数据。
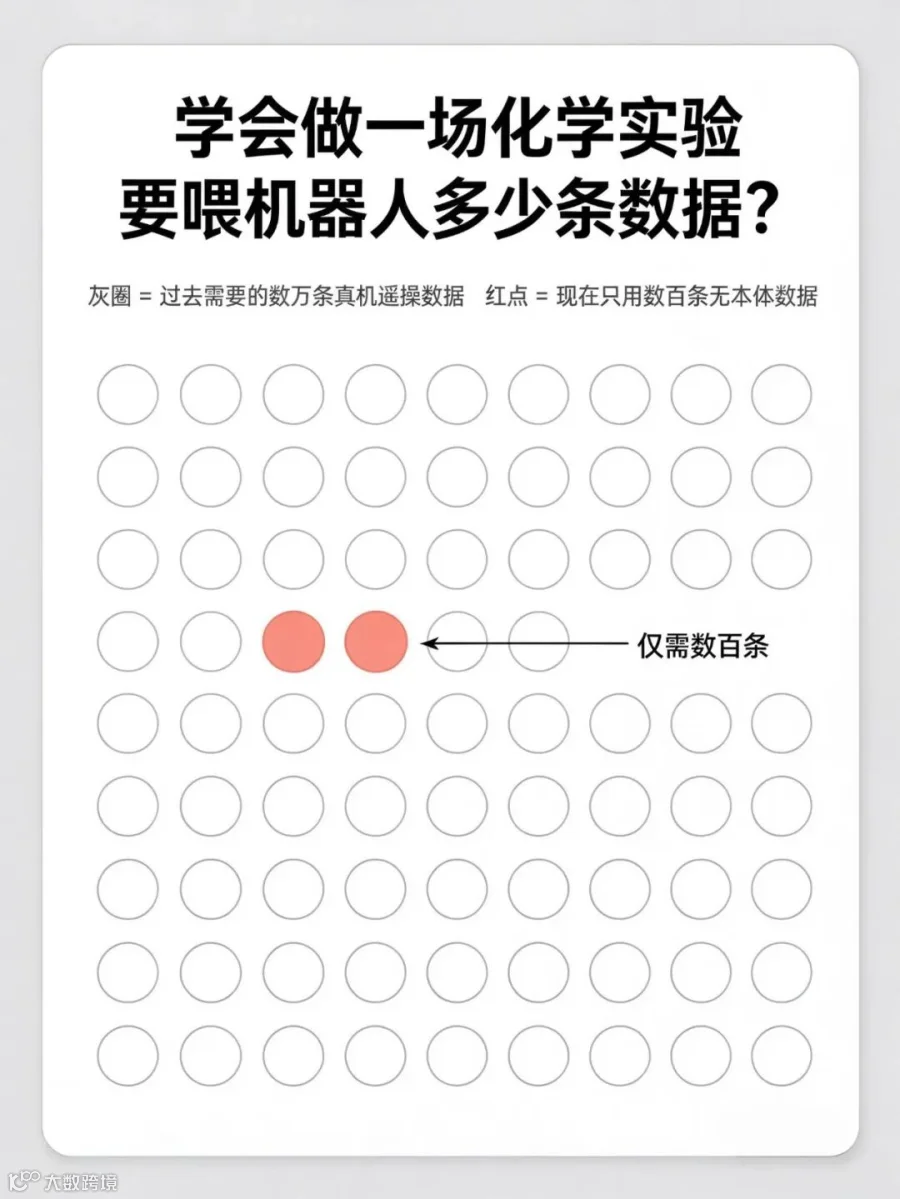
以往的行业标准路径是操作员通过外骨骼远程遥控真机,逐帧“教学”。训练一个可用的基础模型通常需数万至数十万条数据,真机遥操作数据的市场报价长期维持在每小时500至1000元。高昂的成本使得传统模式难以持续。
9月2日,自变量机器人发布的TwinDEX系统,为这一困境提供了新的破局思路。
01
01
真机遥操作的隐形成本与局限
要理解TwinDEX的价值,需先审视具身智能数据金字塔塔尖最昂贵的一层——真机遥操作数据。
真机遥操作数据价值显著:操作员通过外骨骼或遥操系统实时控制机器人,传感器全程录制,数据完整且准确。过去几年,特斯拉Optimus依托工厂真机采集,Figure AI通过Index平台众包第一视角视频,均在争夺此类高质量物理交互数据。
然而,其局限性同样突出。每个采集工位需配置机器人本体,产能受限于设备数量和使用时间。京东科技集团副总裁何贺曾指出,员工带机器人工作8小时,有效数据往往仅1小时,算上电费、场地和人工,成本高企。
更关键的是规模化天花板。真机数据依赖真实场景,不同场景间难以复用,且存在运动学差异,数据迁移需额外对齐。中信证券研报显示,2025年国内预计产出70万小时以上真实数据,但到2028年国内累计采用本体数量仅接近8000台。即便满负荷运转,与千万小时级的需求相比仍存在数量级差距。
因此,行业目光转向“无本体数据”:利用可穿戴设备、第一视角相机、数据手套等轻量化工具记录人手操作,不绑定机器人本体。这条路线的采集成本可降至真机数据的三分之一至二分之一。
但问题随之而来:人手与机器手在关节结构、运动范围及接触方式上存在差异,直接迁移可能导致精度损失。此前,无本体数据多用于预训练阶段学习通用表征,落地具体任务时仍需真机数据“兜底”。TwinDEX的切入点,正是解决这一“兜底”难题。
02
02
从“人手到机器手”的翻译难题破解
自变量选择了一条非传统路径:不从采集端适配机器人,而是从最终执行效果出发,反向设计采集端。
TwinDEX由一对孪生三指九自由度灵巧手组成:一个可穿戴用于采集,一个装在机器人上用于部署。两者在自由度、关节轴、连杆比例上保持一致,接触材料、几何特性及表面触感匹配,并配置对应触觉传感器。简言之,采集员戴手套动作时,机器人手的“感受”与操作员几乎一致,实现“所采即所得”,无需复杂的数据迁移映射。
在构型上,TwinDEX采用三指九自由度(其中七个主动自由度)设计。测试表明,拇指、食指和中指的协同可覆盖生活和工业场景中大多数核心操作,是灵巧操作的“最小可行性解”。这种设计在灵巧性、可靠性和成本之间取得平衡,利于规模化复制。
数据效率提升显著。评测显示,TwinDEX无本体数据采集效率是真机遥操作的5.3倍,训练模型时无本体数据近乎可100%替代真机数据。可穿戴三指外骨骼使采集脱离机器人本体和固定场地,“一人一桌一套设备”即可构成完整采集单元,支持并行扩展。
展示中,TwinDEX一镜到底完成了旋拧试剂瓶、药勺取样、滴管吸液挤压、玻璃棒引流摇匀等24个子动作。其中,旋拧瓶盖依靠指端侧摆而非手腕旋转;玻璃棒引流时一手稳定棒体,另一手沿棒面缓慢倒液并维持接触约束。这些涉及精细抓取、工具使用、双手协同及接触力控制的复杂动作,过去被视为真机遥操作数据的“专属领域”,如今完全由无本体数据训练而成,并直接部署成功。
03
03
产业链关键环节的连锁反应
TwinDEX的意义超越技术演示,可能重塑具身智能数据产业链。
采集侧:从“建工厂”转向“铺设备”。过去一年,全国建成投用具身智能训练场超70家,另有40多家在建或规划,多为重资产投入。TwinDEX的分布式方案无需每个单元配备完整机器人,可穿戴设备即可生产有效数据,推动数据采集从集中式工厂向分布式生产扩展。
训练侧:重构后训练成本。此前无本体数据主要用于预训练,TwinDEX验证了其独立支撑后训练的可能性:仅用数百条数据即可完成复杂任务策略学习,将数据需求量从数万条降至数百条,大幅压缩时间和成本。
应用侧:降低场景准入门槛。自变量机器人创始人兼CEO王潜指出,具身智能下一阶段竞争本质是数据闭环构建与模型进化能力的竞争。TwinDEX解除数据采集对机器人本体和场地的限制,加速机器人在实验室、工厂、家庭等场景的任务扩展与试错节奏。目前,自变量已逐步进入工业制造、物流、养老等领域,其跨行业应用推进得益于这套高效闭环。
04
04
巨头财经思考:机器人干活,不必先有机器人
过去,具身智能数据竞赛隐含前提认为:数据质量取决于其离物理世界的接近程度。真机数据因包含完整物理交互信息被视为最“真实”,而无本体数据需真机数据对齐微调。
TwinDEX对此提出挑战。当采集端和执行端在运动学、接触力学和视觉上保持高度一致时,无本体数据携带的物理信息足以支撑灵巧操作策略训练。数据质量的决定因素从“有没有机器人本体”转变为“采集端和执行端有多接近”。
这一转变商业含义清晰:灵巧操作训练不再必须从部署机器人开始。数据采集门槛从硬件密集型转向可穿戴、分布式,单人单桌即可成为数据生产节点。对于希望快速迭代灵巧操作能力的团队而言,这是一个值得重新计算的起点。
当然,范式切换并非一蹴而就。无本体数据行业标准仍在建立,不同任务对精度要求各异,从实验室到产线仍有距离。但方向已明:让机器人学会干活,不一定非要先有一台机器人。
部分参考文献:
1. 《未来智造局|具身智能数据加速“上量”,如何定义“好数据”?》
2. 《无需操控真机,自变量发布TwinDEX灵巧操作手》
3. 《今年最难的机器人Demo,“机器人含量”为0》
4. 《自变量机器人完成10亿元A++轮融资》
5. 《数据成最大短板 具身智能赛道打响数据争夺战》