

Transformer与卡尔曼滤波的融合,正成为时序状态估计领域破解“长程建模弱、物理约束松”痛点的核心路径,在多传感器追踪、动力系统辨识、信号降噪等场景展现出显著优势。
本文整理了10篇Transformer+卡尔曼滤波相关的最新前沿论文,正在做相关课题的伙伴可以直接下方领取论文及代码(部分包含),搭基线、找改进点、扩实验方向都能直接用上。
长按识别下方二维码,回复【trans卡尔曼】
无偿领全部论文合集及项目代码
CT-ESKF: A General Framework of Covariance Transformation-Based Error-State Kalman Filter
基于协方差变换的误差状态卡尔曼滤波通用框架
文章内容
针对不变扩展卡尔曼滤波在全局与机体混合观测场景下难以保持轨迹无关性的问题,提出CT-ESKF通用滤波框架。论文证明了不同误差状态定义下卡尔曼滤波器的协方差传播具有等价性,通过协方差变换机制统一各类误差状态滤波算法,可适配多坐标系观测融合场景。在车载与机载INS/GNSS/里程计组合导航实验中,引入协方差变换的EKF在大初始姿态误差下,收敛速度与估计精度均显著优于传统EKF和各类InEKF变体。

Domain-Decomposed Lagrangian Data Assimilation for Drifting Sea-Ice Floe Dynamics
面向漂移海冰浮冰动力学的域分解拉格朗日数据同化方法
文章内容
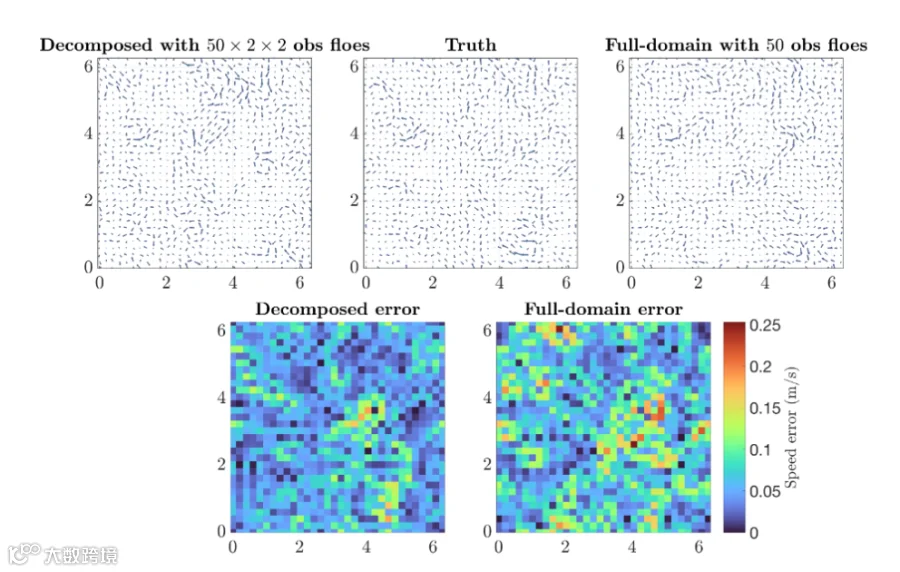
针对海冰浮冰离散元模拟计算量高、全局集合数据同化难以扩展的问题,提出域分解拉格朗日数据同化框架。该方法将计算域划分为独立子区域,各子域内部署集合变换卡尔曼滤波同化局部浮冰观测数据,再通过高斯加权平滑融合得到全局一致的海洋流场。数值实验表明,该方法在同等观测规模下,NRMSE与模式相关系数均优于全局同化基线,同时具备天然并行性,计算开销更低。
Driver Attention Area Recognition With Enhanced Generalizability and Efficiency Based on Improved Kalman Filtering and Transformer
基于改进卡尔曼滤波与Transformer的泛化性与效率增强型驾驶员注意力区域识别
文章内容
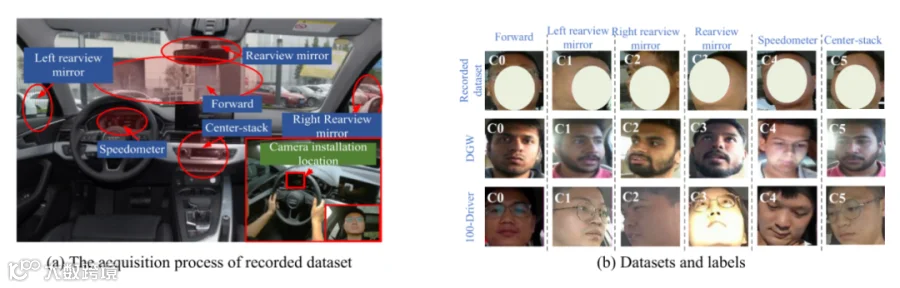
针对驾驶员注意力区域识别模型跨场景泛化性差、实时性不足的问题,提出DAARF-TK识别框架。框架采用自适应无迹卡尔曼人脸地标滤波算法,缓解遮挡、大角度转头、模糊场景下的特征波动;同时通过高效注意力机制与令牌降维模块优化Transformer结构。跨数据集测试显示其准确率显著优于各类基线,驾驶模拟器实时验证达37.68 FPS,兼顾识别精度、泛化能力与运行效率。
↓↓听说在下方一键三连的都Accept了🌝


