


作者丨邓哲敏
编辑丨齐铖湧
▎Humanoid Badminton: Bringing Athletic Robots from the Lab to the Court
01
为什么偏偏是羽毛球

02
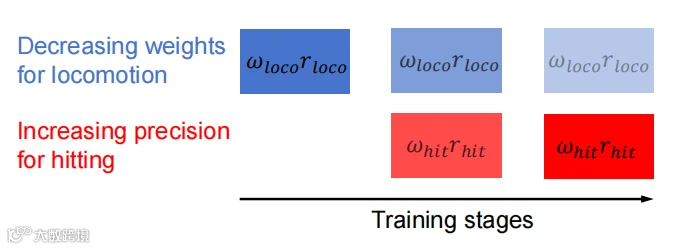
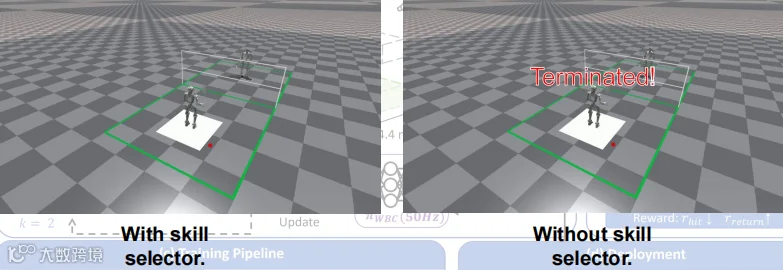
小脑先练步法与挥拍

03
大脑上场学会算球

- 主智能体(Main Agent):提升整体表现;
- 主力陪练(Main Exploiter):主动寻找主智能体弱点;
- 联盟陪练(League Exploiter):引入多样化策略。

04
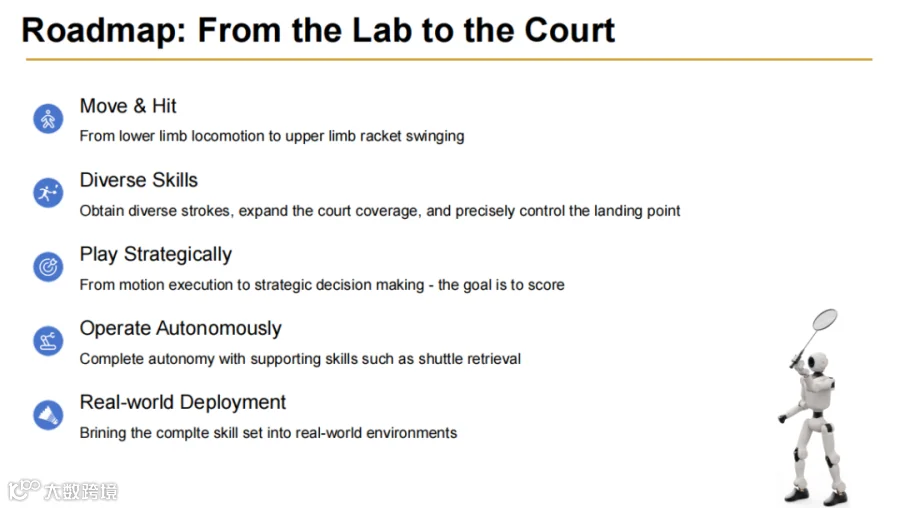
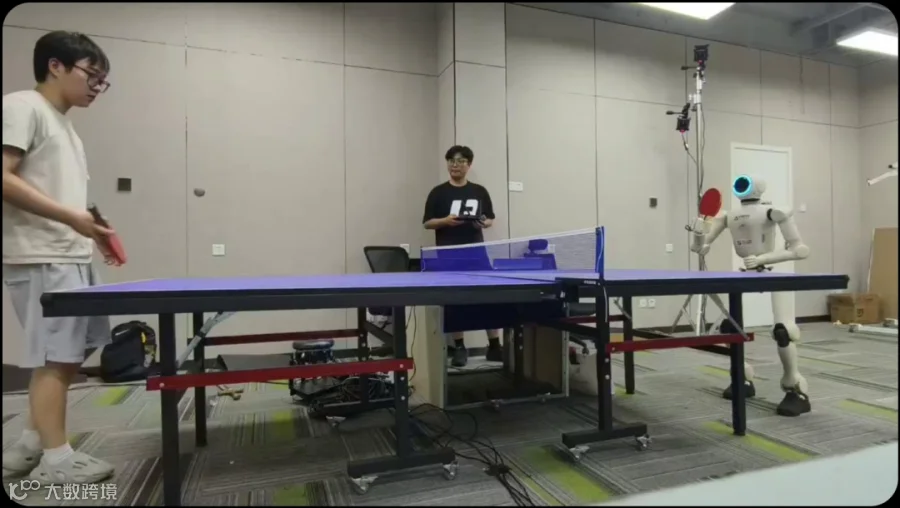
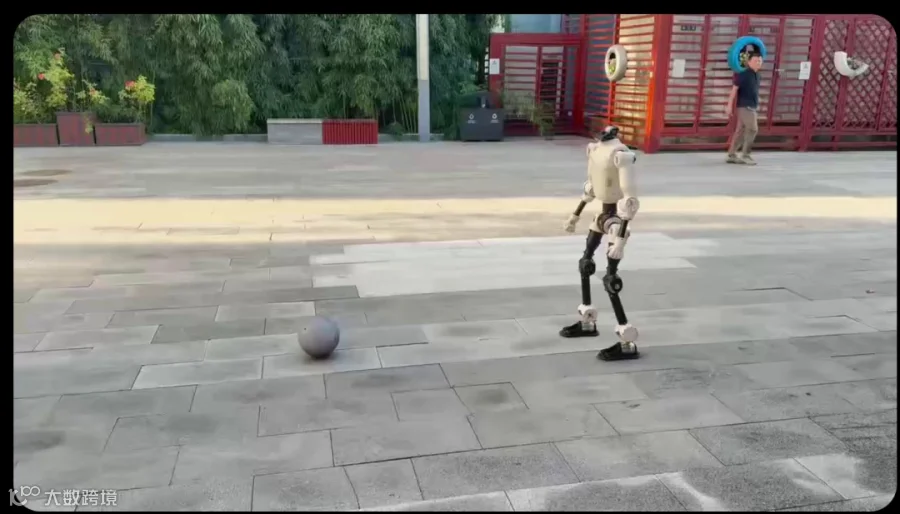
从实验室到球场


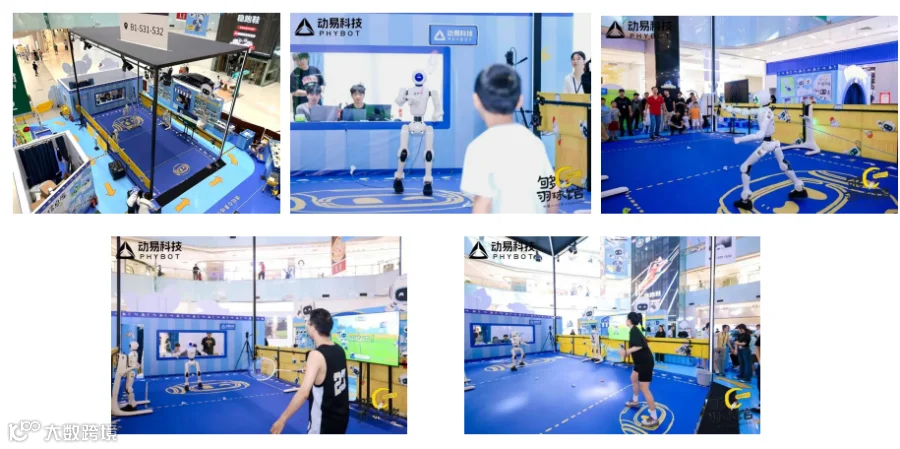
05
- 人类先验至关重要:有效利用人类运动数据比单纯扩大数据规模更关键。
- 竞争驱动提升:人类先验提供基础,但与强对手的实战博弈才能带来策略层面的进化。
- 超越纯仿真:需结合系统辨识、世界模型甚至真机强化学习,以应对现实世界的复杂性。
- 工程与算法并重:硬件迭代、低延迟控制及微调对最终性能影响巨大。
- 系统级思维:运动智能不仅是算法问题,更是策略、自主性、可靠性与真实世界运行能力的系统集成。
06
现场问答
▎Q:在刚才的视频里,和羽毛球机器人对打时,它用的是外部感知吗?一共用了多少个摄像头?球速有多快?
▎Q:你提到技能选择器会观测球的状态,还提到了对手状态,这个对手状态具体是什么?
▎Q:真实世界里有空气阻力这样的空气动力学效应,你们在仿真器里也模拟了吗?
▎Q:从仿真到真实世界,你们做的是零样本迁移,还是用了其他方法?
▎Q:如果想让机器人更快、更有竞争力,尤其是面对羽毛球里的杀球,你会怎么做?
▎Q:实际实时运行时,你们用的是动捕,还是端侧相机?