


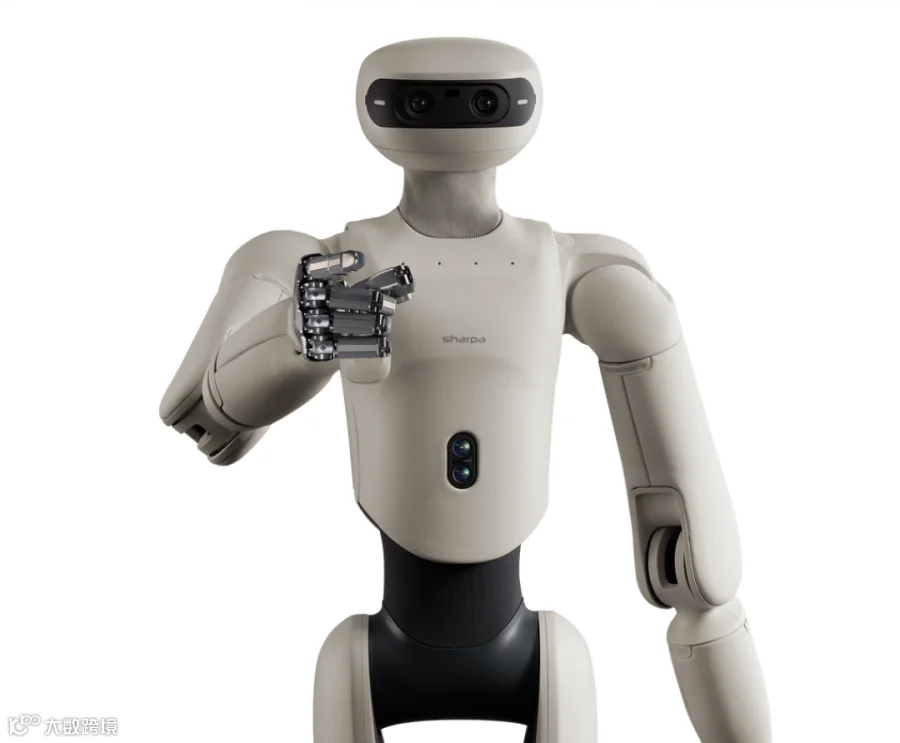
具身智能创业公司Sharpa(禾赛科技创始团队再出发)在IROS期间发布了首款全自研通用人形机器人D01、新一代灵巧手W02及外骨骼数据手套AE01,正式展示其“手、身体、数据入口”的全栈能力。
此次发布旨在回应具身智能赛道的核心命题:机器人如何摆脱演示场景,产生真实商业价值。Sharpa通过硬件本体与数据采集闭环的结合,试图解决高质量操作数据获取难的问题。
IROS新品解析:构建触觉感知闭环
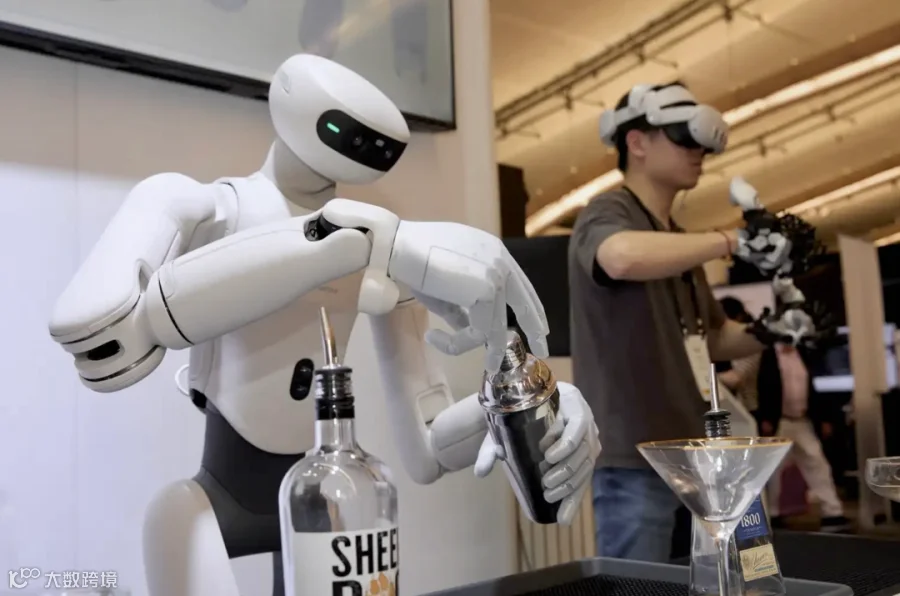
D01:一体化触觉感知灵巧操作机器人
D01的设计核心围绕灵巧操作展开,具备以下关键性能指标:
- 运动性能:手臂载荷自重比接近1:1,最大末端执行器速度超10.5m/s,通信频率1000Hz,重复定位精度0.2mm。
- 结构设计:球形腕关节采用1:1人体尺度设计,兼顾高速动态任务(如接棒)与精细作业余量。
- 触觉系统:电子皮肤覆盖全身,上半身触觉采样率100Hz,力感知范围0.1—20N,分辨率0.2N。
D01的核心突破在于将触觉从单纯的异常检测升维为动作调整的一部分。视觉负责预判位置,而触觉实时反馈接触状态(如滑动、受力变化),使机器人能在毫秒级时间内调整姿态,应对复杂物理交互。

W02:轻量化全触觉灵巧手
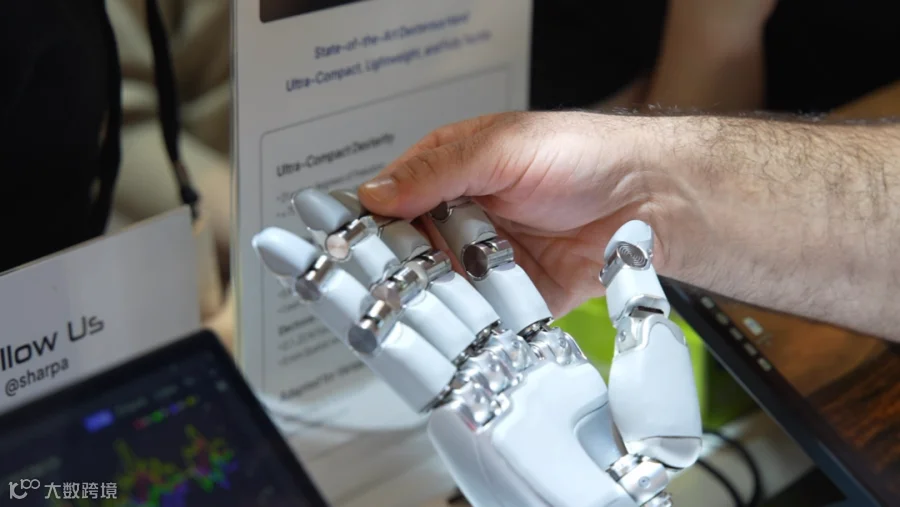
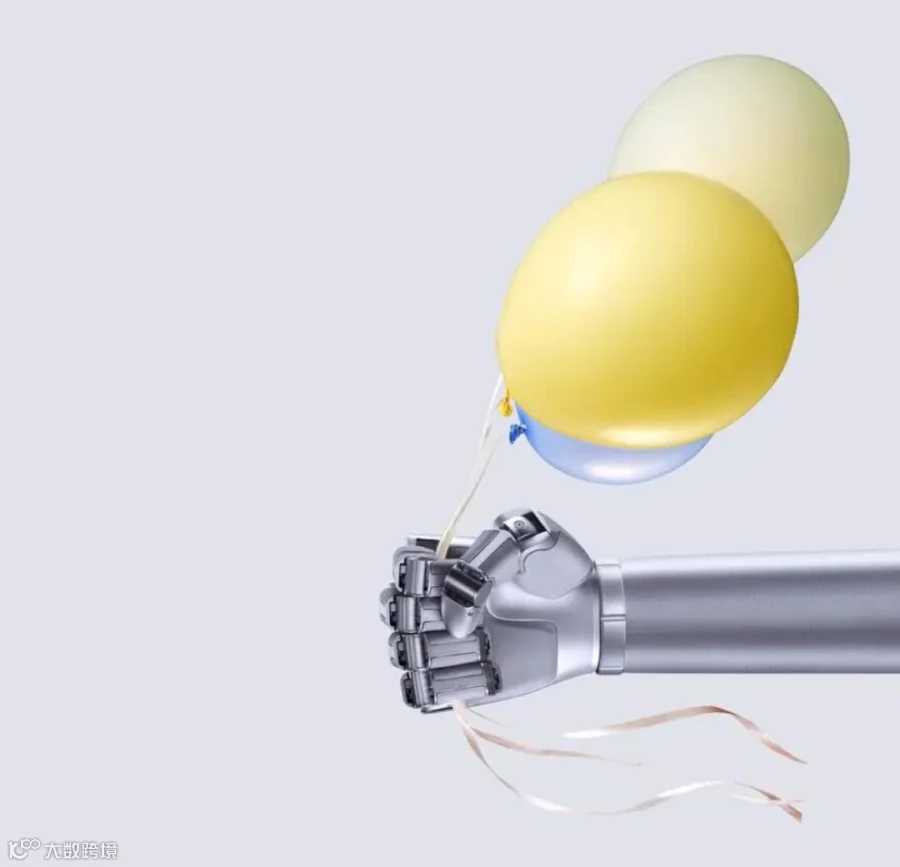
新一代W02灵巧手在结构上做了减法与优化:
- 自由度优化:主动自由度由22个减至21个,移除使用频率低的小指根部CMC自由度,降低机械复杂度与失效风险。
- 紧凑轻量化:整手尺寸缩小约30%,重量降低,前臂负载下降,更易适配人类工作空间。
- 全手触觉覆盖:实现“零抓握半径”,指尖配备高分辨率视觉触觉传感器(力感知5mN—30N,空间分辨率1mm),手掌区域覆盖电子皮肤。机器人可同时获取指尖、手指和手掌的接触信息,提升对细小物体及连续手内操作的处理能力。

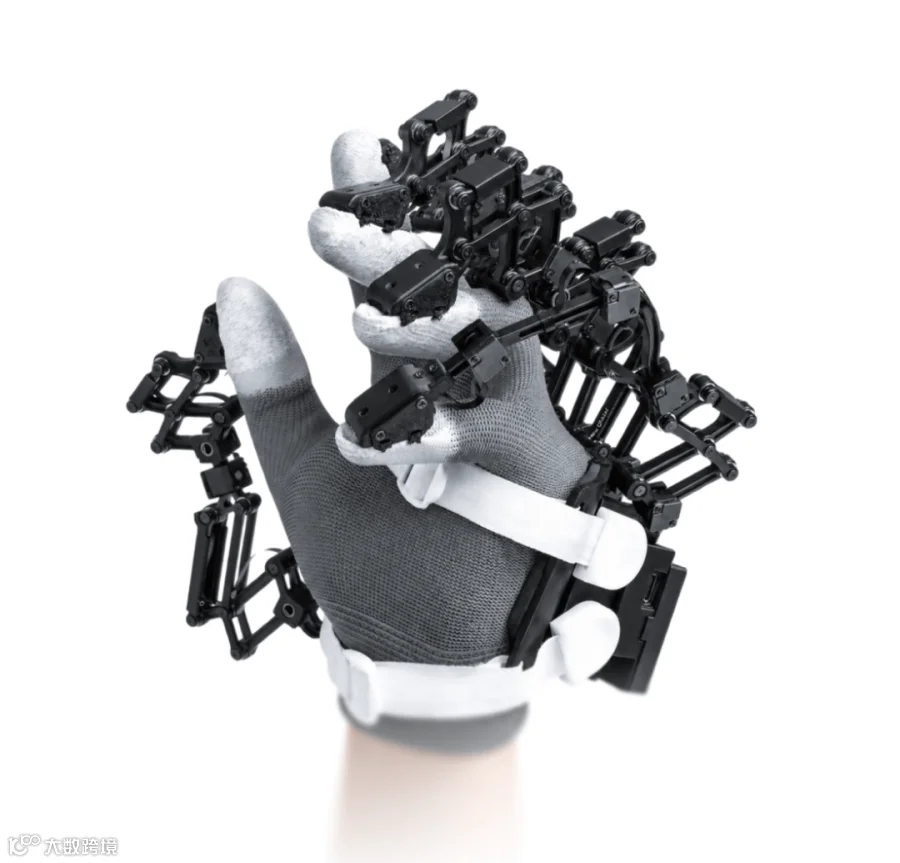
AE01:高保真外骨骼数据手套
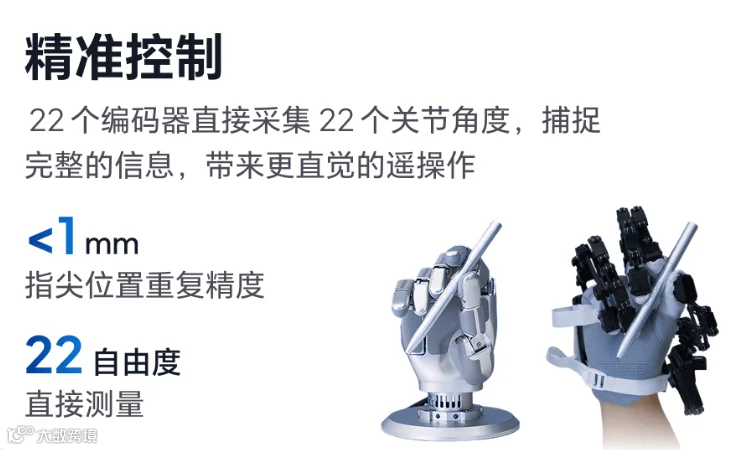
AE01主要用于精准遥操作与第一视角数据采集:
- 双向反馈:通过22个编码器捕捉操作者自然手部动作并实时映射至机器人;同时将机器人端的触觉状态反馈给操作者,形成“动作输入-触觉反馈”的双向闭环。
- 数据价值:不仅记录动作轨迹,更完整保留接触过程中的力度、滑动及修正动作,降低人机映射与多模态数据同步门槛,为模型训练提供高质量物理经验数据。
技术架构:从触觉控制到世界模型
Sharpa的技术体系围绕接触感知、闭环控制和数据学习构建,试图解决传统视觉策略在接触最后几厘米时的局限性。
分层控制策略:CraftNet
针对灵巧操作的不同阶段,Sharpa采用分层处理机制:
- System 2:负责任务理解与长程规划。
- System 1:负责接触前的动作规划。
- System 0:进入接触阶段后,以更高频率处理触觉反馈与精细动作,并将状态信息反馈给上层,实现动态调整。
这种架构改变了控制回路的时间尺度,使机器人能在接触瞬间快速响应物理状态变化。
记忆与推理:WM-Craftnet
最新研究引入了带时间记忆的世界模型(World Synesthesia Model)。该模型结合腕部深度、触觉、本体感知及历史动作,通过循环状态空间模型压缩信息,推断物体当前的几何、接触及运动状态。这不仅让机器人感知“现在碰到了什么”,更能理解“为何变成这样”,形成关于接触状态的内部表征。

商业落地:从Demo到真实场景
Sharpa正将灵巧操作从单一硬件能力扩展为系统能力,并通过真实场景验证其商业泛化潜力。
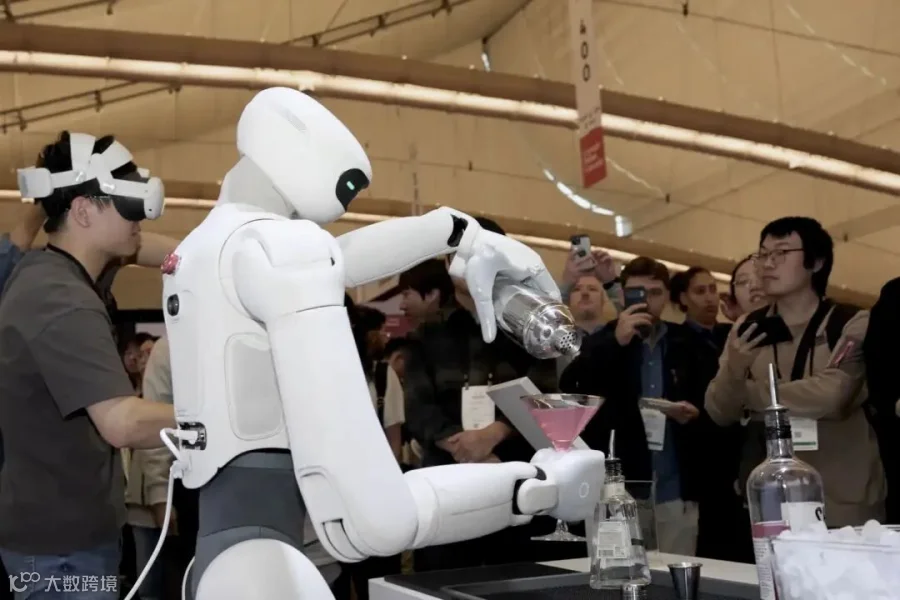
DQ暴风雪机器人餐厅实战
今年8月底,Sharpa与DQ合作的机器人餐厅在上海开业。机器人在无改造环境中,沿用原有设备与流程,独立完成开柜门、套杯圈、接冰、搅拌等55个连续步骤。这一案例验证了其在长程任务拆解、误差累积管理及多模态协同方面的能力。
数据驱动的迭代路线
联合创始人李一帆强调,“买到的数据构筑不了差距”。Sharpa的核心策略是通过真实任务持续产生“动作—接触—反馈—修正”的经验数据,并反哺模型迭代。相较于单纯追求硬件参数,Sharpa更注重提炼通用硬件与技术需求,提供能胜任真实岗位、持续交付并自我进化的通用操作能力。
从W01到D01及配套数据工具,Sharpa正在探索具身智能的本质:如何在不同任务场景中,通过触觉与数据的深度融合,实现机器人的商业化泛化。