

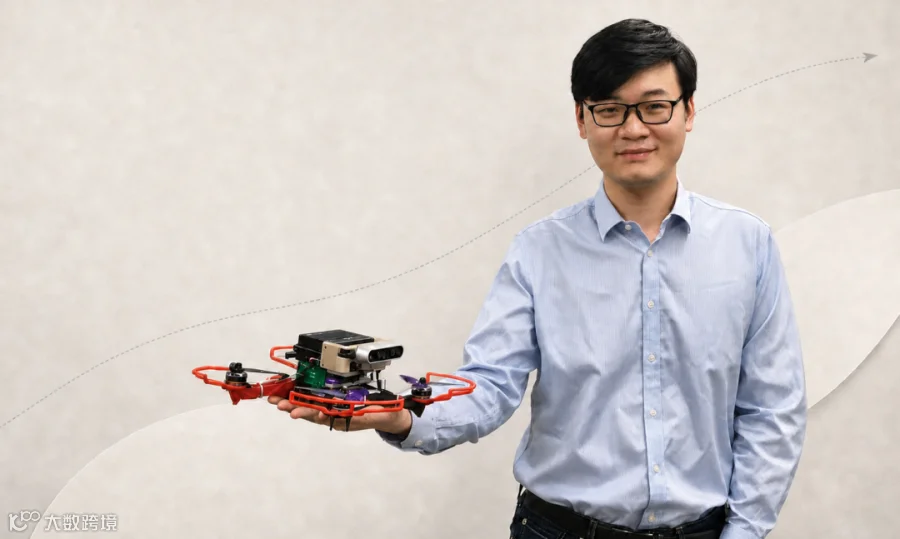
高飞的童年梦想是成为一名飞行员。受家附近战斗机航线的影响,“飞行”二字早已深植其心。尽管因视力原因未能如愿进入驾驶舱,但命运以另一种方式让他回归蓝天——18岁进入浙江大学攻读自动化专业后,他投身于四旋翼飞行器与无人机研究,并在此领域深耕至今。
作为浙江大学控制科学与工程学院长聘副教授、《麻省理工科技评论》“35岁以下科技创新35人”亚太区入选者,高飞及其团队在学术界与开源社区颇具影响力。从EGO-Planner到微型飞行机器人集群研究,他们通过公开代码、视频及免费课程,推动了开发者社区的复现与创新。2024年底,高飞创办微分智飞,致力于将学术积累转化为面向真实场景的产品,探索“飞行智能”的边界。
开源精神:拒绝重复造轮子
DeepTech:您和团队的EGO-Planner、EGO-Swarm等开源项目在社区传播广泛,主要原因是什么?
高飞:首先,学术界和应用界急需真正能解决问题、代码与论文一致且即插即用的自主规划器。我们的项目内核一致,即在保证安全稳定前提下,帮助无人机在障碍环境中完成单机规划、多机协同或目标跟踪任务。
机器人研究复现难度大,依赖关系强。我们的工作让初学者能快速上手看到效果,同时确保工程落地性。社区认可的根本原因,在于我们踏实解决了避障、规划等实际问题,并能兼容不同开发者的平台环境。
DeepTech:为何如此重视开源,甚至提供全套系统课程?
高飞:我本身就是开源受益者。博士期间,依靠开源资源我才得以入门机器人领域。这是一种“我为人人、人人为我”的工程师分享精神:做好一个工具,让他人不必重复造轮子,直接在其基础上构建工程。
这种经历影响了我们的商业逻辑。在不影响核心商业利益前提下,我们坚持开源并建设社区。开源既能积累口碑,也可能带来商业成功,二者相辅相成,形成“开源经济学”。企业需灵活取舍,保留技术壁垒的同时贡献社区,吸引更多人跟随技术路线,从而形成长期商业价值。
DeepTech:是什么促使您决定创业?
高飞:一是受父亲影响,他既是研发工程师也是产品制造者,让我深信工程不能只停留在纸面。工科的技术链条应从原理发散,经验证收敛,最终走向工程化(Engineering),即产出可用的产品。若只做科研而不完成产品化,我会感到遗憾。
二是时代机遇。AI与硬件的深度结合,正推动机器人从自动化设备向自主设备乃至智能设备演进。
(来源:受访者)
重新定义飞行智能:从自动到自主
DeepTech:过去无人机已具备自主定位和避障能力,您强调的“通用飞行AI”与“飞行具身智能”核心区别何在?
高飞:过去无人机硬件成熟,但在完全未知、无先验信息的环境中自主完成任务仍有差距。需厘三个概念:
- 自动(Automation):重复执行预设任务,如依赖GPS在已知坐标间巡线。
- 自主(Autonomy):将完整任务闭环交给机器人,在无预设环境下自行寻找路径、处理变化并完成任务。
- 智能(Intelligence):具备认知、理解和泛化能力,能将复杂目标拆解为子任务并组合执行。
过去多数工业无人机仅处于“自动”阶段。AI的引入有望先解决“自主”问题,进而迈向“智能”。
DeepTech:在“替人取咖啡”演示中,新增的核心能力是什么?
高飞:新增的是一套完整的智能能力体系。机器人需理解模糊指令,将其拆解为目标搜索、导航避障、物体拿取及结果验证等步骤,并在过程中持续处理不确定性。人只需给出目标,无人机端侧“大脑”即可判断下一步动作,调用原子能力组合执行,类似于智能体(Agent)的工作模式。
DeepTech:面对现实环境的意外情况,系统如何应对?
高飞:系统需进行滚动规划。若在出发前仅规划一次且不纠错,属于开环控制,误差会随任务延长而累积。因此,系统需根据新观测不断判断状态,若环境变化则重新调整路径或任务步骤,持续纠错直至闭环完成。
DeepTech:您提出的Command–Measurement–Action框架,为何强调Measurement而非Observation?
高飞:主流具身智能路线多为Command-Observation-Action。但对飞行机器人而言,其在遮挡多、未知区域广的高速机动场景中,不能被动获取信息。Measurement强调对现有观测信息的实时深入评估,并结合对未知信息的预测来判断是否满足任务目标。飞行动作往往是获取和处理信息的手段,这一分析预测过程至关重要。
DeepTech:为何研发带机械臂的HI-ARM飞行操作机器人?
高飞:机器人具备移动和操作两种通用能力。过去无人机主要强化移动能力,虽是“会飞的眼睛”,却无法与物理世界交互。例如工业巡检发现问题后,仍需人工介入处理。赋予无人机基础操作能力(如拿取、按压、拧螺丝),使其能真正“动手做事”,将极大拓展任务边界。
DeepTech:未来飞行机器人本体形态是否会持续分化?
高飞:是的。飞行机器人的重量、推力、电池与体积高度耦合,不同场景需要不同本体,不存在万能形态。但在智能层面,我们追求跨平台能力。内部架构分为负责运动控制的“小脑”、负责任务理解的“大脑”及处理协作的“群脑”。理想状态下,上层智能可快速迁移至旋翼、固定翼等不同本体,仅需少量底层适配。
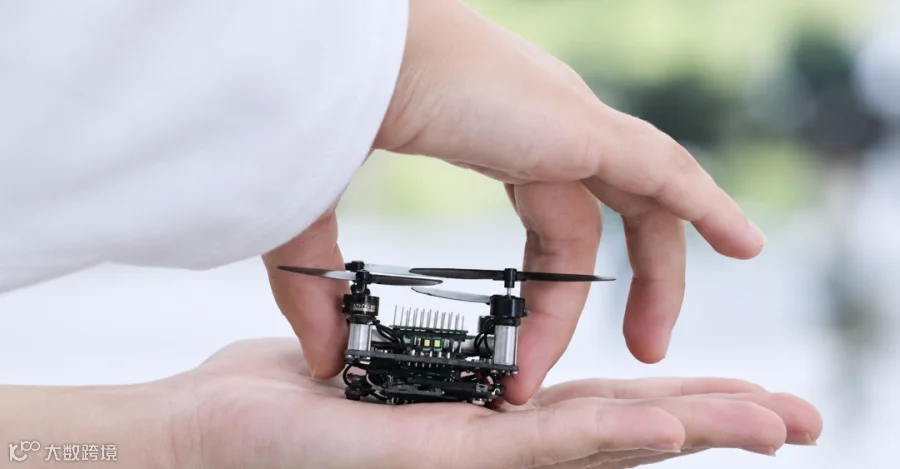
图|32克微型机器人(来源:受访者)
商业飞轮驱动数据迭代
DeepTech:未来3-5年,飞行机器人最具落地价值的场景有哪些?
高飞:我们寻找技术与市场的交汇点,优先选择团队优势领域:不依赖人工干预、GPS或遥控器,进入人类难以到达的高风险区域获取高价值信息。如矿井、爆破隧道、地下电力管廊、灾后搜救等。这些场景无卫星信号、地图未知且环境恶劣,地面机器人难以进入,小型飞行机器人具备独特优势。产品落地不仅产生用户价值,更能积累高价值现实数据,推动模型迭代。
DeepTech:落地过程中,AI与硬件各自扮演什么角色?
高飞:硬件是底座,决定能力下限;智能决定上限。只有夯实硬件基础,智能突破才能打开更多应用场景。我们尊重硬件动力学特性,强调软硬件共同进化。目前部分产品目标是将严重故障率控制在千分之一以内,确保异常情况下飞机能安全返回。
DeepTech:飞行智能是否存在Scaling Law?如何突破数据瓶颈?
高飞:与大语言模型不同,飞行智能缺乏现成的大规模真实世界语料。因此,需先启动“商业飞轮”再启动“数据飞轮”。在产品达到“可用”状态后,通过真实场景应用获取数据,提升模型泛化能力。飞行智能的Scale体现在三个方向:训练侧Scale Up提升基础模型能力;部署侧Scale Down将智能嵌入有限端侧算力;场景侧Scale Out拓展至更多真实环境。
低空经济亟需“大脑”
DeepTech:无人机集群的主要价值是效率提升还是新能力涌现?
高飞:两者兼有。一方面,在灾害搜救等时间敏感场景中,集群可覆盖更大区域,且分布式架构具备弹性,单点故障不影响整体任务。另一方面,集群能突破单机物理与智能边界,如协同吊运大型物资,或通过群体策略实现更复杂的搜索围捕。
DeepTech:大规模集群协同的最大难点是什么?
高飞:难点在于系统性。相比中心式控制,我们推崇自组织、分布式的群体智能,让个体独立决策又相互配合,形成类似足球比赛的“默契”。此外,需设计高效的机间通信协议,使模型智能与通信协议共同进化。
DeepTech:这套智能能否迁移至其他本体?
高飞:飞行平台不稳定,对控制稳定性要求极高,在此场景下练就的能力迁移至地面平台相对容易。我们已验证算法在轮式、足式平台及移动操作任务中的有效性,证明模型具备一定泛化能力。现阶段虽聚焦飞行,但不排斥其他本体研究。
DeepTech:在低空经济规模化进程中,飞行智能扮演何种角色?
高飞:当前低空经济讨论多集中于基础设施与空域管控,反映出系统缺乏成熟的智能调度能力。中国无人机产业链成熟,但许多任务仍依赖远程人工操控,未实现真正自主。因此,低空经济最缺的不是“身体”,而是“大脑”。智能成熟后,场景才能真正规模化扩展。
DeepTech:未来的低空智能系统是怎样的?距离“iPhone时刻”还有多远?
高飞:未来将是“一脑多体、一脑多场景”的通用智能底座,支持零样本泛化或少量适配部署。行业卡点在于具备泛化能力的通用智能,需兼顾单体与集群智能。预计3-5年内,飞行机器人将在典型场景真正铺开。由于飞行机器人主要补充人类无法触及的能力,其普及速度可能快于人形机器人。