


多光谱成像技术在战术侦察无人机伪装目标检测领域拥有着巨大的应用价值。隐身院最新发布的《机载多光谱图像中伪装探测的传感器性能建模》,探索自动化目标检测与传感器信息管理方法,旨在解决多光谱传感器数据维度升高带来的信息过载难题。全文约116000字(中文)
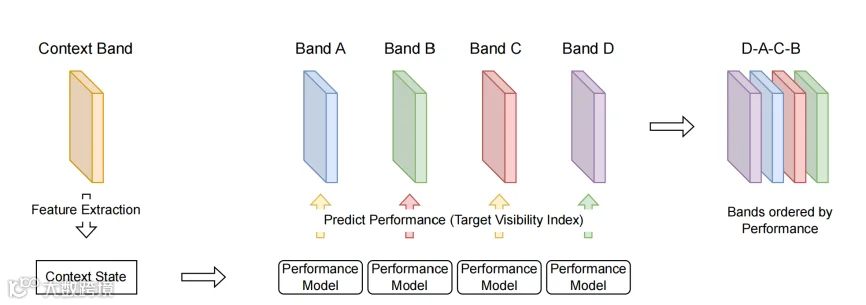
第二项研究提出一种面向伪装检测最优波段筛选的传感器性能建模方法。该方法以可见光波段提取的纹理特征与图像描述子表征环境上下文状态,采用目标可见性指数(TVI)作为传感器性能评价指标,分别基于ε-支持向量回归(ε-SVR)、随机森林(RF)与极端梯度提升(XGBoost)三种机器学习算法构建性能预测模型。在MUDCAD-X数据集上的测试结果显示,机器学习驱动的性能模型在波段排序准确率上显著优于静态基线方法,其中ε-SVR模型表现最优,可将实际最优波段准确归入预测前三优波段的准确率超过80%,能够有效缩减参与运算的波段规模。
第三项研究将传感器性能建模与光谱异常检测技术相结合,提出一种基于传感器管理的异常检测方法。该方法仅选取性能模型预测的前三优单通道波段与可见光波段参与检测运算,并在MUDCAD-X数据集上与全波段检测方案进行对比。结果表明,两种方案的整体检测性能差异较小;而传感器管理方法在保障检测效果的同时,显著降低了运算复杂度,更适配计算资源受限的小型战术无人机平台。
第四项研究提出线性比率指数(LRI)及其参数优化方法,用于提升伪装目标的光谱可见性与检测性能。研究通过差分进化算法优化LRI参数,构建了六波段LRI6与两波段LRI2两种指数形式,并与优化后的归一化差异指数(LRInd)、比率指数(LRIr)开展对比验证。测试结果显示,LRI6与LRI2在TVI指标上显著优于原始波段与其他优化指数;将其加入波段栈后,各异常检测算法的AUC与IOU性能均得到提升,其中LRI6的优化效果最为突出。
综上,本研究验证了多光谱成像技术在战术侦察无人机伪装检测中的应用价值,通过传感器性能建模与光谱指数优化的技术路径,有效平衡了检测性能与计算资源消耗,为该技术的工程化落地提供了可行方案。本研究仍存在数据覆盖场景有限的局限性,后续可通过优化模型结构、拓展多场景实测数据集,进一步提升方法的泛化能力与应用可靠性。
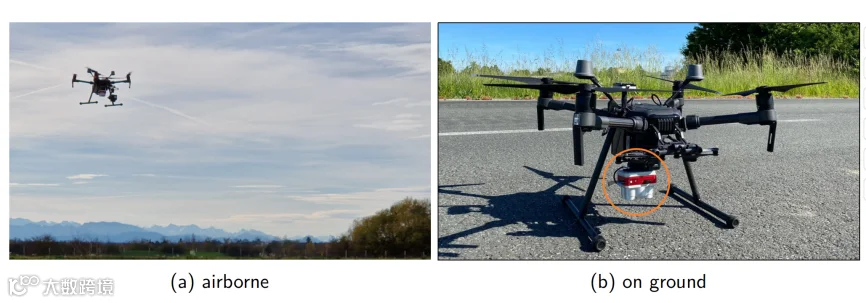
图 1 搭载多光谱传感器载荷的无人机。左图为飞行状态下的无人机,机身配备多台多光谱传感器;右图为地面部署状态下的同一架无人机,仅搭载一台下视多光谱传感器,可输出六个不同光谱波段,波段对应位置以橙色圆圈标示

图 3 两种不同的伪装网,能完美融入周围环境
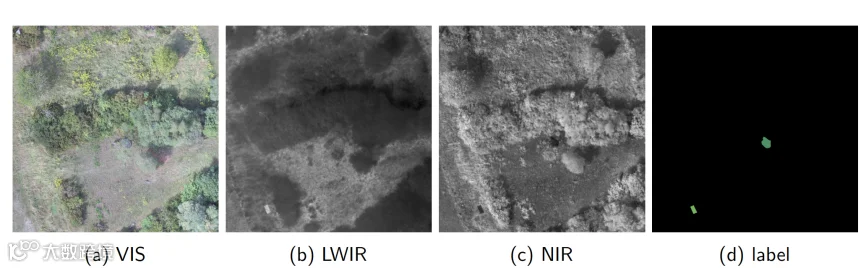
图 4 采用可见光、长波红外(LWIR)与近红外(NIR)波段对实验场景进行多光谱成像采集。末幅影像可清晰呈现场景内的两类伪装目标:两类目标在近红外波段下均易于辨识,呈现为两处深色斑块;长波红外波段仅能有效识别左下角的目标,表现为一处亮斑;可见光波段对两类目标的识别效果均较为有限



需要英文原文及更多国外装备伪装隐身技术资料欢迎联系13810077682(微信同号)
长按识别二维码,获取更多精彩内容

免责声明:本公众号目前所载内容为本公众号原创、网络转载或根据非密公开性信息资料编辑整理,相关内容仅供参考及学习交流使用。由于部分文字、图片等来源于互联网,无法核实真实出处,如涉及相关争议,请跟我们联系。我们致力于保护作者知识产权或作品版权,本公众号所载内容的知识产权或作品版权归原作者所有。本公众号拥有对此声明的最终解释权。