装五福、卸万物,适应各类载具;装卸万物、链接世界,全球智能装卸机器人联盟引领行业健康有序发展!
【重要通知】汉诺威上海智能装卸“2026新技术及应用案例”分享交流会11月4日举办

夹紧推出式三坐标自动装车机属于自动化物流装卸技术领域,是哈尔滨博实智能装备有限公司于2025年11月提交专利申请、2026年9月刚刚获得授权的实用新型专利产品。该产品定位是对现有自动装车设备的补全,专门针对传统自动装车设备的场景适配短板开发,核心能力是可在狭小场地内完成无托盘物料的全自动化装车作业,替代传统人工装车、半自动化装车的落后流程,实现装卸环节的全自动化升级。
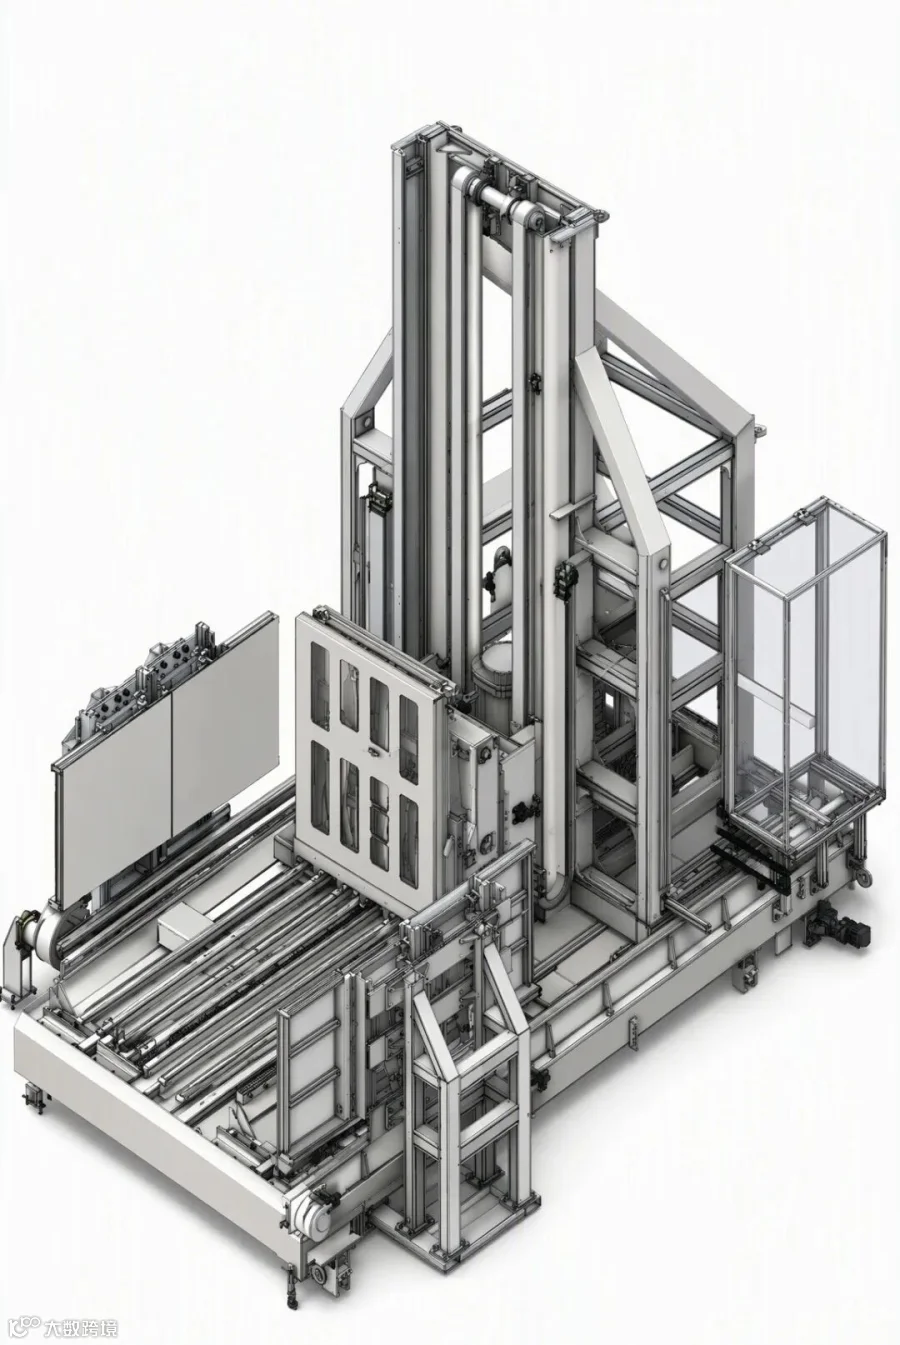

该设备采用经典的三坐标运动架构,核心主体由升降机构、俯仰机构、推出机构、移动小车四大核心模块串联组成。在整体设计上最突出的特点是升降机构采用了火炬型特殊结构设计:这种设计在保障设备拥有大尺寸升降行程的前提下,大幅压缩了设备本身的占地面积,非常适合狭小场地使用。全设备采用滑触线方式供电,相比传统拖链供电方案,运行稳定性更强,适合长时间连续作业。
该设备的所有功能由五大核心组件支撑,各组件分工清晰明确:
- 升降相关组件
包含升降机架、升降驱动装置、提升机构、升降链条、配重、滑触线走形架,核心功能是为设备提供Z轴向(垂直方向)的升降动力与结构支撑,是设备实现不同高度物料装卸的基础。 - 俯仰相关组件
核心为摆动装置,通过油缸驱动围绕铰点旋转,整体固定在提升机构上,可以带动被叉取的物料完成角度调整,方便在装车过程中调整对位,适配不同车辆的空间位置。 - 推出机构组件
包含专用机架、若干梳齿货叉、对称布置的4个防倾架、配套传动齿条,核心功能是完成物料的叉取与最终的推送卸料动作,其中梳齿货叉是实现无托盘物料作业的核心结构。 - 夹紧防护组件
包含剪叉结构、夹紧机架、2根辅助伸缩油缸、两组夹紧推板装置,核心功能是在转运过程中对物料垛进行夹持固定,避免转运过程中物料松散倒塌。 - 行走传动组件
包含小车行走轨道、小车行走轮、行走机架、分驱动/从动两类的若干车轮、齿条驱动装置,共同完成X、Y两个水平轴向的移动动作,配合Z轴升降实现全空间覆盖。
依托上述结构与组成,该设备实现了五大核心功能:
- 三坐标独立运动功能
三个维度可独立完成动作,Z轴通过升降驱动带提升机构滑动实现垂直升降,Y轴通过齿条驱动啮合齿条实现前后移动,X轴通过驱动电机带车轮实现横向行走,三轴配合就可以覆盖装车车厢内的全部作业空间,完成物料的精准转运摆放。 - 原生无托盘物料适配功能
采用特殊的梳齿形货叉设计,可以直接插取无托盘的散料垛,不需要额外配套托盘就可以完成取料、转运、卸料全流程,降低了对货物包装形式的要求。 - 全程物料防散落功能
推出机构两侧的夹紧推板装置可以在转运过程中持续夹住物料垛,抵消移动小车加减速带来的惯性冲击,避免行走过程中物料松散、倒塌,提升作业稳定性。 - 灵活物料角度调整功能
依托俯仰摆动装置,可通过油缸伸缩带动物料垛完成仰起、俯下角度调整,能够适配装车时不同位置的对位需求,提升了对复杂车厢空间的适配能力。 - 多层多垛灵活装车功能
设备本身可同时前后摆放两垛物料,单台设备就可以完成整车厢的装车流程,同时支持2-3层物料垛的叠放装车,可适配不同宽度的货运板车,适配性较强。

从专利设计内容来看,该设备完全是针对现有装车设备的行业痛点开发,核心目的可以总结为三点:
-
解决传统AGV重载叉车、普通AGV装车机的功能局限:传统设备普遍存在无法前后同时装载两垛货物、仅能完成水平两个垛盘装车的问题,在场地紧张无法布置多台设备的场景完全无法使用,该设备用单台设备解决了这个痛点。 -
弥补现有设备的功能缺陷:现有重载自动装车机普遍无法自动装载无托盘货物,且转运过程中对物料缺乏防护,容易发生散落事故,该设备从结构设计层面原生解决了这两个问题。 -
降低自动化装车的综合成本:通过高集成度设计,用单套设备替代传统需要多套才能完成作业的装车机组,同时缩小了设备占地面积,既缩减了设备采购的投入成本,也降低了对场地空间的要求,进一步降低了自动化改造的门槛。
和传统自动装车设备相比,该设备的技术优势与特色非常鲜明:
- 场景适配性突出
单台设备即可在装车线单侧完成全流程装车作业,不需要在装车线两侧同时布置两套装车机,完美适配场地受限的装卸场景,同时可兼容多种不同宽度的货运板车,适配范围广。 - 无托盘物料处理能力行业领先
梳齿货叉+双侧夹紧推板+推出器的组合设计,从取得到卸料全程都可以适配无托盘物料,不需要额外配套托盘或辅助固定装置,解决了很多散装货物自动化装车的痛点。 - 集成度远高于传统设备
在基础的三坐标转运功能之外,额外集成了物料俯仰角度调整功能,拓展了设备的对位适配能力,一台设备就可以完成传统多台设备才能实现的功能,功能性更强。 - 空间利用率大幅提升
特殊的火炬型升降结构,在大幅缩减设备本身占地面积的同时,还保留甚至提升了货叉的升降行程,支持2-3层物料垛叠放装车,进一步拓展了设备的使用场景。 - 长期运行可靠性更高
采用滑触线供电方案替代了传统自动装车机常用的拖链供电,解决了拖链长时间运行容易磨损、断裂的问题,大幅提升了长时间连续运行的稳定性,更适合物流场站高负荷作业需求。


装卸是“生产制造+流通”全球物链网中的卡脖子环节,智能装卸是解决卡脖子环节的必要手段,智能装卸机器人和设备是解决卡脖子问题的重要工具,是机器解决劳动力短缺的重要领域,也是需要解决的行业迫切需求,全球智能装卸机器人联盟和西交智能装卸研究院由浙江西安交通大学研究院发起成立,旨在聚集行业资源,为行业企业赋能,解决行业问题,共同推动行业健康发展,欢迎关注!欢迎智能装卸产业链上下游行业企业加入联盟,有开发装卸机器人的企业需要技术和产品定位支持,加微信18555151809:
更多精彩关注下面公众号和视频号
-全球智能装卸车机器人联盟引领行业发展-
扫码加企业微信申请加入行业群