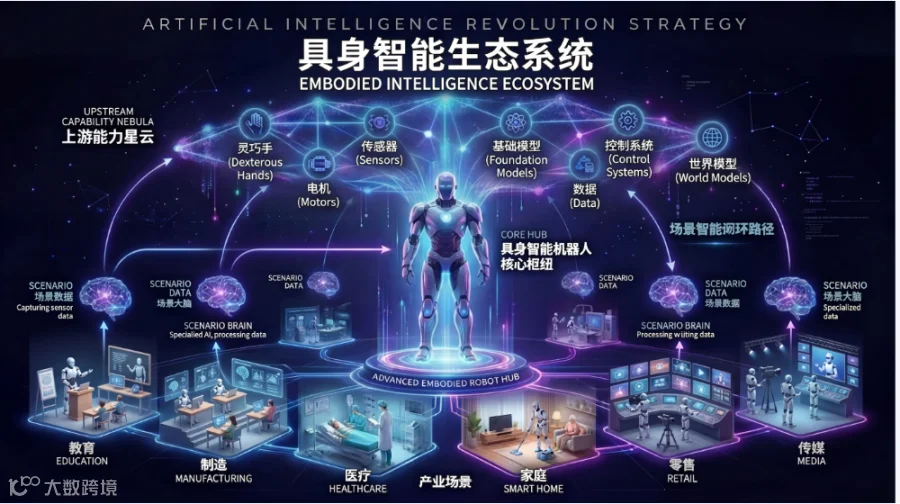
具身智能是指智能体通过物理实体与环境实时交互,实现感知、认知、决策和行动一体化的智能系统。与传统虚拟AI助手不同,它拥有可与现实世界交互的物理载体。其产业链上游为基础支撑(AI芯片、传感器、算法等),中游为本体集成(机器人、自动驾驶载具),下游为应用场景。
具身智能
具身智能产业链上游涵盖AI芯片、传感器、执行器、驱动系统等硬件,以及AI算法、大模型、操作系统等软件;中游为具身智能本体集成,包括机器人和自动驾驶载具;下游则为多元化的应用场景。

具身智能的核心逻辑与范式跃迁
过去十年,AI主战场在互联网,以文本、图片等数据为核心,本质是“预测下一个词”(Internet AI),缺乏对重力、摩擦力等物理世界的理解。而具身智能(Embodied AI)旨在让AI拥有物理身体,进入真实世界,核心在于“预测世界下一个状态”。
专业解读:具身智能=感知+决策+行动+反馈。它变被动学习为主动探索,数据源于物理交互。如果说Internet AI是“读万卷书”,具身智能则是“行万里路”。当前,视觉-语言-动作大模型(VLA)、大规模模仿/强化学习以及Sim2Real仿真迁移三股技术力量的汇合,正推动机器人掌握“常识性动作”。
一、上游芯片:具身智能的“心脏”
芯片是具身智能的“心脏”,提供强大算力以支持复杂算法、感知与决策任务。除AI算力芯片外,还需通用计算、传感器接口、存算一体及通信互联等芯片,覆盖从云端训练到端侧执行的全链条需求。根据部署位置与功能,AI芯片分为云端训练芯片、云端推理芯片和端侧推理芯片,三者在设计目标、技术路径与应用场景上差异显著。


二、传感器:感知物理世界的“触角”
传感器是机器人感知环境、理解任务并实现自主决策的硬件基础。根据载体不同,其应用各有侧重:机器人(尤其是人形机器人)侧重模拟人类感知,实现精细化操作,力传感器、电子皮肤、视觉与惯性传感器是关键,市场潜力巨大;自动驾驶载具则侧重环境建模与动态避障,依赖激光雷达、毫米波雷达和超声波雷达。

三、自动驾驶:从辅助到具身智能的演进
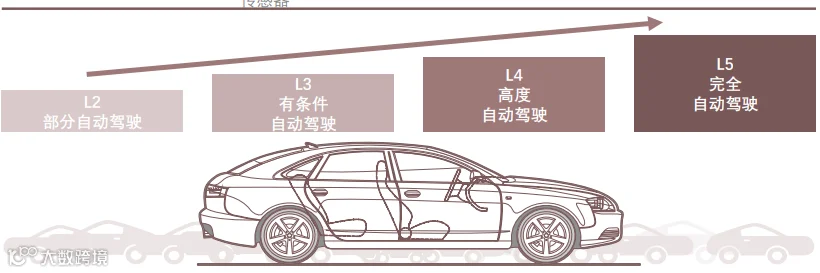
对于汽车载具,自动驾驶技术在L3及以上层级逐步展现具身智能特征。随着等级提升,智能驾驶、座舱及动力系统的传感器数量显著增加。
| 级别 | 特征 | 说明 |
|---|---|---|
| L0级 | 无自动化 | 人类全权驾驶,系统仅提供警告 |
| L1级 | 驾驶辅助 | 辅助转向或加减速之一,人类全程监控 |
| L2级 | 部分自动化 | 同时控制转向和加减速,人类监控并随时接管 |
| L3级 | 有条件自动化 | 特定场景系统接管,人类需准备接管,责任划分模糊 |
| L4级 | 高度自动化 | 限定区域完全自动驾驶,无需人类介入,系统负责 |
| L5级 | 完全自动化 | 全场景全天候自动驾驶,无需方向盘,目前尚未实现 |
四、执行器与驱动系统:赋予机器人“运动与操作”能力
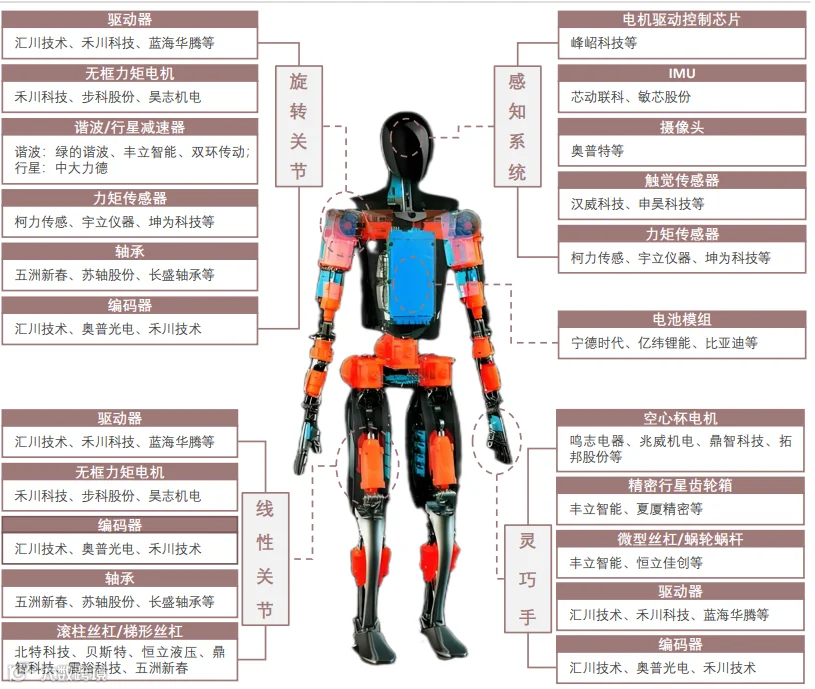
执行器与驱动系统是实现人形机器人具身智能的关键部件,主要包括旋转关节、线性关节和灵巧手。旋转关节采用无框力矩电机等配合减速器实现高精度控制;线性关节依赖丝杠或腱绳传动平衡负载与柔性;灵巧手集成多轴驱动与多模态传感器,实现毫米级抓取。该系统通过本体与环境的动态交互,使机器人突破传统程序化动作局限,展现类人自主适应能力。
五、人形机器人:具身智能的最佳载体
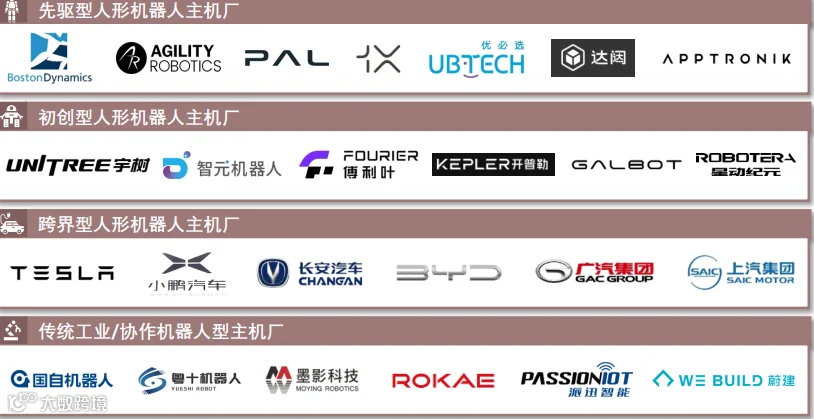
人形机器人凭借高度拟人化和多场景适应能力,成为产业最热门赛道。主机厂主要分为五类:先驱型(如波士顿动力,技术壁垒高但商业化慢);初创型(如宇树、智元,依托开源和供应链快速迭代);跨界型(如特斯拉、小米,复用母公司资源实现规模化量产);传统工业/协作机器人型(提供工业稳定方案);科技/互联网巨头型(主打大模型与生态赋能,通过投资或合作实现商业化)。