AI研究AI,在物理世界交出了最新答卷。

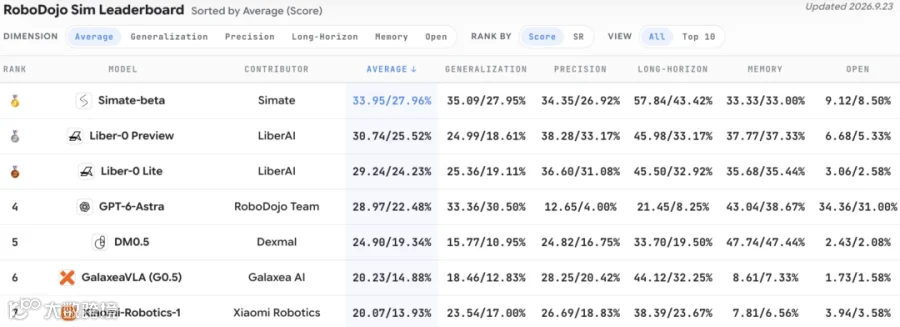
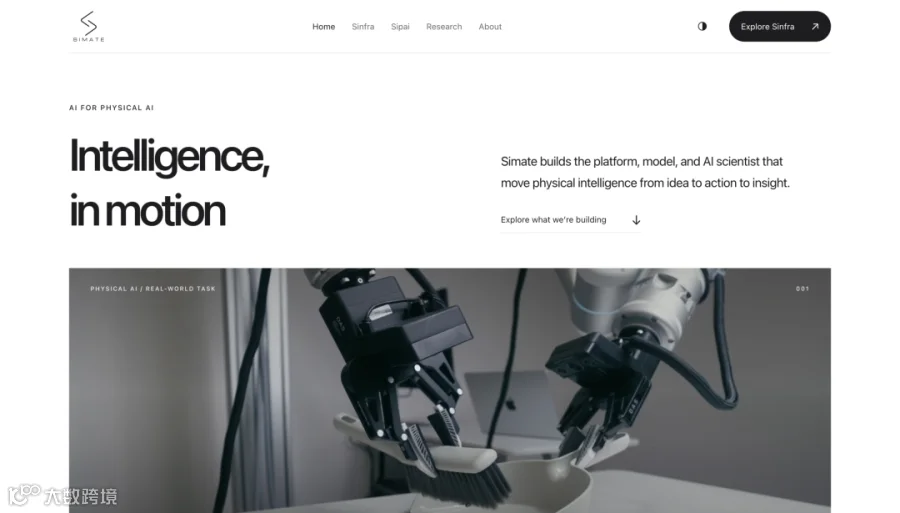
成立仅三个月的初创公司Simate(Silicon Mate)发布了首款通用物理快系统Simate-beta。该系统展示了记忆、长程任务、精细操作与任务适应能力,并据公司披露已登顶RoboDojo榜单。
榜单虽不能完全代表模型的全部能力,但客观反映了其研发速度与实力。据团队介绍,此次参评的基础模型并未针对该榜单进行专门优化。成立三个月即取得如此成绩,备受行业关注。
Simate核心团队曾将一段式端到端智驾模型能力推进至对标Tesla FSD的水平并完成量产落地。在全球范围内,跨过此门槛的团队屈指可数,而将其积累延伸至通用物理AI领域的团队更为罕见。
其核心研发路线为AI for Physical AI,即让AI参与物理智能本身的研究与迭代。公司围绕该路线组织模型、数据、算力与实验流程,Simate-beta正是这套AI-native研发体系的首个实践产物。
目前,其研究工具已开始外部试用。来自MIT、加州理工、清华、北大等高校的研究者已参与AutoResearch平台内测。同期,Simate已连续完成多轮数亿元人民币级别融资,并预告将于年底推出面向复杂任务零样本泛化的阶段性成果,旨在推动物理AI迎来“GPT-3时刻”。相关模型与自动化研究工作也将通过论文和技术报告陆续公布并计划分阶段开源。
Simate-beta:面向零样本泛化的通用物理快系统
Simate的终极目标是实现零样本(Zero-Shot)与少样本(Few-Shot)的通用物理AI操作,即在全新陌生环境中,无需为新任务重新采集数据、训练模型或调整工程。
对此,Simate提出了通用物理快系统(系统一)的解法。以人类行为为例:面对复杂指令,需要“系统二”进行高层意图理解与步骤拆解;但在执行具体动作时,如伸手微调,则依赖“系统一”的毫秒级极速反应。物理AI同样如此:通用的“慢系统”负责高层规划与复杂推理,而强悍的“快系统”负责实时感知并极速输出动作。
Simate专注于“快系统”,通过扩大参数量探索零样本泛化能力的涌现,挑战端侧可部署模型的规模与能力上限。
为实现“大而快”,Simate从两方面入手:
1. 4D物理感知:同时捕捉空间结构与时间维度的动态变化,使物理表征真正服务于行动。
2. 分层时序记忆:在长程任务中追踪状态并记住历史,同时确保即时反应不被庞大历史信息拖慢。
这两项技术对齐了人类快系统处理连续世界的方式,延续了团队在大规模视觉模型、时序建模与实时推理上的积累。最终使模型既能感知当下,又能记忆过去并决策未来,再结合通用大模型的推理能力,推进复杂任务的零样本执行。
从真机展示来看,Simate-beta主要围绕任务适应、记忆、复杂长程执行与精细操作展开。根据2026年9月23日更新的RoboDojo榜单,Simate-beta以平均Score 33.95排名第一,对应SR为27.96%。
构建AI-native研发飞轮
在AI研究中,迭代效率是决胜关键。Simate推出了AutoResearch系统,将人类研究员从繁琐的实验中解放出来。人类负责提出假设、设定目标与约束,AutoResearch引擎则自动完成实验拆解、执行与反馈的全流程自动化。

凭借这套方法,Simate仅用三个月便登顶RoboDojo。这背后的核心在于AI如何高效“研究AI”。Simate搭建了一套三层架构:SiPAI + AutoResearch + AI-native Infra。
SiPAI:让模型架构“AI可研究”
SiPAI是一套原生面向自动化研究的可插拔模型框架。它将机器人模型构建为AI易于理解的结构,清晰定义模块边界、系统接口与验证流程,使Agent能精准定位修改模块并验证效果。目前,该框架已成功接入世界模型、VLA、VLM等多种主流架构。
AutoResearch:提供实时刷新的“研究上下文”
AutoResearch解决了动态信息差问题。它将外部前沿论文、内部研讨材料、模型代码、历史实验日志与最新评测反馈打通,汇入动态研究Context中。无论新论文发布还是实验数据更新,Context都会实时刷新,确保Agent的研究建议能精确锚定具体代码分支与实验版本。这种“人类经验”与“Agent实验”的深度耦合,使研究成果能转化为下一轮研究的生产资料。
AI-native Infra:驱动7×24小时研发飞轮
Simate将训练、推理与评测全流程接入自研Infra,通过极致的任务编排并行推进数十条研究路线。系统采用高频筛选机制,先通过“世界模型+仿真环境”快速过滤无效方向,再将潜力方案投入真机实测。真机问题重新流回研究Context形成闭环。人类只需抛出探索方向,底层系统即可自动并发驱动数十轮实验。目前,这套核心生产力工具已开放内测。

探索Physical RSI:物理AI的演进路线
Simate创始人张颖拥有丰富的工程实战经验,曾推动打造国内最接近Tesla FSD的智驾系统。核心团队还包括香港科技大学助理教授占方能(长期研究世界模型和物理AI),以及00后青年科学家季马泽宇(研究方向涵盖3D感知、灵巧操作和人形机器人控制,曾任硅谷ARI创始成员,ARI后被Meta收购)。
成立仅三个月,Simate已连续完成多轮数亿元人民币融资,资本市场的青睐印证了其在Physical RSI(物理研究智能)方向的潜力。Simate定义了RSI的三种形态:
1. 弱SI(边界明确,快速闭环):人机共驾模式。研究员设定目标与约束,系统正常执行,异常时升级处理。登顶RoboDojo即为该阶段的工程验证。
2. 中SI(方向明确,答案未知):如优化模型记忆或调整数据配比。Agent负责整理上下文、执行实验并比较结果;研究员负责筛选假设与关键取舍。这是现阶段最具现实价值的形态。
3. 强SI(研究问题本身需被发现):如提升模型在全新任务中的泛化能力。系统需自行理解目标、发现问题并修正路线。此类工作目前仍需资深研究者主导,Agent提供辅助支持。
这三种形态无等级之分,可同时存在于同一套研发系统中,核心在于推动系统的持续进化。
Physical RSI:物理AGI的候选路线
系统的每一次自我改进,都在降低下一次改进的门槛。当数据、模型与真实部署形成自运转闭环,机器人的上限将不再仅取决于人类的上限。
尽管Simate目前仍处于早期形态,人类在循环中仍掌握关键的方向判断,但这证明了自动化研究无需等待“完全无人类参与”即可产生巨大价值。将高成本、可流程化的环节交给Agent,已能显著提升研究吞吐量。
RoboDojo的成绩验证了“人机共驾”在物理AI领域的可行性。Physical RSI的探索才刚刚开始。