让AI研发下一代机器人!成立三个月登顶物理AI评测榜单,押注Physical RSI 智东西
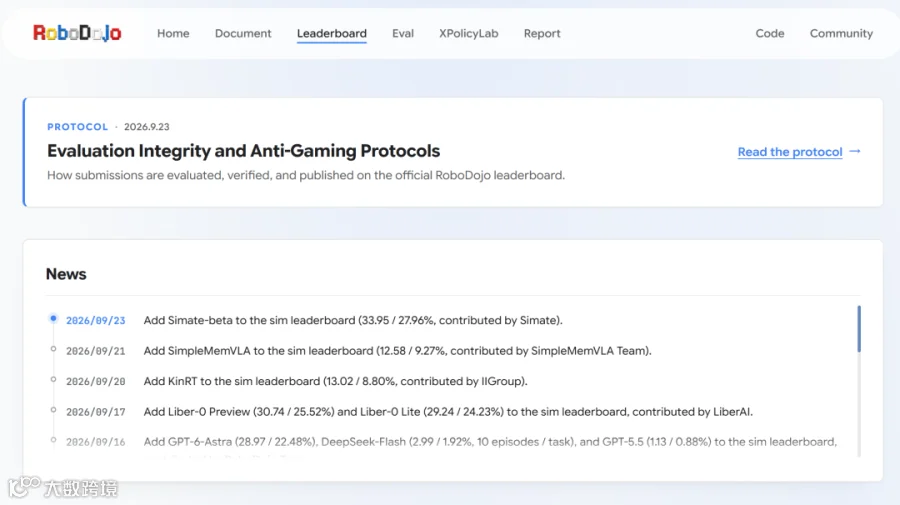
智东西9月24日报道,物理智能公司Simate(硅基伙伴)成立仅三个月,便凭借AI自动研究系统AutoResearch研发的通用物理快系统模型,成功登顶物理AI智能评测榜单RoboDojo
公司已完成数亿元融资,核心团队汇聚了自动驾驶端到端量产、世界模型及人形机器人控制等领域的顶尖人才。在技术路线上,Simate提出让AI参与研发下一代机器人智能
公司提出Physical RSI(物理智能递归自我改进)路线,将模型研发、数据处理、实验评测及真实机器人部署连接,让AI Agent承担更多科研工作,并持续改进模型与研究方法。
01. 核心团队集结:融合自动驾驶与物理智能顶尖人才
Simate创始人张颖
其中,占方能
团队另一位核心成员是00后青年科学家季马泽宇
该团队形成了从基础模型认知、工程化到物理真机落地的完整闭环
02. 技术突破:AutoResearch助力模型登顶RoboDojo
Simate利用AutoResearch系统,以人机共驾的弱RSI范式研发物理智能模型,其通用物理快系统在涵盖泛化、记忆、精细操作等维度的RoboDojo评测中夺冠
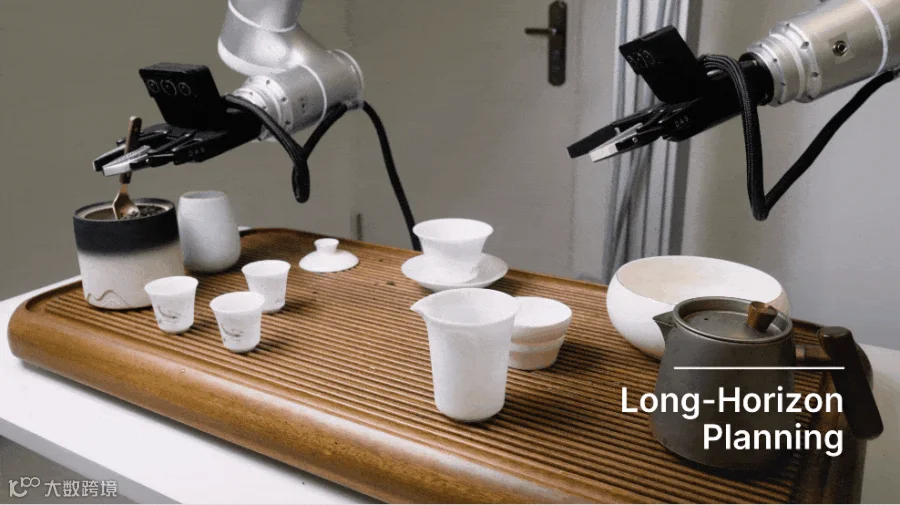
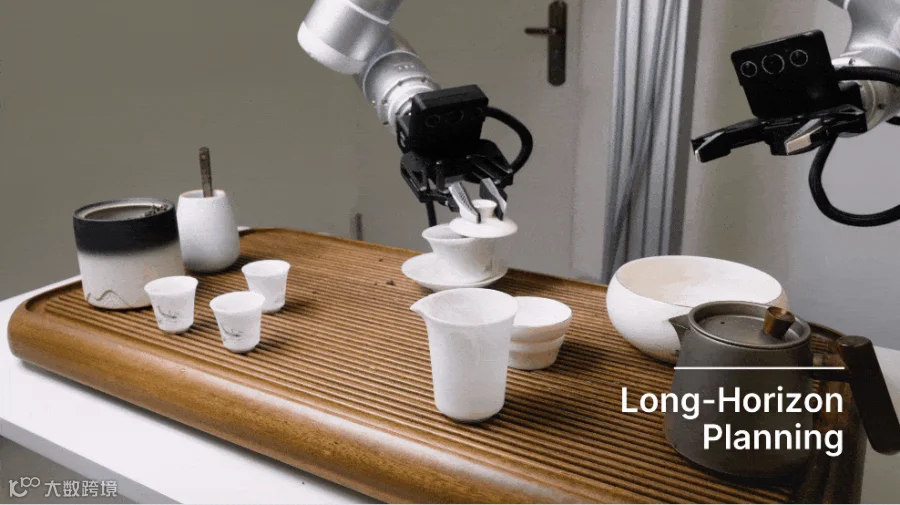
真机演示中,模型展现了执行“泡茶”等多步骤连续任务的能力。
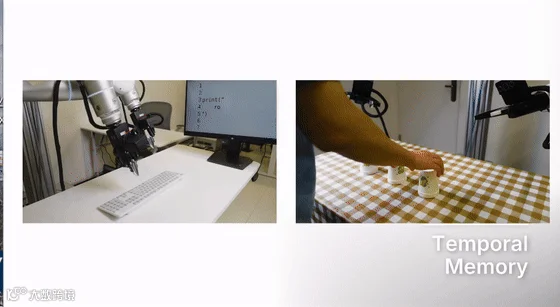
在长程任务中,机器人需记录进度并预判动作。单一画面无法提供完整信息,而累积历史观测会增加计算负担。为此,Simate引入4D物理感知与记忆机制
同时,公司探索高效视觉编码、时空建模和特征压缩,使大模型适配端侧实时操作。未来该快系统将与通用推理慢系统协同,向零样本与少样本操作推进。
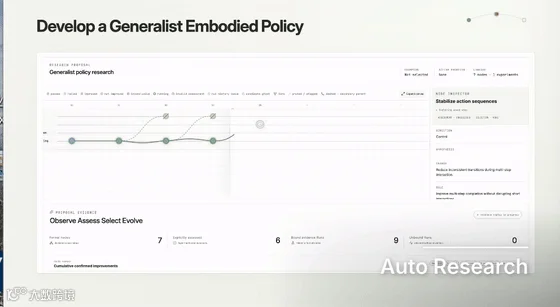
背后的核心驱动力是Simate开发的AutoResearch系统,它让AI Agent承担了大量科研执行工作。
Agent可读取模型代码与历史记录,通过SiPAI修改配置并调用基础设施完成训练评测,根据结果自动优化实验策略,将新发现纳入下一轮研究。
这种方式大幅提高了科研执行的自动化程度。目前AutoResearch已开放试用,并被清华、MIT、港科大等高校使用。
03. 研发范式:押注Physical RSI实现智能自我进化
RSI(递归自我改进)旨在让智能系统利用已有能力改进自身。围绕不同研究问题,Simate将RSI分为三类:
弱RSI:
中RSI:
强RSI:
其长期目标是逐步减少人类参与,让模型与工具的改进持续增强下一轮研究能力。
为支撑该路线,Simate搭建了覆盖模型框架、数据处理、自动化研究与真实部署的技术体系。
首先是SiPAI可插拔模型框架
其次,Simate利用世界模型与仿真环境提供快速实验反馈,再通过真实机器人执行检验模型表现,将失败案例反哺研究过程。
结合AutoResearch通过评测识别瓶颈,最终形成持续迭代的研发闭环。
04. 结语:AI驱动机器人进化,加速物理智能规模化落地
随着数据、模型和算力持续Scaling,Simate正通过Physical RSI探索研究过程本身的Scaling。以AutoResearch为切入点,让AI Agent深度参与物理智能研发。目前,AutoResearch科研平台已开启内测。
随着Physical RSI路线成熟,机器人有望以更低的研发和部署成本适应更多场景,为物理智能规模化落地开辟新路径。
关注
在线咨询









 智东西