


导读:纳米微型无人机受限于严苛的尺寸、重量、功耗及计算(SWaP-C)约束,难以搭载相机与激光雷达。本文提出TIO-Former系统,依靠6组正交ToF传感器与IMU,实现无相机、无光流、无预建地图的6自由度里程计,并在低功耗RISC-V芯片上完成机载实时推理,大幅抑制飞行位置漂移。
-
作者:Yang Liu, Yifan He, Wenhao Zhao, Xiangyu Mo, Yang Xu, Hao Wei, Mingze Ma, Huan Li, Yifan Wu, Fei Gao, Zipeng Dai, Xin Zhou* -
单位:浙江大学,微分智飞 -
论文标题:TIO-Former: Ultra-Lightweight 6-Directional ToF-Inertial Odometry for Nano-UAVs via a Streaming Causal Transformer -
论文链接:https://arxiv.org/abs/2609.17198v1 -
代码链接:https://github.com/Ly041021/TIO-Former
研究背景
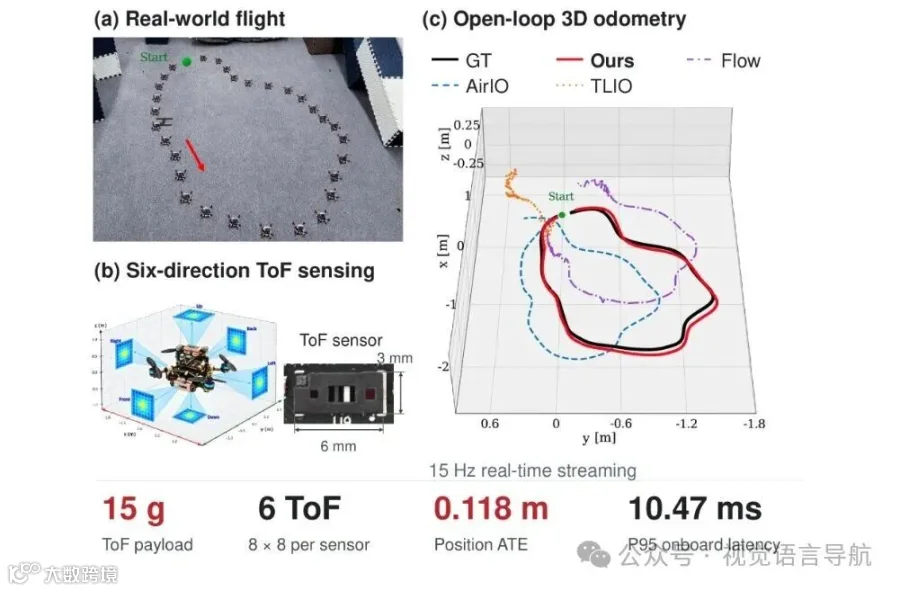
在狭小室内及GPS拒止环境下,纳米无人机实现自主飞行面临严苛的尺寸、重量、功耗及计算(SWaP-C)多重限制,现有方案各有局限:
-
VIO视觉惯性与激光雷达SLAM:感知能力强,但传感器重量与算力开销过大,微型无人机难以搭载;
-
下视光流:重量较轻,但在弱纹理地面或暗光环境下,估计精度显著下降;
-
纯惯性解算:不依赖外部环境,但随飞行时间推移,位置漂移会不断累积。
多区域ToF阵列是极具潜力的轻量化测距方案。六组正交排布的8×8 ToF传感器,每帧仅输出384个测距点,整体重量极低。但直接用于里程计估算会面临三大难题:
-
测距存在无效返回值,导致帧间出现虚假距离跳变;
-
无人机姿态与场景动态变化,导致不同方向传感器的观测能力波动;
-
普通Transformer的历史缓存随飞行时间持续膨胀,长时间飞行会耗尽机载内存,导致推理延迟飙升。
过去稀疏ToF多用于避障、基于预建地图的定位,或搭配光流进行平面SLAM。
本研究目标:不使用相机、不依赖光流、无需提前建图,仅凭IMU与六向ToF,实现完整的6自由度里程计。
主要贡献
-
提出一套无相机、无光流、无地图的距离-惯性里程计框架。硬件仅需IMU与6个正交布置的8×8 ToF阵列,ToF传感总载荷仅15g,可输出真实度量尺度的位姿。
-
设计了可靠性门控距离前端与IMU引导的方向交叉注意力机制;创新提出双层流式因果Transformer,使单步算力与内存占用与飞行总时长解耦。
-
完成真实纳米无人机的完整机载部署。真实飞行数据集总里程超4.5km;在RISC-V低功耗芯片上实现实时运行。对比商用光流与学习型惯性基线,位置误差大幅下降。
研究方法
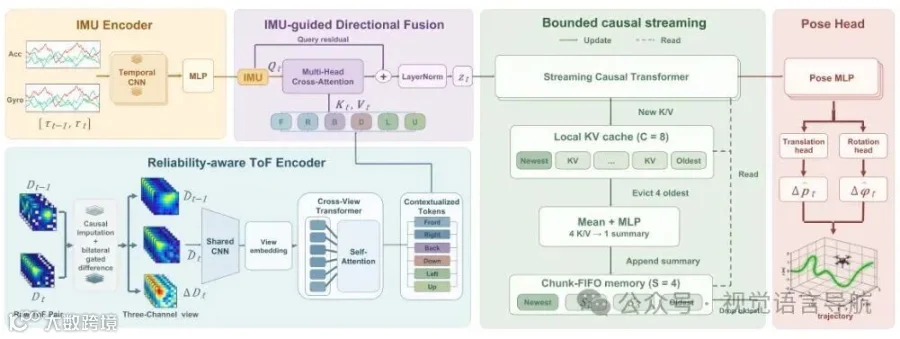
系统输入为15Hz六方向ToF测距网格与200Hz同步IMU角速度、线加速度。网络输出机体坐标系下SE(3)相对位姿增量,通过积分迭代输出全局飞行轨迹。
1. 输入定义与位姿积分
代表时刻机体坐标系到世界坐标系的变换,相对运动为。网络预测得到相对平移与轴角形式旋转,轨迹迭代计算公式:
代表反对称矩阵。ToF原始毫米测距转为米单位,与IMU单位对齐,不做归一化,保留真实物理尺度。
2. 双边门控距离前端
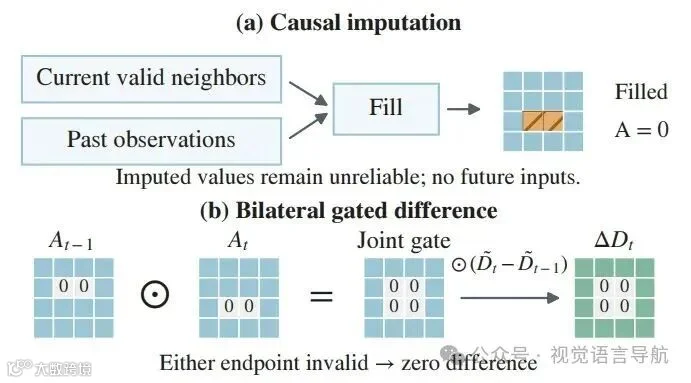
专门解决ToF测量失效与异常跳变问题。结合前后两帧测量可靠性进行差分运算,过滤无效测量造成的伪运动:
是第帧的测量可靠性掩码。将上一帧测距、当前帧测距及帧间差分拼接,得到特征送入后续网络。
3. IMU引导的方向交叉注意力
从IMU短时间窗口提取运动特征作为查询,对6个空间方向的ToF特征Token执行交叉注意力。算法根据无人机瞬时运动状态,自动放大信息丰富方向的权重,降低观测退化传感器的影响。注意力权重计算公式:
4. 双层流式因果Transformer
普通因果Transformer的KV缓存会随时间不断膨胀,微型机载硬件无法承受。本文设计两级记忆存储:
-
Local KV Cache本地未压缩缓存:保存近期完整精细时序信息;
-
Chunk-FIFO分块压缩记忆池:对更早历史分块聚合压缩,保存时序摘要。
合并得到总上下文:
搭配下三角因果掩码,模型只能读取历史数据,杜绝信息穿越。
论文超参设置中,分块大小为,,可覆盖约1.6s历史,每步仅检索12个Token。缓存容量固定,算力与内存不受飞行时长影响。
最后通过轻量MLP位姿头输出6自由度增量运动。
5. 多视界轨迹联合损失
仅监督单帧相对位姿会导致微小误差快速累积漂移。论文采用多视界轨迹监督,同时约束单步与多步累积位姿,并增加尺度与平滑损失以抑制高频抖动。
总损失函数:
-
:单步相对位姿回归损失
-
、:多视界位置与旋转损失,监督4/8/16/32步累积运动
-
:约束轨迹总长度尺度,防止尺度漂移
-
:残差平滑损失,降低预测高频抖动
实验结果
实验平台
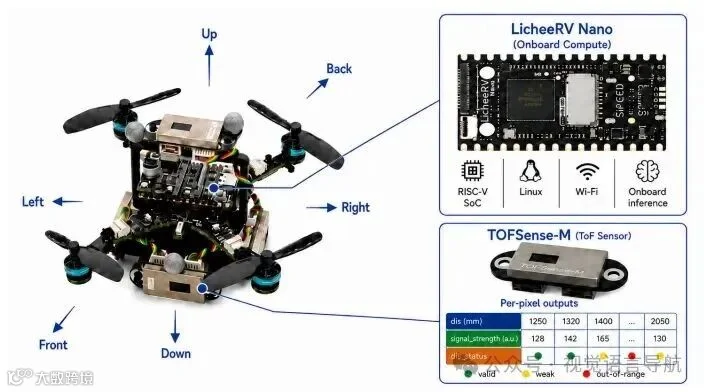
基于Crazyflie纳米无人机改造:机载LicheeRV Nano(SG2002 RISC-V)计算板;6片TOFSense-M传感器正交摆放,单片2.5g,总传感载荷仅15g。IMU采样200Hz,ToF输出15Hz,运动捕捉系统采集真值位姿。
数据集总飞行时长9492s,轨迹总长2195.22m;采集办公室、储藏室、长走廊、会议室4类真实环境,合计2362m飞行数据。数据集按70:15:15划分训练、验证与测试集,圆形、八字形等标准运动轨迹均留作测试集。
对比基线
-
Crazyflie原厂商用下视光流
-
AirIO、TLIO等学习型纯惯性里程计
-
朴素ToF+IMU融合基线
核心指标表现
-
定位精度:
 对比纳米无人机商用光流,开环位置误差降低54.4%;对比学习型纯惯性基线,误差下降66.4%-89.1%,位置ATE可达0.118m。
-
跨场景泛化:
 在办公室、储藏室、长走廊、会议室四类真实场景中,位置ATE分别为0.158m、0.091m、0.142m、0.114m,均优于所有基线。
-
传感降级鲁棒性:
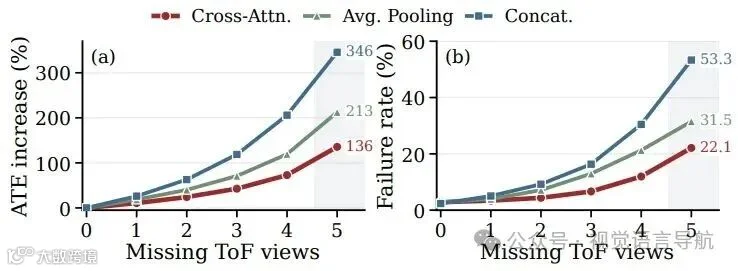 方向路由的收益在降级时显著放大。标称条件下交叉注意力的位置ATE仅比通道拼接低7.8%(0.118m对0.128m);当遮蔽至仅剩一个视角时,差距拉大至0.307m对0.569m,失败率由53.31%降至22.12%。
-
消融实验:
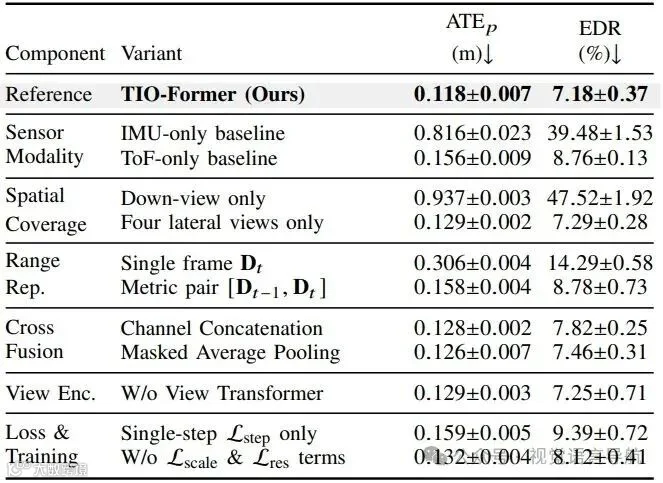 对比无记忆、GRU及普通固定KV缓存方案,本文双层记忆结构取得最低ATE,同时有效控制时延与内存开销。
-
机载实时性能:
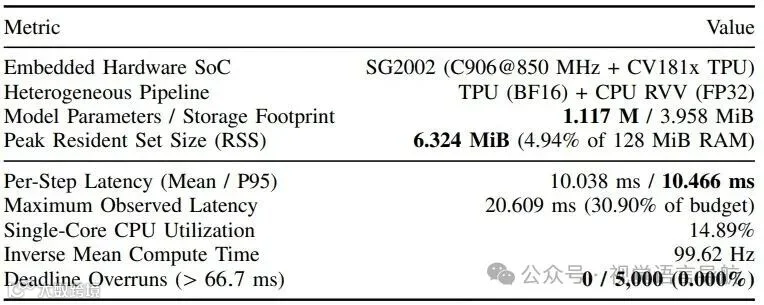 在RISC-V板卡部署,P95时延10.466ms,峰值内存占用6.324MiB(小于系统总内存5%),稳定实现15Hz流式推理。
总结
TIO-Former专为载荷受限的纳米微型无人机设计。仅依靠六向稀疏ToF阵列与IMU,无需相机、光流或预建地图,即可完成高精度6自由度里程计估算。
其核心创新在于流式因果Transformer,通过“本地精细缓存+分块压缩FIFO”机制,实现了不受飞行时长影响的恒定算力与内存开销,真正落地于微型无人机RISC-V边缘硬件。
大量真实飞行实验证明:相比传统光流与纯学习惯性方案,TIO-Former显著抑制了位置漂移,验证了稀疏测距感知能够为微型空中机器人提供可靠的几何定位约束。
文章来源:VLNer 视觉语言导航