


草履虫能感知有害物质并改变纤毛摆动以避开威胁,这看似简单,对微型机器人而言却是长期难题。过去,微型机器人多停留在感知环境并单向响应的阶段,缺乏通过动作改变环境并据此调节自身行为的完整闭环。
9月23日,西湖大学与康奈尔大学联合团队在《Nature Electronics》发表题为《感知并重塑环境的微型机器人》的研究。该研究构建了一套温度驱动的闭环系统,实现了微型机器人与环境的双向反馈。
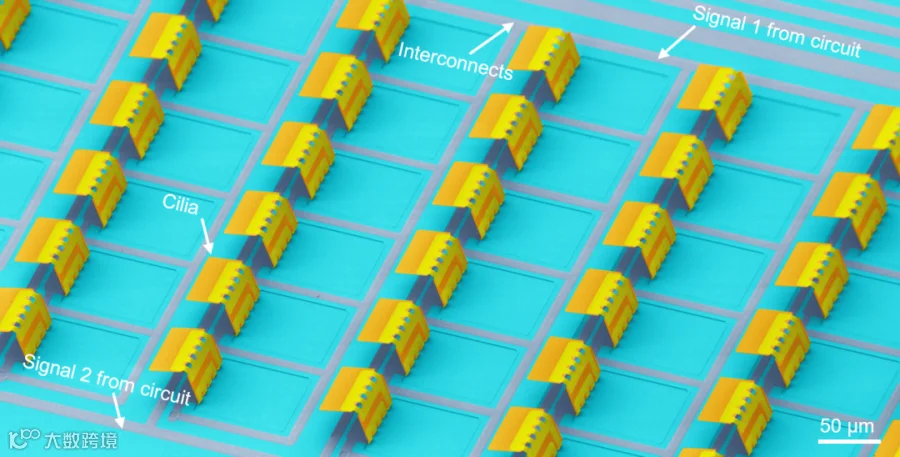
图|片上集成的人工电子纤毛阵列的扫描电子显微镜伪色图
研究突破:构建微型机器人环境反馈闭环系统
该研究由西湖大学工学院助理教授王伟与康奈尔大学博士后研究员张金松共同担任第一作者,康奈尔大学教授Itai Cohen为共同通讯作者。
系统集成了温度感知、CMOS片上处理和电化学人工纤毛。温度变化改变电路输出,信号控制纤毛摆动,推动液体重新分布热量,改变后的温度再次影响电路,从而形成感知、计算、执行与环境反馈的完整闭环。
王伟指出,研究的核心在于证明机器人能在微米尺度下感知并改变环境。张金松则强调,该系统的两大亮点是“更智能的微型机器人大脑”(负责温度传感与片上计算)和“更强大的运动单元”(通过调控局部流体与环境持续交互)。未来,团队计划将此能力扩展至可自由运动的机器人集群,以研究环境适应、自我调节和集群行为。
技术解析:54根人工纤毛如何实现局部温控
受白蚁、乳酸菌和草履虫等生物感知并改变环境的启发,团队将“环境视为系统的一部分”。
在硬件上,机器人的CMOS电路采用180 nm工艺制造,尺寸约200 μm × 200 μm,通过片上微型光伏区域供能。执行端的人工纤毛由双铰链结构组成,核心驱动层仅为25 nm厚。通过外加电压改变钯层吸放氢的状态,带动铰链伸展与弯曲。团队设计了非互易运动轨迹,使纤毛“去程”与“回程”不抵消,从而在低雷诺数下持续泵送液体。
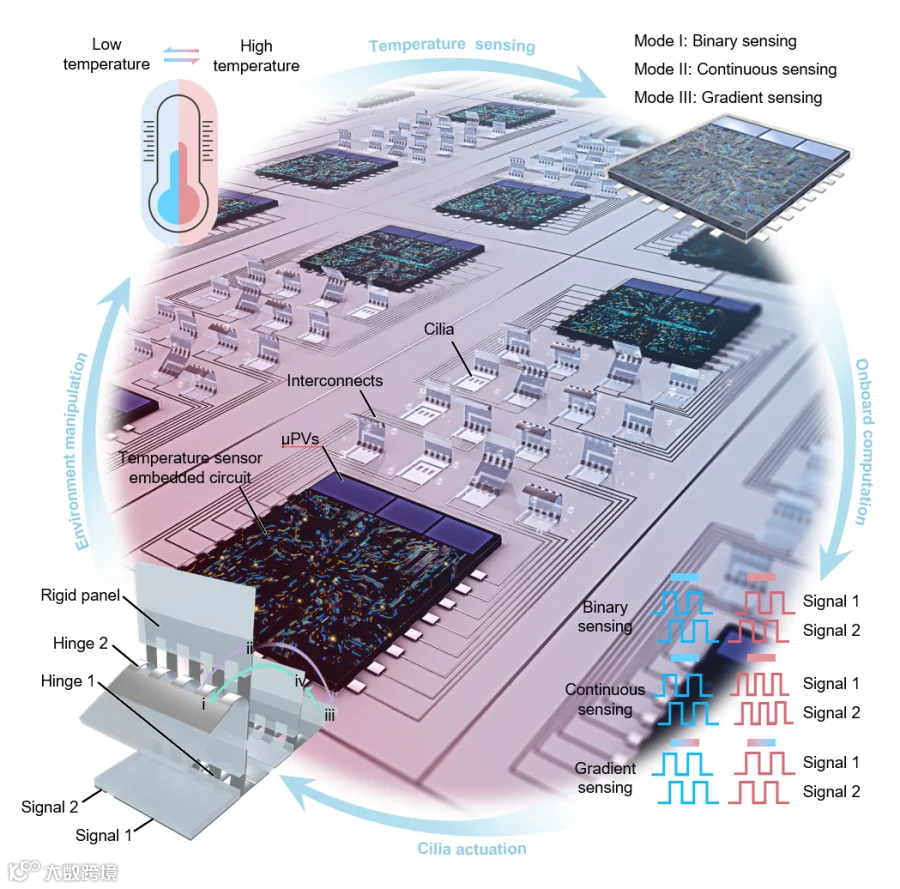
图|微型机器人系统结构示意图(来源:论文图 1)
三种感知模式:精准读取环境信号
在感知端,团队设计了三种基本模式:
1. 阈值感知:离散开关式响应。温度跨过设定阈值(如约26℃和30℃)时,电路交换输出信号相位,纤毛反转泵送方向。
2. 连续感知:强度映射。环境温度越高,电路振荡频率越高,纤毛摆动越快,实现连续的行为调整。
3. 梯度感知:方向判断。通过比较两个位置的温度,高温侧振荡器主导节奏。梯度反转时,流体泵送方向随之改变,为分布式协作提供思路。

图|温度梯度决定流向(来源:论文图 3)
在闭环验证实验中,由54根人工纤毛组成的阵列在液体中检测到温度梯度后,将液体从低温侧泵向高温侧。结果显示,纤毛启动使局部温度下降约0.4℃,等温线发生约0.2 mm的有效位移。这证明了系统不仅能响应环境,其动作还能改变局部流场和温度,形成持续的物理闭环。
未来展望:从固定芯片迈向移动集群
研究中的“重塑环境”指在特定条件下通过改变局部流体运动来调节温度梯度,证明了微米尺度装置持续改变并读取局部热场的能力。
在感知对象上,团队选择易于利用CMOS读取的温度作为闭环的第一步。张金松透露,未来正探索局部pH值及生化物质浓度的感知,将反馈对象从热场扩展至复杂的化学场。环境还可作为机器人间传递信息的媒介,实现间接通信与集群协作。
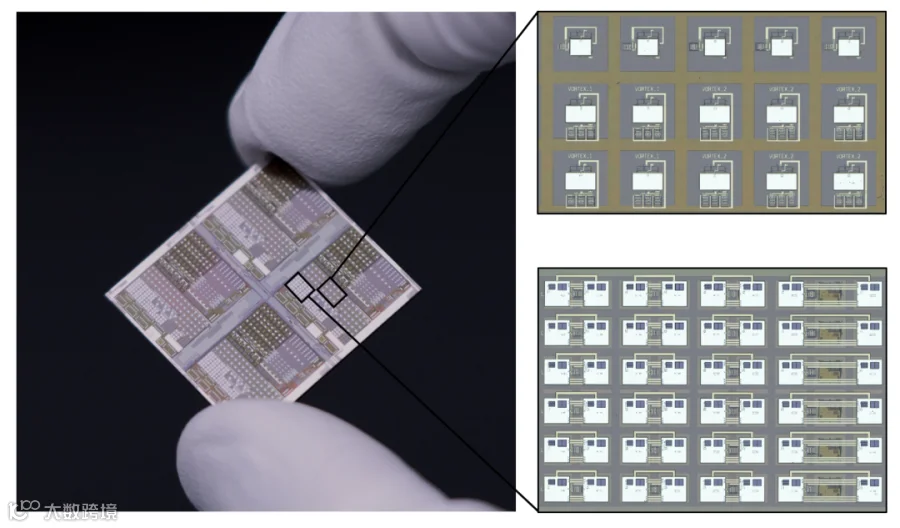
图|可规模化制造的片上集成微型机器人
目前,系统仍固定在芯片衬底上且依赖外部光照供能。王伟表示,下一步计划将器件从衬底释放,使其主动搜索环境信号并调整运动,最终应用于病变区域聚集、药物释放等领域。同时,团队将致力于解决低功耗电路、小尺度集成及无线通信等工程技术难题,推动微型机器人向自由移动与大规模协作迈进。