大数跨境

IROS 2026前瞻:世界模型突然不爱“做视频”了,WAM开始往机器人身体里钻

IROS 2026前瞻:世界模型突然不爱“做视频”了,WAM开始往机器人身体里钻 机器人产业应用
2026-09-24
8
导读:IROS 2026 之后具身智能最值得等待的答案是什么?


作者:陈钶  


在全球机器人领域,IEEE和RSJ共同举办的智能机器人与系统国际会议(IROS)是与ICRA齐名的两大顶级学术盛会。该会议于1988年在东京创办,由国际电气与电子工程师协会(IEEE)与日本机器人学会(RSJ)联合发起,历经三十余年发展,始终保持一年一度的举办节奏,是全球机器人技术迭代的核心风向标。

长期以来,海内外顶尖高校、科研实验室与头部机器人企业,都将年度核心创新成果优先首发于此,人形机器人、灵巧操作、具身智能等赛道的诸多颠覆性突破与行业爆款成果,大多源自历届IROS的技术公开。

2026年IROS落地美国匹兹堡——这座有着“Roboburgh(机器人堡)”之称的城市,依托卡内基梅隆大学的顶尖机器人学科底蕴,集聚了全球顶尖的机器人研发资源与产业集群,也为本届会议的技术革新奠定了深厚的产业与学术基础。

IROS 2026 将于9月27日至10月1日在美国匹兹堡举行

相较于2025年杭州IROS聚焦“人机协作前沿”,围绕人机分工、共生协同的行业共性问题展开探索,本届会议迎来了核心主题的重大迭代,以Open Problems and Perspective Shifts(开放问题与视角转向)为核心,设置十余场主旨报告、3场全体论坛,议题覆盖太空机器人、通用与专用机器人边界探讨等多元前沿方向,彻底跳出了过往人机协同的单一框架,开启了机器人技术的底层逻辑思辨。

会议主题的转向,精准折射出整个行业的技术迭代风向,其中世界模型(WAM)的范式革新,是本届IROS最核心、最具颠覆性的变化。在2025年及此前的行业认知中,机器人世界模型的核心能力,被简单定义为“可视化未来预测”:通过生成像素级的未来场景视频,模拟机器人抓取物品、开合抽屉等操作,如同在机器脑中预演一段高清“小电影”。

但迈入2026年,这套主流范式正在被彻底颠覆。行业不再满足于逼真的虚拟场景预测,转而聚焦世界模型的真实落地效能:为规避像素生成的低效问题,众多团队摒弃高清画面渲染,探索潜空间直接预测的轻量化方案;为突破单机械臂操作的局限,将腰、腿、手臂等全身躯体结构与控制器融入世界模型,适配人形机器人全域运动需求;为提升模型泛化与容错能力,融合人类动作、多品类异构机器人数据,自主生成设备故障、操作偏差的纠错训练样本;更有团队打破纯视觉感知的固有短板,将触觉感知融入世界模型体系,补齐物理交互的信息盲区。

据悉,9月27日至10月1日举办的IROS 2026,规模再创行业新高,官方数据显示本届会议收录论文超1900篇,配套开设86场专题工坊与教学讲座、9项顶级机器人赛事,汇聚170余家行业展商。

庞大的会议体量,延续了IROS全球顶级机器人会议的行业地位。而真正值得关注的核心信号,藏于近期集中披露的前沿研究成果中:机器人世界模型的发展逻辑,已经完成了从“学会预测虚拟世界”到“让预测能力落地真实机器人作业”的关键跨越,这也是本届IROS最值得深度解读的核心价值。

01

世界模型与机器人之间,横着一条“全身控制”的沟


世界模型最迷人的地方是“想象未来”:给机器人一张图、一句“把杯子放进柜子”,它就能预测手伸过去、杯子被抓起、柜门打开。但机器人干活时并不需要一部高清电影,它更想知道的是:下一步该怎么动,而且这具身体做不做得到。

桌面机械臂动作空间清楚还好办;人形机器人要走路、下蹲、调整重心、防止摔倒——过去 WAM 回答的是“手接下来怎么动”,人形机器人需要的却是“整个人接下来怎么动,而且别摔”。9 月中旬同时出现两篇同名论文 WholeBodyWAM,正是这条矛盾的注脚。

第一篇(WholeBodyWAM: Generalizing Pre-trained World-Action Priors to Humanoid Loco-Manipulation via WBC-Grounded Coordination,9月15日提交 arXiv)走工程路线:

让 WAM 与现成的 Whole-Body Controller(WBC)说同一种语言。WAM 负责理解场景、预测未来、决定操作意图;平衡、全身协调和底层控制仍交给 WBC——一个负责“我要干什么”,一个负责“身体怎么把这件事安全做出来”。论文报告:仿真总体任务成功率 91.9%,真实世界 OOD 任务(陌生任务)进度较基线提高 0.23,不同 WBC 之间成功率方差降低约 70%。

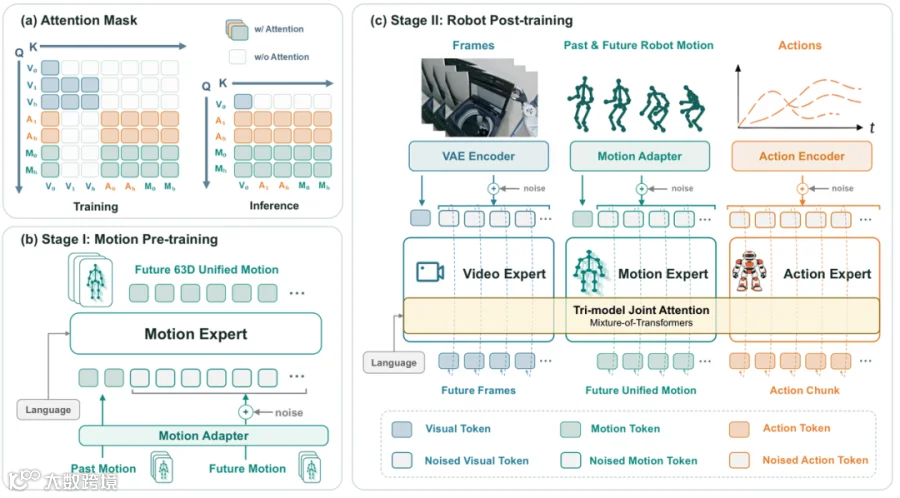
第二篇(WholeBodyWAM: Learning Whole-Body World Action Models with Scalable Motion Priors,9月16日提交)解决“真机全身轨迹太贵”:

团队构建 UniMotion-4K,把互联网与第一视角人类视频、3D 人体动作、不同人形机器人平台的运动统一为 63 维身体表示(超 4100 小时、约 1.19M 段、4.44 亿帧),先训练 Motion Expert 学“身体接下来应该怎么变化”,再与 Video Expert、Action Expert 接起来迁移到真机。

人体动作和不同机器人运动统一成全身运动先验

这里藏着一个关键转向:过去 world 指桌子、杯子、门,现在“机器人的身体”也成了世界模型要预测的一部分。所以今年 IROS 看 WAM,第一个指标不是“生成的未来画面像不像”,而是“预测有没有真正进入机器人的身体控制链”。

02

世界不只有 RGB:触觉进场,评测也在换标准


世界模型有天然偏见——太爱看了,因为互联网最大的数据资产就是视频。但真机伸手拿塑料袋就会发现“只看画面远远不够”:杯子是不是正从指尖滑走?瓶盖还差半圈?布压住了还是只是贴着?手指比视觉知道得更早。

RoBoWoMo Workshop 的 DexTouch-WM 给出的答案是先让人类替它摸:人手与灵巧手使用兼容触觉布局,人类动作重定向到机器人动作空间,固定只有 5 小时真机监督数据,把人类触觉交互数据从 0 加到 100 小时,机器人域的视觉、几何、接触预测都明显改善。

迁移的不再只是“人看见了什么、手往哪里动”,还有“人碰到了什么”。这也带来新的产业问题:触觉竞争将不只是传感器分辨率、电子皮肤,还有谁能拿到足够大的“触觉经验库”。

IROS 2026 安排了多个相关 Workshop——Scalable Tactile Sensing for Dexterous Manipulation 直言视觉已高度标准化而触觉仍落后,Touch-to-Action 把传感器、仿真、感知、学习、控制一路连到制造业和医疗:“世界”正在多出手感。

评测也在换标准。真实测试慢、贵、难复现,于是仿真越来越逼真:Neverwhere Benchmark Suite 用 60 多个真实城市室内/室外环境的 3DGS 重建,搭建视觉运动控制与 parkour 的闭环测试环境(含碰撞 mesh、相机位姿、稠密重建与 MuJoCo 配置),已被 IROS 2026 接收。

但论文依然指出:过度依赖少量 3DGS 场景训练,策略仍会在新场景掉性能——Sim2Real 有时候不是“仿真不够像”,而是“仿真太像现实”(把一条走廊背熟了,不等于学会了“走廊”)。

所以今年 IROS 的评测信号正从“给我一个成功率”,转向“告诉我成功率是在什么分布里得到的”:未来 Benchmark 最值钱的将是场景分布广度、模型有没有见过这些资产、环境重建是否泄漏测试信息、失败后能否继续、换硬件是否成立。

Neverwhere:把真实办公环境复制进仿真器


03

更有意思的是,IROS上甚至开始重新争论:到底什么东西才配叫“世界模型”?
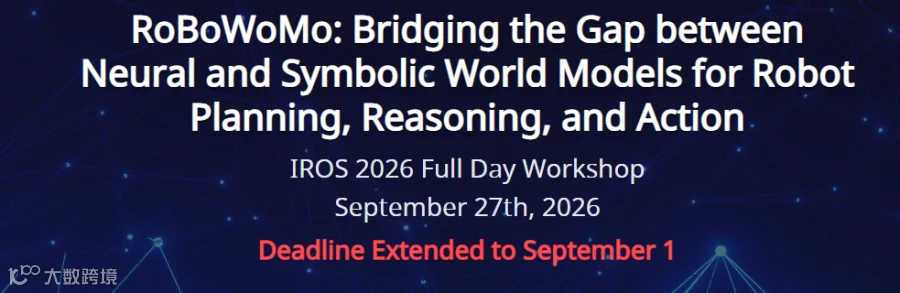


如果说前面这些论文还在解决工程问题,那么 IROS 2026 的 RoBoWoMo Workshop,则干脆把一个很基础的问题搬到了桌面上:What is a World Model for Robotics?

这是Workshop当天第一场专题的标题。后面的议程也非常有意思。

有“从预训练World Model到后训练Physical Agent”,有“动作、物体和任务的结构化表示”,有“用于Task and Motion Planning的神经符号世界模型”,有“Relational World Models”,还有“Planning with Video Based World Models”。最后一场panel甚至将直接讨论:神经网络和符号架构怎么整合成机器人世界模型。

为什么到了2026年,大家反而开始重新问这么基础的问题?因为“世界模型”这个词已经变得太宽了:预测未来视频的,叫世界模型;预测latent state的,也叫世界模型;做场景图的,可以叫世界模型;维护对象关系和符号规则的,也有人叫世界模型;用于规划的forward dynamics是世界模型;甚至LLM里存下来的常识,有时也被叫“world knowledge”。

大家突然发现,过去用同一个词说的可能根本不是同一件东西。

所以我们反而觉得,今年 IROS 世界模型最重要的变化,不是哪一篇论文终于“证明了WAM才是终局”。恰恰相反。大家开始拆它。视觉预测是一块。动作是一块。身体先验是一块。触觉是一块。控制器是一块。规划是一块。长期记忆和符号知识又是另一块。然后再问:哪些东西真的应该放在一个大模型里?哪些东西应该让专业模块来做?这才是工程化真正开始时会出现的问题。


04

从今年 IROS 看,WAM可能正在告别“一个模型包打天下”


几年前,大模型最有吸引力的叙事是:端到端。

输入图像和语言。输出动作。中间全部交给Scaling。这种路线当然没有消失。但今年这些工作摆在一起以后,会发现大家正在非常现实地往模型周围“接东西”。

WholeBodyWAM接WBC。另一篇WholeBodyWAM接Motion Expert。JEPA-WAM用latent future替代昂贵的视频未来。XPACE让simulator兼任数据工厂。DexTouch-WM加入触觉。Neverwhere把评测环境单独做成基础设施。RoBoWoMo甚至开始把符号规划重新请回来。这很像机器人行业绕了一圈以后重新发现:

现实世界真的很复杂。一个大模型可能非常重要,但它不一定适合管一切,这其实和你开车很像,你可以有一个很聪明的驾驶员,但你不会因此把ABS、ESP、发动机控制、安全气囊和刹车系统全部删掉,然后跟驾驶员说:“你够聪明,你自己学。”

机器人也是一样。WAM越来越聪明以后,真正重要的问题开始变成:它到底应该负责哪一层?


05

所以今年去看 IROS,重点盯这5个指标


今年的 IROS,我们认为,值得关注的不是哪篇论文的视频最好看,而是下面这几点。


第一,看WAM有没有真的进入闭环。只预测未来,没有改变动作,价值还是有限。真正值得看的,是加入世界模型之后:任务成功率有没有提高?OOD(陌生任务)是不是更稳?失败以后是不是更容易救回来?

第二,看推理速度。机器人不可能一直等视频模型“想完”,JEPA、latent dynamics、stage prediction以及更小的预测头,背后的共同问题都是:世界模型能不能在控制周期里活下来。

第三,看跨本体。一个模型只在一台机械臂上有效,还是能接不同WBC、不同人形本体、不同末端执行器?WholeBodyWAM降低不同WBC之间的性能方差,本身就比单一机器人刷高几分更值得关注。

第四,看世界模型是不是开始生产数据。XPACE这种“自己生成恢复轨迹”的设计值得持续追踪。因为如果世界模型最终只是推理时多一个模块,商业价值是一种量级;如果它能减少真机采集、制造failure data、参与policy improvement,那是另一种量级。

第五,看世界是不是终于不只剩视觉。机器人最终要接触物理世界。触觉、力觉、身体状态、运动先验,都会逐渐进入world modeling。如果2025年的世界模型主要在问:“机器人能不能想象未来?”那么到 IROS 2026,更像是在问:“它想象的这些东西,哪些真的值得机器人相信?”


06

结语


人类其实也没有一个高清世界模型。推门的时候,我们不会在脑子里渲染未来120帧视频。我们只大概知道:门会绕铰链转开,推得越用力它开得越快;如果门装了闭门器,越推越费劲,一松手它还会自己弹回来,所以人会扶着门快速通过,身体也自然前倾、把重心压上去,而不是光靠手臂硬推。这些预测并不精确。甚至一点都不“生成式”。但够用。它们能直接改变动作。

这次 IROS,世界模型的工作放在一起,最值得注意的或许不是谁把未来画面预测得更像,而是问题本身变了:到底预测什么,才真的能让机器人把下一步做对?

顺着这个转向看,WAM 并没有越来越像一个无所不能的大脑,反而越来越像一套工程系统——它不再负责“想象一个世界”,只负责回答一个更残酷的问题:知道了,然后呢?预测再漂亮,落不进身体的控制链,就只是一段好看却无用的视频。

所以这次 IROS,值得看的或许不是哪条 Benchmark 曲线更亮,而是机器人的身体里,有没有长出那种“不精确但够用”的直觉——像人推门时那样,不渲染未来 120 帧,只问自己下一步该怎么发力。

当“世界”真正从论文里走进机器人的身体,WAM 跨过的就不只是一条曲线:少采一点数据、少摔几次、换台机器还能用,最后真的把活干得更好。这具身体能不能接住这个世界,就是 IROS 2026 之后最值得等待的答案。


连界创新


推荐阅读


产业应用场景


·出海!中国具身智能企业在全球市场大“杀”四方!

·比人形更快进入家庭?具身智能宠物机器人迎爆发!

·文娱巨星!人形机器人“表演大乱斗”,谁赢了?

·商业导览成具身智能商业化破局点?

·巡检机器人之困,场景刚需,但这一问题亟待解决


机器人本体企业


·仿生机器人=伴侣机器人?一文为仿生机器人正名!

·乐聚Taskor,为人形机器人规模化进厂按下“快进键”

·具身智能争霸赛打响!四大核心区都有哪些“扛把子”?

·CES 2026|星动纪元携人形机器人家族亮相

·智元CES放大招!开源Genie Sim 3.0强的可怕!


供应链动态


·零部件企业跨界突围!这些企业上大分!

·夺取物理世界的入场券:具身智能操作系统拆解

·人形机器人关节生死局:执行器路线之争与技术博弈

·灵巧手赛道“激战”,新老玩家各执什么王牌?
·开源数据集图鉴!这份具身智能“军火库”请查收

【声明】内容源于网络
0
0
机器人产业应用
由连界创新具身智能中心发起,以场景应用为导向,专注具身领域科技与产业的链接。我们将围绕投资+服务双轮驱动,为科技增长赋能。业务涵盖垂直行业峰会/沙龙、私董会、标杆走访,具身智能行业研究报告与咨询,产业生态系统搭建等。
内容 574
粉丝 0
机器人产业应用 由连界创新具身智能中心发起,以场景应用为导向,专注具身领域科技与产业的链接。我们将围绕投资+服务双轮驱动,为科技增长赋能。业务涵盖垂直行业峰会/沙龙、私董会、标杆走访,具身智能行业研究报告与咨询,产业生态系统搭建等。
总阅读5.2k
粉丝0
内容574