


-
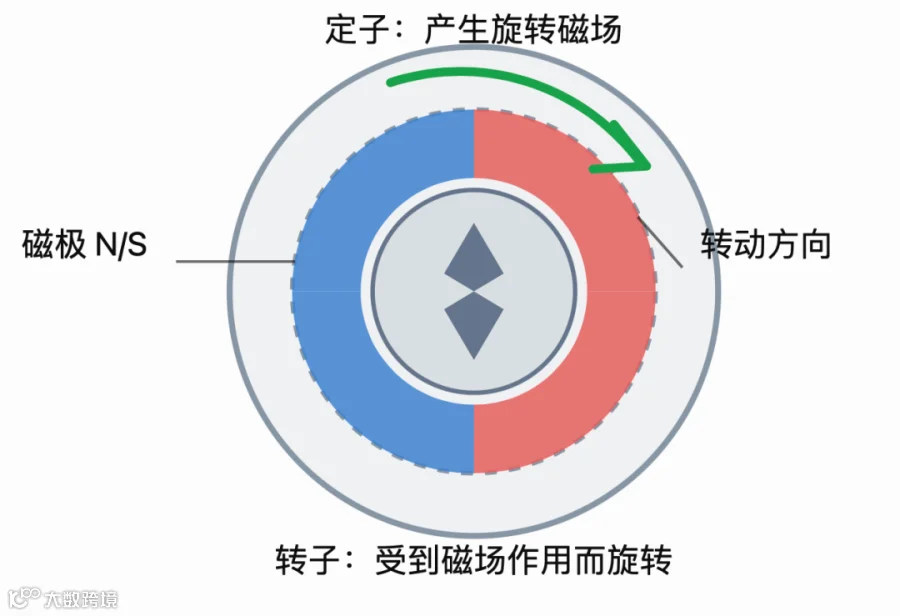
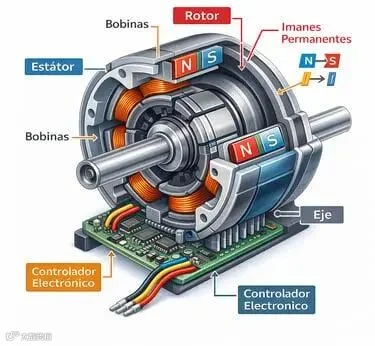
定子:通常包含铁芯和绕组,负责产生磁场。 -
转子:旋转的部分,通常带有永磁体或绕组,受到磁场作用后转动。
-
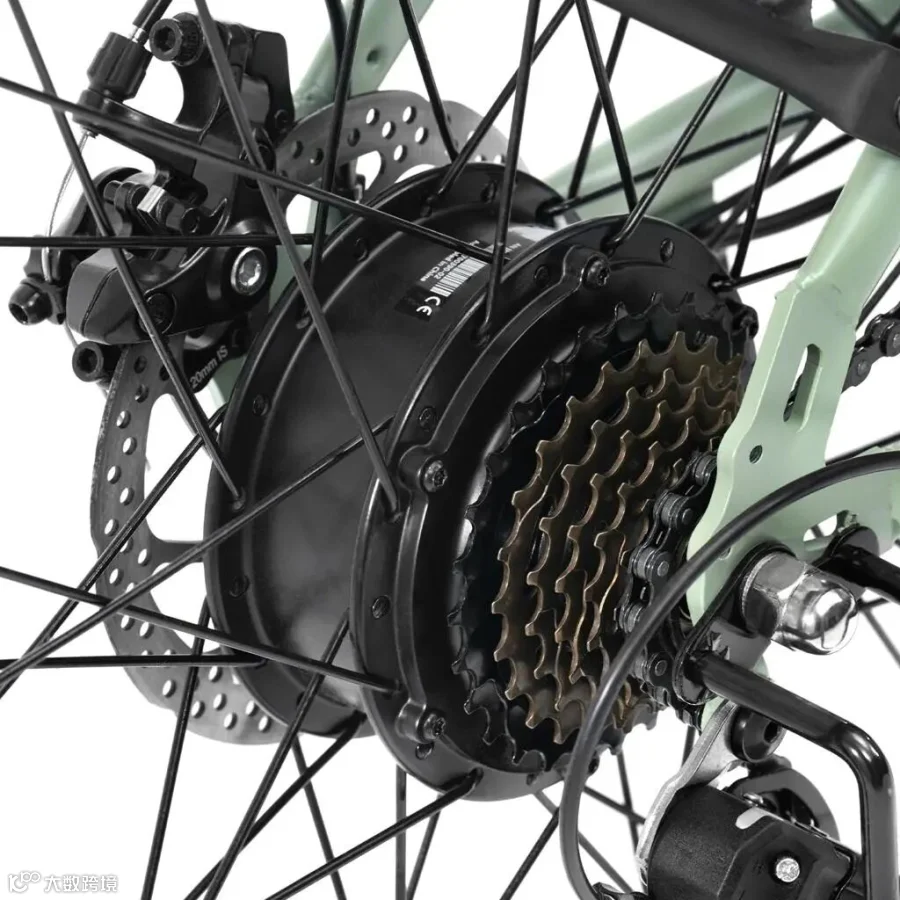
结构简单,成本相对低。 -
不依赖自行车链条传递电机动力。 -
适合平路通勤、城市代步。 -
后轮驱动抓地力通常较好。
-
电机重量集中在车轮,影响车轮簧下质量和操控感。 -
爬坡时不能利用自行车变速系统改变电机传动比。 -
后轮电机拆装、补胎可能更麻烦。
-
有齿轮轮毂电机:内部有行星齿轮减速机构,体积小、低速扭矩较好,常见于E-bike。 -
无齿轮直驱轮毂电机:电机直接带动车轮,结构相对简单,常用于部分滑板车和电摩,但低速大扭矩时可能需要较大电机。 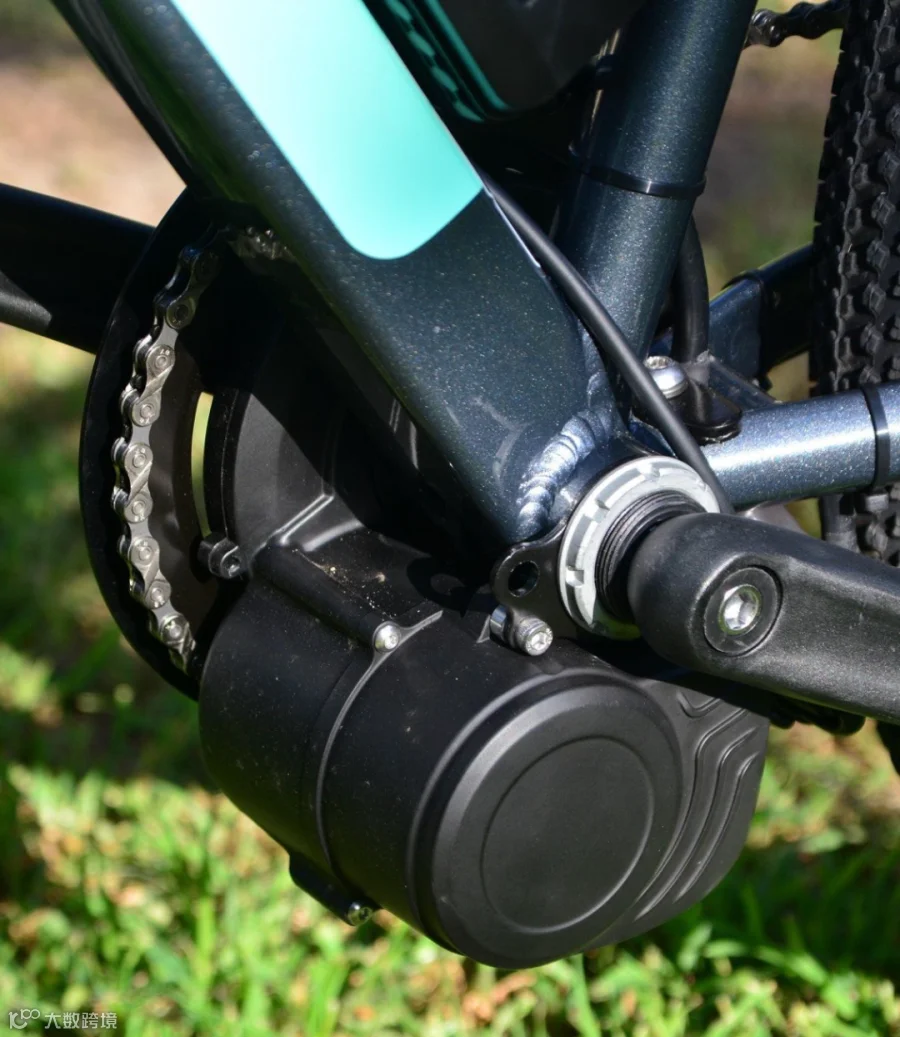
-
爬坡能力和低速效率通常更有优势。 -
重量集中在车架中部,操控平衡性较好。 -
能利用变速系统适应不同路况。
-
结构复杂,成本通常更高。 -
电机动力经过链条和齿轮,链条、飞轮磨损可能增加。 -
对车架、中轴、传动系统的设计要求更高。

-
没有碳刷磨损,维护需求低。 -
效率和功率密度通常较高。 -
更适合精细控制转速、扭矩和运行状态。
-
必须依靠控制器进行电子换向。 -
控制算法、驱动电路和调试更复杂。 -
控制器与电机参数不匹配,可能出现抖动、噪声、发热或失步。

-
额定功率:500W -
峰值功率:1000W
-
电气输入功率:电池给控制器和电机系统提供多少电功率。 -
理论计算功率:根据电压、电流或电机参数估算出的功率。 -
理想机械功率:假设没有损耗时,理论上能够转换出的机械功率。
-
扭矩大小 -
转速范围 -
控制器限流 -
电池电压及压降 -
电机效率和散热 -
传动比、轮径、整车重量


|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
-
铜损:绕组电阻导致发热,电流越大通常越严重。 -
铁损:铁芯在交变磁场中产生的损耗。 -
机械损耗:轴承、齿轮、风阻等产生的损耗。
-
有霍尔:通过霍尔传感器检测转子位置,帮助控制器判断何时换相,低速启动通常更容易控制。 -
无霍尔:不使用霍尔传感器,常通过反电动势等方式估算转子位置,减少传感器及相关线束,但低速启动和控制算法设计可能更复杂。

-
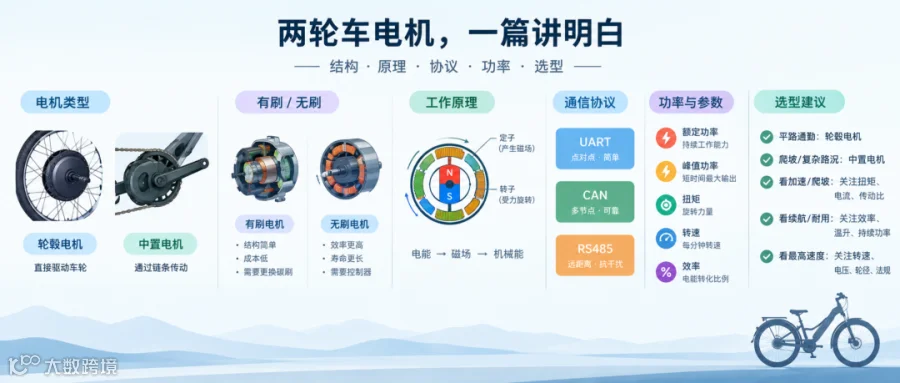
平路通勤、控制成本:可以优先考虑轮毂电机。 -
爬坡、复杂路况、骑行体验:可以考虑中置电机及合理的变速系统。 -
看加速和爬坡:关注扭矩、控制器电流、传动比及热管理。 -
看持续性能:关注额定功率、效率、温升和持续工作能力。 -
看整车最高速度:关注电机转速、电压、轮径、传动比及法规要求。

往期推荐
大骑创新获产业资本战略投资:金轮集团控股体系携手张奇,共启两轮车全球化新征程
中国品牌如何进入欧洲本地生产体系?
2026欧盟Ebike合规|EN 15194新版标准解读,出口欧洲工厂必看
增程式电摩,它能给行业带来些什么启发呢?