


过去几年,新能源车的竞争已经从“电动化”逐渐进入“智能化”。从高速领航、城市NOA,到Robotaxi和真正意义上的无人驾驶,汽车正在从一个需要人操作的交通工具,变成一个越来越能够自主感知、判断和行动的智能终端。
但如果仔细观察现在的市场,会发现无人驾驶并没有走向一条完全相同的技术路线。有人坚持“纯视觉”,有人坚持激光雷达+多传感器融合,也有越来越多车企开始把竞争重点放到端到端模型、VLA和World Model上。看起来大家都在做“无人驾驶”,但底层思路其实并不一样。
那么,今天主流的无人驾驶技术到底有哪些路线?它们各自有什么优势?未来汽车行业又会往哪里发展?
1.
无人驾驶的主流路线
目前比较有代表性的路线,大致可以分成三种。
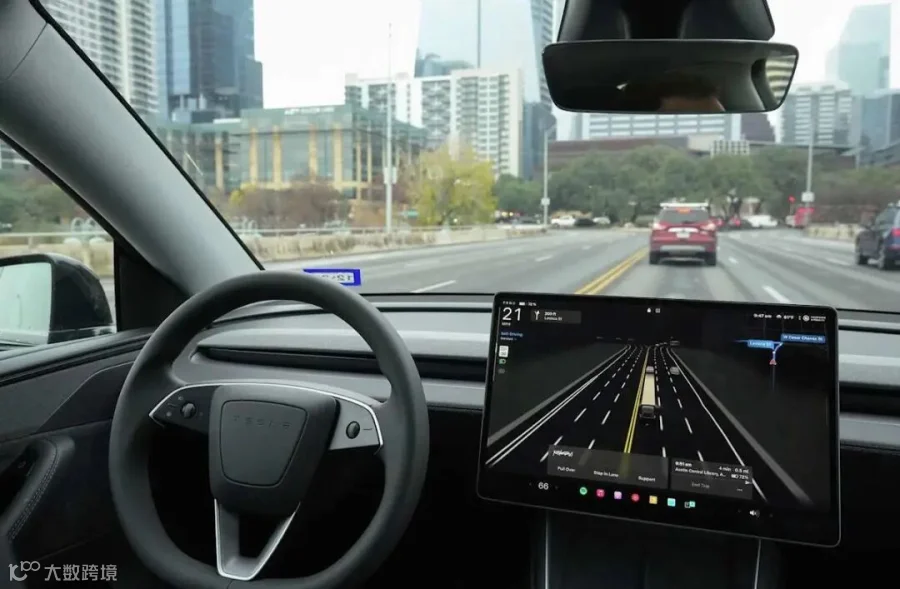
第一种是视觉路线,核心思路是主要依靠摄像头获取道路信息,再通过AI模型理解环境、识别目标并做出驾驶决策。它最大的优势是硬件成本相对较低,而且摄像头能够获得非常丰富的视觉信息。更重要的是,当汽车销量达到一定规模后,大量真实道路数据可以不断反馈给模型,用于训练和迭代。
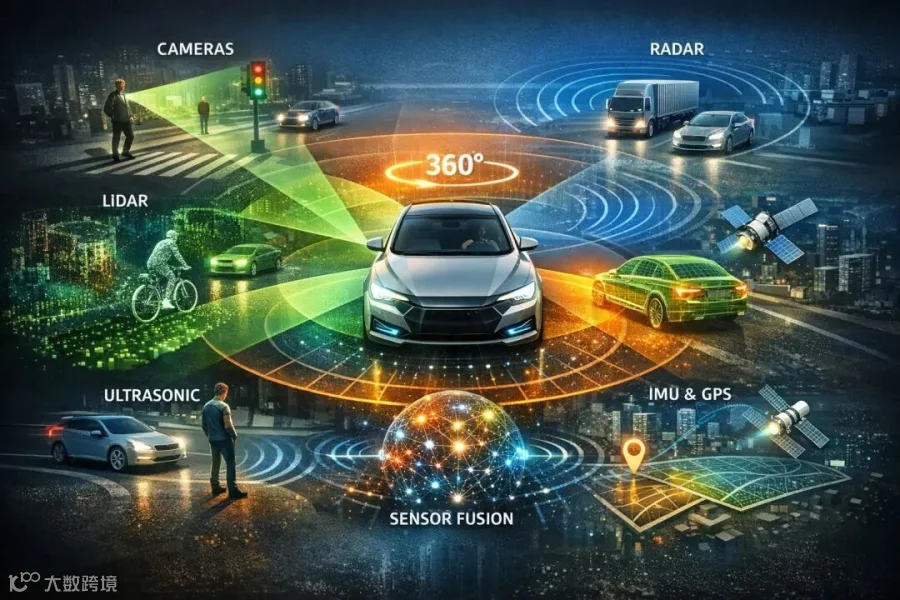
第二种是多传感器融合路线。同时使用激光雷达、摄像头和雷达,让不同传感器互相补充。激光雷达能够直接获得物体的距离和三维空间信息,在复杂环境下可以提供重要的冗余感知能力,因此这种路线在真正的L4无人驾驶领域具有比较明显的优势。
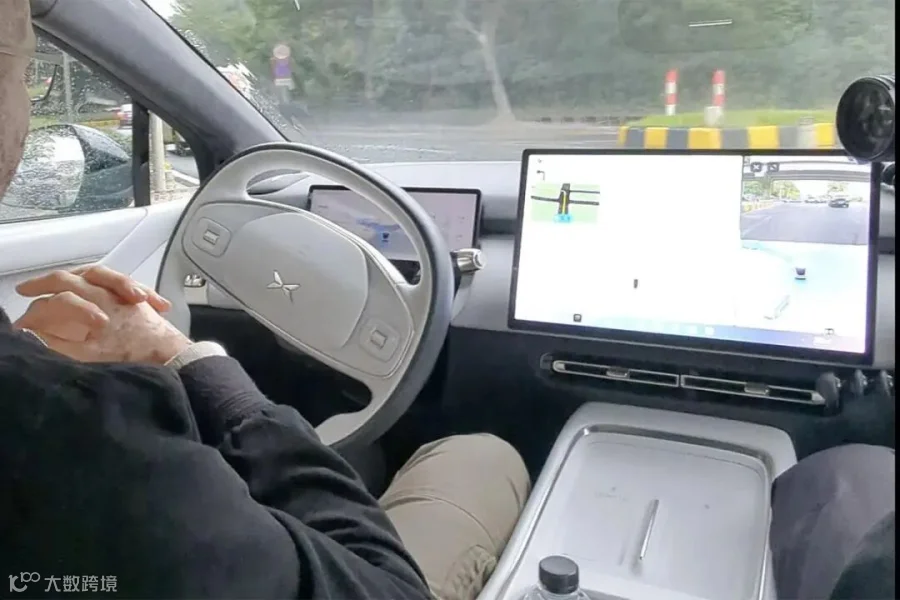
第三种则是中国新能源车企目前非常值得关注的路线:多传感器硬件+端到端AI。小鹏汽车等车企都在不断推进端到端智能驾驶模型,让车辆不再依赖大量人为拆分的规则,而是通过大规模数据让模型学习从“看到道路”到“做出驾驶决策”的完整过程。小鹏在2026年进一步推出VLA 2.0,并开始探索World Model,这意味着智能驾驶的竞争正在从单纯的硬件感知能力,逐渐转向AI理解和预测现实世界的能力。
所以,三种路线其实对应了三个不同的问题:视觉路线希望用更低成本的硬件,让AI承担更多理解任务;多传感器路线希望通过更多感知手段建立安全冗余;而端到端路线则希望让AI逐渐成为驾驶系统真正的“大脑”。
2.
谁的路线更有优势?
如果只看硬件成本,视觉路线显然更有优势。摄像头本身价格低,而且汽车已经天然需要摄像头用于倒车、辅助驾驶和其他功能,因此继续通过软件和算法提升能力,比不断增加昂贵的硬件更容易实现规模化。这也是为什么视觉路线一直具有很强的商业吸引力。
但如果从安全冗余和复杂环境感知来看,多传感器融合仍然有自己的优势。真实道路环境非常复杂,夜晚、逆光、暴雨、浓雾等情况下,单一传感器都有可能受到影响。激光雷达可以提供更加直接的空间距离信息,雷达也能够提供额外的环境感知,因此多传感器方案虽然成本更高,但在L4无人驾驶这样的高安全要求场景中仍然具有价值。
而真正值得关注的变化,是端到端AI正在重新定义无人驾驶的竞争方式。过去的自动驾驶系统通常需要把驾驶拆成感知、定位、预测、规划、控制等多个模块,每个模块分别解决一个问题。端到端模型则希望让AI直接从大量驾驶数据中学习驾驶行为,让系统自己理解复杂场景,而不是依靠工程师把所有可能发生的情况提前写成规则。
这也是为什么未来无人驾驶的竞争可能不会简单变成“摄像头赢了还是激光雷达赢了”。硬件负责获取信息,真正决定车辆能不能理解这些信息的,是背后的AI能力。传感器决定汽车看到了什么,AI决定汽车能不能理解自己看到的东西。
3.
下一阶段是端到端和World Model?
无人驾驶真正困难的地方,从来不是让汽车识别一辆车或者一个行人,而是让汽车理解一个不断变化的现实世界。
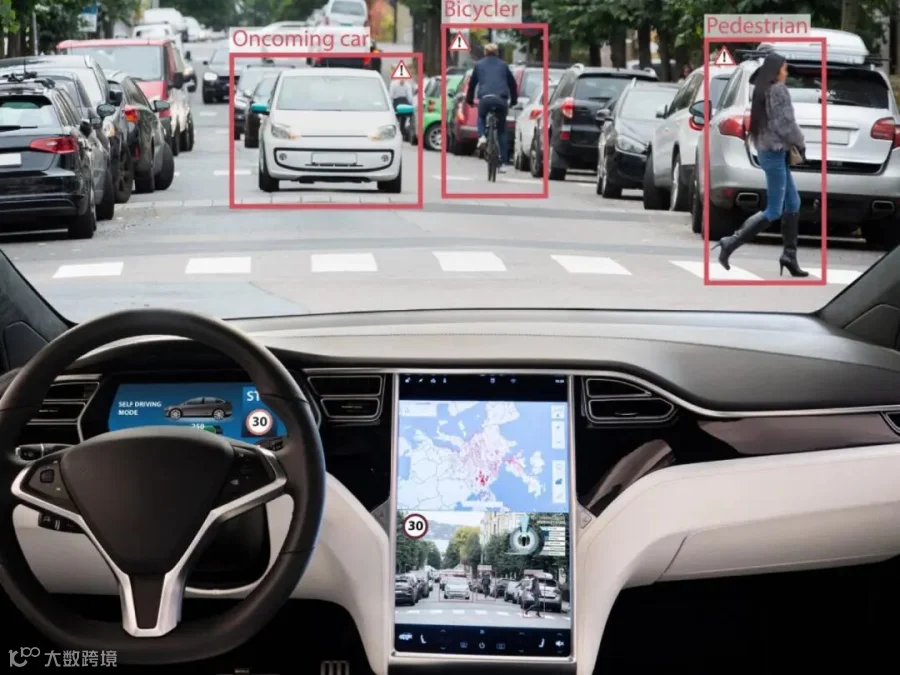
比如前方有一个行人,传统系统需要判断他的位置、速度和运动方向,然后预测他下一步可能做什么,再决定车辆应该减速还是绕行。但真实道路中,行人可能突然改变方向,旁边车辆也可能突然加塞,甚至一个非常小的异常情况都可能改变整个驾驶决策。
端到端模型希望通过大量真实驾驶数据学习这些复杂关系,让AI不再只是执行工程师预先设计好的规则,而是逐渐形成自己的驾驶策略。这与现在大模型的发展其实非常类似:过去的软件需要人为告诉机器“遇到什么情况应该怎么办”,而现在的大模型则更多是通过海量数据学习规律。
再往前一步,就是World Model,也就是“世界模型”。它的核心并不仅仅是理解眼前发生了什么,而是让AI进一步预测“接下来可能发生什么”。如果车辆能够理解周围环境,并在脑中模拟不同决策可能带来的结果,那么它就不只是一个被动的道路观察者,而开始具备真正意义上的环境推演能力。
这可能是无人驾驶下一阶段最重要的变化之一:汽车不只是要看懂道路,还要预测道路。
未来的自动驾驶系统很可能越来越像一个能够持续理解现实世界的AI系统。传感器不断提供数据,模型不断进行判断和预测,车辆再根据预测结果调整驾驶策略。随着模型能力提升,车辆能够处理的复杂场景也会越来越多。
4.
无人驾驶最终会走向哪里?
从未来几年的发展来看,无人驾驶不会突然出现一个“所有汽车一夜之间都变成无人驾驶”的时刻,而是会沿着不同场景逐渐普及。
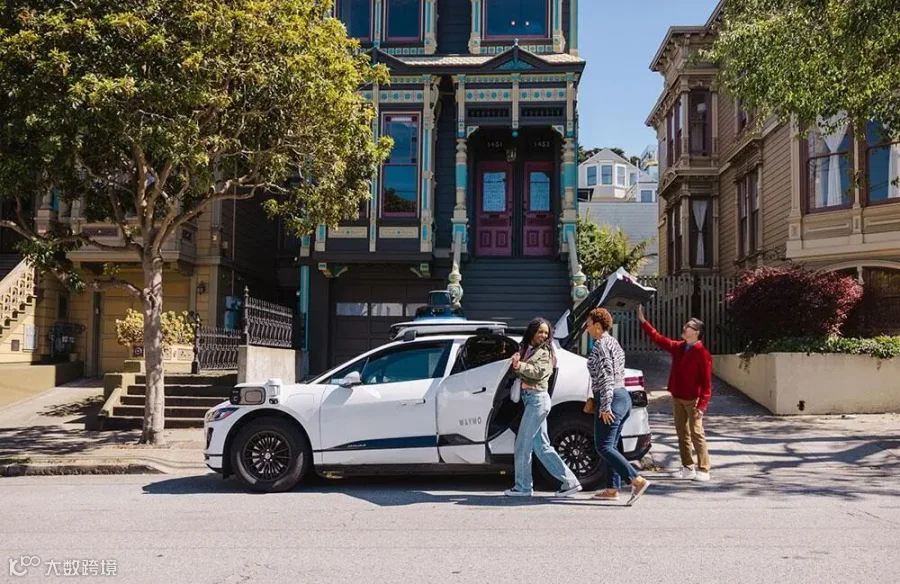
Robotaxi可能会是L4无人驾驶最先实现规模化的场景之一。因为Robotaxi可以在特定城市、特定区域和相对明确的运营范围内运行,相比让一辆车立即适应全世界所有道路,这种方式更容易实现技术验证和商业化。Waymo目前已经在多个美国城市提供无人驾驶服务,也在持续扩大运营规模,这说明真正的无人驾驶已经开始从实验室进入商业运营阶段。
与此同时,普通消费者购买的新能源车,则可能沿着另一条路线发展。从今天的L2辅助驾驶,到更高阶的L2+、L3,再逐渐向更高级别的自动驾驶发展。随着AI模型能力提升、硬件成本下降以及法规逐渐完善,越来越多原本需要驾驶员完成的操作可能被系统接管。
最终,无人驾驶真正的竞争也许不会是“视觉VS激光雷达”这么简单,而是安全、成本、AI能力和规模化之间的综合竞争。未来的汽车可能同时拥有越来越便宜的传感器、越来越强的端到端模型以及越来越完善的世界模型,技术路线也可能从今天的多种方案并存,逐渐走向融合。
而当汽车真正能够自主驾驶之后,它改变的也不只是“谁来开车”。
汽车可能从一种需要人持续操作的交通工具,逐渐变成一个能够自主移动、自主决策的智能终端。届时,汽车行业的竞争也将从电池、电机和硬件配置,进一步进入AI模型、数据和智能服务的竞争。
深耕品牌出海,润拓持续陪伴中国企业走向全球市场。我们也一直关注AI、智能硬件、新能源等产业的发展,希望从全球市场和产业变化中,寻找更多值得关注的机会。
如果你也关注智能驾驶以及AI正在如何改变其它产业,欢迎与我们交流。
📩 合作咨询:
邮箱:business@runtoglobal.com
微信号:Ysy0253102