近日,中国科学院院士、清华大学深圳国际研究生院教授、清力公司创始人及首席科学家郑泉水团队在《Nature Communications》发表最新研究成果,首次报道了一种同时具备自超滑特征的粘滑行为。
研究团队在超高真空中原位制备了微米级单晶金滑块/单晶石墨范德华界面——表层金原子在接触空气之前就被永久封装在界面内,保证了界面的本征洁净。当驱动速度低于某一临界值时,界面呈现出稳定、规则的周期性粘滑;而与此同时,它还保留了自超滑的关键特征:
▲ 微分摩擦系数低至 10⁻⁴ 量级,摩檫力几乎不随法向载荷变化;
▲连续 3000 个滑动循环,摩擦力保持稳定;
▲ 滑动后对埋藏界面做拉曼表征,接触区内未检测到任何缺陷 D 峰。
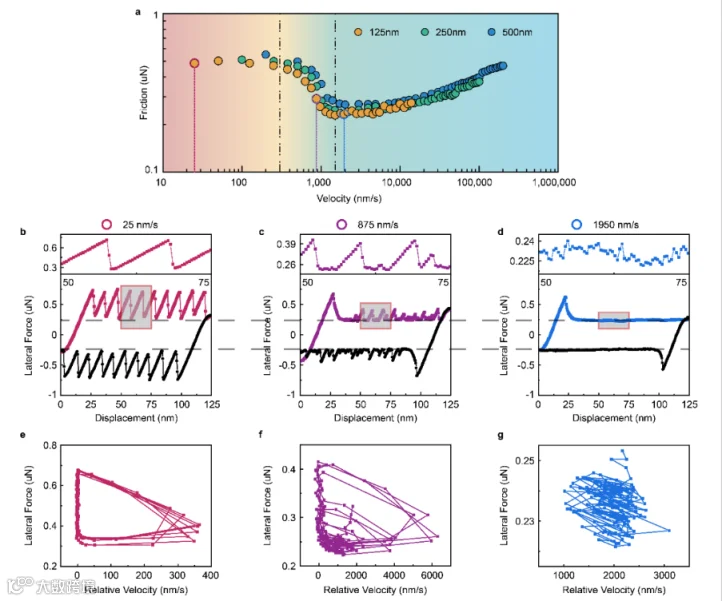
图一 摩擦力随驱动速度呈现非单调的三区间行为
低速区出现稳定周期性粘滑,中速区趋于混沌,高速区转为稳定滑动
在精密运动控制领域,有一类器件恰恰是“靠摩擦吃饭”的。
压电步进电机、惯性驱动微定位平台——它们的工作原理,本质上就是让接触界面在“粘住”与“滑动”之间反复切换:静摩擦把部件锁住,突破阈值后迅速滑移一小步,如此循环,实现纳米级的精确定位。
但这套机制有一个绕不开的代价:
▲每一次“粘—滑”切换,都是一次真实的界面磨损;
▲ 磨损带来步距漂移、定位精度衰减、磨屑污染;
▲ 最终,器件寿命被限制在有限的循环次数上。
换句话说:要做到步进驱动,就得有动静之间的摩擦切换;要寿命,就得没有磨损。这两件事,长期以来是矛盾的。“零磨损”的界面上
为什么在一个本应“零钉扎”的非公度界面上会出现粘滑?
研究团队提出并验证了这样一幅图像:石墨表面存在稀疏的本征点空位缺陷,它们会俘获孤立的金原子,并与金滑块底面形成金属键,构成一个个离散的弱钉扎点。低速时,热激活成键的速率高于力致断键的速率,界面进入“成键饱和”状态,表现为静摩擦峰——这就是“粘”;速度升高后,成键来不及形成,界面维持非成键状态,转为稳定滑动。
更具工程价值的是,团队给出了动—静切换阈值的标度律:临界速度正比于静动摩擦差除以质量与弹簧刚度乘积的平方根,并通过改变界面转角、探针刚度与温度三组控制实验加以验证。
这意味着:粘滑发生与否、在什么速度下发生,不再是不可控的副作用,而是一个可以被设计的参数。

图二 点空位俘获金原子形成离散弱钉扎
相图显示临界速度随静动摩擦差、界面刚度与温度的规律性变化
原子制造追求的不是把结构做得更小,而是让原子级结构成为可设计、可预测的功能单元。这项工作在原子级构筑、原子尺度缺陷、原子到器件这三个环节上都留下了可验证的数据。
以石墨表面为模板,实现金滑块的原子级构筑。金层在超高真空中原位蒸镀,接触空气之前即被永久封装在界面内。EBSD 证实金与石墨在三个方向上均为单晶,界面呈 R0° 外延取向;推开滑块后暴露的石墨表面粗糙度约 0.1 nm;界面洁净度另由电输运测量与截面 STEM 交叉验证。这是自下而上的外延式构筑,而非逐个原子的操纵;它的独特价值在于用一个已有的原子级表面构筑另一个原子级平整的表面。对照实验从反面印证了这一判断:把金滑块切离、在空气中暴露约两分钟后再重新贴合,仅仅引入水分子与常见有机污染物,周期性粘滑便完全消失。
原子尺度缺陷,约 60 个点空位,决定 20 μm² 接触的静摩擦。通过选择性热氧化将空位放大至 AFM 可分辨的单原子层深纳米坑,团队测得原生石墨表面的点空位密度约 2.8 μm⁻²,镀金后约 4 μm⁻²。据此推算,一块约 20 μm² 的金滑块下方约有 60 个空位位点,它们主导了该接触区的静摩擦;实测静摩擦约 0.5 μN,折合每个位点约 8 nN,与数个金金键的断裂力(约 1.5 nN/键)处于同一量级。分子动力学模拟也显示,在无缺陷石墨上引入少量点空位,即可显著抬高低速区的摩擦。
给点缺陷赋能,从“运动副”到“可编程界面”。本研究揭示的钉扎源--石墨表面的点缺陷--本身就是一类功能位点。点缺陷局域破坏晶格对称性,引入具有电子态的化学活性位,并可锚定金属原子或团簇,从而改变界面能带结构。论文据此提出,对这些缺陷进行功能化,例如选择性吸附特定元素,有望在不牺牲自超滑特性的前提下调控界面的电学与磁学性质。本工作尚未主动设计缺陷,它完成的是更基础的一步:把缺陷从需要消除的瑕疵,变成可以被定量刻画的变量。缺陷的密度与种类一旦可控,界面就有条件同时承担运动与功能两重角色。
自超滑为原子制造器件提供了原子级光滑的理想运动界面;原子制造对缺陷的操控能力,则是自超滑界面走向可编程的前提。
粘滑行为通常伴随着摩擦磨损,长期被视为需要抑制的存在;而在自超滑界面上,它成为一种可以被信赖的周期性运动机制。论文指出,这种可控的粘滑周期性有望支撑步进式微驱动器,为可重构微系统、射频开关等依赖反复静动转换的器件提供精确定位能力。触发这一切换的临界速度由静动摩擦差、质量与界面刚度共同决定,并随温度升高而增大;粘滑的步距则由力差与等效刚度之比决定。这意味着设计者可以通过界面转角、结构刚度与工作温度,去“定制”器件的触发速度与步进分辨率——像设计电路一样设计运动特性。
作为自超滑技术的产业化载体,清力公司正紧密对接这一前沿突破,推动“可控零摩擦”从实验室走向产线:
▲步进式微驱动器与精密定位平台:面向半导体设备、精密光学与微纳制造;
▲航天与真空机构:在无法维护的工况下实现超长寿命可靠运行。
▲从“消除摩擦”到“驾驭摩擦”,清力公司将持续推动此类前沿成果的产业化落地,积极布局相关技术专利,并期待与高端装备、半导体与先进制造领域的伙伴深度合作。
论文信息
Chen, W., Wu, T., Zhao, W. et al. Observation of stick-slip behavior with structural superlubric characteristics. Nature Communications (2026).
论文链接:https://doi.org/10.1038/s41467-026-77734-3
论文第一作者为清华大学航天航空学院博士生陈伟鹏,通讯作者为清华大学深圳国际研究生院郑泉水院士、清华大学深圳国际研究生院彭德利助理教授和深圳大学机电与控制工程学院吴章辉副教授,其他作者还包括清华大学深圳国际研究生院吴铁林、赵婉莹、王叶凌怡,以及意大利国际高等研究院(SISSA)王进博士。研究工作得到国家自然科学基金委员会、深圳市科技计划等项目资助。

END