

导读本文整理自地瓜机器人李乔龙在 Agentic AI Summit-2026-深圳站上的分享。地瓜机器人围绕机器人开发链路中的云端、PC 端和板端协同,尝试把 Coding Agent 已经验证过的交互方式带进真实设备开发。
本文重点介绍机器人开发为什么更难 Agent 化,以及 Moss AgentEngine、RDK Studio、RoboGo 如何组成从自然语言意图到真机执行、验证和能力沉淀的闭环。
主要内容包括以下几个部分:
1. 从硬件到软件,为机器人创造更简单的全链路开发基础设施
2. 三年多时间,AI 从聊天窗口走向自主执行
3. 机器人开发为什么没有同步完成 Agent 化
4. AI Native 解决方案
5. 目标体验:一个会话,制作一个机器人应用
分享嘉宾|李乔龙地瓜机器人 开发者生态软件工具负责人
编辑整理 | 陈锡杜
内容校对|韩珊珊
出品社区|DataFun
从硬件到软件,为机器人创造更简单的全链路开发基础设施
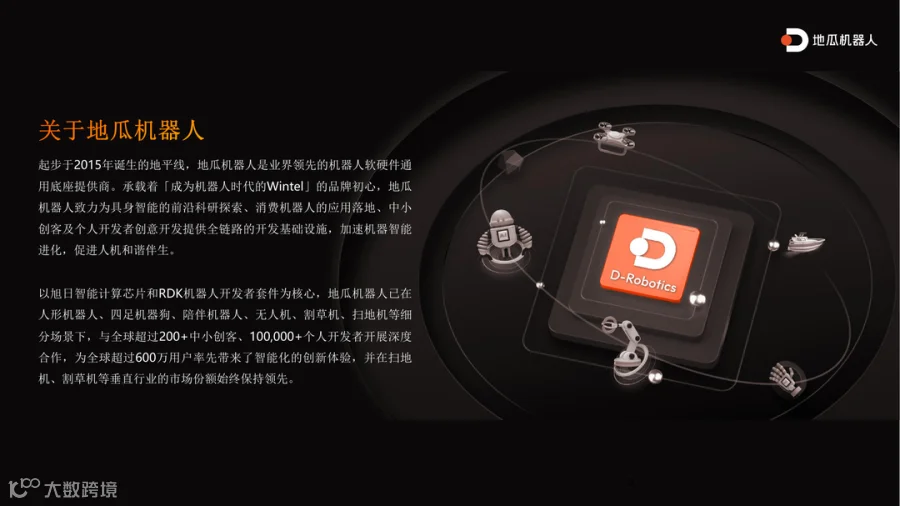
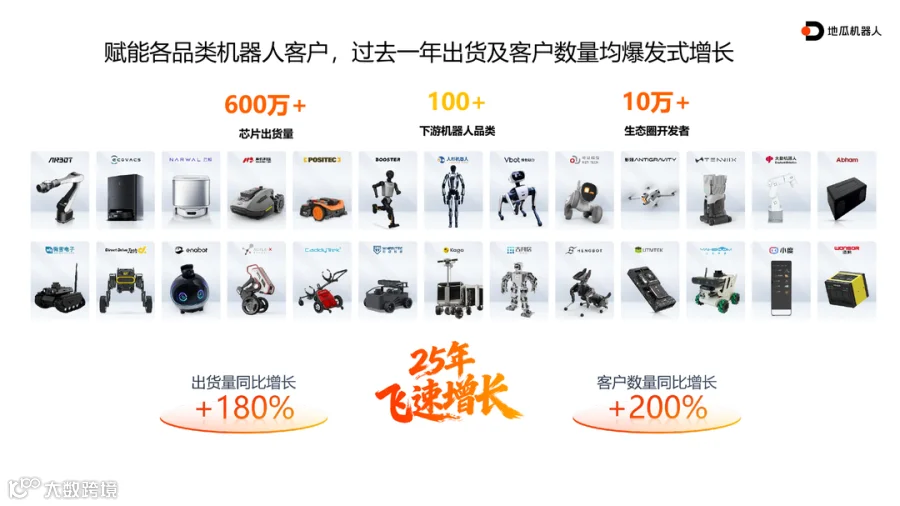
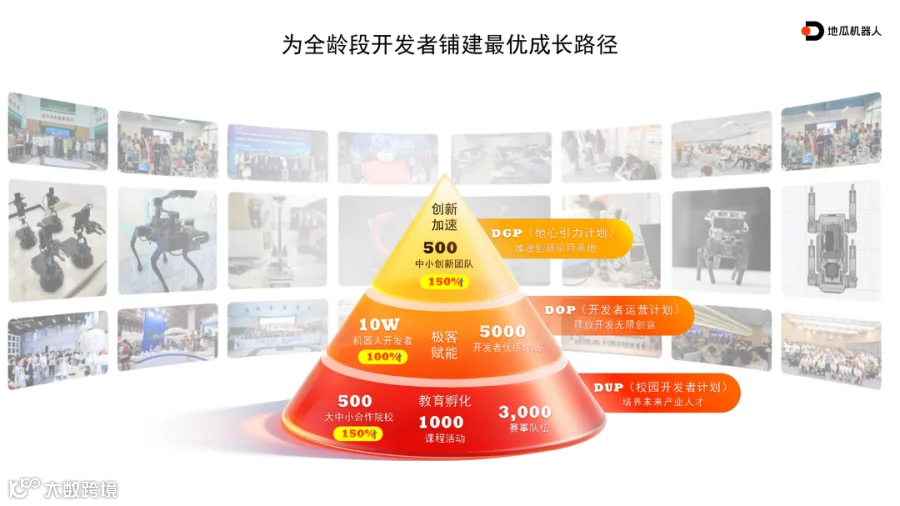
地瓜机器人起步于地平线,核心围绕旭日智能计算芯片和 RDK 机器人开发者套件展开,不做机器人本体,而是为不同形态的机器人提供计算底座和开发基础设施。现有场景从已经大规模量产的扫地机、割草机,延伸到陪伴机器人、无人机、四足机器人和人形机器人。过去一年,芯片出货量达到 600 万+,下游机器人品类 100+,生态圈开发者 10 万+。开发者本身也横跨中小学、本科、硕博、个人创客和企业团队,因此工具链既要覆盖入门,也要支持更复杂的科研和产品开发。
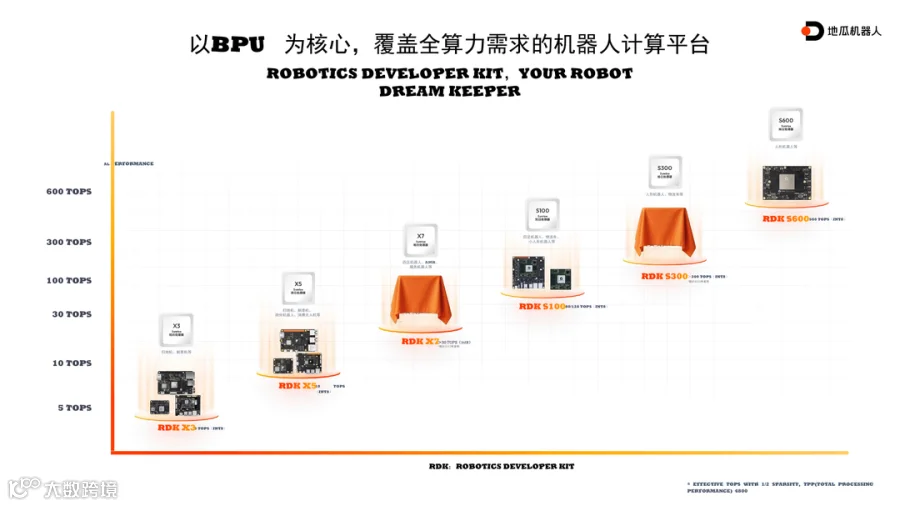
传统机器人开发并不是只写一段应用代码。最底层是芯片和开发板,上面是 RDK OS、ROS 2、Model Zoo 等机器人操作系统和基础软件,再往上才是目标检测、VSLAM、VLM / VLN / VLA、Locomotion 等算法与应用能力;云端还要处理数据生成、数据标注、模型训练、多模态仿真和模型量化。开发者最终面对的是一条从云到端、从模型到硬件的长链路。为此,地瓜机器人一方面通过校园与开发者计划覆盖不同阶段的人群,另一方面用以 BPU 为核心的 RDK 产品线覆盖从 5 TOPS、10 TOPS 到 560 TOPS(int8)的算力需求,对应扫地机、陪伴机器人、四足机器人、人形机器人等不同场景。

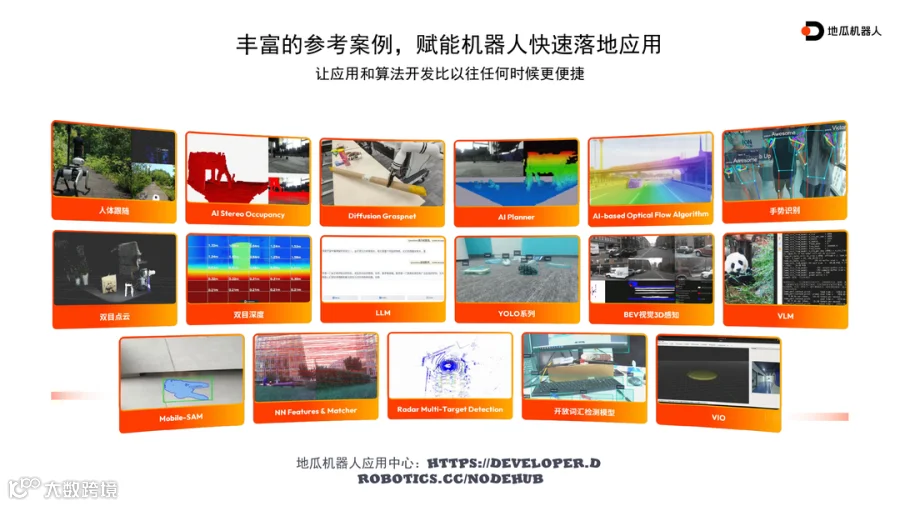
这套底座之上已经积累了大量参考应用。NodeHub 中包含人体检测、AI Stereo Occupancy、Diffusion Grasp、VSLAM、VIO 等案例,也有面向人形机器人的全身运动控制实践。这里有一个和纯软件开发不同的前提:机器人上的 AI 很多时候并不运行在云端,而是在离线板端直接执行。模型、算力、传感器和执行器绑在一起,后面的 Agent 设计自然不能只照搬云端软件 Agent。

三年多时间,AI 从聊天窗口走向自主执行
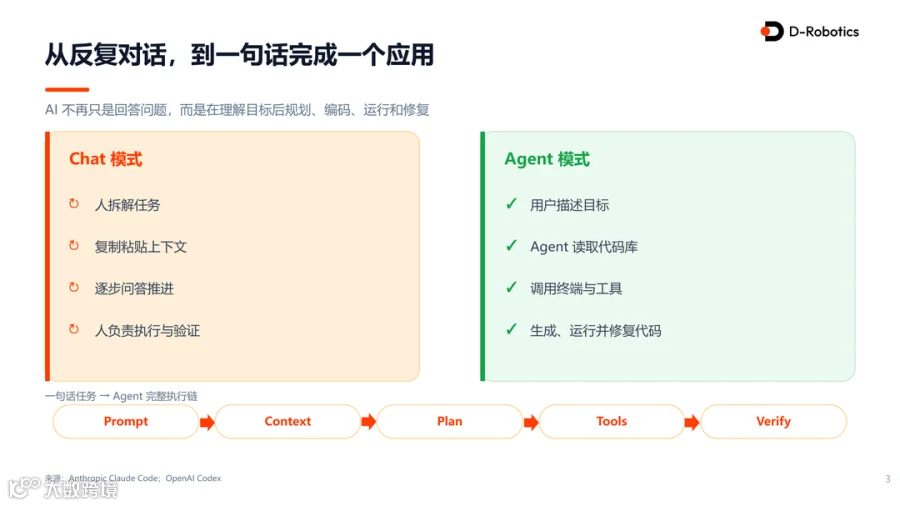
过去几年最明显的变化,不只是模型能力继续增加,而是交互方式从 Chat 逐步走向 Agent:从自然语言问答,到工具调用、任务执行,再到更长时间的自主协作。对于开发任务,这个变化尤其直观。Chat 模式里,人负责拆任务、复制上下文、逐步推进并验证结果;Agent 模式里,用户更接近只描述目标,Agent 自己读取代码库、调用终端和工具、生成代码、运行、修复,再完成验证。

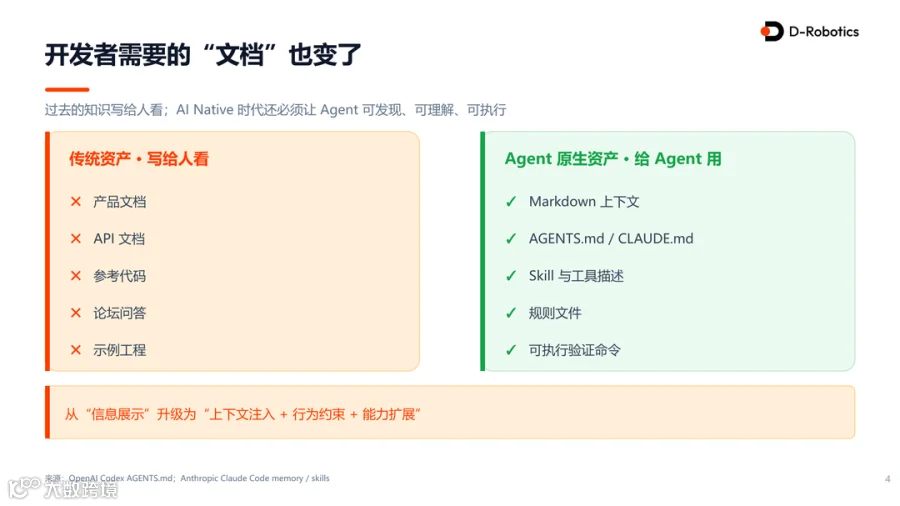
开发者需要准备的“文档”也随之变化。过去的产品文档、API 文档、论坛问答和示例工程主要写给人看;Agent 更需要的是 Markdown 上下文、AGENTS.md / CLAUDE.md、Skill 与工具描述、规则文件以及可执行的验证命令。这些内容不只是解释信息,还要让 Agent 能发现能力、理解约束并真正执行。
Coding Agent 的使用率增长很快,但生成更快并不等于真实生产力一定提高。分享中的数据包括:84% 的开发者使用或计划使用 AI 工具,51% 的专业开发者每日使用 AI 工具,69% 的 Agent 用户认为生产力提高;与此同时,METR 在特定样本中观察到 -19% 的实际效率变化。对机器人开发来说,这个边界更明显:上下文、工具接入和验证闭环缺一不可,单纯换更强模型很难直接解决问题。

机器人开发为什么没有同步完成 Agent 化
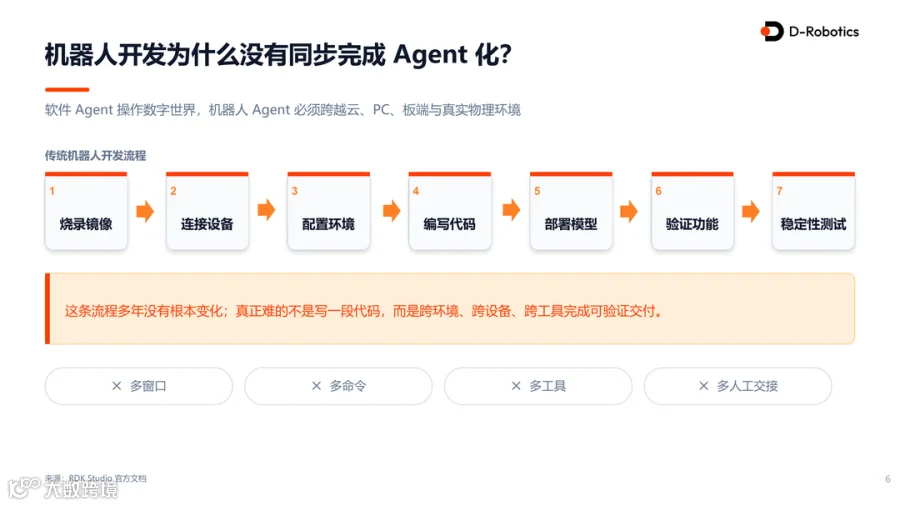
软件 Agent 主要操作数字世界,机器人 Agent 则必须跨越云、PC、板端和真实物理环境。一套常见流程依然包括烧录镜像、连接设备、配置环境、编写代码、部署模型、验证功能和稳定性测试。每一步都可能对应不同工具、不同连接方式和不同权限。真正困难的不是写一段代码,而是让任务在多个环境之间连续推进,并最终得到可验证的真机结果。
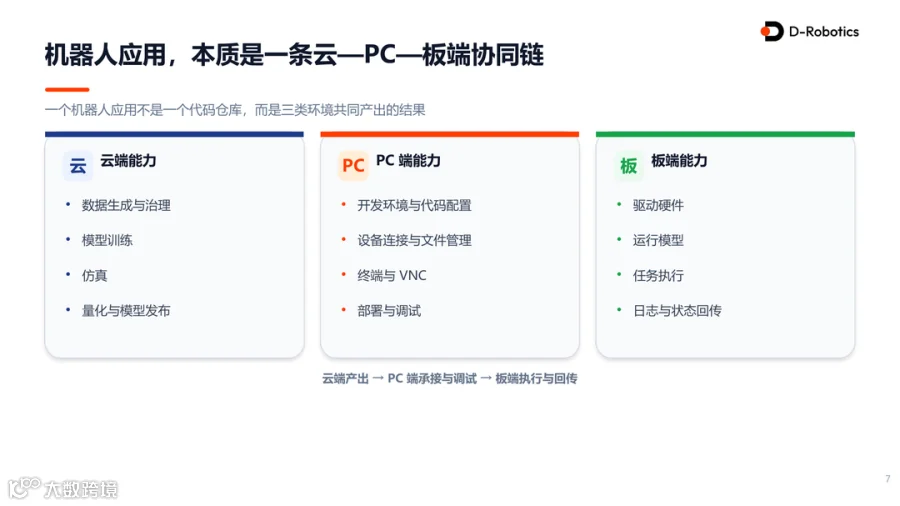
从工程链路看,一个机器人应用本质上是云—PC—板端共同产出的结果。云端负责数据生成与治理、模型训练、仿真、量化和发布;PC 端承担开发环境、设备连接、文件管理、终端、VNC、部署与调试;板端负责驱动硬件、运行模型、执行任务,并把日志和状态回传。机器人动作还存在 Sim2Real 的差异:仿真中的地面、关节和受力条件相对理想,真实世界却存在摩擦、机械误差、电流控制和环境扰动,结果必须回到真机上确认。
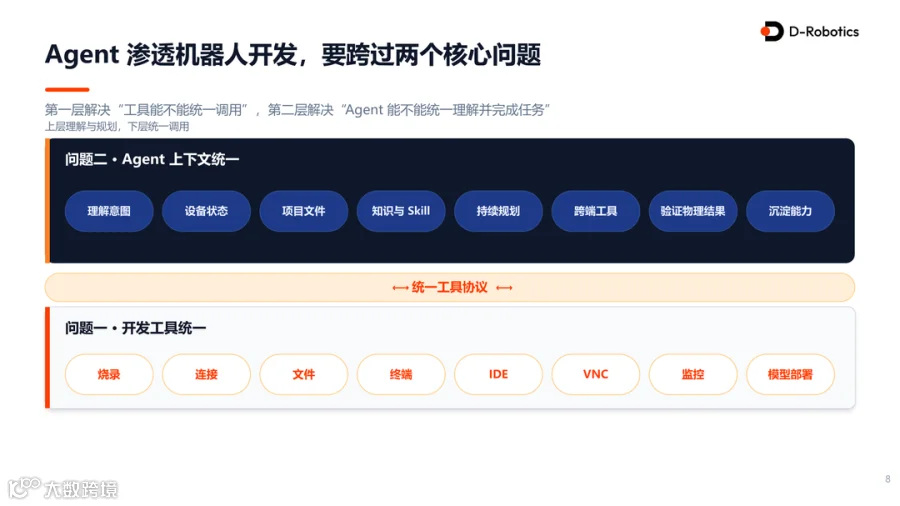
因此,Agent 真正进入机器人开发,要先解决两个问题。第一是开发工具统一,让烧录、连接、文件、终端、IDE、VNC、监控、模型部署等能力都可以被统一调用;第二是 Agent 上下文统一,让它持续看到用户意图、设备状态、项目文件、知识与 Skill、规划过程、跨端工具调用和物理验证结果。工具统一解决“能不能调用”,上下文统一解决“能不能把事情做完”。
AI Native 解决方案
地瓜机器人的方案以 Moss AgentEngine 为中枢,把云端 RoboGo、PC 端 RDK Studio 和板端 Moss 串起来。这里之所以要做自己的 Agent Harness,不是为了重复实现一个通用 Coding Agent,而是因为机器人场景有大量通用工具不了解的状态和操作。仅设备连接就可能经过 Wi-Fi、网线、串口等不同路径,不同板卡的资源和运行条件也不一样。通用 Agent 可以写代码、写文档,但如果没有面向机器人设备和开发流程的 Harness,很难连续处理跨端状态、工具调用和真机验证。
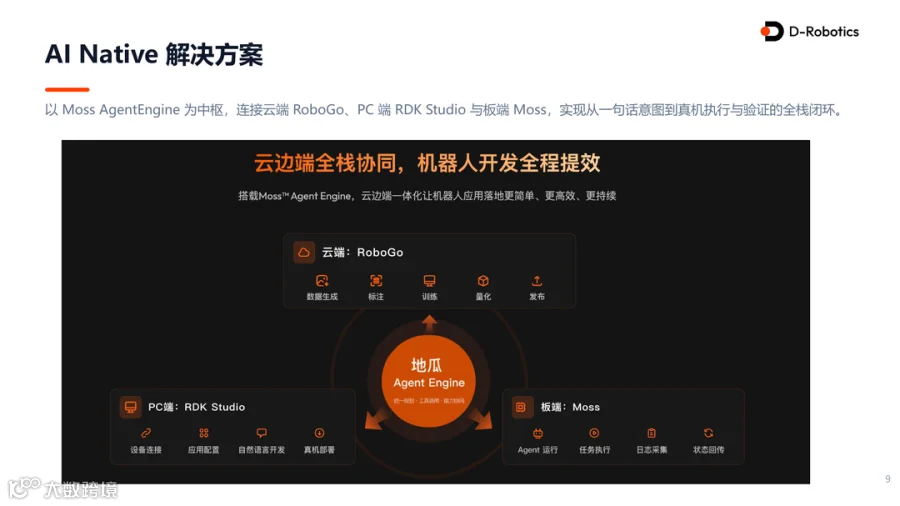
核心任务也不是再增加一个聊天框,而是把三个环境原本割裂的工具和状态放进同一条任务链:用户给出一句话意图,Agent 规划任务,调用云端或本地能力,生成代码和配置,连接设备并部署,真机执行后回收状态与日志,根据结果继续修正,最后把可复用能力沉淀为 Skill。

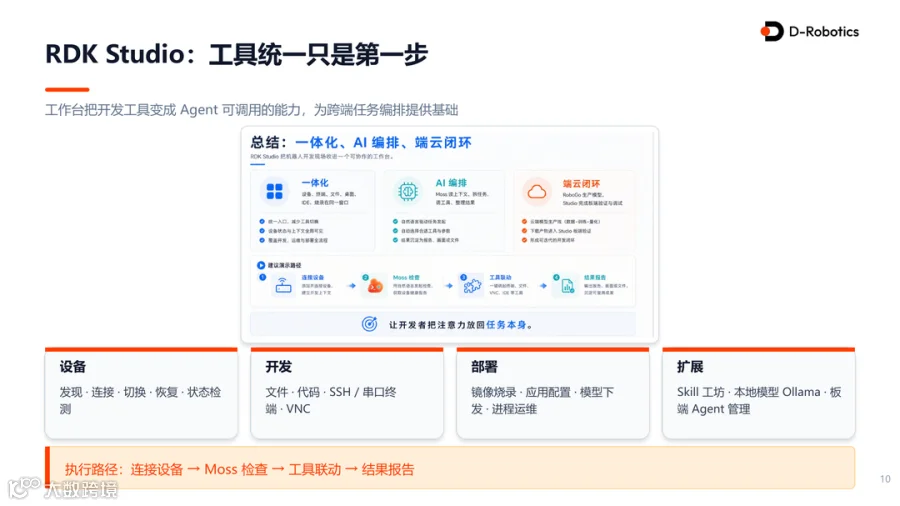
PC 端的 RDK Studio 是这条链路里的主要工作台。设备发现、连接、切换、恢复,文件与代码、SSH / 串口终端、VNC,镜像烧录、应用配置、模型下发、进程运维,以及 Skill 工坊、本地模型 Ollama、板端 Agent 管理,都被放进一个环境中。GUI 仍然服务于人,但这些能力同时需要对 Agent 可调用。这样,设备接入之后,Moss 才能检查当前状态、选择工具、执行操作并返回结果,而不是让用户在多个窗口之间人工搬运信息。
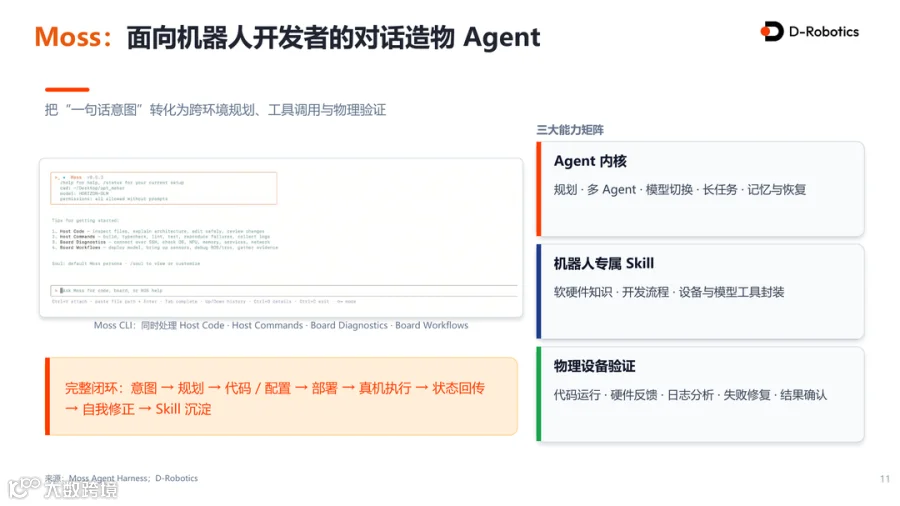
Moss 更接近面向机器人开发的 Agent Harness。它同时处理 Host Code、Host Commands、Board Diagnostics 和 Board Workflows,能力矩阵分成三部分:Agent 内核负责规划、多 Agent、模型切换、长任务、记忆与恢复;机器人专属 Skill 封装软硬件知识、开发流程、设备和模型工具;物理设备验证负责代码运行、硬件反馈、日志分析、失败修复和结果确认。机器人与普通 Coding Agent 最大的差异也落在这里——它最终必须面对真实设备,部分动作还涉及物理安全。
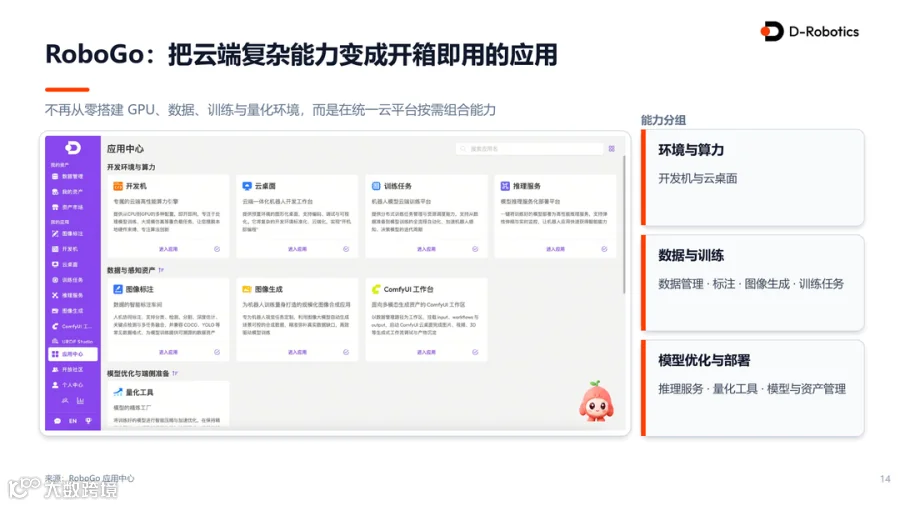
云端的 RoboGo 则把开发机、云桌面、数据管理、标注、图像生成、训练任务、推理服务、量化工具和模型资产管理放进统一平台。云端生产模型后,可以导出 ONNX、完成量化并发布 .bin 产物,再由 Studio 承接设备连接、运行验证和调试。板端产生的日志与验证结果继续回到链路中,成为下一轮修改依据。过程中还会沉淀用户意图、模型、数据、部署产物以及执行结果,这些过程数据比单纯的对话记录更接近机器人开发本身的资产。

目标体验:一个会话,制作一个机器人应用
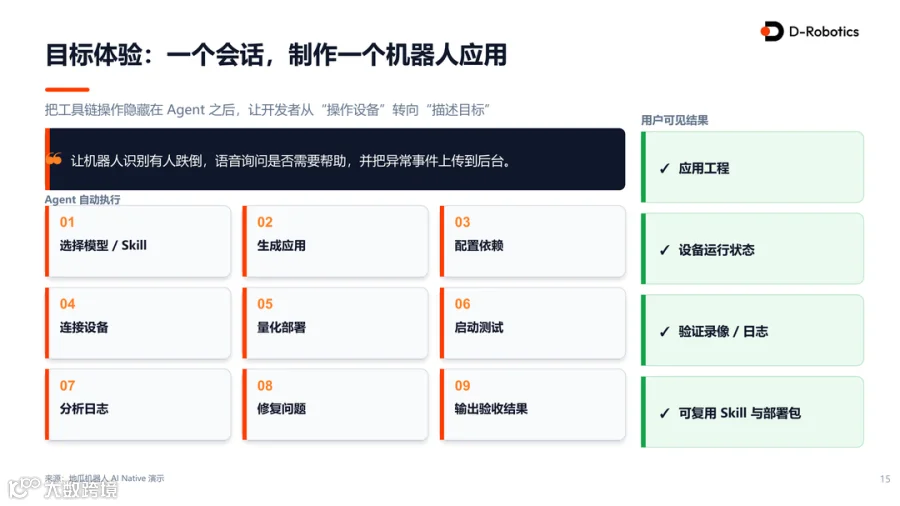
这套方案最终希望把“操作工具”隐藏到 Agent 后面。用户描述“让机器人识别有人跌倒,语音询问是否需要帮助,并把异常事件上传到后台”,后续选择模型或 Skill、生成应用、配置依赖、连接设备、量化部署、启动测试、分析日志、修复问题和输出验收结果,都由 Agent 沿着完整任务链推进。开发者看到的主要产物变成应用工程、设备运行状态、验证录像或日志,以及可复用的 Skill 和部署包。
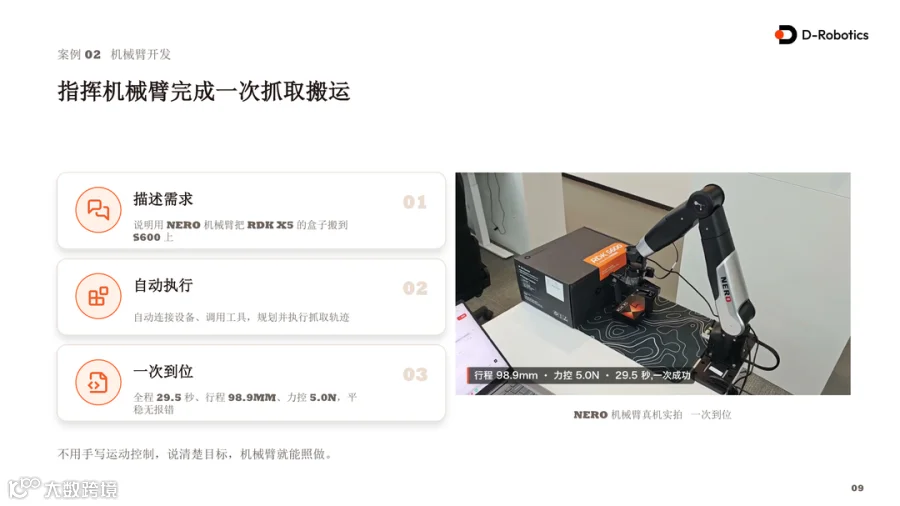
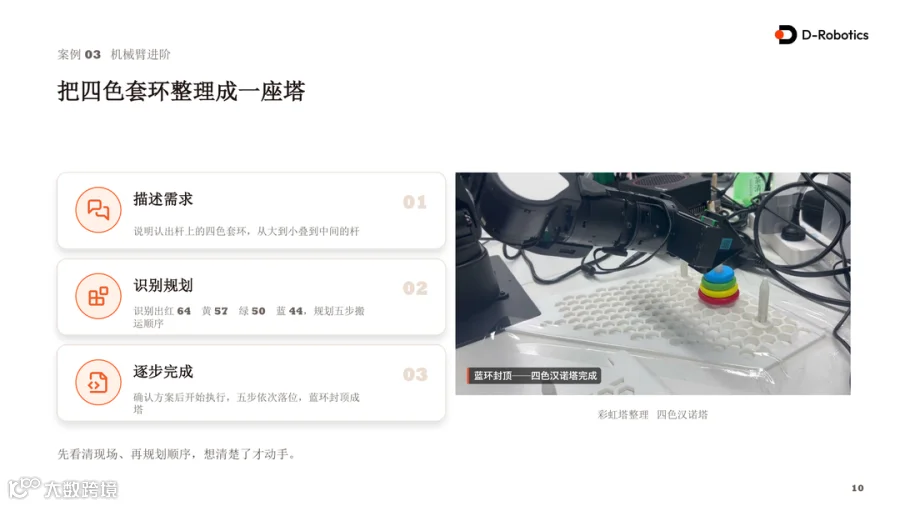
几个真机案例更能说明这条链路的工作方式。板端实时检测案例中,Agent 自动连接设备、调起相机并部署 YOLO11,最终以 30 FPS 展示实时检测;NERO 机械臂案例中,任务是把 RDK X5 的盒子搬到 S600 上,执行过程用时 29.5 秒、行程 98.9 mm、力控 5.0 N;四色套环案例需要先识别红 64、黄 57、绿 50、蓝 44,再规划五步搬运顺序;在人形机器人动作编排中,涉及高风险写入时,不会直接驱动真机,而是先经过人工确认。


安全也是机器人 Agent 无法绕开的设计约束。软件 Agent 出错可能是文件、代码或服务异常,机器人执行错误则可能直接转化为物理动作。因此,板端 Agent 的权限范围需要更严格,涉及高风险执行时保留人工确认;更高权限、跨设备和系统级操作更适合放在开发者电脑或受控环境中完成。当前的目标不是让机器人在任何情况下完全自治,而是在可控边界内,把原本分散的工具、上下文和验证过程串成一条连续开发链。
从一句话做一个应用,到未来一句话创造一个机器人,中间仍然有很长的工程距离。现阶段更现实的变化,是开发者逐渐把注意力从“记住每条命令、切换每个工具”,移到“描述我要实现什么,并确认真实设备是否按预期工作”。对于 AI Native 的机器人开发,这条从意图到真机验证的闭环,才是 Agent 真正进入物理世界必须补上的部分。目前也提供客户端、Web 版和开发者交流群入口,客户端覆盖 Windows / Mac / Linux;Moss 以开源方式提供,方便开发者继续扩展机器人 Skill、设备能力和跨端流程。
往期推荐
云栖大会|中国数联物流科技总经理:当 Agent 成为数据的新用户!
从 “备忘录” 到 “懂你的人”:QQ AI 伙伴如何解决 AI 的认知记忆难题
第一批把“本体”落地中国的企业,这次集中亮相了!
九月更新议题:Agentic AI Summit 超级智能体系统架构峰会·深圳站 | 内容整理志愿者招募
中国联合航空与中国联通 AI Ready 数据底座最佳实践!
用自然语言建数仓:AI 重构数仓开发全流程
当 Agent 成为数据的新用户,最大的风险点在哪?
国央企验证过的 AI Ready 数据底座,一次讲透!
模型越多越贵、越乱?PPIO 用智能模型网关统一选型、路由与账单
AI/Agent 进入企业数据平台:从可查询到可执行的技术现状